이것은 스코페 기계공학부에서의 메카트로닉스 졸업작품(Final Year Project)이었습니다. 목표는 실제 팔 움직임과 3D 컴퓨터 모델 간의 상호작용을 가능하게 하는 장치를 개발하는 것이었습니다. 기계, 전기, 컴퓨터 공학 세 가지 분야를 하나의 장치에 통합했습니다:
Solidworks로 팔 움직임을 표현하는 3D 모델 설계
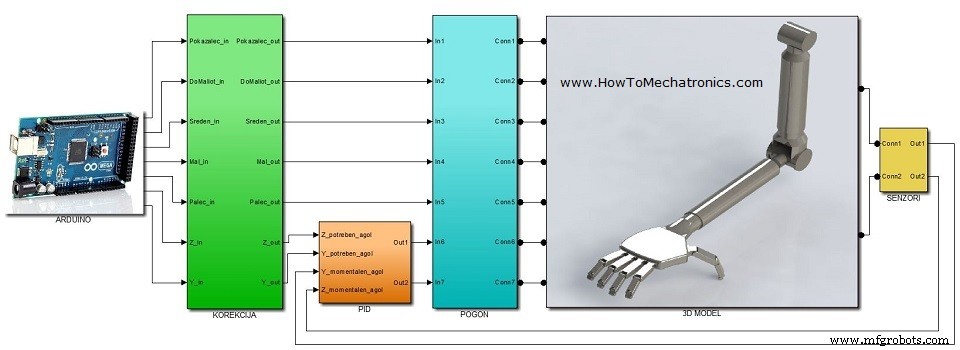
아두이노 메가 2560 보드로 현실 세계와 컴퓨터 연결
MATLAB/Simulink로 3D 모델 제어 프로그래밍
다음 비디오에서 프로젝트 프레젠테이션을 볼 수 있습니다. 내용은 다음과 같습니다:
소개. 메카트로닉스 학문이 이런 장치 개발을 어떻게 가능하게 했는지 간략히 설명합니다.
아두이노 메가 2560. 이 프로젝트에 사용한 아두이노 보드의 기본 기능들.
Simulink 환경에서의 3D 모델. SimMechanics Link를 사용해 Solidworks 3D 모델을 Matlab/Simulink로 전송하는 방법.
장치 개발. 장치 제작에 사용한 부품들과 작동 원리, Simulink 모델, 아두이노 보드에서 실행되는 프로그램으로 현실 세계와 컴퓨터 간 상호작용 구현.
아래 비디오를 시청하거나 작성된 튜토리얼을 읽어보세요.
장치 제작
이 프로젝트에 사용된 부품
아두이노 메가 2560
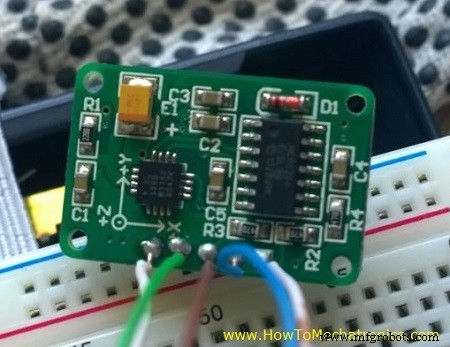
3축 가속도계
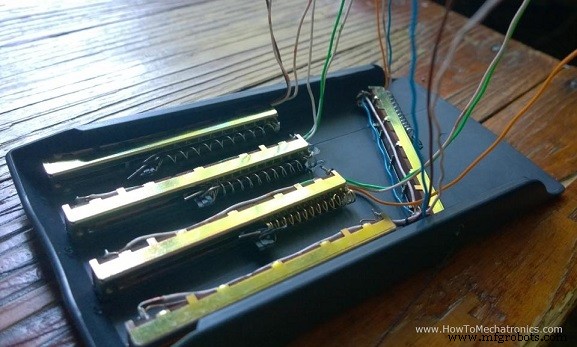
리니어 포텐셔미터 x5
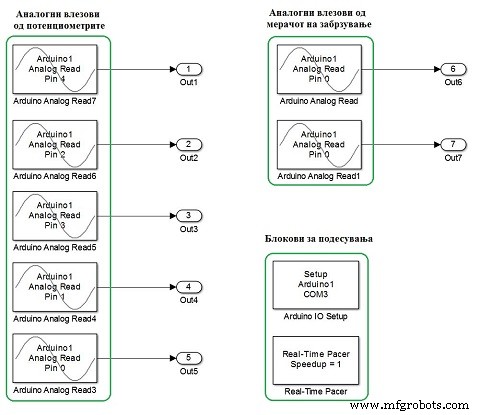
가속도계는 팔의 방향을 추적하는 데 사용됩니다. 팔이 움직이면 가속도계의 X, Y, Z축 값이 변하고 아두이노 보드의 아날로그 입력으로 읽힙니다. 이 값들에 따라 3D 모델도 움직입니다.
포텐셔미터는 손가락 위치를 추적하는 데 사용됩니다. 각 포텐셔미터 슬라이더에 스프링(펜 스프링)을 부착했습니다. 스프링이 포텐셔미터 슬라이더를 특정 위치에 고정하고, 손가락이 움직이면 슬라이더가 당겨져 포텐셔미터 저항값이 변합니다. 이 값들이 아두이노 아날로그 입력으로 읽히고, 이에 따라 3D 모델의 손가락도 움직입니다.
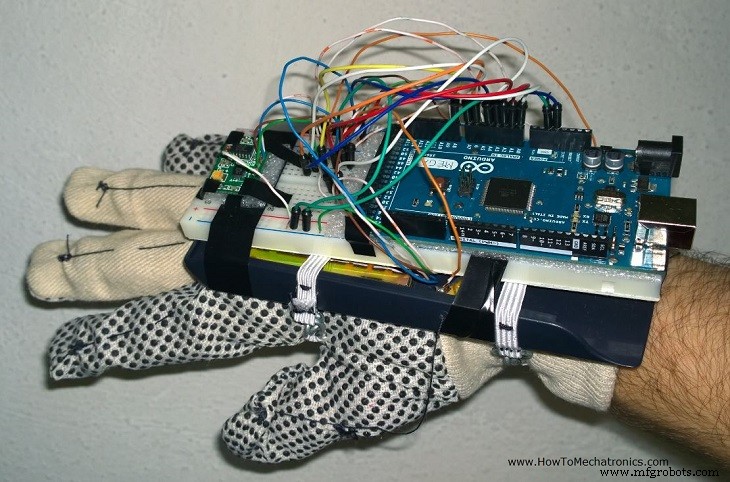
계산기 플라스틱 커버를 베이스로 사용해 다섯 개 포텐셔미터를 부착했습니다. 그 위에 브레드보드를 놓고 아두이노 보드와 가속도계를 테이프로 고정했습니다. 아래 사진에서 장치의 최종 모습을 볼 수 있습니다.
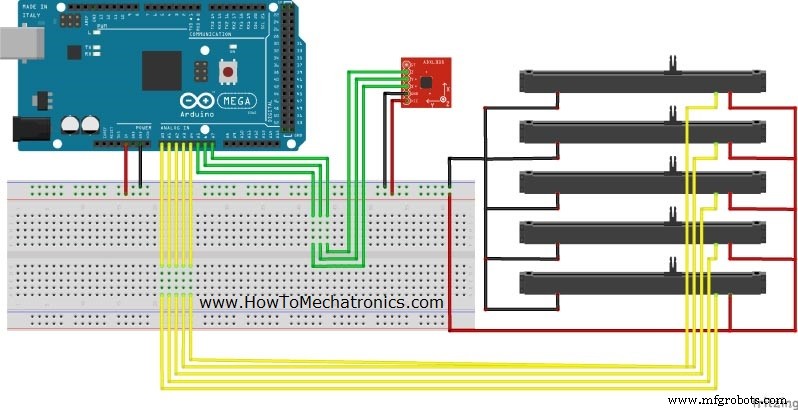
장치 회로도
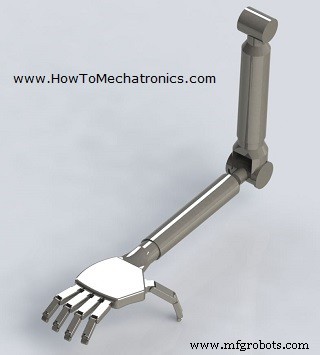
3D 모델
3D 모델은 사람 팔을 표현합니다. 먼저 Solidworks로 모델링한 후 Matworks의 SimMechanicsLink를 사용해 Matlab/Simulink로 전송했습니다.
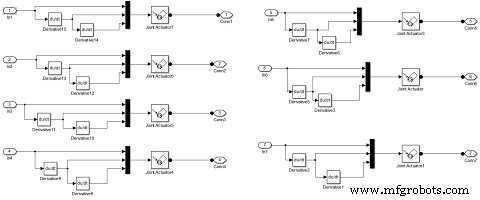
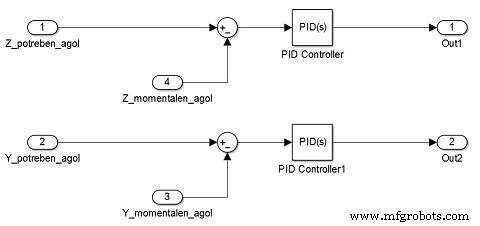
MATLAB/Simulink 모델
Simulink 모델을 만들기 전, 먼저 아두이노 IO 패키지를 설치해야 합니다. 이 패키지는 아두이노 보드와 통신하기 위한 Simulink 라이브러리로 구성됩니다. 또한 아두이노 IDE를 사용해 패키지에 포함된 코드를 아두이노 보드에 업로드해 Simulink 라이브러리를 활성화해야 합니다. Matlab과 아두이노 IO 패키지 튜토리얼을 참조해 작동 원리와 코드를 이해하시길 권장합니다.