원호 보간 마스터: 단계별 프로그래밍 예제 #2
이 예제 도면은 다소 복잡해 보이지만 프로그래밍은 매우 쉽습니다. 이 연습을 하기 전에 반드시 원호 보간 개념 기사들을 먼저 읽으세요.
원호 보간 개념 & 프로그래밍 기사 시리즈
- 1부: 개념 (Concepts)
- 2부: R 사용법 (Use of R)
- 3부: I J K 사용법 (Use of I J K)
- 4부: 알 수 없는 R (Unknown R)
- 5부: 예제들 (Examples)
- 6부: 활용 & 연습 (Uses & Exercises)
그리고 연습 1번:
위 내용을 읽고 나면 이 프로그램 예제를 아주 간단하고 기본적인 작업으로 이해하게 될 것입니다.
원호 보간 프로그래밍 예제 2
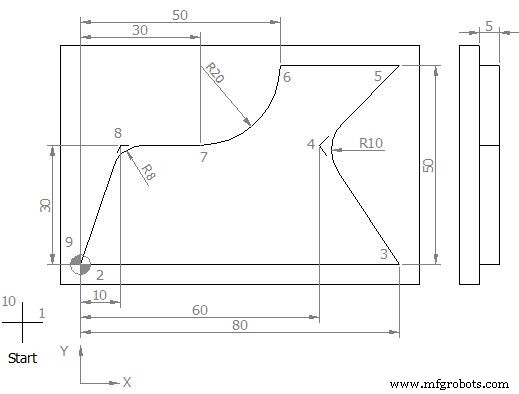
원호 보간 프로그래밍 예제 2 도면
N5 G00 G54 G64 G90 G17 X-20 Y-20 Z50 N10 S450 M03 F250 D01 (12.5 MM DIA) N15 C0 N20 Z5 N25 G01 Z0 N30 Z-5 N35 G42 X0 Y0 M08 N40 X80 Y0 N45 X60 Y30 U10 N50 X80 Y50 N55 X50 Y50 N60 G02 X30 Y30 U20 N65 G01 X10 Y30 U8 N70 X0 Y0 N75 G40 X-20 Y-20 N80 G00 Z50 M09 N85 Y100 N90 M30
완성품
가공 공정 완료 후 작업물은 다음과 같이 됩니다.
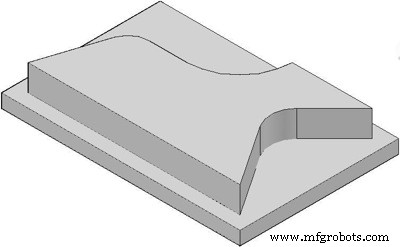
완성된 부품
CNC G코드 해설
| 코드 | 기능 | 비고 |
|---|
| G00 | 급속 이송 | |
| G54 | 작업 좌표계 1번 | |
| G64 | 연속 경로 모드 | |
| G90 | 절대 치수 시스템 | |
| G17 | XY 평면 선택 | |
| G42 | 공구 반경 보정 우측 활성화 | 진행 방향 오른쪽 |
| G40 | 공구 반경 보정 해제 | |
| G02 | 원호 보간 시계 방향 | |
| G03 | 원호 보간 반시계 방향 | |
| S | 주축 속도 | RPM |
| F | 축 이송 속도 | mm/min |
| M | 주축 회전 (3=정회전, 4=역회전) | |
| D | 공구 번호 | |
| M08 | 쿨런트 ON | |
| M09 | 쿨런트 OFF | |
| M30 | 메인 프로그램 종료 | |
예제 2 핵심 분석
- N45: X60 Y30 U10 - U는 X축 증분 이동? 또는 특정 컨트롤러 전용 구문 (Fanuc 표준 아님). 통상 G91 모드에서 U/W 사용. 여기서는 절대 좌표(G90) 상태에서 U10 사용 → 컨트롤러별 확장 문법 가능성.
- N60: G02 X30 Y30 U20 - 시계 방향 원호, 종점 X30 Y30, U20은 반지름 20? 또는 I20 J0과 동일? 컨트롤러 매뉴얼 확인 필요.
- N65: G01 X10 Y30 U8 - 직선 보간 중 U8 사용.
- 4축 기계: N15 C0 로터리 테이블 0° 인덱싱.
주의사항
이 예제의 U 파라미터 사용은 표준 Fanuc G코드와 다릅니다. Fanuc에서는 원호 보간 시 R(반지름) 또는 I/J/K(중심점 벡터) 사용. U는 보통 X축 증분 이동(G91 모드) 또는 선반에서 X축 증분. 사용 중인 컨트롤러 매뉴얼 필참.
학습 순서 권장
- 1-4부 개념 기사 완독 (원호 기하학, R/IJK 계산법)
- 예제 1 실습 (단순 형상)
- 예제 2 실습 (복합 형상, 보정 포함)
- 6부 연습 문제 자력 풀이



