


산업용 로봇

산업 제조
레이저 거리 센서는 로봇 및 자동화 산업에서 다양하게 활용됩니다. 여러 분야에 적용 가능하지만, 본 문서에서는 레이저 거리 센서를 위치 센서로 사용하여 구형 기술을 개조하는 셀 리트로핏에 초점을 맞춥니다.
이 센서는 거리를 매우 정확하게 측정할 수 있어 다양한 유형의 제어에 적용 가능합니다. 다만, 레이저 고장 시 안전하게 대처할 수 있도록 시스템에 특정 안전 기능을 프로그래밍해야 합니다.
T-카트 제어를 이해하려면 T-카트 작업이 무엇인지 정확히 아는 것이 중요합니다. T-카트는 주로 금속 트랙 위를 주행하는 전자 제어 카트로, 자동화된 팔레타이징 작업에서 팔레트를 분류하고 이동시킵니다. 이 카트들은 창고 환경에서 팔레트를 이동시키며, 일반적으로 적재 컨베이어 세트에서 팔레트를 가져와 팔레타이징 공정의 다음 단계(종종 수축 포장 스테이션)로 이송합니다.
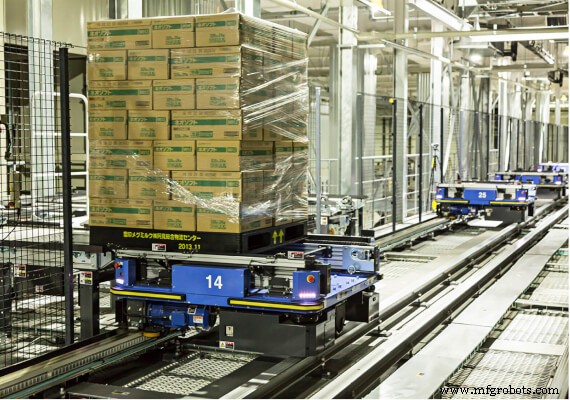
T-카트는 PLC(프로그래머블 로직 컨트롤러)나 로봇을 사용하여 움직임을 제어하며, 카트 작업의 '두뇌' 역할을 합니다. PLC는 다양한 입력을 사용하여 언제, 어디로 적재/비적재 팔레트를 이송할지 해석합니다. PLC는 T-카트 자체로부터 피드백을 받아 복잡한 경로 조합 속에서 카트 위치를 파악합니다.
T-카트에서 PLC나 로봇 시스템으로 위치 데이터를 제공하는 방법은 다양합니다. 일반적이지만 구식인 방식은 리미트 스위치를 사용하여 카트 위치를 전달하는 것입니다. 리미트 스위치는 제어 장치에 적절한 정보를 전달하는 데 꽤 효과적이지만, 최신 센싱 기술로 더 쉽게 관리할 수 있는 단점들이 있습니다. 또한 리미트 스위치는 한 번에 더 적은 정보를 전달하므로 다른 센서 유형보다 더 광범위한 프로그래밍이 필요합니다.
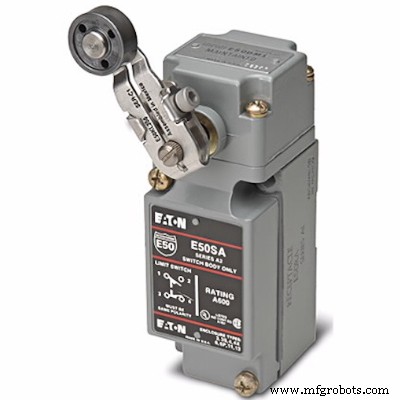
리미트 스위치가 T-카트 시스템에 작동하긴 하지만, 최신 센서에는 없는 약점이 있습니다. 우선 전기/기계 장치이므로 전기적, 기계적 입력에 의존해 정상 작동하므로 여러 요인이 성능에 영향을 줄 수 있습니다. 전기적 문제는 다른 전기 센싱 장치에서도 발생할 수 있으므로 여기서는 고려하지 않겠습니다.
리미트 스위치는 정상 작동을 위해 환경과 물리적 상호작용을 하므로, 전기 기반 센싱에 의존하는 센서보다 물리적 영향을 더 쉽게 받습니다. 물리적 마모가 성능 결정 요인이 될 수 있으며, 시간이 지나면서 스위치가 마모되어 서서히 작동 방식이 변하고 셀 내 문제를 일으킬 수 있습니다. 변화가 미미하여 치명적 고장 발생 전까지 발견되지 않을 수 있습니다. 또한 외부 힘에 의해 밀리거나 제자리에서 벗어나면 부정적 영향을 받을 수 있습니다.
T-카트 시스템에 다양한 센서가 적용 가능하지만, 본 문서에서는 레이저 거리 센서에 집중합니다. 레이저 거리 센서는 레이저를 사용하여 센서와 레이저가 상호작용하는 물체 사이의 거리를 측정합니다.
레이저가 센서에서 물체로 발사되어 반사되고, 센서가 반사광을 수신합니다. 빔 발사부터 수신까지 걸린 시간을 이용해 물체까지의 거리를 측정하는데, 이를 TOF(Time-of-Flight) 센서라고 합니다.
레이저 거리 센서는 제어 장치로 아날로그 또는 디지털 신호를 보낼 수 있습니다. 이 신호는 T-카트 이동 중 위치에 따른 범위 값으로, T-카트 이동 의사결정을 위한 제어 로직의 연속 입력으로 사용됩니다. PLC 로직은 원시 데이터를 받아 카트 현재 위치와 다음 이동 위치에 기반해 의사결정합니다.
기술적으로 T-카트 하나는 트랙과 평행하게 발사하는 단일 레이저 거리 센서로 제어 가능합니다. 센서는 카트를 바라보는 고정 스탠드에 설치하거나, 카트에 장착하여 고정 물체를 바라보게 할 수 있습니다.
장착 방식은 배선 경로가 가장 쉬운 쪽을 반영해야 합니다. 단일 센서로 카트 제어에 충분한 정보(예: 10m 트랙에서 0~10000mm 범위)를 전달할 수 있지만, 시스템 내 미감지 고장 가능성을 남겨둡니다. 레이저 경로에 무언가 떨어지면 갑자기 훨씬 작은 수치를 읽고, PLC는 실제와 다른 위치로 오인할 수 있습니다.
앞서 설명한 시나리오에서 레이저 센서를 적절히 사용하려면 두 개의 센서를 사용해야 합니다. T-카트 위에 반대 방향을 향하게 장착하거나, 카트 본체 외부에 장착한다면 트랙 양쪽 끝에서 설치합니다. 이 구성은 시스템에 이중화를 제공하며, PLC가 시스템 내 다양한 결함을 감지할 수 있는 충분한 정보를 얻습니다.
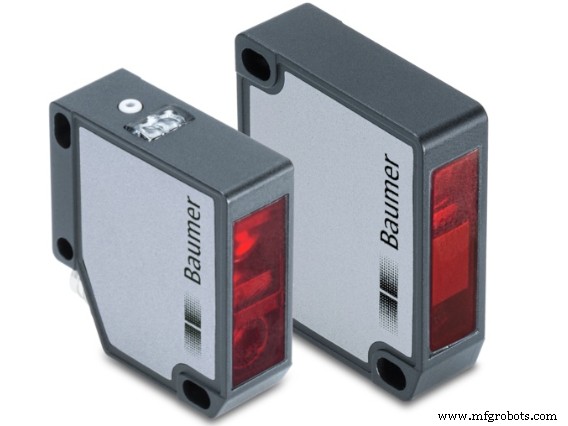
두 개의 레이저를 사용하면 PLC나 제어 장치는 두 개의 개별 데이터 피드를 받습니다. 이론적으로 이 두 데이터는 일정 범위 내에 있어야 합니다. 수신 데이터가 범위를 벗어나면 PLC는 셀 내 무언가 발생했음을 인지합니다. T-카트 경로에 무언가 떨어졌거나 레이저가 잘못된 정보를 주는 경우입니다.
두 레이저 시스템은 센서의 돌발 데이터 검증이라는 추가 이점도 있습니다. 한 센서가 위치를 '튀게' 읽어도 다른 센서가 그렇지 않으면 PLC는 시스템에 알람을 보낼 수 있도록 프로그래밍 가능합니다.
레이저는 동일 트랙 위 여러 T-카트 제어에도 활용 가능합니다. 각 카트에 두 개의 레이저가 장착되면 거리 정보를 다중 카트 제어에 사용할 수 있으며, 단일 T-카트 시스템과 동일한 결함 프로세스가 적용됩니다.
레이저 거리 센서는 기존 리미트 스위치로 작동하던 구형 T-카트 시스템을 개조하는 쉬운 방법입니다. 카트나 트랙 근처에 쉽게 장착하여 PLC에 중요한 정보를 제공할 수 있습니다. 새로운 로봇 및 자동화 셀에서도 제어 장치의 더 간단한 센싱 방식으로 이점을 얻을 수 있습니다. 두 개의 센서를 사용하여 이중화를 구축하고, 오류나 레인 내 낙하 제품 발생 시 결함을 방지하세요.
산업용 로봇
부품 이송(part transfer)은 거의 모든 제조 형태에서 필수적이지만 가장 지루하고 단조로운 공정일 수 있습니다. 말 그대로 부품을 한 곳에서 다른 곳으로 옮기는 일입니다. 그래서 모토만 로보틱스 같은 로봇이 이런 고된 작업을 대신 맡고 있습니다. 모토만 부품 이송 로봇으로 귀사는 부품 이송 공정을 개선하면서 작업자 역량도 높일 수 있습니다. 속도와 지속가능성 부품 이송에서 가장 중요한 이슈는 속도입니다. 사람은 신체 움직임과 근무 중 누적되는 피로로 속도에 한계가 있습니다. 모토만 로봇 부품 이송 시스템은 이런 제약이 없습
목재 부품의 샌딩, 폴리싱, 마감을 개선하고 싶으시다면 ABB의 통합 포스 컨트롤 소프트웨어만 한 것이 없습니다. ABB는 항상 고객을 염두에 둡니다. 이는 로봇 품질과 회사의 놀라운 고객 서비스에 반영됩니다. ABB가 만든 자동화 솔루션은 목재 산업의 총생산성 증가, 비교할 수 없는 정밀도, 믿을 수 없을 만큼 빠른 ROI, 전반적인 제품 출력 속도 증가를 돕습니다. 이러한 통계로 그들이 목재 부문을 지원하는 선도적 로봇 제조사 중 하나인 것은 당연합니다. 이는 ABB와 그들의 포스 컨트롤 소프트웨어가 최신 목재 산업 니즈와 발