


산업용 로봇

산업 제조
산업용 로봇 부품 및 구성요소 #1 가이드를 만나보세요. 용도, 특성, 한계, 소싱처까지 자세히 알아봅니다.
로봇(또는 여러 대)을 보유하고 계시며 사용자 교체 가능 구성요소와 부품에 대해 더 알고 싶으실 수 있습니다. 또는 주요 로봇 어셈블리 작동 원리에 대해 더 배우고 싶으실 수도 있습니다. 어느 경우든 올바른 곳에 오셨습니다!
대부분 로봇의 사용자 교체 가능 구성요소에는 엔드 이펙터, 센서, 로봇 컨트롤러가 포함됩니다. 모바일 로봇의 경우 배터리 주기적 교체 필요. 로봇 중요 액세서리로 로봇 팔 마운트, 센서 고정용 마운팅 시스템. 로봇 비전 시스템도 교체 가능할 수 있습니다. 물론 LED 디스플레이, 키패드 같은 더 많은 소소한 부품도 있지만 전체 나열은 범위 밖입니다. 이 글에서는 주요 어셈블리와 기능들을 탑다운 관점에서 살펴봅니다.
HowToRobot으로 로봇 부품 견적 받아보세요. HowToRobot은 15,000개 이상 로봇 공급업체 디렉토리 보유. 이용 가능한 제품 개요 파악, 귀사 로봇에 이상적 정밀 부품 결정, 경쟁 제품 비용 효과 비교 가능.
이 글의 내용
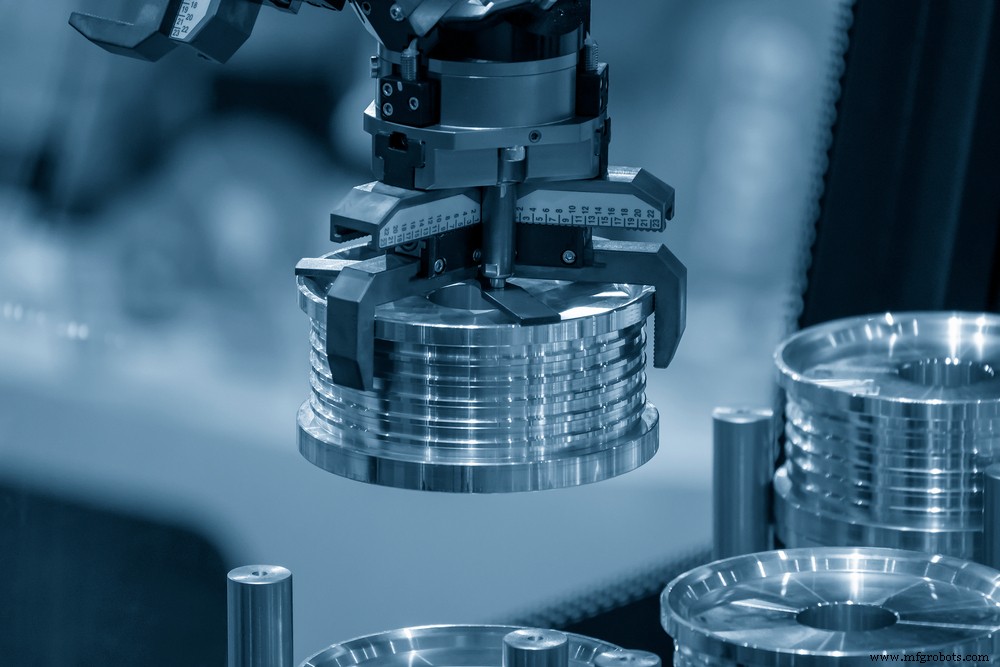
로봇 팔의 엔드 이펙터는 작업이 일어나는 곳입니다. 로봇과 공작물 간 접촉이 이뤄지는 곳. 인간이 일을 위해 매우 다양한 도구를 사용하는 것처럼, 로봇도 마찬가지입니다.
로봇 엔드 이펙터는 '엔드 오브 암 툴링(End of Arm Tooling)' 또는 EoAT라고도 불립니다. EoAT는 사실상 로봇의 손목, 손, 도구입니다. 엔드 이펙터는 용접 도구부터 진공 청소기까지 무엇이든 될 수 있습니다.
EoAT는 드라이버나 회전 드릴일 수 있습니다. 일부 기업은 로봇 엔드 이펙터 제작만 전문으로 합니다. 많은 공급업체가 특정 종류의 EoAT만 전문으로 합니다.
자동으로 툴을 교체할 수 있는 것은 좋은 기능인 경우가 많습니다. 특수 고정장치가 툴을 보관합니다. 보통 로봇 외부 표면에 장착. 고정장치는 로봇 팔이 교체해가며 사용할 다양한 툴을 보관. 이렇게 로봇이 공작물에 다른 작업 수행 가능. 이 기능 활용 예: 로봇 팔이 금속 조각에 구멍 뚫기. 그 후 툴 교체해 방금 뚫은 구멍 디버링. 다시 툴 교체. 탭핑 툴로 구멍에 나사산 가공.
로봇 팔용 다양한 그리퍼가 있습니다. 범용 그리퍼는 아직 발견되지 않았습니다. 처음엔 디자이너들이 인간 손 같은 로봇 그리퍼가 최선이라 생각. 나중엔 생각 바꿨습니다.
로봇이 하루 종일 박스만 들면, 손에 손가락 필요할까요? 아마 아닐 겁니다. 작은 박스면 흡착컵이 더 나을 수 있음. 큰 박스면 두 팔 로봇이 나을 수 있음. '손'이나 그리퍼가 구형에 놉 달린 모양일 수 있음. 크고 무거운 박스면 박스 아래 미끄러져 들어가 아래서 받쳐주는 갈고리형이 최선일 수 있음.
삶의 많은 것에서처럼 '형태는 기능을 따릅니다'. 필요한 그리퍼 종류나 그리퍼 세트는 귀사 애플리케이션에 달렸습니다.
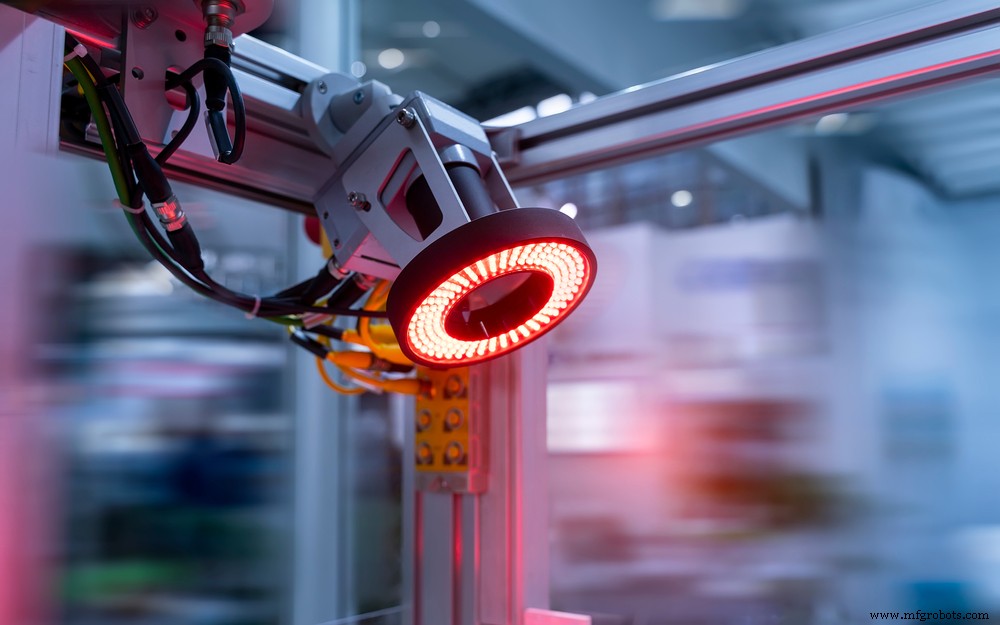
로봇 센서는 인간 감각과 같습니다. 로봇은 볼 수 있고, 들을 수 있고, 촉각이 있습니다. 후각과 미각도 제공 가능. 산업용 로봇은 광산 공기질 테스트에 '후각' 사용 가능. 유독 가스나 누출 오염물질 감지. 미각 로봇도 있음. 식품 품질 테스트와 유해 화학물질 발견 가능.
하지만 현재 산업 애플리케이션에 가장 흔히 사용되는 로봇 감각은 비전입니다. 아래에서 로봇 비전 주요 센서 유형들을 살펴보겠습니다.
로봇용 광학 센서 다양성이 인상적입니다. 일부 센서는 광학 방법으로 표면 거칠기 측정. 다른 것들은 박막 두께 측정. 또 다른 것들은 물체 정확한 색상 발견. 로봇에 현미경 장착 가능. 가능성 세계 열림. 현미경으로 많은 측정 수행 가능.
광학 센서로 액체 유속 측정 가능. 유속은 전자기 센서 등 다른 방식으로도 측정 가능. 패들 휠 종류로 펄스 보내는 방식도 가능. 휠 더 빨리 돌면 펄스 더 자주 발생.
위치와 속도도 광학 센서로 측정 가능. 센서가 카메라일 필요 없음.
레이저 기술 산업 애플리케이션 도입이 많은 것들 하는 방식 변화시킴. 레이저는 핸드헬드 바코드 스캐너에 사용. 가공 부품 정밀 측정 가능. 큰 거리 측정에도 레이저 사용. 복잡한 비전 시스템이 레이저 사용. 컴퓨터 비전으로 모바일 로봇이 경로상 장애물 피하며 자율 이동 가능.
바코드 라벨 읽기용 레이저 스캐너는 빠르고 정확하며 저비용. 일부 스캐너는 핸드헬드로 재고 관리하는 사람들이 사용. 핸드헬드 레이저 스캐너는 자재 핸들링과 제조 작업에도 사용. 레이저 바코드 스캐너를 창고 자율 이동 로봇(AMR)에 장착해 주문 피킹 공정 도움. 스캐너를 항공 드론에 장착해 창고 통로 비행. 드론이 바코드 읽고 컴퓨터 비전으로 박스 내 아이템 카운트. 항공 드론이 사람 하는 시간 일부로 재고 조사 가능.
레이저 바코드 스캐너가 아이템 추적 유일한 방법 아님. RFID 기반 스캐너 사용 가능. RFID(Radio Frequency IDentification)는 라벨이 안 보여도 읽을 수 있는 장점. 라디오파 사용하므로 빛 대신. 하지만 RFID 라벨이 바코드보다 비쌈.
레이저 스캐너 가장 흔한 용도 중 산업용 로봇 비전. 이 스캐너들은 LiDAR(Light Detection And Ranging) 사용. LiDAR는 RADAR와 유사. 레이더는 2차대전 중 발명, RAdio Detection And Ranging 약어. 둘 다 원리 유사. LiDAR 센서가 전자기 에너지 펄스 발사 후 가장 가까운 물체에서 반사된 것 감지. 반사 돌아오기까지 시간 측정. 더 오래 걸리면 물체 더 멀리. 짧은 시간은 더 가까움. 시간은 센서-물체 거리에 비례. 이렇게 레이저로 단일 지점 거리 정밀 측정 가능.
흥미로운 사실: NASA 과학자들이 1960년대 아폴로 달 탐사 프로그램 일환으로 LiDAR 발명. 초기 용도 중 지구-달 거리 측정.
LiDAR는 1차원, 2D, 3D 사용 가능. 1차원 LiDAR 예: 레이저 줄자. 방이나 건물 치수 빠르고 정확하게 측정. 산업 애플리케이션에서 레이저로 기계 공구나 로봇 밀링 머신 절단 깊이 정밀 측정. LiDAR 장착 로봇 팔이 부품 크기 측정해 품질 관리.
2D 구성에서 레이저 빔 앞뒤로 스캔. 스캔이 완전 원 또는 원 일부만 갈 수 있음. 레이저 빔은 2차원 평면 내 유지. AMR 경우 이 평면은 수평. 지면 몇 센티미터 위. 이렇게 AMR이 LiDAR로 경로상 물체 감지. 로봇이 이 인식으로 계획 경로 따라 진행 안전 여부 결정. 경로 차단 물체 있으면 로봇이 방향 틀거나 정지.
하지만 2D LiDAR는 레이저 스캔 평면 위아래 물체 감지 못 함 한계. 로봇이 2D LiDAR 평면 아닌 것엔 '맹목' 상태. 3D LiDAR로 이 한계 극복 가능.
3D LiDAR에서 시스템이 평면에서 레이저 빔 스캔(2D LiDAR처럼), 평면 위아래로 기울임. 기울임 동작으로 시스템이 3차원 공간 커버. 3D 스캔 단점은 더 많은 컴퓨팅 파워 필요. 시스템이 훨씬 더 많은 정보 수집, 실시간 처리 어려움. 더 강력한 컴퓨터 필요. 3D LiDAR 기계적 구성요소도 더 복잡. 따라서 3D 스캐너가 2D보다 비쌈. 애플리케이션에 따라 2D 또는 3D 스캔 적절성 결정.
물론 LiDAR에도 한계 존재. 직사광선이 LiDAR 센서 맹목 만들 수 있음. 하지만 LiDAR는 많은 센서 종류보다 강한 햇빛 견딤. 레이저 빔 반사 물체 영향 줄 수 있음. 반사 물체 재질과 색상 LiDAR 정확도 영향. 먼지, 흙, 이물질이 LiDAR 렌즈 막을 수 있음. 센서 감도와 정확도 감소.
로봇 비전은 혁명적 변화 겪어옴. 얼마 전만 해도 로봇 비전 매우 제한적. 사실 로봇이 앞길에 무언가 감지해도 정지하고 도움 요청만 가능. 오늘은 자율 이동 로봇이 길 장애물 피해 갈 수 있음. 사람과 무생물 구별 가능.
카메라 해상도와 감도 증가. 시각 데이터 처리 소프트웨어도 향상. 컴퓨터 비전 시스템이 이제 사람 얼굴 인식.
카메라 하드웨어가 비전 솔루션 중요한 부분. 하지만 원시 데이터 기록만으론 부족. 비전 시스템이 데이터 유용한 정보로 변환할 수 있어야. 비전 시스템이 물체 거리, 속도, 방향 감지 가능해야. 비전 시스템이 물체 사람인지 지게차인지 인식하면 더 유용. 한 물체 사람, 다른 물체 차량 이해 능력은 시맨틱스(semantics)라고 함. 환경 시맨틱 이해가 로봇 더 지능적으로 만드는 데 필수.
컴퓨터 비전 다른 용도: 주문 피킹. 로봇이 다른 것들 쌓인 더미에서 한 객체 꺼내야 함. '클러터에서 피킹(picking from clutter)'이라고 함. 로봇이 객체 식별뿐만 아니라 아이템 가장자리에 있는지, 거꾸로 있는지 파악 필요. 이 결정되면 로봇이 어떻게 집어 올릴지 결정. 어려운 과제지만 이제 가능한 시스템들 존재.
귀사 요구사항에 맞는 로봇 비전 시스템 있을 확률 높음.
점점 더 로봇 시스템이 센서 조합에 의존. 각기 다른 센서 종류마다 강점과 약점. 단일 센서도 로봇 시스템에 일종 '비전' 제공 가능. 하지만 센서 조합이 최선. 여러 센서 데이터 결합을 센서 융합(sensor fusion)이라 함. 센서 융합으로 로봇 더 견고, 신뢰성, 안전해짐. 마이크로칩 컴퓨팅 파워 지속 성장으로 더 많은 센서 사용 기대. 로봇 더 지능적으로 만들어짐.
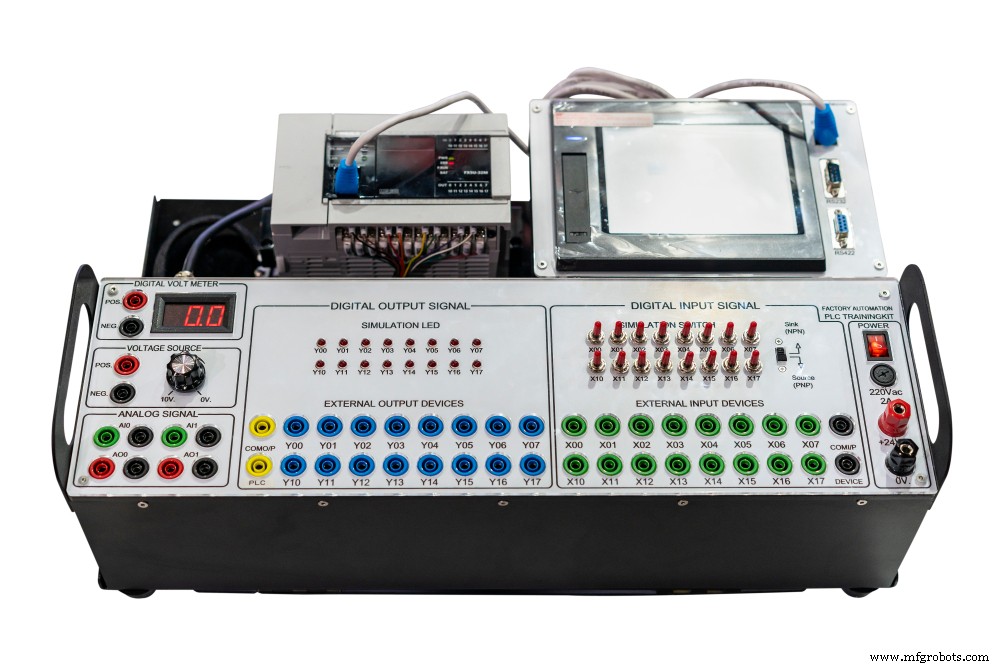
로봇 컨트롤러는 다양한 모양과 크기. 일부는 작고 핸드헬드 태블릿. 단순 워크셀 제어용. 다른 컨트롤러는 복잡한 제조 및 물류 공정 제어. 로봇 컨트롤러는 로봇 시스템이 원하는 대로 작동하게 하는 게 얼마나 쉬운지 결정하는 데 중요. 로봇 컨트롤러는 로봇이 작업 얼마나 잘 수행하는지 결정하는 핵심 부품.
로봇 컨트롤러는 안전, 로직, 모션 제어 책임. 로봇이 외부 이벤트 얼마나 빨리 반응하는지 종종 로봇 컨트롤러 핵심 척도. 일부 애플리케이션은 더 빠른 응답 시간 필요. 로봇 컨트롤러 종류 결정 요인. 로봇 컨트롤러의 인간-기계 인터페이스(HMI)도 중요 측면. 인기 HMI 중 '티칭 펜던트(teach pendant)'가 태블릿 스타일 핸드헬드 장치. 로봇에 무엇을 할지 가르칠 때 사용. 로봇 생산 준비되면 티칭 펜던트 제거 가능.
공장에선 로봇 컨트롤러와 로봇 간 하드와이어 연결 더 흔함. 유선 연결이 신뢰성 있고 안전한 인터페이스 제공. 안전 규정이 때로 유선 연결 요구. AMR에는 해당 안 됨. AMR이 컨트롤러에 와이어 연결돼야 하면 쓸모없음! 무선 산업용 로봇 컨트롤러도 사용 가능. 애플리케이션에 따라 유선 시스템 대비 이점 가질 수 있음.
로봇 컨트롤러 세 큰 범주:
PLC는 가장 오래된 기술이자 가장 저렴한 로봇 컨트롤러 유형. 복잡한 모션 제어 필요 없는 단순 애플리케이션용. PLC 데이터 로깅 능력도 다른 유형보다 덜함. PLC는 더 적은 종류 입/출력 장치 가짐.
PAC은 PLC 업데이트 버전. 더 많은 컴퓨팅 파워와 능력. PAC이 적합한 애플리케이션 매우 광범위.
IPC는 가장 큰 컴퓨팅 파워, 가장 비싼 로봇 컨트롤러 유형. 복잡한 모션 처리, 다양한 인터페이스 통신 가능. 매우 큰 데이터량 처리와 저장 가능.
이 세 컨트롤러 유형 간 구별은 시간 지나며 모호해짐. 오늘은 정말 세 별도 카테고리 아니라 연속체에 가까움.
다른 로봇 컨트롤러 간 결정 시 중요한 요소: 소프트웨어. 애플리케이션별 소프트웨어 패키지 찾으세요. 애플리케이션 패키지가 가동 시작 얼마나 쉬운지 결정. 귀사 특정 니즈 지원 얼마나 기대할지도 영향.
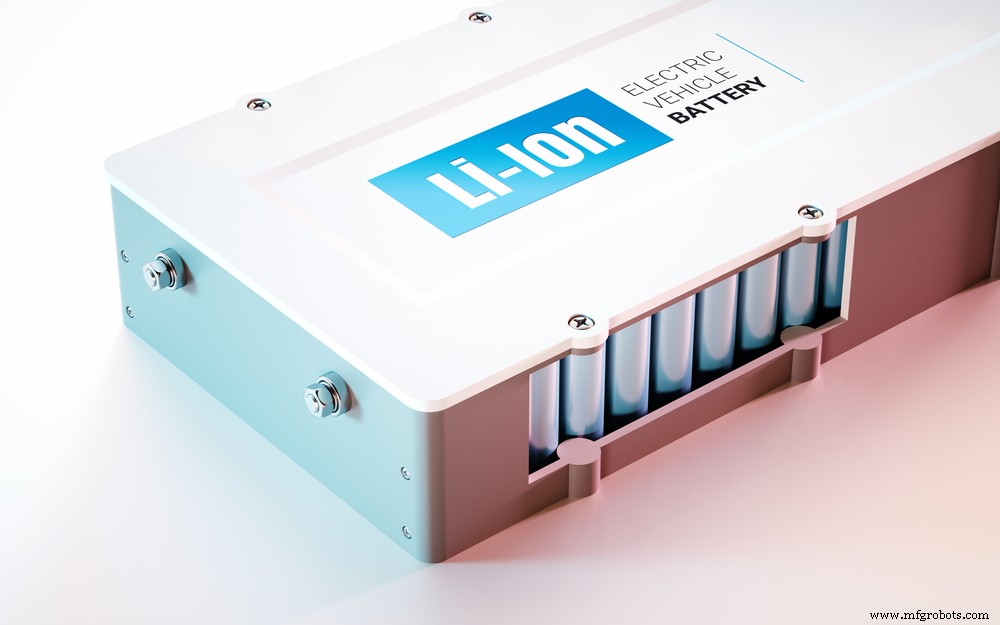
진화하는 배터리 기술이 광범위한 전기전자 기기 영향. 더 나은 배터리 = 더 긴 작동 시간, 더 짧은 충전 간격. 개선사항이 자율 이동 로봇(AMR) 실용적이고 비용 효과적으로 만듦.
귀사 용도에 적합한 로봇 배터리 선택 시 고려할 기본 사항: 화학(chemistry), 용량(capacity), 충전(charging).
로봇 배터리 화학은 일반적으로 다음 유형:
다른 배터리 고려 시 질문: 충전 시간 얼마나 걸리는가? 배터리 충전기 과충전 방지 기능 있는가? 무선 충전도 로봇에 꽤 도움. 로봇이 충전 스테이션 도달 시 정확한 위치 불필요해 충전 더 쉬워짐.
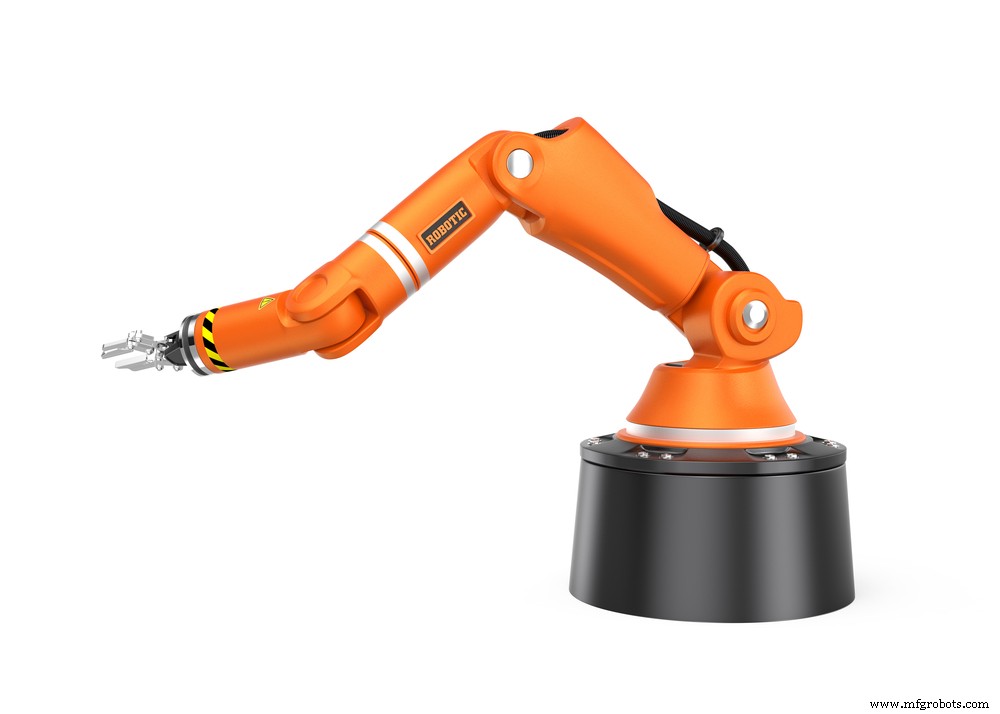
로봇 팔을 가진 고정형 로봇은 작업 수행 위해 견고하게 마운트 필요. 선택 옵션 많음.
페데스탈 마운트는 로봇 팔 높여야 할 때 유용. 팔이 컨베이어 시스템과 작업면 접근 위해 위로 올라가야 할 수 있음. 마운트 바닥 볼트 고정 가능. 마운트에 캐스터 달면 쉽게 이동 가능.
로봇을 역방향(거꾸로) 장착 이상적 애플리케이션 존재. 이를 위한 특수 마운트 있음. 역방향 장착이 종종 팔 리치 최대화. 다른 애플리케이션은 로봇 수직 장착 요구. 기계 측면에 고정. 위치 결정되면 로봇 팔 함께 제공 소프트웨어 조정 필요.
모듈러 마운팅 시스템으로 센서 고정 가능. 예: 카메라, 케이블, 호스. 일부 센서 마운팅 시스템은 강도와 내구성 최고. 다른 것들은 유연성과 경량으로 휴대성 강조. 조절 레버로 센서와 케이블 적절 위치 조정 가능.
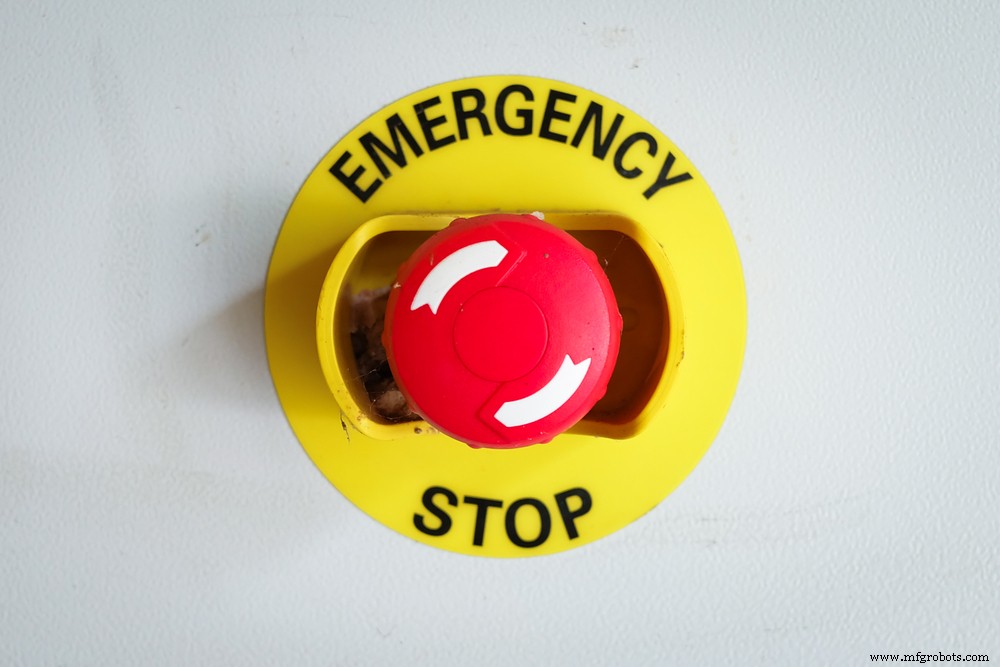
로봇은 사람들로부터 더럽고 지루하고 위험한 작업 덜어줌. 작업 조건 안전 개선도 가능. 하지만 올바르게 사용하지 않으면 로봇이 위험한 해저드 될 수 있음. 자동화 솔루션 안전 확보는 최우선 중요.
일반 프로그래머블 로직 컨트롤러(PLC)는 보통 마이크로프로세서 하나. 메모리와 입/출력 회로도 가짐. 안전 PLC는 이중화 내장. 안전 PLC는 두 개, 세 개, 네 개 프로세서 가질 수 있음. 워치독 회로 각 프로세서 건강 체크. 문제 생기면 워치독 회로 알람.
일부 PLC는 대응 입력 없는 출력 가질 수 있음. 반면 안전 PLC는 매칭 입/출력 특징. 회로 적절 연결과 건강 지속 테스트 가능.
일반 PLC 괜찮은 애플리케이션 존재. PLC는 비상정지(e-Stop) 기능 가짐. 라이트 커튼이나 근접 센서 포함 가능. 동료 안전 위해 충분할 수 있음. 하지만 안전 PLC가 최선인 많은 애플리케이션 존재. 한 번 비용 큰 실수나 사고가 안전 PLC 추가 비용 훨씬 초과.
생산성과 안전 동시 개선 어떻게? 다양한 방식.
레이저 영역 스캐너가 산업용 로봇 근처 사람 존재 감지. 레이저 스캐너가 로봇에 최외곽 구역 진입 시 감속 지시. 감속 속도 평소 50% 정도. 두 번째 구역(로봇 더 가까움) 진입 시 25%로 감속. 최단 구역에서 사람 감지 시 로봇 정지. 사용자가 구역 크기 결정. 사용자가 로봇 반응 커스터마이즈 가능.
다양한 안전 장치 로봇과 함께 사용 가능하고 해야 함. 더 크고 무거운 로봇은 더 작은 것보다 더 높은 안전 수준 필요. 인기 안전 방법 중 라이트 펜스 또는 라이트 커튼 사용. '펜스'는 산업용 로봇 주변 빛 빔으로 구성. 무언가 빛 빔 깨면 로봇 비상정지 등 반응.
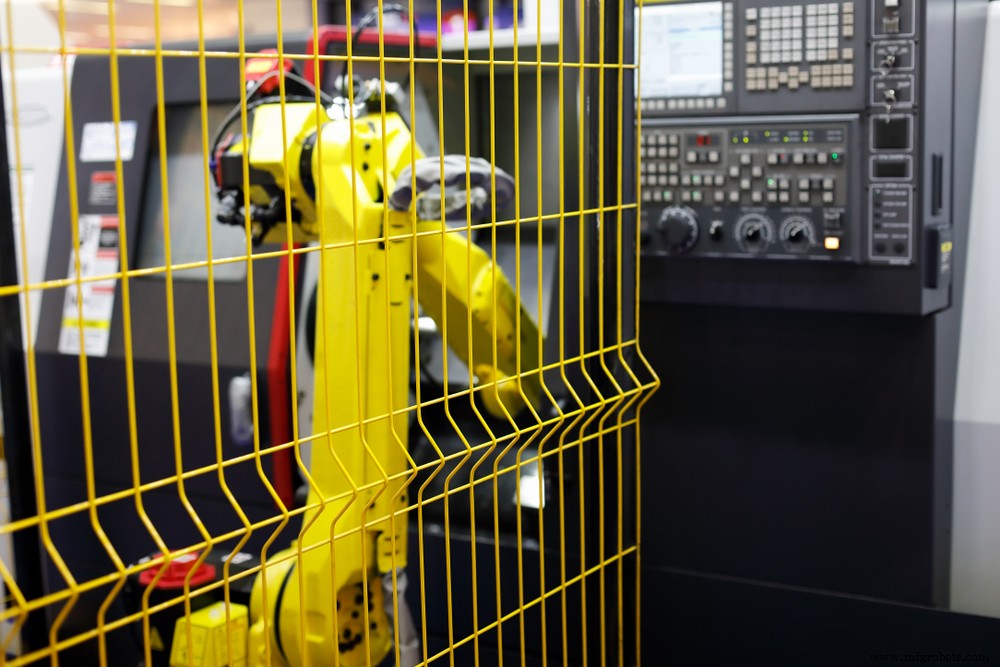
가장 안전한 방법이 로봇을 별도 구역에 펜싱으로 격리하는 것일 수 있음. 다양한 펜스 사용 가능. 특징: 펜스 높이, 펜싱 재질 개구부 크기. 셀프 레벨링 풋 내장 펜스 포스트 선호될 수 있음. 펜스 강도도 고려. 금속 와이어, 천공 금속 시트, 플렉시글라스 중? 애플리케이션에 열이나 전기 보호 필요할 수 있음.
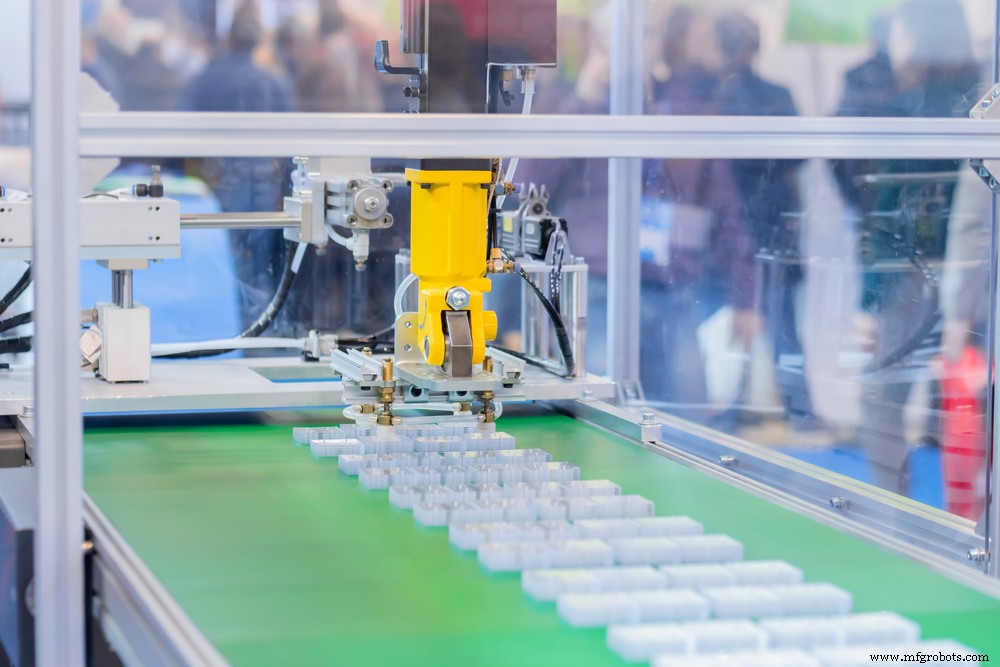
로봇과 컨베이어 시스템은 자주 동반. 로봇이 컨베이어에서 아이템 꺼내 사이클 시작하거나, 사이클 끝에서 컨베이어에 부품 놓거나. 물론 둘 다 할 수도 있음.
선택 가능한 다양한 컨베이어 시스템 유형. 일부 컨베이어 시스템은 살균 쉬움. 식품 가공 작업에 좋은 선택. 고려할 다른 특징: 컨베이어 시스템 속도와 폭. 높이, 최대 경사각, 처리 가능 무게 모두 고려사항.
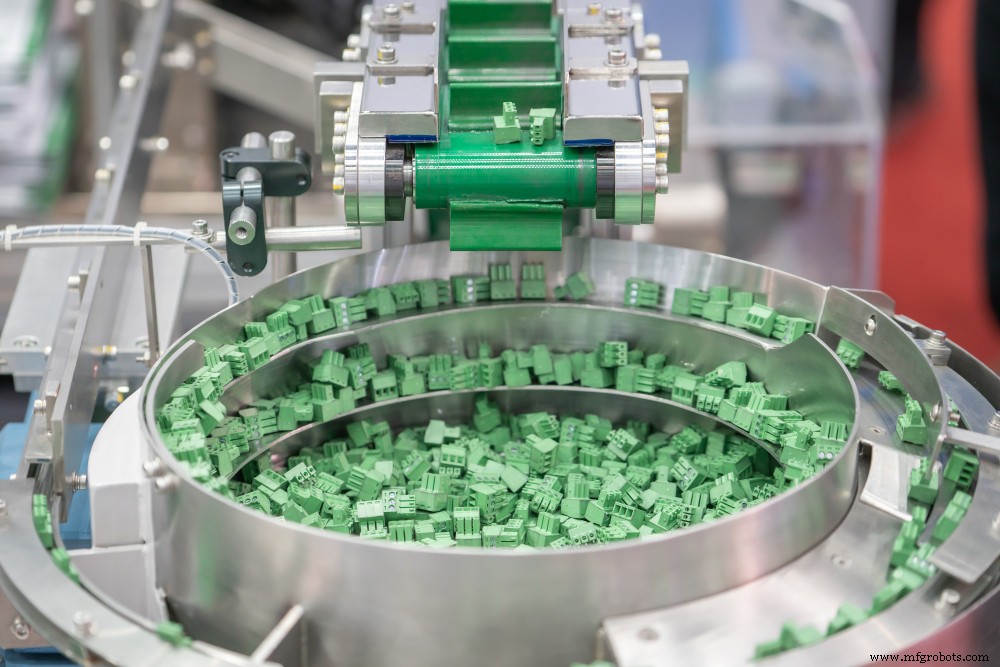
로봇과 진동 피더 잘 결합. 특히 픽앤플레이스와 조립 작업에. 소형 부품이 진동 피더에 공급. 피더가 부품 로봇으로 이동. 피더가 부품 모두 같은 위치에 놓이게 함. 로봇이 집어 올리기 더 쉽게 만듦.
HowToRobot은 기업 자동화 성공 돕는 글로벌 플랫폼. 15,000개 이상 로봇 기업 전 세계 디렉토리 보유. 귀사 애플리케이션에 이상적으로 적합한 로봇 구성요소 유형 찾을 수 있음.
이미 원하는 부품이나 구성요소 종류 아실 수 있음. 그렇다면 많은 공급업체로부터 견적과 제품 정보, 가격 받아보세요.
공정한 HowToRobot 전문가들이 프로세스 탐색 도와드릴 수 있음. 여기를 클릭해 전문가 상담 신청하세요.
산업용 로봇
선택한 로봇 애플리케이션에 중요한 로봇 부품은 무엇일까요? 로봇에 구매할 수 있는 부품 종류가 엄청나게 많습니다. 전원 공급장치처럼 명백히 필수적인 것도 있지만, 모든 애플리케이션에 꼭 필요한지 불분명한 것도 많습니다. 어떤 부품이 적합한지 어떻게 알 수 있을까요? 필요하다면 어디서 구매할 수 있을까요? 알아야 할 모든 것을 소개하는 입문 가이드입니다. 로봇의 5가지 핵심 부품과 기능 전 세계 거의 모든 로봇 시스템에서 찾을 수 있는 부품들이 있습니다. 이것들을 익혀두는 게 좋습니다. 로봇의 핵심 부품: 1. 컨트롤러 로봇의 컨트롤
로봇 어원: 노예 노동·고역 1920년대 연극 RUR 최초 언급부터 오늘날 산업 지배 기계까지 로봇은 노예 노동·고역 의미 그대로. 로봇: 인간 돕지만 대형 위험 금속 물체 속도·힘으로 인간 사망 가능 (잘못된 장소·시간). 문서화된 사망 사고 1979년 1월 25일: 로버트 윌리엄스, 포드 플랫록 공장 자재 핸들링 로봇 팔에 두부 강타 사망 1981년 일본: 켄지 우라다, 안전펜스 넘어 정지 안 한 로봇 유지보수 중 팔에 밀려 연삭기 끼어 사망 공통점: 안전하지 않은 작업 관행. 로봇 악의·보복 아님. 로봇 안전성 대폭