


산업용 로봇

산업 제조
선택한 로봇 애플리케이션에 중요한 로봇 부품은 무엇일까요?
로봇에 구매할 수 있는 부품 종류가 엄청나게 많습니다. 전원 공급장치처럼 명백히 필수적인 것도 있지만, 모든 애플리케이션에 꼭 필요한지 불분명한 것도 많습니다.
어떤 부품이 적합한지 어떻게 알 수 있을까요? 필요하다면 어디서 구매할 수 있을까요?
알아야 할 모든 것을 소개하는 입문 가이드입니다.
전 세계 거의 모든 로봇 시스템에서 찾을 수 있는 부품들이 있습니다. 이것들을 익혀두는 게 좋습니다.
로봇의 핵심 부품:
로봇의 컨트롤러는 ‘두뇌’와 같습니다(그런 식으로 생각한다면). 로봇의 모든 프로그래밍이 실행되는 소형 임베디드 컴퓨터입니다.
가끔 로봇이 노트북이나 데스크톱에서 직접 구동되기도 하지만, 보통 전용 컨트롤러를 갖춥니다.
모든 로봇은 전원이 필요합니다. 이동형이라 배터리를 쓰든, 고정 전원에 연결하든, 작동하려면 전력이 필요합니다.
대부분의 로봇, 특히 산업용은 전기로 구동됩니다. 하지만 유압이나 공압으로 구동되고 제어용으로만 전기를 쓰는 로봇도 있습니다.
로봇이 지시를 따르게 하려면 프로그래밍해야 합니다. ‘스스로 학습’하는 로봇이라도 프로그래밍은 필수입니다.
산업용 로봇의 경우 프로그래밍을 최대한 쉽게 해주는 인터페이스를 원합니다. 로봇 배치 시 흔한 비효율 원인이기 때문입니다. 예를 들어 좋은 오프라인 프로그래밍 도구는 클래식 티치 펜던트보다 쉽고 효율적입니다.
드디어 로봇 본체입니다.
왜 매니퓰레이터를 1순위가 아닌 4순위에 뒀을까요? 모든 로봇이 매니퓰레이터는 아니기 때문입니다. 산업 현장에서는 로봇 매니퓰레이터가 가장 흔하지만, 자율 주행 차량(AGV) 같은 로봇은 매니퓰레이터 중심이 아닙니다.
로봇이 매니퓰레이터라면 로봇의 ‘일하는 끝’은 엔드 이펙터입니다. 환경이나 작업과 상호작용하는 부분입니다.
로봇용 엔드 이펙터는 단순한 그리퍼부터 복잡한 검사 스캐너까지 다양합니다. 이전 기사에서 일부를 나열했습니다.
작업에 적용될 수 있는 다양한 부품이 있습니다.
산업 애플리케이션에서 가장 흔한 6가지:
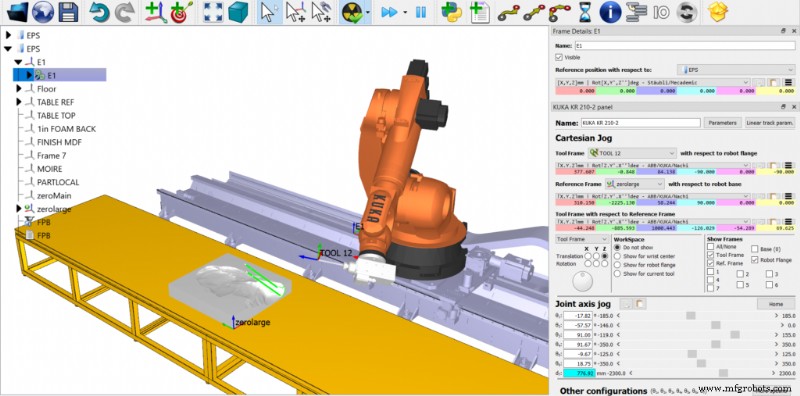
한 가지 접근은 모든 부품을 직접 여러 공급업체에서 조달하는 것입니다. 가능하지만 일이 훨씬 많아집니다. 이 길을 택한다면 먼저 어떤 부품이 필요한지 명확히 파악해야 합니다. 검색 과정이 고되므로 초기에 명확히 해두면 큰 도움이 됩니다.
로봇 부품 구매처는 다양하며, 많은 경우 제조사에서 직접 살 수도 있습니다. 지역 대리점을 통해 여러 부품 종류를 한꺼번에 조달할 수도 있습니다.
예산이 빠듯하면 중고 부품을 찾을 수도 있습니다. 중고 로봇 판매자가 세계 여러 곳에 있으며, 품질만 잘 확인하면 필요에 맞을 수 있습니다.
가장 쉬운 옵션을 원한다면, 이전 기사에서 다룬 로봇 디버링 셀 같은 사전 통합 솔루션을 통째로 구매하는 것도 좋은 방법입니다. 해당 로봇 셀에 필요한 모든 부품이 포함되어 있습니다.
더 알고 싶은 로봇 부품이 있으신가요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram, 또는 로보디케이 포럼에서 토론에 참여하세요. 또한 방대한 비디오 자료를 확인하고 로보디케이 유튜브 채널을 구독하세요.
산업용 로봇
PCB 설계 후 제조사에 넘겨야 할 가장 중요한 산출물이 바로 거버(Gerber) 파일입니다. 각 도전층, 솔더마스크, 실크스크린, 드릴 데이터 등 PCB 제조에 필요한 모든 2D 레이어 정보를 담은 업계 표준 포맷입니다. 이 글에서는 거버 파일의 정의, 포맷 변천사, 주요 EDA 툴(Altium, Eagle, Cadence/OrCAD, KiCad)별 생성 방법, 검증 포인트, 제출 시 체크리스트까지 실무 중심으로 정리합니다. 거버 파일이란 무엇인가? 거버 파일은 PCB의 각 레이어(동박 패턴, 솔더마스크, 실크스크린, 드릴 홀
로봇 어원: 노예 노동·고역 1920년대 연극 RUR 최초 언급부터 오늘날 산업 지배 기계까지 로봇은 노예 노동·고역 의미 그대로. 로봇: 인간 돕지만 대형 위험 금속 물체 속도·힘으로 인간 사망 가능 (잘못된 장소·시간). 문서화된 사망 사고 1979년 1월 25일: 로버트 윌리엄스, 포드 플랫록 공장 자재 핸들링 로봇 팔에 두부 강타 사망 1981년 일본: 켄지 우라다, 안전펜스 넘어 정지 안 한 로봇 유지보수 중 팔에 밀려 연삭기 끼어 사망 공통점: 안전하지 않은 작업 관행. 로봇 악의·보복 아님. 로봇 안전성 대폭