로봇 팔 자유도(Degrees of Freedom) 이해: 성능 영향과 최적화
로봇 팔은 자동화 기계의 가장 중요한 부품입니다. 잡고, 끌고, 당기고, 놓고, 누르고, 펀칭하는 등 훨씬 더 많은 일을 합니다. 따라서 예상대로 작업을 수행하려면 이동의 자유가 있어야 합니다. 이 이동 능력은 자유도(Degree of Freedom)라고 불립니다.
로봇 팔에서 발견되는 다양한 자유도, 이들이 성능에 미치는 영향, 이점, 한계, 그리고 개선 방법에 대해 탐구해 보겠습니다. 로봇 팔이 어떻게 그런 방식으로 움직이는지 궁금하셨다면 이 글이 도움이 될 것입니다.
로봇공학에서 자유도(Degree-of-Freedom)란 무엇인가?
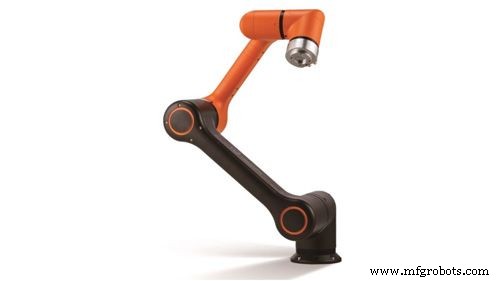
출처: Pinterest
로봇공학과 역학의 세계에서 자유도는 기계 장치가 편차 없이 원활하게 이동할 수 있는 정의된 모드를 의미합니다. 자유도의 수는 운동의 측면에서 볼 때 독립적인 변위의 총 수와 같습니다.
일반적인 기계는 2~3차원에서 작동하며 3개 이상의 자유도를 갖습니다. 간단히 말해, 자유도는 로봇 팔이 합병증 없이 작업을 처리하기 위해 사용하는 다양한 움직임을 올바르게 정의하는 용어입니다.
로봇 세계에는 6가지 유형의 자유도가 존재합니다. 각각 특정 역할을 완료하도록 설계되었으며, 자유도가 많을수록 로봇 팔은 더 효율적입니다. 로봇공학의 6가지 자유도는 다음과 같습니다.
3 자유도 로봇 팔: 서로 협력하여 로봇 팔의 움직임을 만드는 3개의 관절이 있는 로봇입니다. 용접, 피킹 앤 플레이스, 머신 텐딩 핸들링 등 모든 종류의 로봇 작업에 사용될 수 있습니다. 크기도 국소적 작업을 위한 작은 장치부터 창고 역할을 처리할 수 있는 거대한 거대 로봇까지 다양합니다.
4 자유도 로봇 팔: 4개의 축 또는 관절이 있는 로봇입니다. 마지막 축은 로봇 베이스 근처에 위치하며 전체 로봇 팔이 올바르게 작동하는 데 필요한 움직임과 안정성을 제공합니다. 이 유형의 로봇은 팔레타이징, 머신 로딩, 피킹 앤 플레이스, 자동 포장 등 많은 역할에 사용됩니다. 설계는 3자유도 로봇 팔보다 약간 복잡하지만 더 많은 일을 해냅니다.
5 자유도 로봇 팔: 매니퓰레이터, 서보 모터 액추에이터, 팔, 아래팔, 손목 등 해당 팔 구성 요소를 포함한 5개의 관절이 있는 로봇 팔입니다. 이전 두 가지보다 더 복잡하며 더 많은 관절이 있어 더 많은 작업을 처리할 수 있습니다.
6 자유도 로봇 팔: 6개의 서보 모터로 구성되며 해당 팔, 팔꿈치, 손목이 있습니다. 각 관절은 제한되긴 하지만 이전의 낮은 자유도 버전보다 훨씬 더 많은 정도로 움직일 수 있습니다. 이는 6자유도 로봇 팔이 더 강하고 빠르며 제조업에서 더 큰 역할을 처리할 수 있음을 의미합니다.
7 자유도 로봇 팔: 3자유도의 어깨 관절(전후 굴곡, 내외 회전 및 확장), 1자유도의 팔꿈치 관절, 손목이 있는 로봇 팔입니다. 이 모든 것이 로봇 팔에 높은 수준의 유연성을 제공하여 대부분의 팔이 관리할 수 없는 방식으로 더 많이 움직이고 비틀 수 있게 합니다.
8 자유도 로봇 팔: 지금까지 로봇에 구축된 가장 높은 자유도이며, 물체까지의 거리나 그 움직임을 유지하는 데 필요한 에너지만이 동작을 제한할 수 있는 최대 범위로 어떤 방향으로든 회전, 비틀기, 상승할 수 있는 가장 큰 유연성을 제공합니다.
다양한 자유도의 이점과 한계
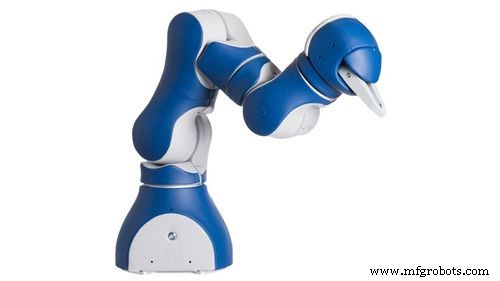
출처: Pinterest
자유도의 수가 많을수록 로봇 팔은 작업에 더 적합해지고 그 반대도 마찬가지입니다. 이러한 로봇은 제조업에 많은 이점을 가져다주지만 동시에 어느 정도 한계도 있습니다.
자유도 수가 더 많은 로봇 팔에서 기대할 수 있는 몇 가지 이점은 다음과 같습니다.
더 다재다능하여 많은 것을 변경하지 않고도 여러 작업에 재활용할 수 있습니다.
더 강하며 모든 종류의 무거운 리프팅을 부서지지 않고 처리할 수 있습니다.
더 유연하여 속도를 높이고 정밀도와 속도가 필요한 섬세한 작업에 이상적입니다.
더 큰 범위를 가지며 한 치도 움직이지 않고 더 많은 영역을 커버할 수 있습니다. 이것이 자동차 제조와 같은 자동화 공정에서 많이 사용되는 이유입니다.
한계로는 다음을 주의해야 합니다.
자유도가 많을수록 약점이 되는 지점이 늘어납니다. 한 관절이 고장 나면 전체 로봇 팔이 멈추거나 오작동하기 시작하여 생산에 영향을 미칠 수 있습니다.
유지보수가 쉽지 않습니다. 어떤 것도 놓치지 않고 각 개별 부품을 관리해야 합니다.
때로는 조작이 복잡하여 숙련된 기술자의 전문성만 필요합니다.
결론
로봇 팔은 시간이 지남에 따라 계속 발전하고 있으며, 미래에는 더 많은 자유도가 추가될 것입니다. 로봇 설치의 최대 효과를 얻으려면 모든 관절이 어떻게 작동하고 동작하는지 이해해야 합니다. 자세한 정보는 당사 웹사이트를 확인하시고 모든 질문에 대한 답을 얻으세요.



