로봇 컨베이어 프로그래밍 마스터: 단계별 실전 가이드
로봇 컨베이어 프로그래밍은 많은 사람 상상보다 까다롭습니다. 좋은 시뮬레이션이 성공 열쇠지만, 미치지 않고 어떻게 할까요?
컨베이어 벨트는 제품을 로봇에 쉽게 이송하는 방법, 맞죠?
음… 꼭 그렇진 않습니다. 컨베이어를 단순 솔루션이라 생각하지만, 실제론 워크피스 전달 방식 중 더 복잡한 편에 속합니다. 로봇이 컨베이어 위 이동 물체 감지·추적해야 하고, 로봇 프로그램으로 컨베이어 제어 필요. 수명 동안 트래킹 불량, 벨트 마모, 슬립 등 기계적 이슈도 발생. 이 모든 게 컨베이어를 좀 미치게 만듭니다.
단순한 게 아니라 까다로울 수 있습니다.
컨베이어 기계적 이슈는 우리가 해결 못 해 드립니다—Cisco-Eagle의 편리한 체크리스트 같은 좋은 유지보수 일정 필요. 하지만 컨베이어 시뮬레이션을 쉽게 해서 테스트하고 로봇 프로그래밍과 통합하는 건 도와드릴 수 있습니다.
미치지 않고 로봇 컨베이어 프로그래밍하는 법입니다.
로봇 컨베이어 프로그래밍 어려운 5가지 '움직이는 부품'
먼저 컨베이어 프로그래밍이 어려운 이유 이해 중요.
로봇 프로그래밍과 컨베이어 통합 어렵게 만드는 5가지 '움직이는 부품':
1. 컨베이어 자체 제어
컨베이어 제어가 단순 '온/오프' 같아 보여도 보통 더 복잡. 모델별 다양한 제어 옵션: 고정 속도, 가변 속도, 역회전, 능동 제동, 빠른 전환 등. 제어 방식도 펄스 제어, 속도 제어, 분산 제어 세 가지가 가장 흔함.
로봇 프로그램 내부에서 컨베이어 제어해야 할 수도 있고, 네트워크로 컨베이어와 인터페이스해야 할 수도. 둘 다 프로그래밍 복잡도 가중.
2. 물체 추적·감지
이동 컨베이어에서 물체 픽업하려면 로봇이 물체 위치를 신뢰성 있게 파악해야. 물체 로봇 앞 도착 시 감지 센서 필요. 게다가 컨베이어 이동에 따라 물체 추적도 필요할 수 있음.
가장 흔한 센서: 비전 센서(2D/3D 카메라), 부품 감지 센서(광빔, 자기 센서, 유도 센서 등). 통합 난이도 차이 있지만 모두 프로그램 복잡도 추가.
3. 이동 물체 핸들링
이동 타겟은 정지 타겟보다 다루기 어려움. 컨베이어 벨트에서 그리핑 시 복잡도 추가. 로봇이 위치 이동 → 물체 단단히 잡기 → 새 물체 계속 도착하며 물러나기.
컨베이어 속도와 로봇 속도 정밀 튜닝 필수. 안 맞으면 물체 놓침. 1950년대 코미디 I Love Lucy 유명 '초콜릿 장면' 보셨다면 무슨 말인지 아실 겁니다(안 보셨다면 여기).
4. 엔드 이펙터 선택
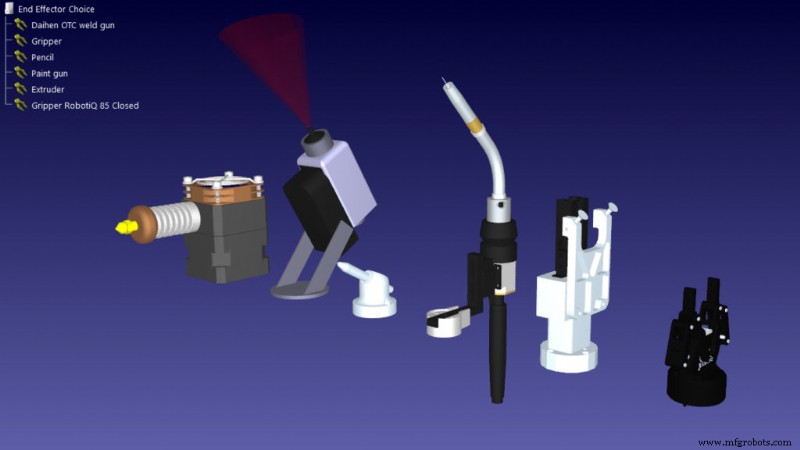
로봇 팔만 속도 맞출 게 아님. 엔드 이펙터도 사이클 타임에 큰 영향 → 컨베이어 속도 영향. 엔드 이펙터 유형별 속도 차이 있음.
이제 컨베이어 속도, 로봇 팔 속도, 엔드 이펙터 그리핑 속도 3개 독립 속도 동시 제어·조율 필요.
5. 지그(Fixture) 사용
마지막 '움직이는 부품'은 사실 움직이는 부품 아님. 지그는 컨베이어에 고정된 기계 부품으로 물체 위치 정렬용. 센서 없이 컨베이어 위 물체 순서 정하는 신뢰적 방법.
예: 비전 센서 대신 특수 성형 판금으로 물체 퍼널링해 정적 큐 형성, 로봇이 추가 센서 없이 픽업. 프로그래밍 단순화하지만 기계 설계 복잡도 증가.
RoboDK로 컨베이어 시뮬레이션하기
위 5가지 과제, 로봇 시스템 시뮬레이션하고 실제 시스템 쓰기 전 철저히 테스트로 극복. 하지만 많은 로봇 시뮬레이터에 컨베이어 간편 추가 기능 없음.
다행히 RoboDK에선 컨베이어 꽤 단순. 제어 필요 정도에 따라 두 옵션 제공.
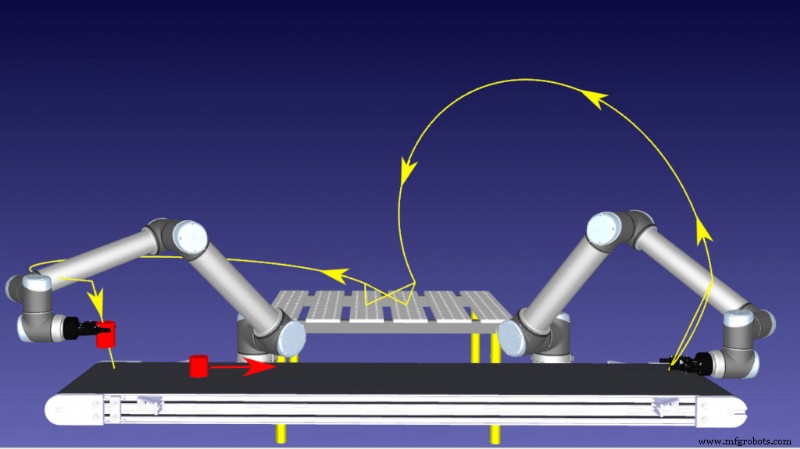
RoboDK 두 가지 컨베이어 유형:
옵션 1: Python 프로그래밍
RoboDK에서 컨베이어 만드는 가장 유연한 방법: Python 프로그래밍. Conveyor Simulation with RoboDK 예제 영상 참조.
Python 프로그래밍 장점:
- 매우 유연. 컨베이어 움직임만 프로그래밍 실력 제한. 실제 벨트 특성 매칭 가능.
- 완전 커스터마이징 가능. 컨베이어를 원하는 대로 움직이게 프로그래밍. 움직임과 물체 처리 완전 제어.
- 복잡한 컨베이어 모델링 가능. 고급 제어 모드 Python 코드에 포함. 예: 지그로 물체 벨트 옆으로 이동시키는 경우도 코드화 가능.
Python 프로그래밍 단점:
- 프로그래밍 실력 필요. Python 할 줄 알아야. 배우기 쉬운 언어지만 RoboDK 그래픽 인터페이스만 써온 분에겐 러닝 커브 존재.
- 약간 더 시간 소요. 리니어 메커니즘 옵션 대비 시간 걸림. 컨베이어 복잡할수록 프로그래밍 시간 증가.
옵션 2: 리니어 메커니즘(Linear Mechanism)
다른 옵션: '모델 메커니즘(Model Mechanism)' 위저드로 리니어 메커니즘 생성. 단일 리니어 축 가진 단순 컨베이어 생성.
리니어 메커니즘 장점:
- 빠름. 몇 분 만에 리니어 메커니즘 생성해 로봇 시뮬레이션에 컨베이어 추가.
- 그래픽 위저드 사용. 레퍼런스 프레임과 타겟만으로 위저드서 메커니즘 생성.
- 프로그래밍 거의/전혀 불필요. 컨베이어 생성에 Python 프로그래밍 안 함. 단, 컨베이어 위 물체 감지엔 프로그래밍 필요할 수 있음.
리니어 메커니즘 단점:
- 제한적. 단순 특성상 단일 축 컨베이어만 모델링 가능.
- 비유연. 컨베이어 고급 제어 옵션 모델링 어렵고, 물체 낙하 감지 모델링도 어려움.
시작하는 법
옵션 선택은 Python 프로그래밍 얼마나 피하고 싶은지에 달려 있음. 리니어 메커니즘 선택할 뚜렷한 이유 없다면 보통 Python 옵션 추천. 훨씬 유연하고—내 생각엔(프로그래머라서) 이해·구현도 더 쉬움.
어떤 옵션 선택하든 컨베이어 시뮬레이션 처음부터 만들 필요 없음.
우리 로봇 라이브러리에 두 옵션 모두 다운로드 가능. 'Type' 메뉴에서 'Object' 선택하면 'Model Python'(Python 옵션), 'Model Mechanism'(리니어 메커니즘 옵션) 두 가지 보임.
막히면 RoboDK 포럼에 댓글 남겨주세요. 최선 다해 도와드리겠습니다.



