로봇 용접 교육 시간 단축: 효율 극대화 전략
로봇 용접이 교육 시간을 크게 줄여준다는 사실, 알고 계셨나요? 효율적인 로봇 교육 노하우를 공개합니다.
숙련 용접공 교육은 많은 제조업체의 병목 현상입니다. 시장에 숙련 용접공이 만성적으로 부족하고, 신규 인력도 충분하지 않습니다. 용접 교육은 수년째 중요한 과제로 남아 있습니다.
로봇 용접은 숙련 용접공의 부담을 덜어주는 훌륭한 대안입니다(이전 글 참고). 하지만 로봇을 다루는 팀 교육에도 시간이 걸립니다. 이것이 도입 초기 걸림돌이 됩니다.
로봇 용접 교육 시간을 어떻게 줄일 수 있을까요? 이번 글에서는 교육 시간을 아끼는 최적의 팁을 소개합니다.
로봇 용접이 교육 시간을 절약하는 원리
로봇 용접의 장점은 생산성·품질·효율 향상 등 다양합니다(자세한 내용은 '완벽한 로봇 용접의 간단한 방법' 참조). 여기에 교육 시간 단축이라는 숨은 이점도 있습니다.
숙련 용접공 양성에는 2~8개월이 걸립니다. 구인난으로 신규 채용이 어렵다면 기존 팀원을 교육하는 방법이 있지만, 시간과 예산 부담이 큽니다. 로봇은 반복적이고 단순한 용접을 맡아 숙련공이 복잡한 용접에 집중하게 함으로써, 신규 용접공 교육 필요성을 줄여줍니다.
로봇 용접으로 교육 시간을 아끼는 2가지 접근법
최초 로봇 용접 도입 시 교육 시간을 줄이는 두 가지 명확한 방법이 있습니다. 각기 다른 접근이 필요합니다.
- 팀원의 로봇 조작 교육을 효율화해 직원 교육 시간 단축
- 로봇 프로그래밍이 쉬운 시스템을 선택해 로봇 '교육(티칭)' 시간 단축
다음 두 섹션에서 각각 자세히 다룹니다.
팀원의 로봇 활용 교육을 효율화하는 5단계
새로운 작업에 로봇을 처음 도입할 때 팀원 교육이 필요합니다. 이미 로봇 경험자가 있다면 시간이 단축되지만, 대부분은 기초부터 배워야 합니다.
로봇 교육을 효율적으로 진행하는 5단계입니다.
1단계: 배우기 쉬운 프로그래밍 방식 선택 
초기에 적절한 프로그래밍 방식을 선택하면 교육 시간을 획기적으로 줄일 수 있습니다. 로봇 프로그래밍은 직관적으로 단순할 수도, 극도로 복잡할 수도 있습니다. 용접 작업 프로그래밍 영상을 보며 시스템이 쉬워 보이는지 확인하세요. 직관적이면 팀원도 쉽게 익힙니다.
2단계: 로봇 도입의 이점을 명확히 전달
팀원이 로봇 용접의 이점을 체감하지 못하면 거부감이 생깁니다. 용접공들은 로봇이 일자리를 뺏을까 걱정합니다. 로봇은 숙련공을 대체하는 것이 아니라 지원하기 위한 것임을 분명히 하세요. 고용 불안을 해소하면 학습 의욕과 교육 효과가 높아집니다.
3단계: 명확하고 구체적인 용접 과제 선정
처음부터 너무 많은 것을 시도하지 마세요. 첫 로봇 적용 과제로 명확하고 단순한 용접 작업을 정하세요. 로봇은 복잡한 용접도 가능하지만, 단순한 작업부터 시작해 팀 역량을 점진적으로 키우는 것이 성공 확률을 높입니다.
4단계: 기술 교차 습득(크로스 폴리네이션) 장려
교육 시간 단축과 품질 향상을 동시에 이루는 최고의 방법: 팀원끼리 서로 가르치기. 숙련 용접공은 로봇 프로그래머에게 용접 노하우를, 프로그래머는 용접공에게 프로그래밍 기술을 전수하며 시너지를 냅니다.
5단계: 체계적인 교육 계획 수립 
교육 목표를 계획하는 것은 효율적인 교육 프로그램의 핵심입니다. 3단계에서 정한 구체적 용접 과제에 꼭 필요한 기술만 교육하도록 계획을 짜세요.
로봇 프로그래밍 시간 단축 5가지 팁
용접 로봇 프로그래밍 모범 사례를 따르면 팀 교육이 쉬워지고 로봇 '티칭' 시간이 최소화됩니다.
팁 1: 오프라인 프로그래밍 활용
오프라인 프로그래밍은 프로그래밍 시간을 크게 아껴줍니다. 자세한 내용은 '오프라인 프로그래밍으로 시간 절약하는 10가지 방법'을 참고하세요.
팁 2: 프로그래밍 위저드 활용
빠르고 쉬운 로봇 프로그래밍의 비결은 위저드! 특정 작업(용접 포함)을 돕도록 설계된 전용 소프트웨어 도구입니다.
RoboDK에는 아크 용접용 커브 팔로우 위저드, 스팟 용접용 포인트 팔로우 위저드 두 가지가 있습니다. 포인트 팔로우 위저드로 스팟 용접을 프로그래밍하는 예제 영상을 확인해 보세요.
팁 3: 기준 좌표계(Reference Frame) 활용
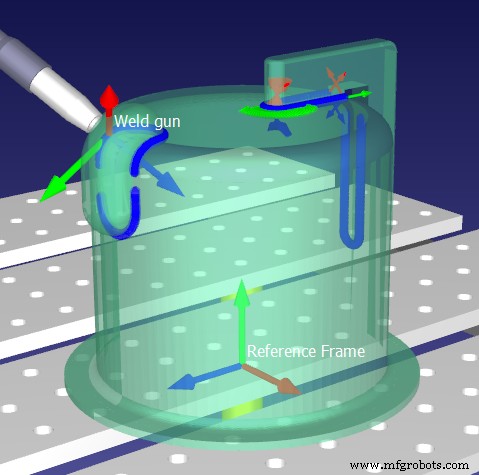
로봇은 넓은 작업 반경을 가지므로 용접 작업을 작업 공간 내 어디든 이동시킬 수 있습니다. 하지만 작업 위치를 바꿀 때마다 모든 로봇 이동 지점을 재프로그래밍해야 한다면 비효율적입니다.
각 용접 작업을 기준 좌표계와 연동하면, 작업 위치를 옮길 때 좌표계 하나만 이동하면 되어 재프로그래밍 부담이 사라집니다.
팁 4: 도달 범위(Reachability) 사전 확인
로봇이 닿을 수 없는 용접 지점을 프로그래밍하면 디버깅에 시간이 낭비됩니다. 모든 용접 포인트가 로봇 작업 범위 내에 있는지 미리 확인하세요.
RoboDK는 로봇 엔드 이펙터의 그래픽 표현을 제공해 용접 지점이 작업 범위 내에 있는지 즉시 확인할 수 있습니다.
팁 5: 철저한 테스트
테스트, 테스트, 또 테스트. 프로그램을 꼼꼼히 테스트하면 디버깅 시간을 획기적으로 줄일 수 있습니다.
로봇 용접은 팀 내 숙련 용접공의 활용도를 극대화할 잠재력이 있습니다. 명확한 교육 계획, 구체적 용접 과제, 위 프로그래밍 팁만 지키면 로봇 교육은 효율적이고 성공적으로 완료될 것입니다!
로봇 용접 관련해 어떤 우려가 있으신가요? 아래 댓글이나 LinkedIn, Twitter, Facebook, Instagram에서 의견을 나눠보세요.



