


산업용 로봇

산업 제조
로봇 포지셔너가 필요할 것 같으신가요? 어떤 것이 가장 적합할까요?
다양한 축, 페이로드, 구성의 포지셔너가 엄청나게 많이 있습니다. 여러분의 애플리케이션 요구에 맞는 포지셔너를 어떻게 알 수 있을까요?
로봇 포지셔너 개요 — 무엇인지, 무엇을 알아야 하는지 알려드립니다.
애플리케이션에 적합한 산업용 로봇을 고르는 것도 충분히 어렵습니다. 최고의 로봇 도달 거리, 최고의 페이로드, 최고의 브랜드를 보며 수십 개의 로봇 모델을 살펴보셨을 겁니다.
모든 결정이 끝났고 자동화 프로세스를 시작할 수 있다고 생각했을 때, 새로운 결정이 찾아옵니다: 로봇 포지셔너가 필요할까요?
숙련된 로봇 통합 업체와 작업 중이라면 그들이 결정하게 맡기고 싶을 수 있습니다. 그들의 전문 지식은 올바른 선택을 돕는 데 확실히 중요할 것입니다. 하지만 여러분 스스로 로봇 포지셔너의 안팎을 숙지하는 것도 여전히 좋은 생각입니다.
올바르게 사용하면 포지셔너는 로봇 팔의 능력을 상당히 크게 향상시킬 수 있습니다. 약간의 지식만으로도 로봇 애플리케이션에서 최대한의 효과를 얻고 있는지 확인할 수 있습니다.
이 기사는 로봇 포지셔너에 대한 전반적인 가이드를 제공하여 정보에 입각한 결정을 내릴 수 있는 충분한 정보를 드립니다.
로봇 포지셔너(일명 공작물 포지셔너)는 산업용 로봇과 협력하여 로봇의 능력을 확장하는 하나 이상의 축을 가진 프로그래밍 가능한 메커니즘입니다. 공작물은 로봇 포지셔너에 장착되며 로봇과 독립적으로 제어될 수 있어 유연성을 향상시킵니다.
공작물 포지셔너는 다양한 크기, 유형, 구성으로 제공됩니다. 가장 단순한 단일 축 턴테이블부터 여러 프로그래밍 가능한 축의 가장 복잡한 맞춤형 조합까지 다양합니다.
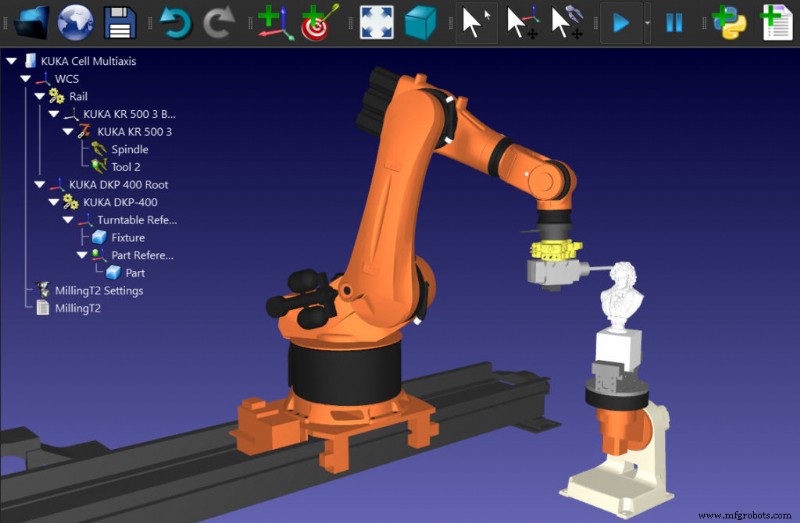
공작물 포지셔너의 기본 목적은 로봇의 작업 공간을 확장하는 것입니다. 이는 로봇 자체가 선형 트랙, 커브드 트랙, 갠트리 크레인에 장착되는 다른 보조 축과 유사합니다. 그러나 이러한 보조 축과 달리 공작물 자체가 움직이는 부분이며 로봇이 아닙니다. 모든 보조 축과 오프라인 프로그래밍 사용 가이드는 이전 기사를 참조하세요.
포지셔너를 고려할 때 가장 먼저 결정하고 싶은 것은 애플리케이션이 적합한지 여부입니다. 많은 로봇 애플리케이션은 추가 자유도(DoF)가 필요하지 않으며 로봇만으로 달성할 수 있습니다.
이것에 대해 생각하기 좋은 시작점은 "현재 로봇의 작업 공간에 의해 이 애플리케이션이 제한되고 있는가?"라고 묻는 것입니다.
그렇다면 포지셔너(또는 다른 보조 축)가 여러분에게 좋은지 살펴볼 가치가 있습니다.
포지셔너가 정기적으로 사용되는 가장 일반적인 애플리케이션은 로봇 용접과 로봇 머시닝입니다. 이러한 작업에서 로봇 자체의 6개 DoF가 모두 툴을 정밀하게 위치시키는 데 사용됩니다. 공작물에 다른 방향에서 접근할 여지가 별로 없습니다. 결과적으로 더 복잡한 지오메트리의 부품을 용접하거나 가공할 때 포지셔너가 종종 필요합니다.
기타 일반적인 작업에는 도장, 코팅, 검사가 포함됩니다.
로봇 작업 공간 확장은 포지셔너를 선택하는 확실한 이유입니다. 하지만 약간 덜 알려진 다른 이점들도 있습니다:
로봇 포지셔너에는 많은 유형이 있지만 가장 일반적인 것들은 다음과 같습니다:
가장 기본적인 포지셔너 유형으로, 턴테이블은 바닥이나 작업대에 놓여 공작물을 수직 축(하나의 축만) 주위로 회전시킵니다. 로봇 밀링에서 흔히 사용되며, 프로토랩(Protolab) 프로젝트에서 로보디케이와 함께 사용된 것을 볼 수 있습니다(비디오에서 턴테이블이 움직이는 것은 보이지 않습니다).
턴테이블은 단일 축 회전 포지셔너의 특정 유형일 뿐입니다. 하지만 거의 모든 방향의 단일 축 포지셔너가 존재합니다. 가장 일반적인 것은 공작물을 수평 축 주위로 회전시켜 선반과 유사한 방식으로 작동합니다.
공작물이 단일 포지셔너에 너무 길거나 너무 무거운 경우, 일반적인 접근 방식은 두 개의 단일 축 포지셔너를 결합하는 것입니다. 하나는 공작물 양쪽 끝에 고정되며(헤드스톡과 테일스톡으로 알려짐) 제어가 동기화되어 단일 포지셔너만큼 쉽게 프로그래밍할 수 있습니다.
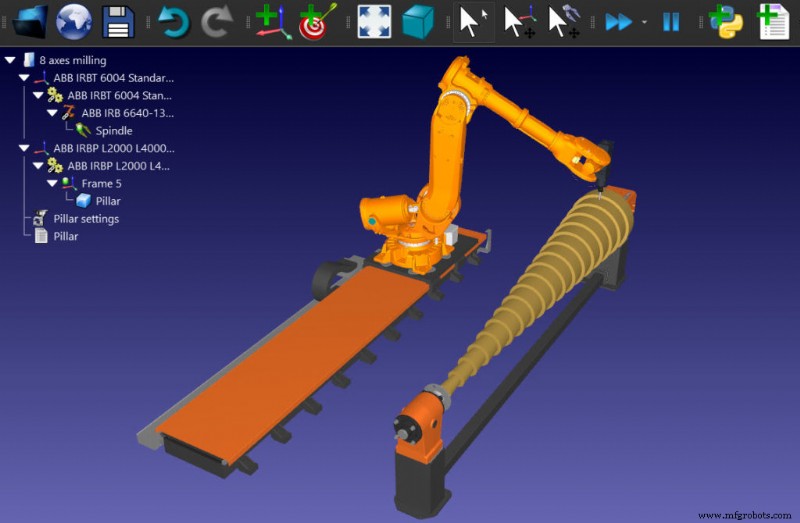
여기서 복잡해집니다. 거의 모든 구성과 방향의 포지셔너를 찾을 수 있습니다. 가장 단순한 것은 같은 포지셔너에 두 개의 프로그래밍 가능한 축을 결합하고, 가장 복잡한 것은 원하는 만큼 거의 많은 축으로 맞춤화할 수 있습니다.
다축 포지셔너의 매우 일반적인 유형은 "페리스 휠(Ferris Wheel)"입니다. 이는 독립적으로 작동하는 3개의 프로그래밍 가능한 축을 포함합니다. 올바르게 작동하려면 양쪽에 같은 무게가 있도록 균형을 맞춰야 하며, 보통 같은 유형의 공작물 두 개를 의미합니다.
가장 적합한 포지셔너는 애플리케이션의 필요에 따라 달라집니다.
다음과 같은 질문을 고려해 보세요:
최적의 포지셔너 유형을 결정한 후 다양한 로봇 포지셔너 제조업체를 살펴보고 적합한 모델을 찾으세요.
로보디케이에는 이미 로봇 라이브러리에 ABB와 쿠카의 많은 포지셔너가 포함되어 있습니다. 그러나 요청 시 로보디케이에 기꺼이 통합할 더 많은 포지셔너 제공업체가 있습니다.
자신만의 포지셔너를 만들고 로봇과 동기화할 수도 있습니다. 로보디케이 소프트웨어로 선호 설정에 따라 외부 축의 움직임을 최적화할 수도 있습니다.
어떤 작업이 로봇 포지셔너의 혜택을 받을 것 같나요? 아래 댓글이나 링크드인, 트위터, 페이스북, 인스타그램 또는 로보디케이 포럼에서 토론에 참여해 알려주세요.
산업용 로봇
사용 가능한 포지셔너 기능과 옵션을 이해하면 품질 향상, 사이클 타임 단축, 용접 라인의 우수성 달성을 위한 의사결정 과정에 도움이 됩니다. 여기서는 제조업체가 모든 옵션과 기능을 더 잘 이해할 수 있도록 중요한 포지셔너 정보를 다룹니다. 포지셔너란? 포지셔너는 회전과 로테이터를 통해 부품에 360도 회전 및 접근을 가능하게 합니다. 포지셔너 사용은 생산 가속화와 용접 품질 향상에 기여합니다. 로봇 워크셀 설계 시 로봇이 작업할 수 있도록 공작물을 어떻게 위치시킬지 이해하는 것이 중요합니다. 적절한 포지셔너 유형 선택은 제품 유형
산업용 로봇은 수십 가지 다양한 애플리케이션을 수행할 수 있으며, 일부 생산 라인은 제품이 완성되기 전에 여러 가지 애플리케이션을 요구할 수 있습니다. 그렇다면 어디서 3D 비전 시스템을 통합할지 어떻게 결정할까요? 어떤 애플리케이션이 그런 기술로부터 가장 큰 이점을 얻을까요? 3D 레이저 비전 시스템 통합으로 큰 이점을 얻을 수 있는 몇 가지 애플리케이션 목록을 소개합니다. 많은 전문가는 3D 비전 시스템이 물류 애플리케이션에 가장 적합하다고 생각합니다. 사실 목록의 처음 세 가지가 그 계열에 속합니다: 빈 피킹, 포장, 팔레타