물류 핸들링 로봇 활용 가이드: 현대 운영을 위한 실전 소개
물류 핸들링 로봇이란? 당신의 운영에 어떻게 적용할 수 있을까요?
제조 시설의 많은 작업이 '물류 핸들링(Material Handling)' 범주에 속합니다. 하지만 이 용어가 로봇 자동화에 어떻게 적용되는지 항상 명확하진 않습니다.
당신의 비즈니스에서 물류 핸들링 로봇을 사용하는 실전 소개를 제공합니다.
물류 핸들링 로봇이란?
물류 핸들링의 정의는 단순합니다:
이에 따라, 물류 핸들링 로봇은 당신의 시설에서 단거리로 자재를 이동시키는 모든 로봇입니다.
실용적 관점에서 이는 로봇을 프로그래밍해 각 물체를 잡고, 다른 위치로 이동시키고, 다시 내려놓는 것을 의미합니다. 이런 이유로 물류 핸들링 작업은 로봇으로 달성하기 상대적으로 단순한 작업입니다.
물류 핸들링이 로봇엔 너무 변수가 많은가?
시설에서 물류 핸들링 작업을 찾기 시작하면 아마 곳곳에서 보일 겁니다. 사람들은 항상 자재와 공작물을 집어 들고, 옮기고, 분류하고, 저장합니다.
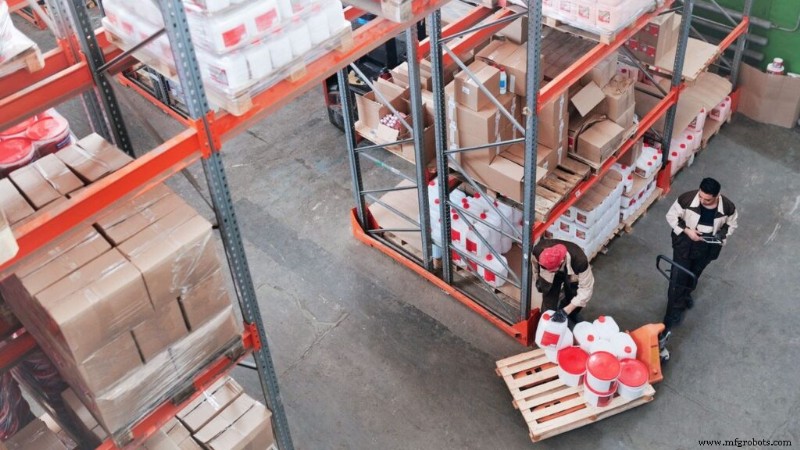
하지만 이런 작업이 정말 자동화될 수 있는지 의심이 들 수 있습니다. 물류 핸들링 작업에 자동화하기엔 변동성이 너무 많아 보일 수 있습니다.
자동화는 물체가 일관되고 규칙적인 방식으로 제시되길 요구하긴 합니다.
하지만 로봇 배치 과정의 한 장점은 당신이 보지 못했던 규칙성 기회를 드러내준다는 점입니다. 물류 핸들링 로봇을 배치할 때 작업에서 새로운 일관성을 발견하게 됩니다.
물류 핸들링에 로봇을 써야 할 확실한 이유
물류 핸들링 작업에 로봇을 쓰는 데는 몇 가지 이점이 있습니다.
로봇은 물류 핸들링 운영의 일반적인 과제들을 극복하는 데 도움을 줍니다.
- 높은 인건비 억제
- 생산성 향상
- 가동 중단 시간 감소
하지만 나머지 모든 것을 능가하는 한 가지 확실한 이유가 있습니다:
물류 핸들링 작업은 일반 작업자에게 가장 위험한 작업 중 일부입니다. 반드시 위험한 장비를 다루는 건 아니지만, 사람들이 몸을 다칠 위험이 항상 있습니다. 반복 동작으로 인한 근골격계 부상이 원인일 수 있습니다.
사전 운동과 인체공학적 변경으로 이 위험을 줄일 수 있지만, 로봇에 작업을 맡기는 게 더 효과적입니다.
로봇이 다른 물류 핸들링 기계와 어떻게 맞물리는가
로봇은 당신의 시설에서 쓸 수 있는 다양한 물류 핸들링 기계 중 하나일 뿐입니다.
다른 장비 예시로는 컨베이어, 호이스트 장비, 통합 물류 핸들링 시스템, 오버헤드 크레인 등이 있습니다.
이 기계들 각각은 당신의 운영에서 나름의 자리가 있고, 로봇이 모두를 대체하진 않습니다.
어떤 상황에서 로봇을 써야 할까요?
기업들은 사람이 하던 작업 유형에 로봇을 씁니다. 예를 들어 작업자가 무거운 자루를 팔레트에 올리는 대신 로봇이 할 수 있습니다. 하지만 비행기 전체를 격납고로 옮길 필요가 있다면 오버헤드 크레인 같은 게 확실히 필요하겠죠.
물류 핸들링 로봇 애플리케이션 5가지
로봇에 완벽할 수 있는 머신 핸들링 작업 5가지 예시입니다.
1. 제품 포장
흔한 물류 핸들링 작업은 출하나 후가공을 위한 제품 포장입니다. 이 작업은 제품 자체에 가치를 더하지 않습니다. 전형적인 '중간' 단계입니다.
로봇은 포장에 완벽합니다. 같은 로봇으로 다양한 유형의 제품을 매끄럽게 핸들링할 수 있을 만큼 유연합니다.
2. 부품 이송(Part Transfer)
제조 공정의 많은 단계는 단순히 부품을 시설 내 한 영역에서 다른 영역으로 옮기는 것입니다. 지루한 작업이고 사람 시간의 좋은 쓰임새가 아닙니다.
로봇 부품 이송은 배치와 프로그래밍이 쉬운 애플리케이션이라 첫 로봇 작업으로 매우 좋습니다.
3. 컨베이어 로딩/언로딩
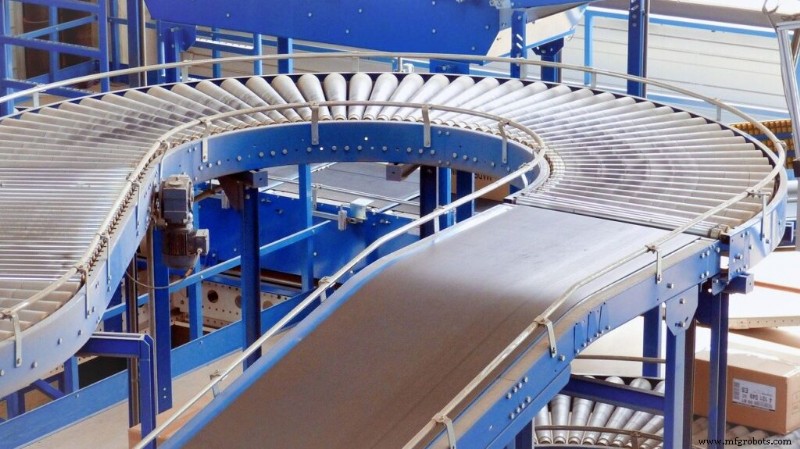
컨베이어는 시설 내 자재 이동의 흔한 방법입니다. 하지만 문제는 제품들을 컨베이어에 싣고 내리는 일입니다.
컨베이어 로딩엔 세 가지 주요 접근법이 있습니다.
- 사람이 한다 — 위에 나열된 같은 과제들이 있음
- 복잡한 맞춤 자동화 솔루션을 배치해 다음 자동 공정으로 물품 유도
- 로봇을 사용한다
로봇 사용은 사람 쓰는 것과 유사한 유연성 이점이 있고 완전 자동화보다 훨씬 저렴합니다.
4. 자재 고정(Holding Material in Place)
가끔 단순히 작업이 수행되는 동안 부품을 제자리에 고정해야 할 때가 있습니다. 전통적 접근은 사람을 쓰거나 맞춤 고정구를 만들어 자재를 고정하는 것입니다.
로봇은 다양한 유형의 부품을 다루도록 쉽게 프로그래밍할 수 있습니다. 도장 기계 앞에서 부품을 고정하는 등 이런 작업에 자주 쓰입니다.
5. 팔레타이징 및 디팔레타이징
자재는 아마 팔레트에 실려 시설에 도착합니다. 디팔레타이징이 필요하죠. 지루하고 '허리 부러지는' 일입니다. 마찬가지로 고객에게 제품 출하 전 마지막 단계는 보통 팔레트에 싣는 것입니다.
로봇은 팔레타이징 작업에 단순히 적합한 게 아니라, 종종 인간보다 이 작업을 훨씬 더 잘합니다. 더 일관되게 물품을 포장하고 사람처럼 근골격계 문제를 겪지 않습니다.
머신 핸들링 로봇 프로그래밍 방법
좋은 물류 핸들링 작업을 식별했다면, 로봇을 어떻게 프로그래밍할지 생각해 볼 때입니다.
물류 핸들링 작업은 보통 다른 로봇 애플리케이션보다 단순하지만, 프로그래밍 작업을 최대한 쉽게 만들어줄 프로그래밍 솔루션을 찾는 게 좋습니다.
효과적인 로봇 프로그래밍에 대해 더 알아보세요.
당신의 어떤 물류 핸들링 작업에 로봇을 적용할 수 있을까요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram, RoboDK 포럼에서 토론에 참여해 보세요.



