효율적 자동화를 위한 최적의 로봇 피킹 소프트웨어 선택 가이드
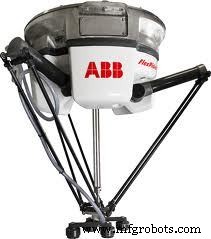
로봇은 무언가를 반복적으로 집어 옮기는 작업에서 인간보다 우위입니다. 로봇은 인간처럼 허리 통증 없이 지칠 줄 모르고 일할 수 있습니다. 피킹 로봇 소프트웨어는 로봇이 반복 동작을 정확하고 빠르게 수행하도록 돕기 위해 개발되었습니다.
Fanuc PickPro
Fanuc의 PickPro는 피킹 오프라인 시뮬레이션 소프트웨어입니다. 신규 3D 소프트웨어인 PickPro는 New Workcell Wizard를 사용해 사용자가 워크셀을 처음부터 개발할 수 있게 합니다. 워크셀 개발에 소요되는 시간을 절약해 줍니다.
ABB PickMaster
ABB는 이 목적을 위해 PickMaster 소프트웨어를 설계했습니다. PickMaster는 그래픽 인터페이스를 사용하는 PC 기반 소프트웨어입니다. 인상적인 애플리케이션으로 최대 8대 로봇이 컨베이어 벨트에서 최소 위험으로 그룹 작업할 수 있습니다. 소프트웨어는 강력한 비전 식별 시스템, 트래킹 공정, 검사 도구로 구성됩니다. 특히 PickMaster 3는 피킹 로봇에서 지난 6년간 주목할 만한 실적을 보유했습니다. 통합 비전 시스템을 갖추되 자사 시스템에 국한되지 않고 외부 센서와도 통신 가능합니다.
Universal Robotics Spatial Vision Robotics Software
Universal Robotics는 피킹 공정 중 센싱, 제어, 지능에 초점을 맞춘 Spatial Vision Robotics Software를 개발했습니다. 이 소프트웨어는 모든 로봇과 다양한 센서와 호환됩니다. 표준, 향상, 프리미엄 3가지 해상도가 있어 사용자가 작업 니즈에 맞춰 해상도 유형을 조정할 수 있습니다. 카메라와 센서 캘리브레이션 후, Spatial Vision Robotics 소프트웨어가 3D 입력을 로봇에 전송합니다. 픽업할 상자의 3D 뷰를 얻고, 부품을 감지하고, 이동할 부품을 선택하고, 부품을 놓는 로봇 모션을 모니터링합니다.
Random Bin Picking
이 소프트웨어와 연계되는 Universal Robotics의 첨단 애플리케이션인 Random Bin Picking은 일반적인 비전 접근법이 무작위 더미의 서로 다른 부품을 감지하거나 집어 올리는 방법을 알 수 없기 때문에 개발되었습니다. 이 애플리케이션으로 로봇이 무작위 배치된 부품을 자동으로 이동할 수 있으며, 스택 깊이나 부품 포장 상태(느슨함/빽빽함, 바닥/상자 등)에 구애받지 않습니다.
이 피킹 로봇용 소프트웨어로 비용, 시간, 허리를 아끼세요! RobotWorx는 고객과 협력해 애플리케이션에 적합한 로봇 소프트웨어 유형을 찾습니다. 자세한 정보는 온라인 또는 877-762-6881로 RobotWorx에 문의하세요.



