산업용 로봇 재활용(리퍼포징) 올바른 6단계: 작업 변경 시 대처법
빠르게 변화하는 제조 비즈니스에서 운영은 생겼다가 사라집니다. 로봇의 일이 쓸모없어지면? 올바른 재활용 방법을 소개합니다.
과거에는 로봇의 일이 '평생'이었습니다. 대량 생산 요구사항 때문에 로봇은 아마 영원히 같은 작업을 했을 겁니다. 제품 라인이 바뀌어도 로봇 프로그램을 살짝만 수정하면 이전과 같은 작업을 계속했습니다.
고혼합 저량산산 또는 소량 배치 제조에서는 더 이상 그렇지 않을 수 있습니다.
당신은 로봇이 최대한 같은 작업을 계속하게 하려 할 겁니다. 하지만 로봇의 작업이 불필요해질 가능성도 매우 큽니다.
사람들은 로봇이 자신의 일을 쓸모없게 만들까 걱정합니다.
로봇이 '일자리를 잃으면' 걱정해야 할까요?
재활용(리퍼포징)할 수 있다면 걱정할 필요 없습니다.
로봇을 쉽게 재작업(리태스킹)할 수 있을까?
이 질문에 대한 빠른 답은: 예!
로봇은 새로운 작업에 쉽게 재활용될 수 있습니다. 사실 그건 로봇이 제조 기술로서 가진 주요 강점 중 하나입니다. 로봇은 극도로 유연합니다.
로봇 셀을 많은 맞춤형 추가 장비로 꾸몄더라도, 근본적인 로봇은 처음 구매한 것과 같은 로봇입니다. 결과적으로 본래 가졌던 유연성을 그대로 가집니다.
물론 일부 로봇이 다른 로봇보다 더 재활용하기 쉽습니다.
예를 들어 팔레타이징 로봇은 팔레타이징 작업에만 진짜 적합합니다(가공용으로 재활용 가능할 수도 있지만).
델타 로봇도 주로 피킹&플레이싱 작업에 적합합니다.
그렇더라도 어떤 로봇이든 당신의 생산 내 다른 작업으로 재작업할 가능성이 매우 높습니다.
6자유도(DoF) 산업용 로봇이라면 가능성은 사실상 무한합니다.
로봇을 재활용하고 싶을 수 있는 이유
6-DoF 로봇이 생산 라인에서 작동 중이라고 상상해 보세요. 거의 1년간 강철 막대를 직사각형 그리드로 스팟 용접하는 작업을 해왔습니다.
어느 날, 당신이 필요로 하는 모양과 치수로 미리 용접된 막대를 훨씬 저렴한 비용으로 제공하는 새 공급업체를 찾았습니다. 자재 비용, 로봇 전력, 폐기물을 고려해도 이전보다 훨씬 쌉니다.
이상적 시나리오라면 로봇을 새 스팟 용접 작업으로 옮길 수 있습니다. 로봇 프로그래밍 방법에 따라 매우 빠르게 재프로그래밍 가능합니다.
하지만 다른 용접 작업이 없다면요?
아마 처음에 로봇을 들인 이유가 팀 내 유일한 훈련된 용접공이 그리드 용접과 가끔 있는 일회성 용접 작업만 맡고 있었기 때문일 수 있습니다. 그리드 용접이 사라지면 그들의 시간은 다른 작업에 훨씬 더 잘 쓰입니다. 그리드가 로봇 용접의 유일한 진짜 후보였습니다.
로봇이 작업장 바닥에서 몇 달간 침묵합니다.
그저 먼지만 쌓이고 있음이 분명해집니다.
로봇이 할 스팟 용접 작업이 정말 없음을 확인했다면, 로봇을 새 작업으로 재작업할 때입니다.
이런 상황은 어떤 제조 작업을 가진 어떤 비즈니스에도 일어날 수 있습니다.
산업용 로봇을 올바르게 재활용하는 6단계
일자리를 잃은 로봇을 재작업하기로 결정했을 때 취해야 할 6단계입니다.
1. 기존 작업이 정말로 불필요한지 확인하기
위에서 언급했듯, 먼저 로봇의 기존 작업이 진정으로 불필요한지 확인하세요. 가장 빠른 로봇 배치도 시간(보통 수주 또는 수개월)이 걸립니다.
귀중한 시간을 몇 시간 써놓고 결국 예전 로봇 용접 셀이 필요했음을 발견하고 싶진 않을 겁니다.
2. 잠재적 새 작업 식별하기
자동화하기 좋은 후보가 될 잠재적 작업들을 모두 나열하세요.
로봇은 도장, 피킹, 3D 프린팅 등 다양한 작업에 훌륭합니다.
그중 자동화하려는 최우선 작업 1~2개를 정하세요.
3. 시뮬레이션 만들기
물리적 로봇을 만지기 전에, 로봇 시뮬레이터로 새 작업의 가상 모형을 소프트웨어에서 만드세요.
시뮬레이션은 물리적 모형 제작보다 훨씬 빠르고, 렌치를 꺼내기 전에 해당 작업이 로봇으로 가능한지 파악할 수 있게 해줍니다.
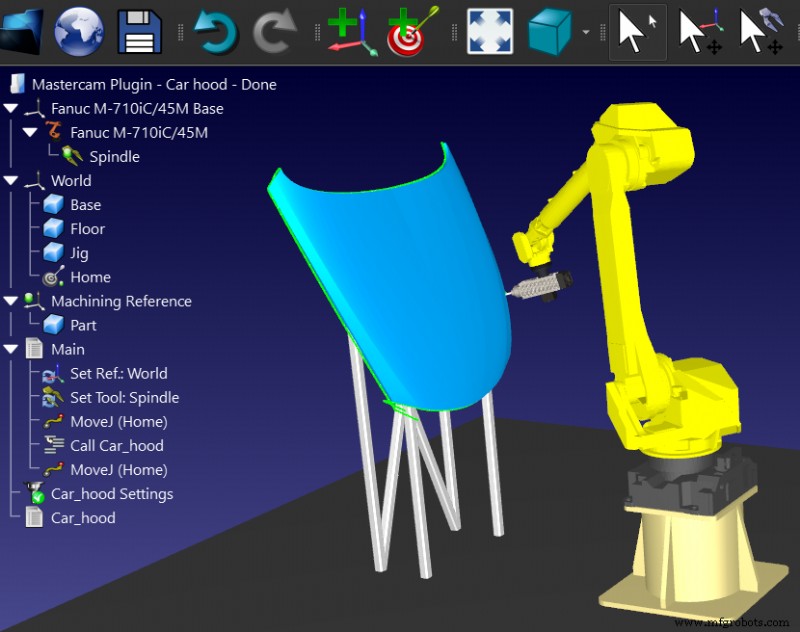
4. 시뮬레이션에서 새 작업으로 로봇 테스트하기
시뮬레이터에 로봇 모델을 불러와 선택한 작업으로 테스트해 보세요.
이 시점에서는 애플리케이션을 최대한 최적화하는 게 목적이 아닙니다. 그저 기존 로봇에 그 작업이 맞을지 감을 잡는 정도입니다.
5. 로봇 적합성 평가하기
로봇이 새 작업을 달성할 수 있는지 판단하세요.
안 된다면 다른 로봇 모델들로 작업을 테스트해, 문제가 정말 당신의 로봇인지 시뮬레이션을 개선해야 하는지 확인하세요. 그래도 안 맞으면 리스트의 다른 작업으로 시도하세요.
로봇이 선택한 작업에 적합하면 실제로 배치하는 단계로 넘어가세요.
6. 새 작업 배치하기
이제 로봇 셀 설계를 완성하고, 최대한 최적화하고, 렌치를 꺼내 로봇을 옮길 때입니다.
이 단계가 시간이 걸리지만, 로봇 설계와 프로그램 개발의 가장 어려운 일은 이미 끝냈습니다.
로봇 시뮬레이터에 오프라인 프로그래밍 기능이 있으면 추가 프로그래밍 없이 직접 로봇을 프로그래밍할 수 있습니다.
로봇이 어떤 작업에도 맞지 않으면?
로봇이 비즈니스 내 어떤 작업에도 부적합할 수 있습니다. 이 경우 두 가지 옵션이 있습니다.
- 보관하기 — "기다려보자" 결정하고 몇 달 뒤 다시 평가할 수 있습니다. 캘린더에 자동 알림을 설정해 그때 다시 상황을 점검하세요.
- 판매하기 — 중고 로봇을 팔아 초기 구매 비용 일부를 회수하고, 더 적합한 로봇 구매 자금으로 쓸 수 있습니다. 일부 로봇 브랜드(ABB, KUKA 등)는 로봇을 되사주기도 하고, 전문 로봇 리셀러도 있습니다.
이 과정의 추가 이점은 당신 비즈니스에서 자동화할 수 있는 다른 작업들을 아마 몇 개 더 발굴했다는 점입니다. 낡은 로봇이든 새 로봇이든 상관없이!
'일자리 잃은' 로봇이 있으신가요? 어떻게 하시겠습니까? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram, RoboDK 포럼에서 토론에 참여해 보세요.



