이 이니셔티브와 AspenCore 네트워크가 다루는 다른 주제에 대한 더 많은 통찰은 스페셜 프로젝트 홈페이지를 방문하세요.
Arrow Electronics는 주로 기성품(OTS) 구성요소와 필요시 맞춤형 솔루션을 활용해 심각한 이동성 제약이 있는 개인이 차량을 안전하고 독립적으로 조작할 수 있게 하는 반자율 자동차(SAM)를 설계했습니다. SAM 팀은 첨단 센서 입력을 드라이브바이와이어 아키텍처에 통합했습니다.
독점적 비밀을 밝히는 기존 티어다운 분석과 달리, Arrow는 SAM 아키텍처를 공개했습니다. 다음 문서는 내부에서 설계한 인간-기계 인터페이스(HMI) 컨트롤러의 상세 BOM을 포함한 모든 시스템 구성요소의 포괄적 목록을 제시합니다.
핵심적으로 SAM 차량은 두 가지 주요 센서 모달리티에 의존합니다:
운전자의 머리 움직임을 캡처해 조향 명령으로 변환하는 4대의 모션 추적 카메라.
흡입(마시기)을 제동으로, 호흡(불기)을 가속으로 변환하는 흡입/호기 압력 센서.
GPS 기반 내비게이션 모듈이 이 입력을 보완해 차량이 경로를 유지하고 급작스러운 이탈을 방지합니다. 센서 데이터는 전문 하청업체가 공급한 드라이브바이와이어 시스템으로 처리되고 라우팅됩니다. 추가 기술 세부사항은 동반 EE Times 기사 "운전할 수 없는 사람을 위한 자동차 만들기"에서 확인할 수 있습니다.
소프트웨어 개발이 노력의 대부분을 차지했으며, 내비게이션 알고리즘 미세 조정과 정밀한 차량 제어를 위한 센서 스트림 통합을 포함했습니다.
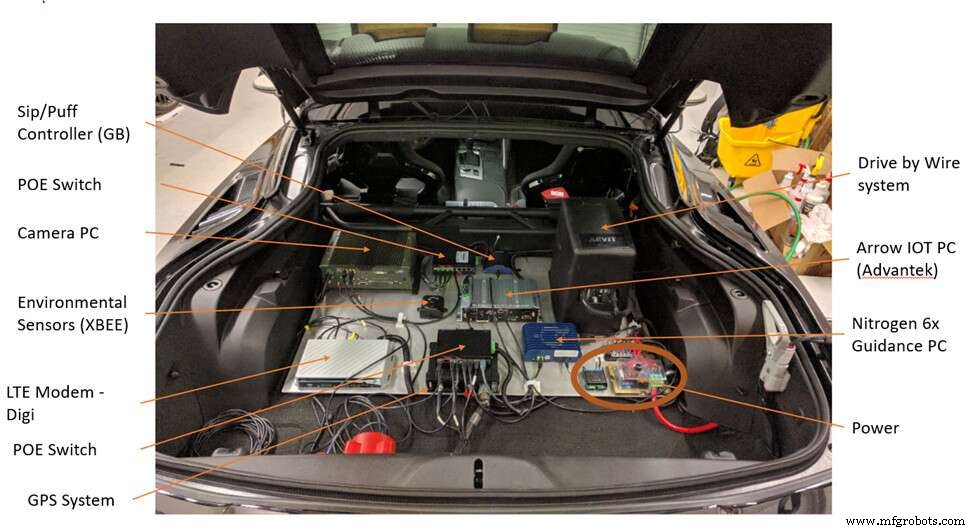
비주행 서브시스템(입력 센서, 드라이브바이와이어 액추에이터, 코드라이버 페일세이프 모듈)은 후방 구획에 수용되었습니다. 프로토타입에서 Chevrolet Corvette Stingray 트렁크가 이들 구성요소 대부분을 수용했습니다.
Arrow Electronics SAM 팀이 쿼드러플레직 드라이버의 차량 조작을 가능하게 하기 위해 대부분의 서브시스템을 Corvette Stingray 트렁크에 보관했습니다. 출처: Arrow Electronics.
흡입/호기 컨트롤러
흡입/호기 모듈은 압력을 읽어 가속과 제동을 명령할 뿐만 아니라 운전자에게 시각, 청각, 촉각의 다중 모달 피드백을 제공합니다. 주요 구성요소:
BOM에는 또한 여러 공급업체에서 조달한 EEPROM, 다양한 저항, 커패시터, 스위치 및 기타 잡다한 구성요소가 포함됩니다.
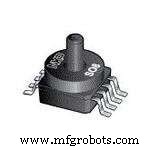
NXP의 MPXV7025GP 압력 센서. 출처: Arrow Electronics.
가이던스 컴퓨터
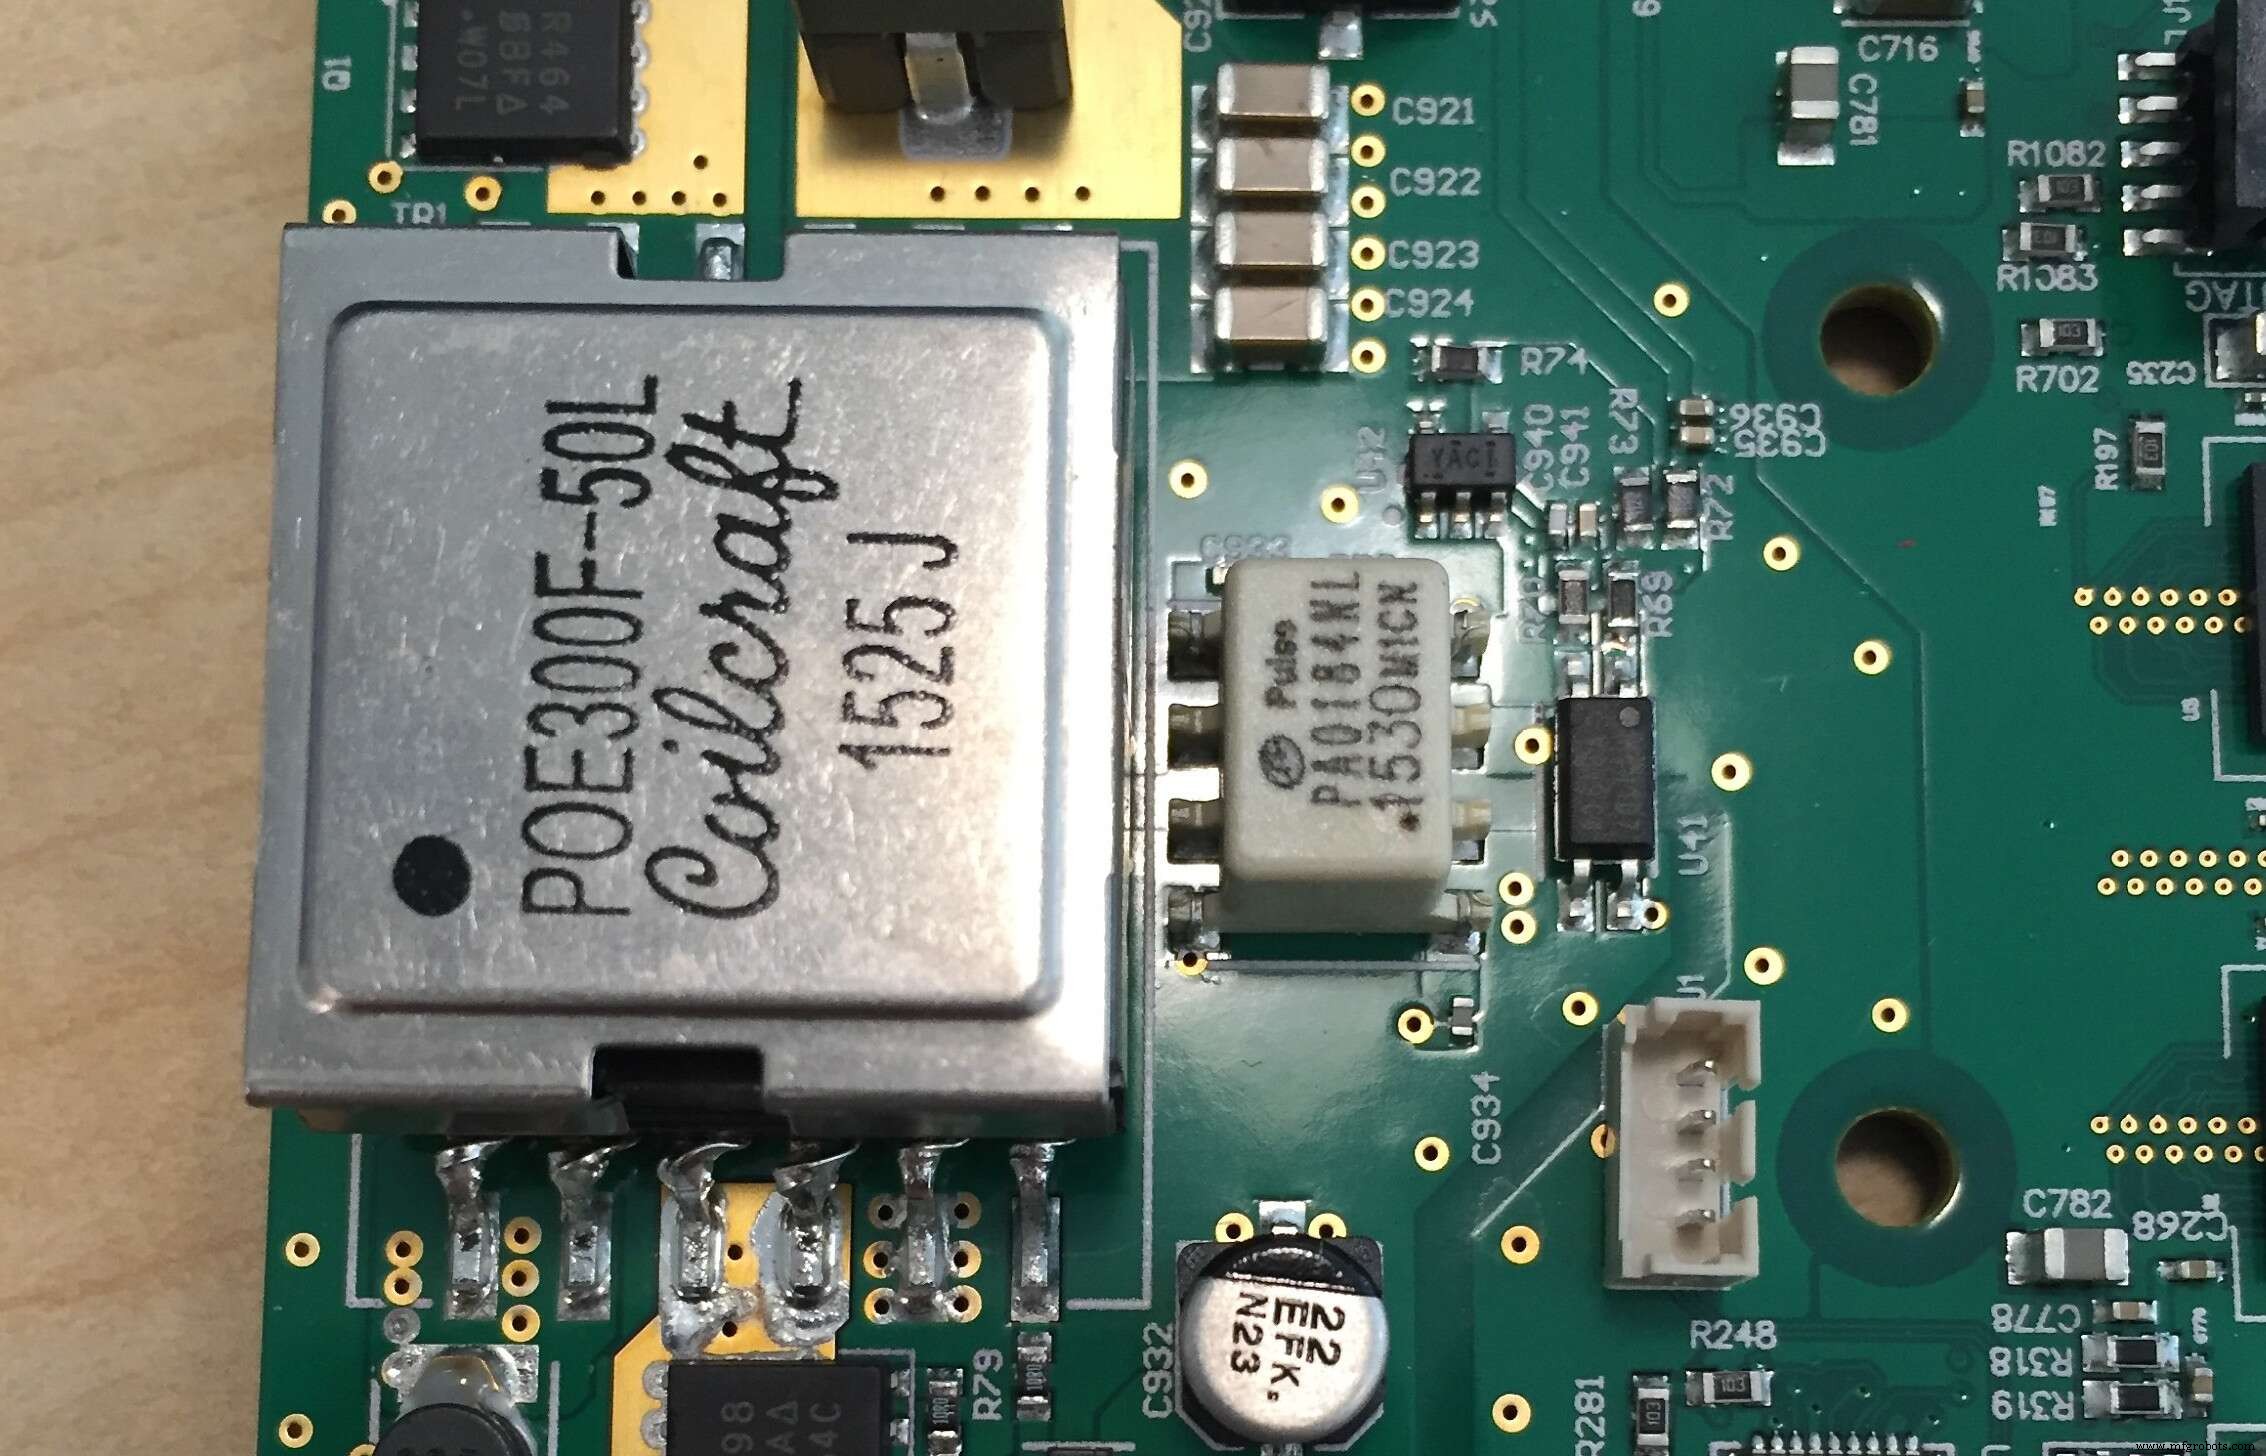
SAM 엔지니어 Josh Willis에 따르면 가이던스 컴퓨터는 조향, 스로틀, 브레이크 입력을 집계해 드라이브바이와이어 시스템과 CAN 버스로 통신하는 가상 핸드 컨트롤 인터페이스로 변환합니다. 이 장치는 Nitrogen 6X Guidance PC로, NXP i.MX 6 ARM-Cortex-A9, 1GB DDR3, 기가비트 이더넷을 탑재한 컴팩트 SBC입니다. Arrow는 Boundary Devices에 단일 수정(PoE 기능)을 요청했습니다.
SAM 팀은 PoE 지원이 필요할 때만 맞춤화하며 기성 서브시스템에 크게 의존했습니다. 출처: Arrow Electronics.