


감지기

산업 제조
격리 초창기, 노트르담 대학교 교수이자 로봇공학자 야세민 오즈칸-아이딘(Yasemin Ozkan-Aydin)은 집에서의 시간을 로봇 조립에 사용했습니다.
오즈칸-아이딘은 복잡한 지형을 팀으로 기동하는 협력형 다리 시스템을 개발했습니다.
거친 지형과 좁은 공간에서 이동하기 위해 오즈칸-아이딘은 로봇 간 물리적 연결이 기동성 향상시킬 수 있다고 제안했습니다. 개별 로봇이 혼자 물체 이동 못 하면 왜 로봇들이 더 큰 다리 시스템 형성해 과제 완수 안 할까?
개미들이 하는 일이 바로 그렇습니다.
"개미들이 물건 수집·운반 시 한 마리가 장애물 만나면 집단이 협력해 극복합니다. 경로에 틈 있으면 다리 형성해 다른 개미들 건너게 하죠. 이 연구 영감이 됐습니다."라고 오즈칸-아이딘이 최근 보도자료 자세히 보기에서 말했습니다. "로보틱스로 이런 생물학적 시스템 역학과 집단 행동 더 잘 이해하고 미래에 이런 기술 활용법 탐구할 수 있습니다."
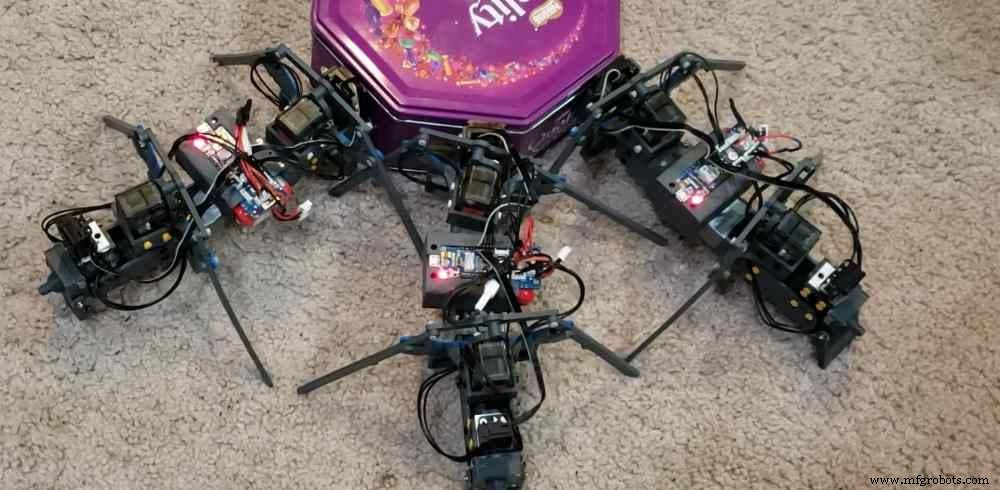
3D 프린터로 길이 15~20cm 4족 로봇 제작.
각 로봇에 리튬폴리머 배터리, 마이크로컨트롤러, 3개 센서 포함. 광센서와 각 로봇 앞뒤 자기 터치 센서 2개로 시스템 간 연결 가능.
4개 유연 다리가 추가 센서와 부품 필요성 줄이고 거칠거나 고르지 않은 지형과 상호작용 시 기계적 지능 수준 제공.
"장애물 감지 위해 추가 센서 필요 없습니다. 다리 유연성이 로봇이 장애물 바로 지나가게 돕기 때문입니다."라고 오즈칸-아이딘. "경로 틈 테스트해 몸으로 다리 만들거나, 물체 개별 이동하거나, 집단 연결해 다양한 환경에서 물체 공동 이동 가능. 개미들과 비슷합니다."
오즈칸-아이딘은 2020년 초, 코로나19 팬데믹으로 국가 대부분 셧다운 때 연구 시작. 각 로봇 프린팅 후 마당이나 아들과 놀이터에서 곤충 영감 시스템 테스트.
NASA가 드론 팀워크 돕는 방식 보기.
테크 브리프 TV에서 'BOBbots' 시청.
인간 뇌가 로봇 스웜 안내하는 법 배우기.
노트르담 교수는 자연·인공 다양한 지형에서 실험 수행. 로봇들 잔디, 멀치, 낙엽, 도토리, 폼 계단, 샤그 카펫, 파티클보드에 붙인 직사각형 목재 블록 거친 지형 기동.
개별 유닛이 걸리면 추가 로봇들에 도움 요청 표시로 빛 보냄. 빛 감지한 도우미 로봇들이 연결해 지원(함께 걸으며 밀기)해 장애물 성공적 통과하며 집단 작업.
"도우미 로봇이 검색 로봇 뒤따라 빛 그라디언트 따라 찾으면, 뒤에서 부착되고 양쪽 로봇 터치 센서로 연결 상태 알림."이라고 오즈칸-아이딘 교수 테크 브리프에 말함.
연구팀 최근 Science Robotics 자세히 보기에 결과 발표.
향후 연구는 시스템 제어, 센싱, 전력 역량 개선 집중.
아래 짧은 Q&A에서 오즈칸-아이딘이 해당 기능들 발전 시 스웜이 할 수 있는 것 설명.
야세민 오즈칸-아이딘: 각 로봇에 N-S 극성 네오디뮴 희토류 자석 2개 포함된 자기 커넥터 2개, 앞뒤에 위치. 뒤 커넥터는 꼬리에 부착돼 꼬리 올리면 극성 반전(S-N) 가능. 꼬리 올리면 두 로봇 연결 가능, 내리면 분리 가능.
야세민 오즈칸-아이딘: 도움 신호(로봇 뒤 밝은 LED 켜기)는 검색 로봇이 계단이나 거친 지형에 걸리면 도우미 로봇들에 전송. 걸린 상태는 검색 로봇이 측정한 빛 강도 변화 없음으로 감지. 로봇이 걸리면 타겟(광원) 향해 이동 못 하고 빛 강도 안 변함. 도우미 로봇들은 항상 검색 로봇 신호 대기.
물론 시스템 한계 존재. 예: 도우미 로봇이 검색 로봇 빔 밖 떨어지면 찾을 수 없음. 향후 설계에선 GPS 등 다른 센서 종류로 로봇 간 통신 향상 필요. 하지만 시스템 복잡도 증가하면 제어 더 어려워짐. 여기서 기계적 지능 중요 역할.
야세민 오즈칸-아이딘: 기계적 지능이란 메커니즘이 환경에 반응, 새 외부 상황에 적응, 컨트롤러 감각 피드백이나 안내 없이 일부 기능 자동 수행 의미. 각 로봇 4개 방향 유연 다리와 꼬리. 다리나 꼬리 장애물 치면 뒤로 굽으며 장애물 넘음. 통과 후 복귀 스프링이 다리 원래 위치로 당김. 이 수동적 굽힘은 접촉 면적 증가시켜 개별 다리나 꼬리가 지형 거칠기 변화, 스탠스 단계 지면 접촉 상실, 에어 단계 장애물 밟기/치기 대응 가능하게 함.
모든 로봇 앞뒤에 도메형 푸셔가 꼬리 부착돼 앞 로봇 꼬리 센서와 뒤 로봇 헤드 센서 둘 다 터치하는 연결 상태 감지용 터치 센서 같은 스위치 2개. 두 로봇 연결되면 각 로봇이 다른 로봇과 연결됐는지 알 수 있음. 터치 센서 외에 각 로봇 앞 아래 부분에 광센서(포토트랜지스터). 환경 빛 강도 측정과 로봇 간 국지 통신용.
야세민 오즈칸-아이딘: 다리 스웜 로봇들 실제 협력 작업 수행 가능: 수색구조 작전, 농업 애플리케이션(파종·수확, 환경 모니터링, 작물 검사 등), 집단 물체 운반, 우주 탐사.
야세민 오즈칸-아이딘: 향후 설계에서 개선돼야 할 매우 중요한 포인트. 압전소재 같은 에너지 하베스트 메커니즘 다리에 부착해 걷는 동안 에너지 수확 가능, 또는 각 로봇에 태양광 패널로 배터리 충전. 다른 옵션: 로봇 하나만 에너지 하베스팅 장착해 총비용 줄이고 다른 로봇들에 전력 전송.
야세민 오즈칸-아이딘: 이 연구는 지네·절지동물 같은 다리 동물(유연 몸체와 팔다리로 다양한 지형 효과적 이동)과 개미 집단(자기조직화해 다리 등 구조물 만들어 문제 해결) 영감받음.
야세민 오즈칸-아이딘: 현재 로봇들 제한된 통신 범위 제약. 개인 간 통신 개선으로 스웜 내 유닛(4족)들 적절히 조정돼 환경 조건이나 수행 작업에 따라 보행 패턴 변경 기대. 추가로 로봇 치수 작업 수행 종류에 따라 스케일링 가능.
여러분 생각 공유해주세요. 질문과 댓글 아래 남겨주세요.
감지기
로봇은 휴식이나 우리가 꿈꾸는 여분의 한 시간 잠 없이 1년 365일, 주 7일, 하루 24시간 작동할 수 있습니다. 우리가 준비됐든 아니든 서머타임이 시작되어 우리가 가장 소중히 여기는 상품 중 하나인 시간의 가치를 상기시킵니다. 다행히 로봇은 서머타임의 영향을 받지 않으며, 여분의 한 시간 잠을 꿈꾸는 우리 인간보다 훨씬 더 효과적으로 계속 기능합니다. 그들은 생산 라인에서 시간 절약이라는 가장 귀중한 상품을 포함해 수많은 이점을 계속 제공합니다. 생산 라인에서 시간은 직접적으로 돈으로 직결됩니다. 조지아주 애틀랜타의 팩토리
협동 로봇(코봇)은 2008년 시장에 등장했으며 폭발적 성장률로 계속 성장할 것으로 예상됩니다. 운영 조건 중 운영자와 직접 접근 및 상호작용 제공. 생산 라인에서 인간과 기계의 결합은 각자의 고유하고 독특한 능력을 보완하면서 유연성과 생산성 증가도 제공. 코봇은 울타리, 스캐너, 라이트 커튼 같은 안전 장벽 제거로 작업 영역 개방, 인간과 로봇이 더 가깝게 협업 가능. 애플리케이션 기능성 향상과 로봇 유닛 필요 공간 축소 도움. 또한 협동 로봇은 능력과 통합 용이성이 발전하면서 동시에 저렴해지고 있습니다. 자동화 생산 라인