컨베이어 속도 계산: 생산 효율을 위한 실용 가이드
컨베이어 시스템의 속도는 컨베이어의 용도에 크게 의존합니다. 어떤 컨베이어는 사람이 걷는 평균 속도로 움직이지만, 고속 병입 라인 등 훨씬 더 빠른 속도가 필요한 애플리케이션도 있습니다.
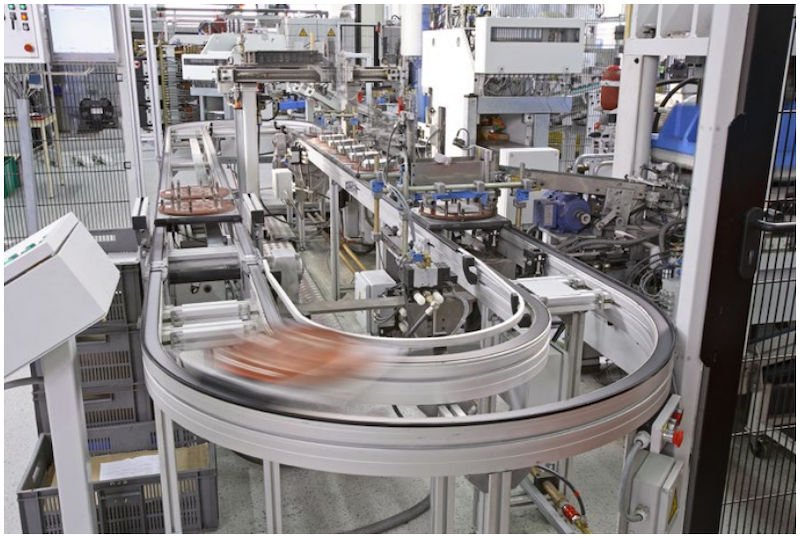
그림 1. 고속 버킷 컨베이어. Bosch Rexroth 제공 이미지 [PDF]
일반적으로 생산 현장에서는 연속 운동 생산용과 셔틀 컨베이어, 두 유형의 벨트 또는 체인 컨베이어가 사용됩니다.
두 스타일 모두 기계 속도에 따라 컨베이어 속도가 결정되며 다른 요인들도 작용합니다. 트랙 컨베이어 시스템도 연속 컨베이어 시스템이나 셔틀 컨베이어 시스템으로 사용될 수 있으며, 일반적인 벨트나 체인 컨베이어와 동일한 과제를 안고 있습니다.
컨베이어 속도 계산 방법에 들어가기 전에, 먼저 컨베이어 유형을 살펴보겠습니다. 이는 왜 시스템 속도를 알아야 하는지 폭넓게 이해하는 데 도움이 됩니다.
이송 시스템 개요
검토할 컨베이어 유형에는 연속 운동, 셔틀, 서보 구동 방식이 있습니다.
연속 운동 컨베이어
이 스타일은 주로 병입 라인이나 식품 생산에서 볼 수 있습니다. 제품 제조가 중단 없이 진행되어야 하는 모든 공장에서 연속 운동 생산을 찾아볼 수 있습니다. 제품은 공정 기계를 거치며 멈추지 않고 이송됩니다. 이 컨베이어 스타일은 일반적으로 매우 빠르며, 공정을 수행하는 기계의 속도에 의해서만 제한됩니다.
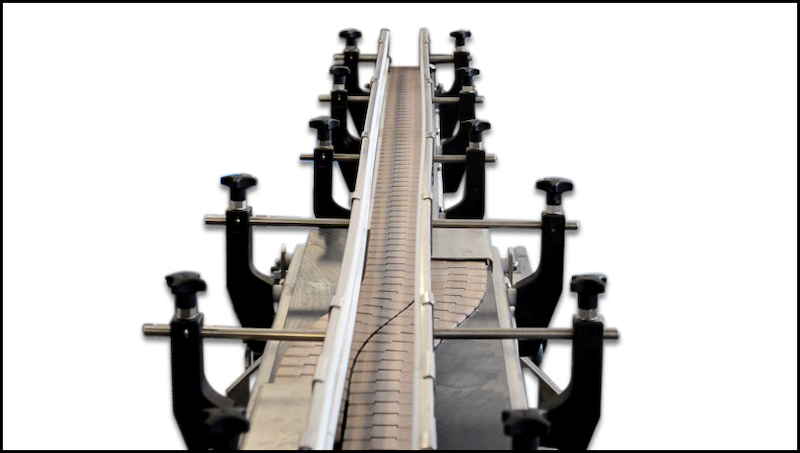
그림 2. 병입 컨베이어. Tri-Mach 제공 이미지
셔틀 컨베이어
셔틀 컨베이어는 일반적으로 저마찰의 연속 구동 벨트나 체인으로 구성됩니다. 부품이나 제품이 클램핑되는 셔틀이 벨트나 체인 위를 이동하며, 셔틀이 정지할 때 미끄러집니다. 셔틀은 기계 공정에서 기계 공정으로 이동하며, 각 기계(스테이션 또는 셀)에서 정지해 가공됩니다. 이 컨베이어 스타일의 속도는 일반적으로 기계의 전체 택트 타임이나 조립 라인에서 가장 빠른 공정에 의해 결정됩니다.
그림 3. ATS Automation 제공 영상
서보 구동 컨베이어
서보 구동 컨베이어는 필요에 따라 시작하고 정지하며, 인덱싱 테이블처럼 정밀한 위치로 이동합니다. 서보 모터가 컨베이어를 구동하므로 속도는 제품 무게와 제품 안정성에 의해서만 제한됩니다. 액체를 이송하는 경우 제품이 교란되지 않도록 가감속 값을 조정해야 합니다.
이제 이 컨베이어 유형들에 속도가 왜 중요한지 이해했으니, 속도 계산 방법으로 들어가 보겠습니다.
컨베이어 속도 계산
컨베이어 벨트 속도는 구동 롤러 둘레와 모터 분당 회전수(RPM)의 곱으로 계산합니다. 기어 감속이 있다면 RPM에 비율을 적용한 후 둘레와 곱하세요.
컨베이어 벨트 속도 = 구동 롤러 둘레 × 모터 RPM
일반적인 트랙 컨베이어는 AC 모터로 트랙을 구동한다면 위와 같은 공식을 사용합니다. 서보 구동 벨트 컨베이어의 경우 속도는 서보 모터 제어 시스템 내에서 계산할 수 있습니다. 모든 서보 컨베이어는 시스템의 택트 타임과 이송되는 자재 유형에 크게 의존해 속도를 계산합니다.
컨베이어 속도 결정 요인
필요한 컨베이어 속도를 결정할 때 고려해야 할 몇 가지 요인이 있습니다. 이는 일반적인 개념이며 포괄적인 리스트는 아닙니다. 다른 요인으로는 파손되기 쉬운 제품과 포장 요구사항 등이 있을 수 있습니다.
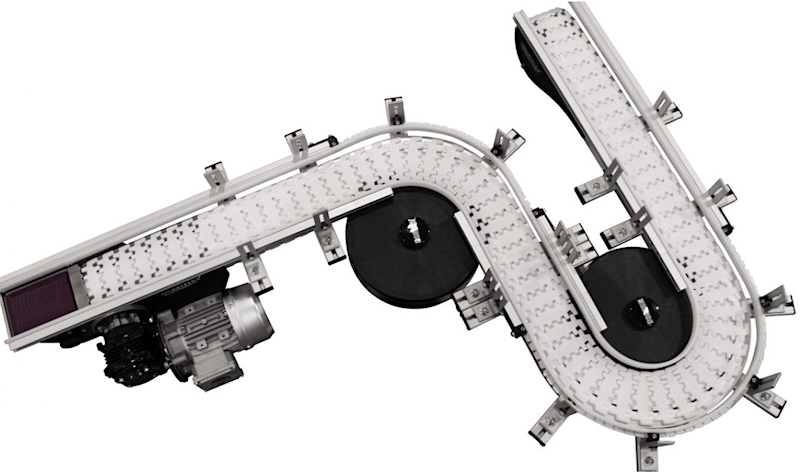
그림 4. 저마찰 컨베이어. Dorner 제공 이미지
모터 속도: 일반적인 AC 모터 RPM은 1750~3500 정도로 컨베이어에는 너무 빠릅니다. 기어박스나 감속 장치가 필요해 전체 모터 RPM을 낮춥니다. 시스템 사이클 타임과 구동 롤러 크기를 알면 필요한 RPM을 쉽게 계산할 수 있습니다.
제품 무게: 컨베이어 위 제품 무게가 증가하면 제품을 이동시키는 데 필요한 힘도 증가합니다. 제품 무게는 벨트 가감속에도 영향을 줍니다. 정지 시 셔틀이나 제품이 벨트 위에서 미끄러지는 저마찰 벨트 컨베이어는 최대 적재 하중이 있습니다. 이 스타일은 체인 컨베이어나 중장비 롤러 컨베이어로 교체해야 할 수 있습니다. 서보 트랙 컨베이어는 셔틀이 자기력으로 고정되므로 적재 하중에 민감합니다.
기계 사이클 타임: 시스템의 사이클 타임은 장비 제조사와 기계를 구매하는 고객 모두에게 중요합니다. 이는 컨베이어가 설계된 사이클 타임 비율로 시스템 전체에서 제품을 이동시켜야 함을 의미합니다.
제어: 일반적인 AC 모터 구동 벨트 컨베이어는 디지털 출력과 모터 스타터 컨택터만 있으면 됩니다. 모터를 자주 정지한다면 가변 주파수 드라이브(VFD)가 에너지 절감에 좋은 옵션입니다. 서보 구동 컨베이어(트랙이나 벨트)는 서보 드라이브와 컨트롤러(일반적으로 PLC)가 필요해 서보 모터에 다양한 위치를 명령합니다. 이러한 제어 장치는 비쌀 수 있고 애플리케이션에 과도하게 복잡할 수 있습니다.
제어 기술자로서 컨베이어 속도를 아는 것은 시스템 내 각 스테이션이나 셀이 필요한 부품에 접근할 수 있도록 보장하는 데 중요합니다. 스테이션이 굶주리지 않게 하는 것이 중요하며, 이는 전체 시스템의 택트 타임을 저하시킬 수 있습니다. 모든 컨베이어의 속도는 설계 단계에서 계산할 수 있으며, 이 단계에서 필요한 경우 시스템 개선을 쉽게 할 수 있습니다.



