MIT CSAIL, 로보-불가사리로 해양 생물 상세 연구 새 지평 열다
아담 코너-시몬스(Adam Conner-Simons), MIT CSAIL 보고: 과학자들이 '로보-불가사리' 발명으로 수중 생물 더 깊은 통찰 얻게 됨(아래 영상 참조).
해양 생물 기록의 난제와 로봇 해결책
생물학자들은 해양 생물 기록에 오랜 어려움 겪어옴. 많은 어종이 인간 수중 움직임에 아주 예민함.
가능한 해결책으로 컴퓨터 과학자들이 탄소 기반 동료(실제 생물) 사이 은밀히 이동할 특수 해양 로봇 개발 중. 2018년 MIT CSAIL 팀이 피지 산호초에서 실제 물고기와 자율 헤엄치는 소프트 로봇 물고기 제작.
하지만 물 움직임 복잡한 역학과 전자 시스템 급속 손상 가능성으로 수중 로봇 개발이 공중·육상용보다 훨씬 어려움.
물고기 로봇으로 CSAIL 팀은 실제로 물에서 안정 작동하게 하려 수개월 시행착오로 설계 수동 조정 필요했음.
시뮬레이션·제작 가속화 툴 개발
그 로봇이 특히 복잡했지만, 보이체흐 마투시크(Wojciech Matusik)·다니엘라 루스(Daniela Rus) 교수 주도 그룹은 제작 과정 가속화 여지 느꼈음. 기능성 소프트 로봇 시뮬레이션·제작 몇 시간 만에 가능케 하는 새 툴 개발.
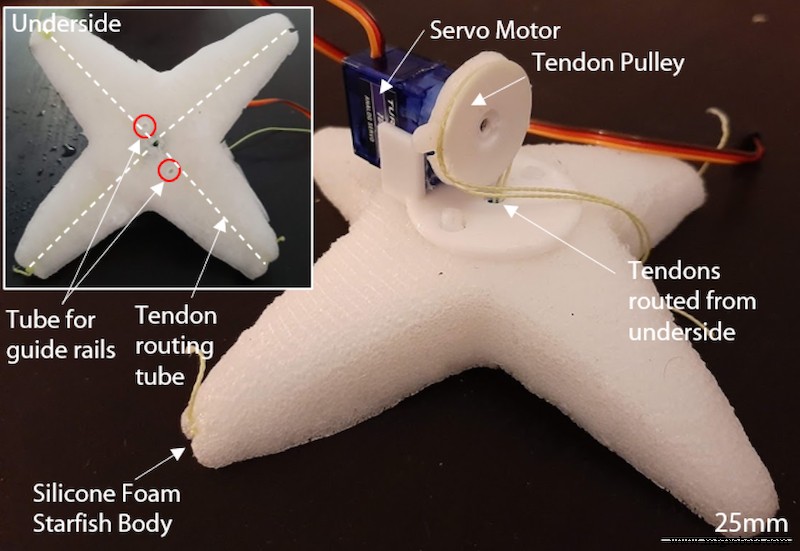
팀이 시스템으로 실리콘 폼 소재, 단일 저전력 액추에이터로 움직이는 소프트 로봇 불가사리 제작. 4개 다리 힘줄이 서보 모터 연결돼 다리 굽힘/이완으로 추진.
시뮬레이터 작동 원리
CSAIL 포닥 조세핀 휴즈(Josephine Hughes), 논문 공동 제1저자(박사과정 타오 두(Tao Du) 공저): "수중 로봇과 주변 유체 힘 간 수동적 상호작용(잔잔한 조류든 파도든)은 안정된 지형 위 걷는 로봇보다 훨씬 복잡해 제어 시스템 만들기 아주 어려움. 이 시뮬레이터로 며칠·수주 걸리던 과정이 단 몇 시간 만에 가능."
두: 불가사리 설계 선택 이유=동작 단순·우아함. 다리 쥐어짜기/풀기로 전진. 하지만 시뮬레이터 다양한 체형 작동 확인돼 바다거북, 쥐가오리, 상어 영감 설계(관절, 지느러미, 지느러미 등 더 복잡 구조) 다음 탐색 예정.
그룹 툴: 머신러닝 모델이 로봇 제어 메커니즘 초기 시뮬레이션·설계, 신속 제작. 실세계 실험으로 데이터 추가 획득해 설계 반복 개선·최적화. 결과: 로봇 통상 1회만 재제작 필요. (시뮬레이션 툴 개발 별도 논문 심사 중.)
전문가 평가
싱가포르 국립대 제어·메카트로닉스 교수 세실리아 라스키(Cecilia Laschi, 연구 미참여): "로봇 시뮬레이션 시 정의상 시뮬-현실 갭 만드는 근사 필요. 이 연구가 시뮬-현실 혼합 루프로 그 갭 줄이려 시도, 꽤 효과적."
예상치 못한 제어 전략 발견
불가사리 몸체: 탄성·자연 부력·빠른 제작 용이해 실리콘 폼 사용. 실험서 연구진 불가사리가 인간 전문가 수작업 컨트롤러 대비 4배 빠르게 물속 이동 확인.
휴즈: "시뮬레이터가 인간이 생각 못 한 제어 전략 쓰는 듯. 로봇 불가사리로 가시적 다리 추진 외 미세 고주파 움직임이 중요한 운동량 준다는 사실 발견."
미래 전망
프로젝트는 CSAIL 소프트 로봇 시리즈 기반. 루스: 소프트 로봇이 강체 대비 더 안전·강건·민첩 잠재력.
연구자들 점점 좁은 공간 이동 필요 환경에 소프트 로봇 주목(충돌 회복 탄력적).
라스키: 팀 툴로 심해 여러 위치 데이터 측정 로봇 개발, 연구자 아직 생각 못 한 새 이동 방식 로봇 구상 가능.
루스: "불가사리 로봇·소피(SoFi) 같은 생체모방 로봇이 해양 생물 방해 없이 더 가까이 접근 가능. 미래에 생체모방 로봇 기기 신속 설계·제작으로 야생 배치 가능 맞춤형 관측소 만들어 생명 관찰 가능."
두·휴즈 공동 집필, 마투시크·루스·MIT 학부생 세바스찬 와(Sebastien Wah) 공저. 논문 이번 주 Journal of Robotics Automation Letters 게재, 다음 달 IEEE 국제 소프트 로보틱스 회의(RoboSoft)서 가상 발표 예정.