미국 자동화 리더들, 통합 과제 직면: 공장 시스템 간 통신 격차 해소
로봇, 기타 공장 구성요소 간 통신 연결 프로젝트
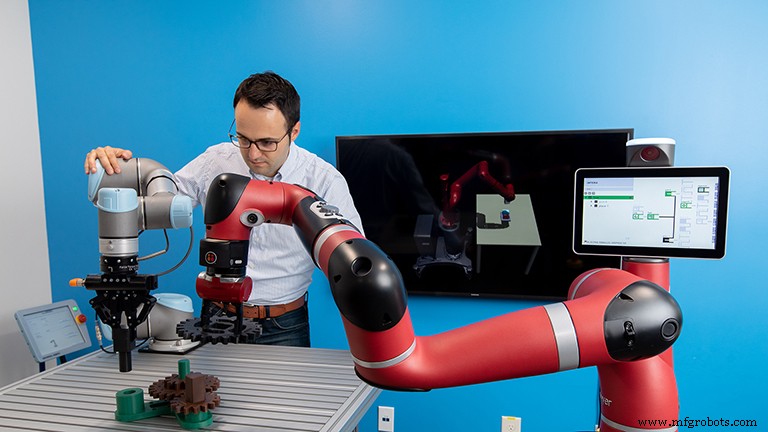
유엔 국제 대표들이 통역사를 통해 서로를 이해하듯, 다양한 벤더의 로봇, 기계, 기타 산업 구성요소들은 서로 다른 컴퓨터 언어를 사용하며 통신을 돕기 위한 번역자가 필요합니다.
주로 경제적 이유로 공작기계, 로봇, 컨베이어 등을 제조하는 기업들은 자사 운영과 서로, 센서, 드라이버, PLC 같은 구성요소와의 통신에 독점 소프트웨어를 사용합니다. 기계 제조사들은 공장 구매 부서가 자사 브랜드의 토털 솔루션을 고수해 더 많은 수익을 창출하길 원합니다.
"한때 지배적인 생각은 '내 자금을 투자하고 솔루션을 제공한다면, 내 매출을 보호하고 싶다'는 것이었습니다."라고 사우스웨스트 연구소(Southwest Research Institute) ROS-Industrial(ROS-I) 컨소시엄 아메리카의 매튜 로빈슨(Matthew Robinson) 프로그램 매니저는 말했습니다. "공작기계를 제공한다면, 고객이 내 모든 제품… 내 소프트웨어, 내 하드웨어, 그와 관련된 상호연결 기술을 쓰길 원합니다."
플랜트 소유자가 다른 브랜드로 전환하기로 결정하면 통신 문제가 발생해 통합, 시뮬레이션, 분석을 방해하며 이는 생산성과 품질 향상을 저해합니다.
지금까지 플랜트 내 모든 기술 간 통신을 가능하게 하는 임무는 주로 시스템 통합업체들이 맡아왔습니다. 이들은 3D 카메라에서 로봇으로, 또는 서로 다른 벤더의 두 로봇 사이에 컴퓨터 코드 번역자, 즉 브리지를 만듭니다. 이 과정은 오랜 시간이 걸리고 비용이 많이 듭니다. 엔지니어링 연결 비용이 기계 자체 가격을 초과할 정도입니다.
"엔지니어링이 너무 오래 걸리고 비용이 너무 많이 들어 많은 기업이 자동화 길을 가지 않습니다."라고 지멘스 테크놀로지(Siemens Technology)의 후안 아파리시오(Juan Aparicio) 첨단 제조 자동화 연구 그룹장은 말했습니다. "그들에게는 자동화를 정당화할 큰 예산이 없기 때문에 말이 안 됩니다."
공통 표준을 향한 움직임
이 시나리오는 거대한 문제로 이어졌습니다: 통합과 관련된 시간과 비용이 많은 작업장에서 자동화 채택을 방해하고 미국 산업의 진전을 가로막고 있습니다.
제조업체들과 로빈슨, 아파리시오 같은 희망적인 통합 문제 해결자들이 지금 경험하는 것은 다른 제조 영역에서 선례가 있습니다.
약 30년 전 반도체 산업에서, 다른 벤더의 웨이퍼 가공 장비(에칭 리소그래피 기계 등)도 서로 통신할 수 없었습니다. 임박한 위축을 막기 위해 반도체 제조사들은 컨소시엄을 구성해 벤더들에게 공통 표준을 만들라고 요구했습니다. 그게 정확히 일어났습니다.
"질문은 '고객의 수요가 지금 공통 표준 창출을 견인할 만큼 강력한가?'입니다."라고 렌슬리어 폴리테크닉 연구소(Rensselaer Polytechnic Institute)의 전기, 컴퓨터, 시스템 공학부장 존 웬(John Wen)은 말했습니다. "지켜봐야 하지만 그 방향으로 움직임이 있는 것 같습니다."
웬은 또한 현재 공통성 확보와 기계 언어 번역 브리지 생성을 위한 노력에 참여하고 있습니다.
그들의 작업은 제조 USA의 일부인 첨단 로봇 제조(ARM) 연구소의 지원을 받습니다. ARM 연구소 지원 프로젝트에는 학계와 딥포켓 기업가 스콧 하산(Scott Hassan)으로부터 각각 하나씩, 특정 미들웨어를 더 높은 기술 성숙도 수준으로 개발해 일반 산업용으로 준비시키고, 공장 장비들이 실행 가능한 통신으로 분주하게 돌아가게 돕는 것이 포함됩니다.
하나의 플러그 앤 플레이 솔루션
웬은 "로봇 라콘퇴르(RR): 로봇공학을 위한 상호운용 가능한 미들웨어"라는 프로젝트를 이끌고 있습니다. RR은 데이터 수집과 함수 호출(카메라 작동 등)을 수행합니다.
"로봇 라콘퇴르…는 자동화/로봇공학 시스템에 진정한 플러그 앤 플레이 상호운용성 기능을 제공하도록 특별히 설계된 고급, 증강, 객체 지향 미들웨어 기술입니다."라고 웬의 연구 제안서에 적혀 있습니다.
RR은 이미 다재다능합니다: 리눅스, 윈도우, OSX, iOS, 안드로이드, OpenBSD, QNX, 아두이노, xPC Target 운영체제와 호환됩니다. C++, 파이썬, C#, 자바, MATLAB, LabVIEW, 브라우저 자바스크립트, xPC Target용 라이브러리를 갖췄습니다.
라콘퇴르 미들웨어는 웬의 렌슬리어 연구실에서 존 와슨(John Wason)이 개발했습니다. 와슨이 박사 학위를 취득한 후 자신의 회사 와슨 테크놀로지(Wason Technology)를 분사해 미들웨어에 집중했습니다. 와슨은 렌슬리어, 사우스웨스트 연구소, 유나이티드 테크놀로지(United Technology Corp.)와 함께 ARM 연구소 지원 연구에 참여하고 있습니다.
한편, 산업용 로봇 사용자들은 여전히 티칭-반복(teach-and-repeat) 프로세스로 로봇을 작동시킵니다.
티칭-반복 패러다임에서 벗어나는 열쇠는 센서를 사용하는 것입니다. 비전, 3D, 레이저 스캐닝, 근접, 촉각, 힘 등 용도가 무엇이든 말입니다.
그러나 로봇에 센서를 통합하고 프로그래밍하면 복잡성이 추가됩니다: 추가 비용이 들고, 센서는 고장 날 수 있습니다. 고장 날 수 있는 것들이 많을수록 라인이 다운돼 공장에 비용을 초래할 확률이 높아집니다.
웬의 해결책은 RR을 오픈소스, 플러그 앤 플레이 시스템으로 개발해 로봇, 센서, 주변장치, 시뮬레이션 소프트웨어의 프로그래밍과 통합을 다중 벤더와 플랫폼에서 쉽고 빠르고 안전하게 만드는 것입니다.
또한 Azure Kinect와 Intel RealSense 3D 카메라 같은 저가 소비자급 제품을 포함한 더 넓은 범위의 센서 사용 문도 열리게 될 것이라고 웬은 말했습니다.
'원하는 언어로 프로그래밍'
사우스웨스트 연구소에서 로빈슨의 업무에 내재된 것은 ROS-I와 함께 일하고 홍보하는 것입니다. ROS-I는 RR과 유사하게 다양한 장치 세트를 연결할 수 있는 또 다른 오픈소스 미들웨어지만, 시각화와 시뮬레이션도 촉진합니다.
그는 벤더가 단 하나의 솔루션만 홍보하는 사일로 패러다이스가 제조업을 연결성 영역에서 처음부터 곤경에 빠뜨렸다는 것을 압니다.
그래서 로빈슨은 장단점을 저울질했고, IoT 특정 영역에서 ROS(로봇 운영 체제)라는 기반의 부정적 측면에 대해 솔직합니다.
"ROS의 큰 단점 중 하나는 C++이 많다는 점인데, 빠르게 진화하고 업데이트되는 컴퓨터 언어입니다."라고 그는 말했습니다. "초보자에게는 위협적이고 온갖 문제를 안고 있을 수 있습니다. 그래서 시스템을 작동시키고 싶은 업계 사람들이 깊고 하드코어한 C++ 컴퓨터 과학 소프트웨어 작성을 하지 않아도 되도록 많은 엔티티와 도구가 있습니다.
"RR은 그 진입 장벽을 낮추려 합니다."
아파리시오도 프로그래밍 언어 다양성을 지지합니다.
"제조업에서 오직 하나의 언어만 있을 거라고 말하는 건 비현실적이라고 생각하지만, 여러 언어가 있다면(각각 장단점이 있으므로) 소프트웨어 형태의 게이트웨이, 즉 통역사가 필요합니다."라고 그는 말했습니다.
아파리시오는 자동화 시스템, 시뮬레이터, 클라우드 플랫폼, 로봇(ROS-I로 제어) 간 상호운용성과 통신을 위한 플러그 앤 플레이 오픈소스 소프트웨어를 만드는 ARM 연구소 지원 프로젝트의 수석 연구원입니다.
게이트웨이는 제조업에서 널리 쓰이는 3가지 표준과 프로토콜(OPC-UA, MTConnect, DDS)과 작동합니다.
지멘스와 사우스웨스트 연구소 외에 소프트웨어 기업 리얼타임 이노베이션즈(Real Time Innovations)와 로봇 벤더 케바(Keba), 야스카와(Yaskawa)가 프로젝트에 참여합니다.
"결국 비결은 이 모든 기계들이 얼마나 쉽게 서로 대화하게 하느냐… 상호운용하게 하느냐… 이 모든 저수준 통신을 추상화해 원하는 언어로 프로그래밍하게 하느냐에 달렸습니다."라고 아파리시오는 말했습니다.
레거시 기계도 대화할 수 있을까?
새 공작기계와 공장 장비는 박스에서 꺼내자마자 연결성과 상호운용성을 갖추고 나와, 소유자들은 아파리시오, 웬, 로빈슨의 작업을 견고하게 활용할 수 있어야 합니다.
하지만 레거시 기계는 어떨까요?
"일반적으로 네트워크 카드가 있고, 기존 인터넷을 통해 정보를 이동시킬 수 있다면, 우리는 갈 준비가 된 것입니다."라고 로빈슨은 말했습니다.
10년 정도 된 일부 레거시 로봇도 공장 창고에서 먼지만 쌓이지 않고 일하게 할 수 있을지도 모릅니다.
"10년 된 로봇이라면 그 시점에선 본질적으로 무료 자산이므로, 센서 몇 개 추가하고 소프트웨어 조각들 활용하면 됩니다."라고 로빈슨은 말했습니다. "계약 파트너와 협업해야 할 수도 있고 내부 팀이 괜찮다면 상관없지만, 완전히 새 시스템을 사서 구축하는 것보다 훨씬 낮은 비용으로 가동할 수 있습니다.
"그 투자 수익률이 매우 매력적이게 됩니다."
코더의 일은 끝나지 않는다
ARM 연구소 지원 프로젝트에 쏟아진 모든 전문성과 노력, 성공적 결과에도 불구하고, 미국 제조업이 완전한 상호운용성과 연결성 잠재력에 도달하도록 돕기 위해 여전히 할 일이 많습니다.
참여자 여지도 있습니다.
"이런 프로젝트는 아는 사람이 많을수록 좋습니다. 더 많은 기업을 참여시키고 싶습니다."라고 아파리시오는 말했습니다. "우리가 문제를 완전히 해결하는 건 아닙니다. 작은 걸림돌을 해결하는 겁니다. 더 큰 문제를 해결하기 위한 추가 프로젝트들이 필요할 것입니다."
웬이 프로젝트 결과에 대해 말한 대로: "모두가 이걸 원합니다."
ROS란 무엇인가?
ARM(첨단 로봇 제조) 연구소가 지원하는 일부 기술 개발 프로젝트는 ROS-Industrial 소프트웨어 내 콘텐츠를 많이 활용해 역량을 강화하고, 일반 산업용으로 개발된 모듈을 이상적으로 강화합니다.
ROS-Industrial의 기초 소프트웨어 코드인 ROS의 역사는 실리콘 밸리에 뿌리를 두고 있습니다.
ROS 코드는 윌로우 가라지(Willow Garage)에서 회사 설립자 스콧 하산(Scott Hassan)이 이끄는 팀에 의해 개발되었습니다. 그의 이후 회사 Suitable Technologies 웹사이트의 바이오에 따르면 하산은 구글(Google)의 핵심 소프트웨어 아키텍트였습니다. ROS와 이제 ROS2는 현재 비영리 단체 오픈 로보틱스(Open Robotics)에서 개발 및 유지관리합니다.
흔히 쓰이는 이름 ROS는 '로봇 운영 체제(Robot Operating System)'의 약자지만, 그 역량을 과소평가하는 것입니다.
"ROS는 프로세스 관리와 스케줄링이라는 전통적 의미의 운영 체제가 아니라, 호스트 운영 체제 위에 구조화된 통신 계층을 제공합니다…"라고 윌로우 가라지 웹사이트의 ROS 개요에 적혀 있습니다.



