
산업 제조
산업용 사물 인터넷 | 산업자재 | 장비 유지 보수 및 수리 | 산업 프로그래밍 |
home  MfgRobots >> 산업 제조 >  >> Manufacturing Technology >> 제조공정

MATLAB/Simulink에서 3D 로봇 그리퍼 PID 제어 마스터하기

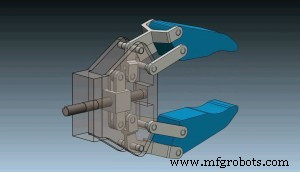
이 튜토리얼에서는 로봇 그리퍼 메커니즘의 3D 모델에 대한 PID 제어 방법을 다룹니다. Simulink 모델은 두 개의 서브시스템으로 구성됩니다: Simulink 블록으로 모델링된 DC 모터 서브시스템과 SimMechanics Link를 사용하여 SolidWorks에서 가져온 3D 모델. 스텝 함수를 사용하여 DC 모터를 활성화하여 로봇 그리퍼를 구동하고, Simulink PID 블록을 사용하여 PID 파라미터를 자동 튜닝합니다.

다음 비디오를 시청하거나 아래 작성된 튜토리얼을 읽어보세요.

예제의 Simulink 모델 다운로드:

MATLAB/Simulink에서 3D 로봇 그리퍼 PID 제어 마스터하기

Simulink Model - PID Control

1 file(s) 538.71 KB Download

로봇 그리퍼 메커니즘 3D 모델 찾기 및 다운로드:

MATLAB/Simulink에서 3D 로봇 그리퍼 PID 제어 마스터하기

제조공정

  1. 21세기 로보틱스: 분산 시스템, 텔레프레즌스, 우주 탐사
  2. 경구 피임약: 역사, 이점, 위험, 그리고 생산
  3. 라이오넬 모형 기차: 역사, 제조 및 미래
  4. 산업용 로봇: 설계, 제조, 미래 트렌드
  5. 실시간 영상 스트리밍 가능한 파이 구동 로봇 제작 및 제어하기
  6. 구글 코럴 엣지 TPU 기반 재활용 분류 로봇
  7. Simulink: MATLAB의 고급 시뮬레이션 및 모델 기반 설계 도구
  8. PID 제어 마스터하기: 핵심 원리 및 효과적인 루프 튜닝
  9. MATLAB/Simulink에서 3D 로봇 그리퍼 PID 제어 마스터하기
  10. SolidWorks와 MATLAB/Simulink 통합: 단계별 시뮬레이션 튜토리얼