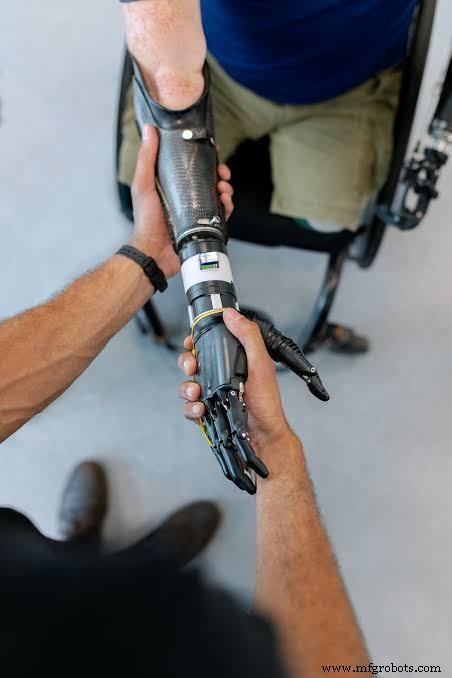
EMG(Electromyography, 근전도)는 근육 수축 시 발생하는 미세 전기 신호(µV~mV 수준)를 검출·증폭·디지털화하는 기술입니다. 의료 진단(신경근 질환), 재활 보조기구(의수, 외골격), 인간-기계 인터페이스(HMI), 로봇 제어, 게임/VR 입력 장치 등 활용 폭이 급속히 넓어지고 있습니다. 고가 상용 모듈(MyoWare 등) 외에 저가 그로브/아두이노 호환 모듈로도 입문 가능합니다.
EMG 센서의 작동 원리
운동 뉴런이 근섬유에 활동전위(Action Potential)를 보내면 근섬유 탈분극 → 수축. 이때 세포막 전위 변화가 체표면까지 전도되어 표면 근전도(sEMG)로 관측됩니다.
신호 크기: 수축 강도·동원 운동단위 수에 비례 (수 µV ~ 수 mV)
주파수 대역: 10~500Hz 주성분 (노이즈 필터링 중요)
전극 배치: 대상 근육 복부(belly) 위, 두 전극 간격 1~2cm, 기준 전극(Reference)은 비활성 부위(뼈 돌출부 등)에 배치
EMG 센서의 종류
1. 침습형 (Inserted / Intramuscular EMG)
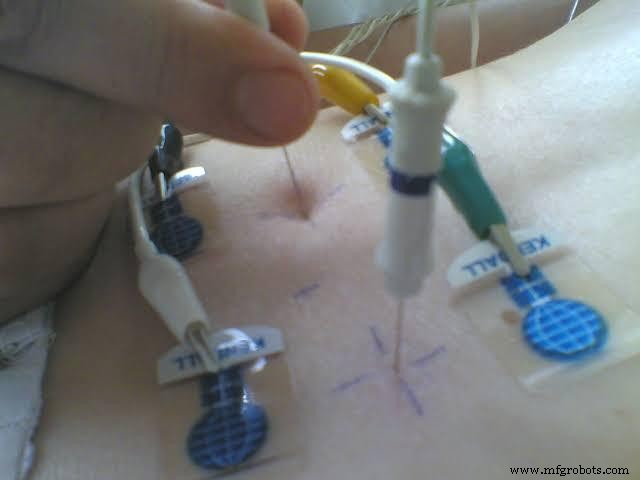
(1) 바늘 전극 (Needle Electrode)
절연 코팅된 바늘 끝에 노출된 팁으로 단일/소수 운동단위 활동 기록. 신경근 질환 진단(ALS, 말초신경병증 등)에 필수. 통증·감염 위험, 의료진 전용.
바늘 근전도 전극
(2) 가는 와이어 전극 (Fine-Wire Electrode)
직경 25~50µm 절연 와이어. 바늘로 삽입 후 바늘 제거, 와이어만 남김. 심부 근육/특정 운동단위 기록에 유리. 바늘보다 통증 적음. 연구용.
2. 비침습형 (Surface EMG, sEMG) - 메이커/엔지니어 주력
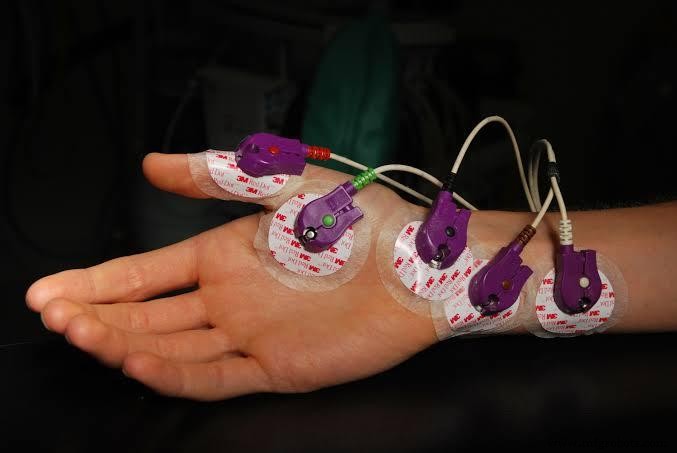
표면 EMG 전극 패치/모듈
피부 위에 전극 패치 부착. 비침습, 무통, 쉬운 적용. 스포츠 과학, 재활, HMI, 로봇 제어, 제스처 인식 주력. 단점: 심부 근육 신호 약함, 피부 임피던스 영향(전처리 필수), 크로스토크(인접 근육 간섭).
일반적인 sEMG 모듈 사양 (예: Grove-EMG Detector)
전원: 3.3V ~ 5V (아두이노/라즈베리파이 직접 구동)
출력: 아날로그 전압 (정류·엔벨로프 검파 후 DC 레벨)
케이블: 1000mm 리드선, 3.5mm 커넥터
일회용 표면 전극 6개 포함 (Ag/AgCl 젤 패치)
별도 전원 불필요, 그로브/아두이노/라즈베리파이 호환
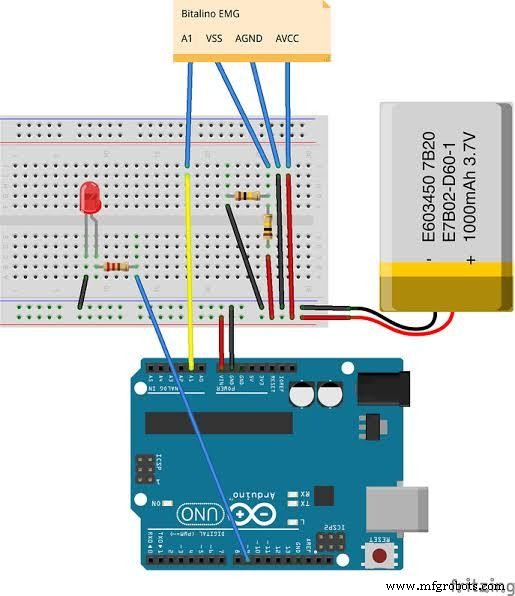
아두이노 + Grove-EMG 센서 회로 구성
아두이노 + Grove 베이스 실드 + EMG 센서 + LED 바
필요 부품
아두이노 우노 (또는 호환 보드)
그로브 베이스 실드
그로브 EMG 센서 (케이블/전극 포함)
그로브 LED 바 (시각화용)
하드웨어 연결
그로브 베이스 실드 → 아두이노 장착
그로브 LED 바 → 베이스 실드 D8 포트 (디지털 출력)
그로브 EMG 센서 → 베이스 실드 A0 포트 (아날로그 입력)
전극 패치 3개(신호+, 신호-, 기준)를 EMG 센서 커넥터에 연결 → 대상 근육(전완근, 이두박근 등) 피부에 부착. 전극 간 간격 유지 필수.
소프트웨어 (아두이노 스케치)
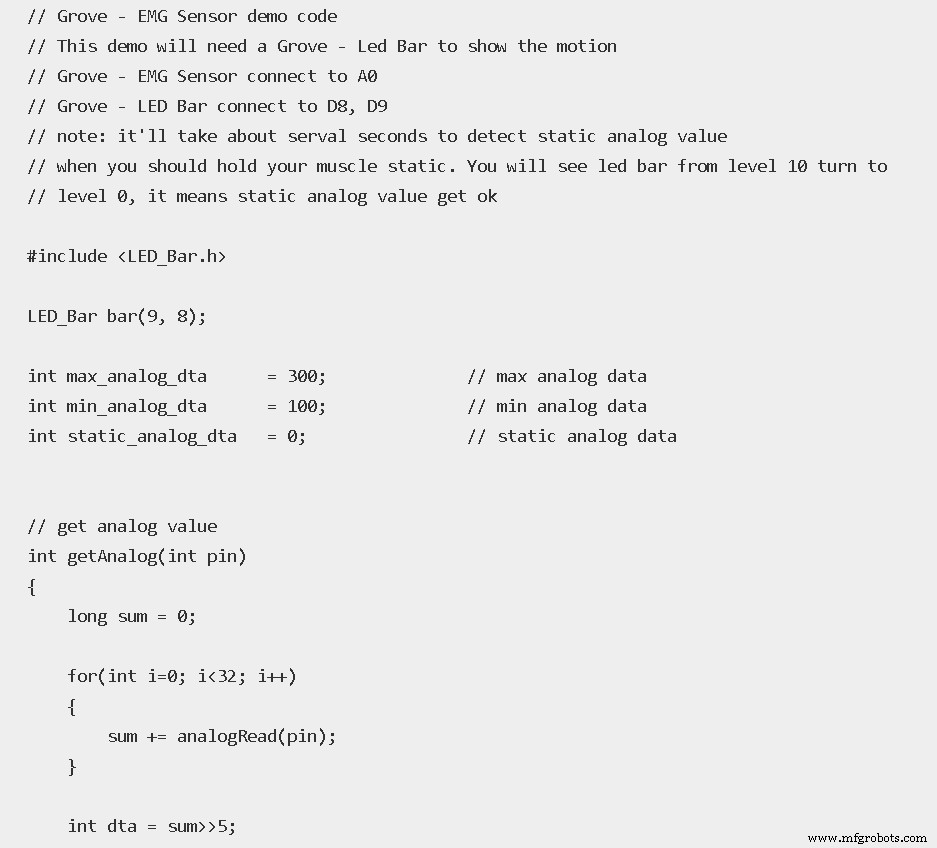
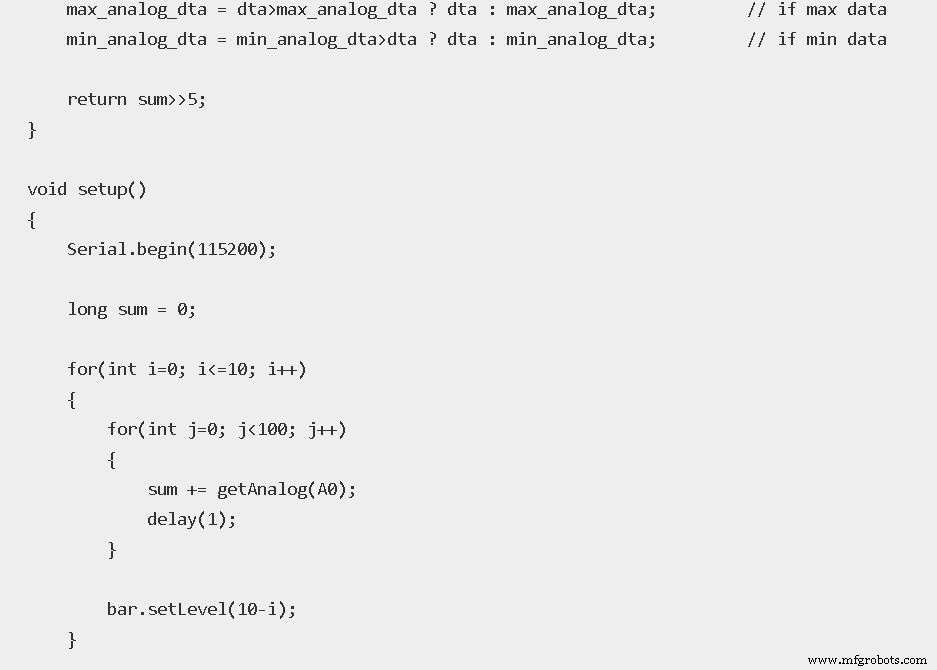
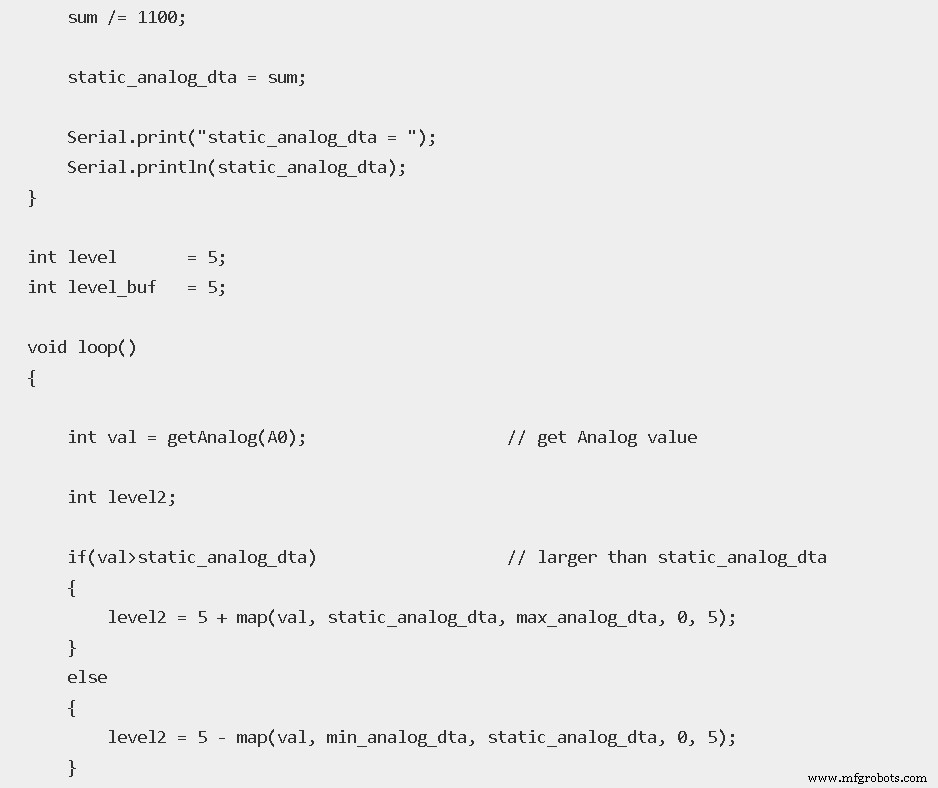
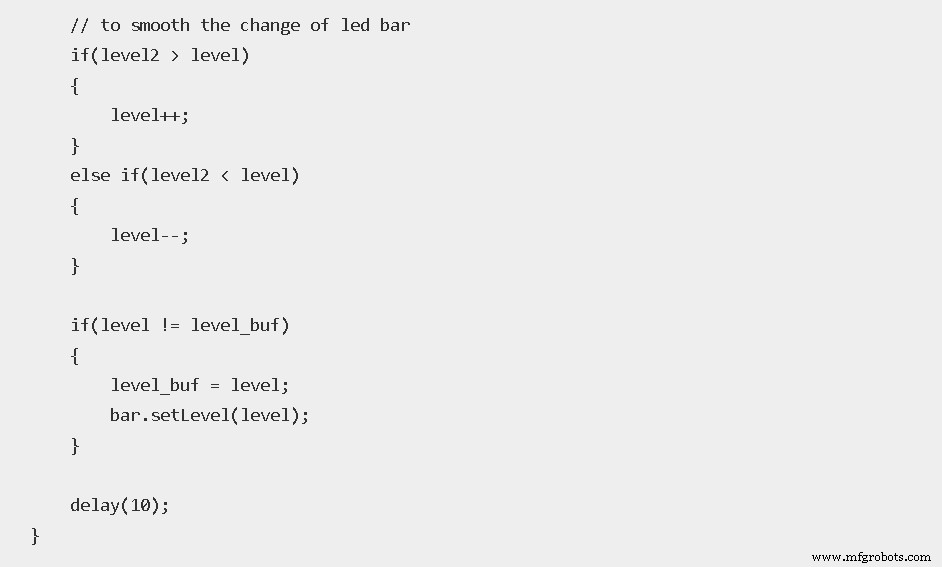
제공되는 예제 코드 다운로드 → 아두이노 IDE 붙여넣기
코드 부분 1코드 부분 2코드 부분 3코드 부분 4
업로드 후 시리얼 플로터/모니터로 파형 관찰
테스트 방법
업로드 후 초기화 대기 (~5초, LED 바 10→0 카운트다운)
LED 바 꺼지면 근육 수축/이완 반복
LED 바 레벨이 수축 강도에 따라 오르내리면 정상 동작
생체 전기 신호 비교: ECG vs EEG vs EMG vs EOG
약어
전문 용어
측정 대상
전극 위치
신호 크기
ECG/EKG
심전도
심장 전기 활동
팔, 다리, 흉부
1~5 mV
EEG
뇌파
대뇌 피질 신경 활동
두피 (국제 10-20 시스템)
10~100 µV
EMG
근전도
골격근 수축 전기 활동
대상 근육 위 피부(표면) 또는 근내(침습)
µV ~ mV
EOG
안구전도
안구 운동 (각막-망막 전위)
눈 주위
50~3500 µV
비용 비교
MyoWare Muscle Sensor (상용 고성능): 약 $39.95
Grove-EMG Detector (입문/교육/프로토타입용): 약 $3.50 (초저가, 기능 충분)
마무리
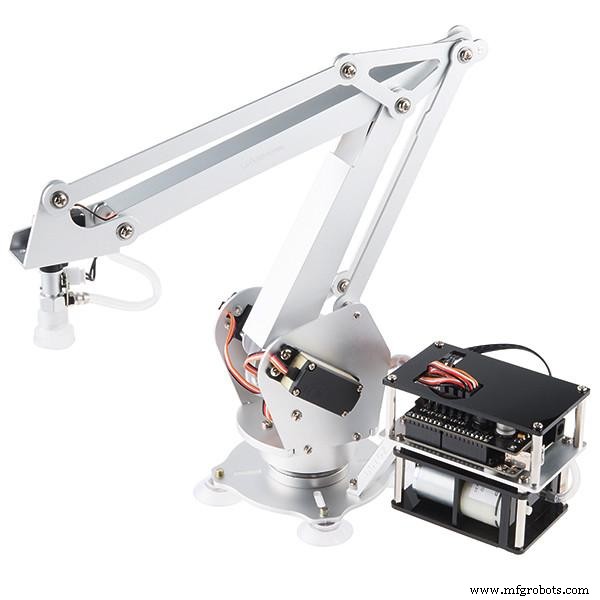
EMG 제어 로봇 팔 컨셉
EMG 센서는 의료 진단을 넘어 '생각대로 움직이는 로봇', '제스처로 제어하는 인터페이스', '재활 로봇' 등 차세대 HMI의 핵심 키입니다. 고가 장비 없이도 그로브/아두이노 조합으로 기본 원리 검증과 프로토타이핑이 가능합니다. 전극 부착 위치, 피부 준비(세정, 각질 제거), 노이즈 필터링(노치 필터 50/60Hz, 대역통과 20~450Hz)만 잘 챙기면 양질의 신호를 얻을 수 있습니다. 여러분의 창의적인 EMG 프로젝트를 응원합니다. 문의는 언제든 환영!