SG-90 마이크로 서보 마스터: 아두이노 정밀 제어 가이드 (미니 모터)
RC 자동차, 로봇 팔, 드론 짐벌... 정밀한 각도 제어가 필요한 모든 곳에서 SG-90 마이크로 서보가 활약합니다. 9g 초경량에 1.8kgf·cm 토크, 180° 회전 범위로 '작지만 강한' 표준 서보의 대명사입니다. 본 가이드에서는 SG-90의 사양, 배선, 아두이노 제어 코드, 서보 선택 가이드, 실전 응용까지 입문자도 바로 따라 할 수 있게 정리했습니다.
SG-90 서보란?
- 형식: 아날로그 마이크로 서보 (Analog Micro Servo)
- 동작 원리: PWM 펄스 폭(1~2ms)으로 목표 각도 지정 → 내부 포텐셔미터 피드백으로 위치 제어
- 회전 범위: 0° ~ 180° (펄스 폭 500~2500µs 대응, 제품별 편차 있음)
- 제어 주기: 20ms (50Hz) 주기적 펄스 공급 필요
서보 모터 선 배선 (Wire Configuration)
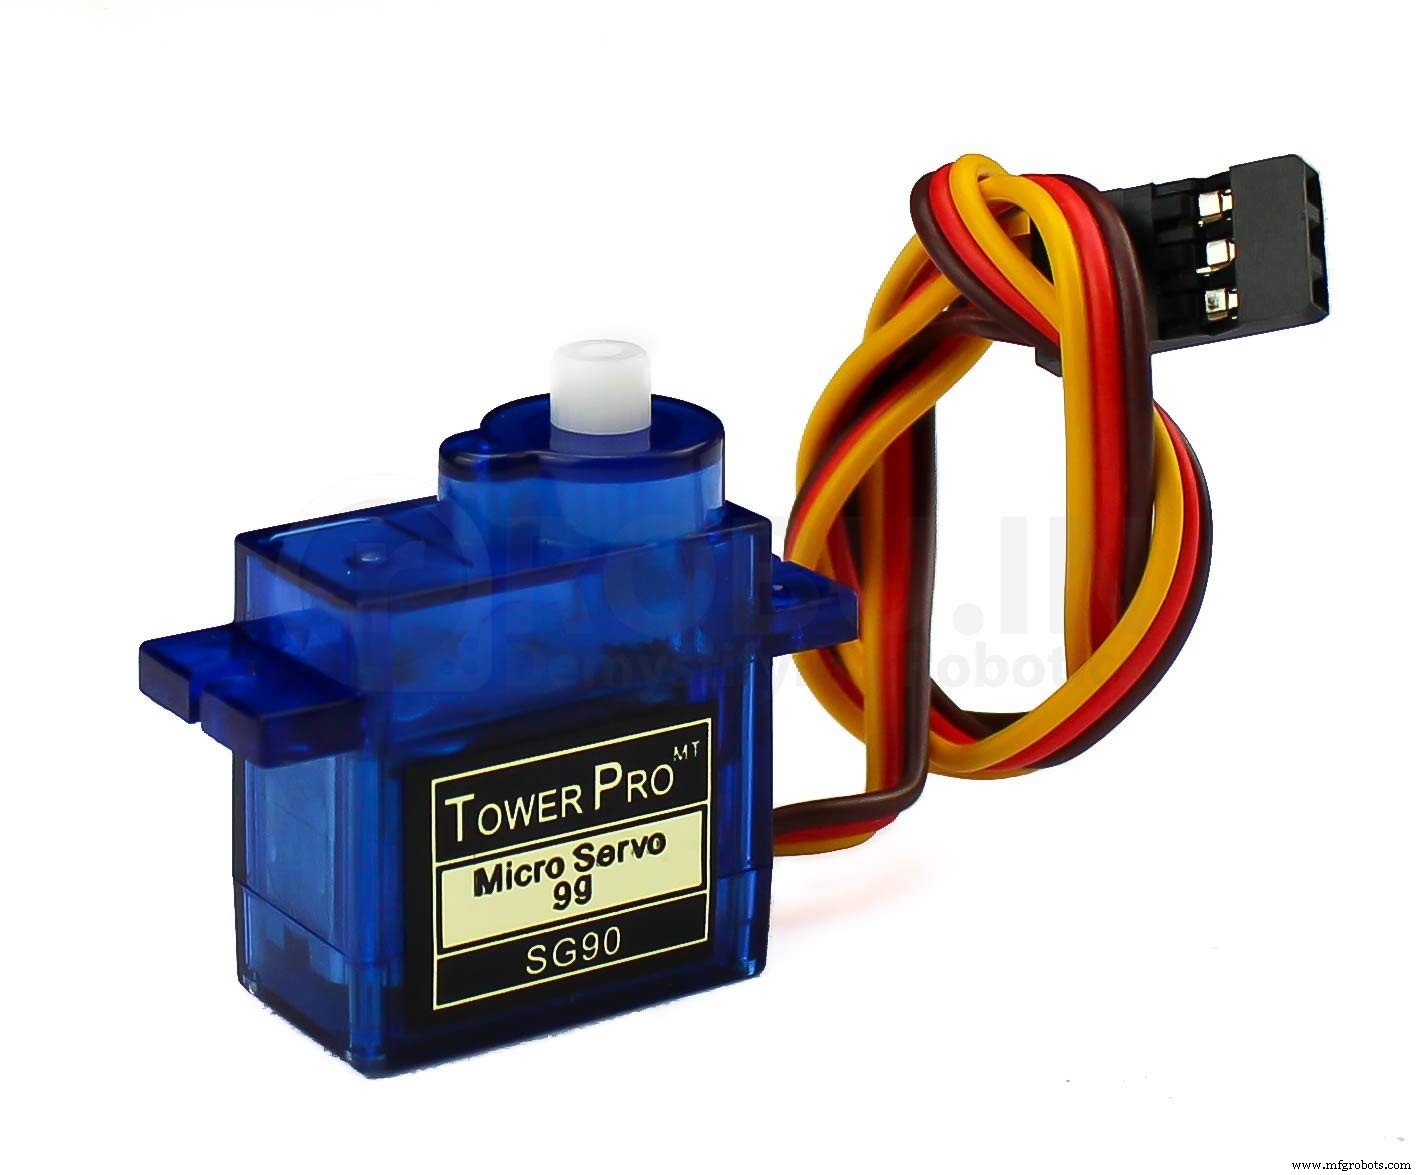
SG-90 3선 케이블: 갈색(GND), 빨강(VCC), 주황/흰색(PWM 신호)
| 선 번호 | 색상 | 이름 | 기능 |
|---|
| 1 | 갈색 (Brown) | GND | 그라운드 (시스템 공통 그라운드 필수) |
| 2 | 빨강 (Red) | VCC | 전원 입력 (+4.8V ~ 6V, 권장 5V) |
| 3 | 주황/흰색 (Orange/White) | PWM / Signal | 제어 신호 입력 (MCU PWM 출력 핀 연결) |
SG-90 주요 사양 (Specifications)
| 항목 | 사양 |
|---|
| 무게 | 약 9 g |
| 크기 | 31 × 11.8 × 22.2 mm |
| 스톨 토크 (Stall Torque) | 1.8 kgf·cm @ 4.8V / 2.2 kgf·cm @ 6V |
| 동작 속도 | 0.10 sec/60° @ 4.8V / 0.08 sec/60° @ 6V |
| 동작 전압 | 4.8V ~ 6V (정격 5V) |
| 데드 밴드 폭 | 10 µs |
| 동작 온도 | 0°C ~ 55°C |
| 기어 재질 | 나일론/플라스틱 (메탈 기어 버전: MG90S 별도 존재) |
| 케이블 길이 | 약 150~250 mm (커넥터: JR 타입 3핀) |
동급/상위 호환 서보 (Equivalents & Upgrades)
| 모델 | 특징 | 용도 |
|---|
| MG90S | 메탈 기어, 토크 2.2kgf·cm, 동일 크기 | 내구성/토크 필요 시 직교체 |
| MG995 | 스탠다드 크기, 메탈 기어, 고토크 10~15kgf·cm | 대형 로봇, RC 카 스티어링 |
| VTS-08A | 아날로그, SG-90 유사 스펙 | 저가 대체품 |
| SG90-HV / DS90 | 고전압(7.4V) 대응, 디지털/메탈 기어 옵션 | 2S LiPo 직결 시스템 |
| 연속 회전 서보 (Continuous Rotation) | 360° 무한 회전, 속도/방향 제어 (각도 제어 불가) | 바퀴 구동, 윈치, 컨베이어 |
서보 모터 선택 가이드 (How to Choose the Right Servo)
- 더 큰 토크 필요 → 전압 상향(6V), 메탈 기어(MG90S), 대형 서보(MG995) 순으로 검토
- 360° 연속 회전 필요 → 연속 회전 서보(Continuous Rotation Servo) 또는 일반 서보 개조(포텐셔미터 제거 + 고정 저항)
- 장수명/고부하/충격 환경 → 메탈 기어 필수 (플라스틱 기어는 마모/파손 위험)
- 무게 당김 용도 → 토크 정의 확인: 2.5kg/cm = 1cm 거리에서 2.5kg 들어올림. 암 길이가 길면 토크 요구치 선형 증가 (예: 5cm 암이면 5배 토크 필요)
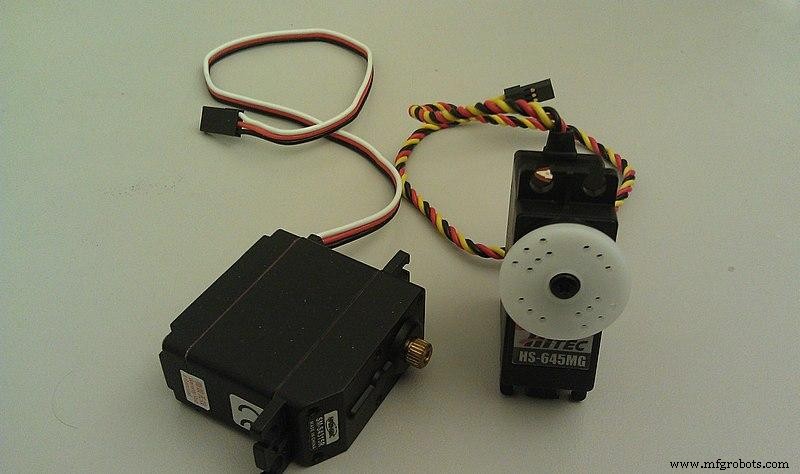
하비용 서보 모터 크기/토크 비교
아두이노로 SG-90 제어하기
필요 부품
- 아두이노 우노 (또는 나노, 메가, 레오나르도)
- SG-90 서보 모터
- 브레드보드, 점퍼 와이어
- 외부 전원 (필수 권장): 5V 2A 이상 어댑터 또는 4×AA 배터리 홀더 + 5V 레귤레이터
회로도 (Schematic)
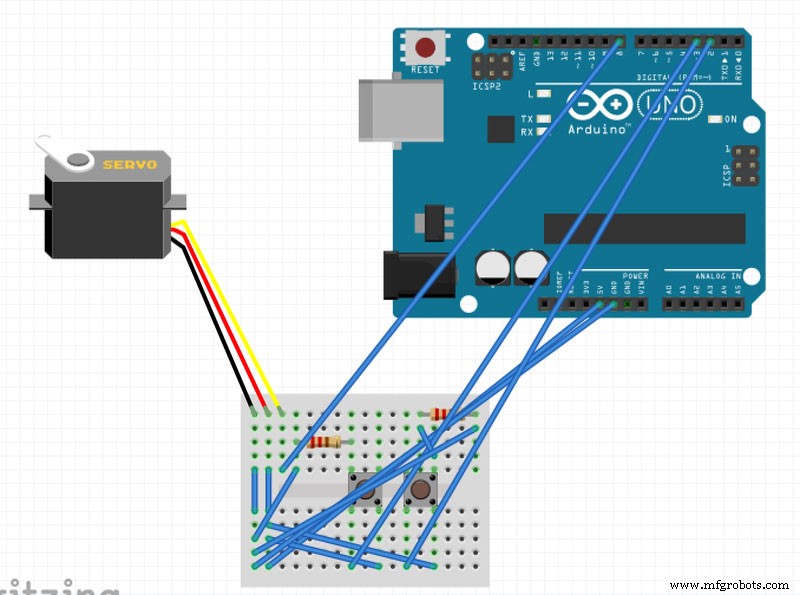
서보 모터 - 아두이노 연결도
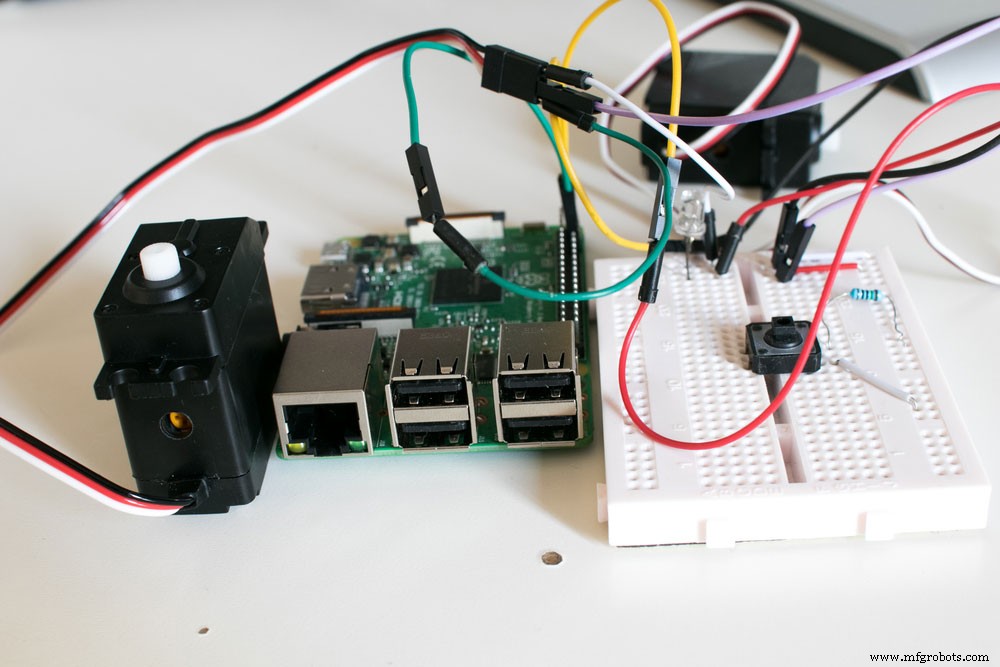
실제 배선 사진
연결표
| 서보 선 | 아두이노/전원 |
|---|
| 갈색 (GND) | 아두이노 GND + 외부 전원 GND (공통 그라운드 필수!) |
| 빨강 (VCC) | 외부 5V 전원 (아두이노 5V 핀에서 공급 시 전류 부족으로 리셋/오동작 빈발) |
| 주황 (Signal) | 아두이노 D8 (또는 임의 PWM 핀: D3,5,6,9,10,11) |
작동 코드 (라이브러리 사용 권장)
#include

Servo myServo;
const uint8_t SERVO_PIN = 8;

void setup() {
  myServo.attach(SERVO_PIN, 500, 2500); // 펄스 폭 범위 보정 (기본 544~2400µs)
  myServo.write(90); // 초기 위치: 중앙(90°)
  Serial.begin(115200);
  Serial.println("SG-90 Servo Test Ready");
}

void loop() {
  // 0° → 180° → 0° 스윕
  for (int pos = 0; pos <= 180; pos++) {
    myServo.write(pos);
    delay(15); // 서보 기계적 이동 시간 대기
  }
  for (int pos = 180; pos >= 0; pos--) {
    myServo.write(pos);
    delay(15);
  }

  // 시리얼 명령으로 각도 제어 예시
  if (Serial.available()) {
    int angle = Serial.parseInt();
    if (angle >= 0 && angle <= 180) {
      myServo.write(angle);
      Serial.print("Set angle: ");
      Serial.println(angle);
    }
  }
}
핵심 포인트
- 외부 전원 필수: 아두이노 5V 핀은 최대 ~400mA 공급 가능, SG-90 스톨 전류 ~600~800mA → 아두이노 레귤레이터 과열/리셋 유발
- 공통 그라운드: 외부 전원 GND와 아두이노 GND 반드시 연결
- 펄스 폭 보정:
attach(pin, min, max)로 500~2500µs 설정해 0~180° 매핑 정밀화
- 다중 서보: 서보당 독립 외부 전원 권장, 또는 대용량 5V BEC/UBEC 사용
- 노이즈 대책: 서보 전원 라인에 470uF 전해 + 0.1uF 세라믹 병렬, 신호선 100Ω 시리즈 저항
주요 응용 분야 (Applications)
- 로봇 액추에이터: 헥사포드/바이페드 다리 관절, 로봇 팔 조인트, 그리퍼
- RC 조향: RC 자동차/보트/비행기 러더/엘리본/플랩 제어
- 위치 제어 (피드백 없음): 카메라 짐벌(틸트/팬), 태양 추적기, 자동 급식기, 스마트 잠금장치
- 다자유도(Dof) 휴머노이드: 경량으로 다관절 로봇 총 중량 최소화
- 교육/프로토타이핑: 메이커 페어, STEM 키트, 아두이노/마이크로비트/ESP32 연동 실습
결론
SG-90은 '작고, 싸고, 쓰기 쉽고, 호환성 좋은' 마이크로 서보의 교과서입니다. 아두이노 Servo.h 라이브러리 한 줄로 PWM 생성, 타이밍, 각도 매핑 모두 해결되니 진입 장벽이 극히 낮습니다. 단, 전원 분리(외부 5V)와 공통 그라운드만 지키면 안정 동작 보장됩니다. 더 강한 토크/내구성엔 MG90S, 연속 회전엔 360° 서보, 고전압엔 HV 버전으로 단계적 업그레이드하세요. 서보 제어 입문부터 실전 로봇 제작까지, 본 가이드가 든든한 길잡이가 되길 바랍니다. 기술 문의 언제나 환영합니다.



