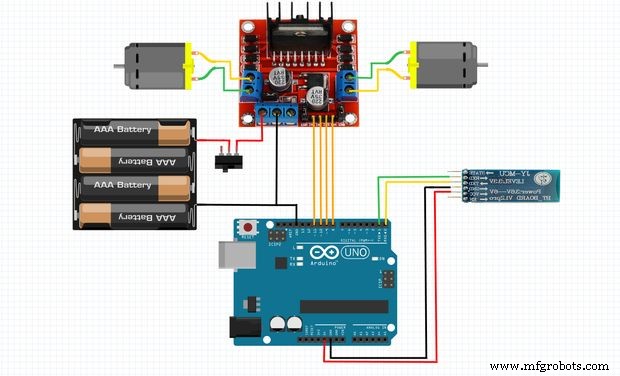
RC카는 해킹하기 정말 재미있고 저렴한 가격에 좋은 섀시를 제공해 로봇 제작에 적합하지만, 수많은 종류 중 하나를 고르는 건 골칫거리입니다. 남동생 생일이 최근이었는데 정말 멋진 선물을 주고 싶어 이 RC카를 만들어 줬습니다. RC카 해킹은 쉽기도 하고 어렵기도 한데, RC카 제작 방식이 제각각이라 쉽고 정해진 해킹 방법이 없기 때문입니다. 하지만 이 해킹은 범용적입니다. 모든 부품과 각 모듈 뒤 이론 기초도 다루려 합니다. 모듈을 사용했지만 프로 미니 제외하고 직접 회로 제작을 권장합니다.
프로 미니가 너무 작아 불편했지만 재미있었습니다.
영상 확인하고 구독으로 향후 영상 알림 받으세요.
1단계: 적합한 섀시 고르기
부품 목록
ProMini
L293D 모듈
HC-05
RC카
적합한 섀시 고르기
섀시 선택은 구동 메커니즘 문제입니다. 여러 구동 메커니즘이 있습니다.
가장 인기 있는 두 가지 메커니즘을 살펴보겠습니다.
차동 구동(Differential Drive) - 차동 구동이란?
'차동'은 두 개체 간 차이를 뜻하며, 로봇공학에선 두 모터 간 속도 차이를 의미합니다. 이 속도 차이에 기반해 로봇을 2D 평면에서 어느 방향으로든 움직일 수 있습니다.
한 줄에 반대 방향으로 연결된 두 모터에 바퀴가 달린 경우(한 축에 연결된 바퀴 쌍처럼), 각 모터 회전 속도가 이동 방향을 결정합니다. 두 바퀴가 같은 속도로 돌면 모터 간 차이가 0. 로봇이 직진. 두 모터 회전 방향을 반전하면 후진. 속도 차이가 0이면 직선 후진. 한 모터 속도 변경 시 직선에서 벗어난 방향 이동. 예: 오른쪽 모터 속도 감소 → 속도 차이 발생 → 방향 변경. 결과적 힘으로 로봇이 우회전. 모터 속도 추가 감소로 회전 각도 제어 가능. 오른쪽 모터 느릴수록 우회전 각도 급해짐. 좌회전도 동일.
결론: 오른쪽 모터 느림 → 급한 우회전. 왼쪽 모터 느림 → 급한 좌회전. 아래 시나리오들이 차동 구동 작동 원리 설명. M1, M2는 좌우 바퀴 구동 모터.
조향형 구동(Steer Type Drive)
조향형 구동이란?
자동차형 구동은 현실에서 가장 흔하지만 로봇 세계에선 아닙니다. 구동 바퀴 한 쌍과 별도 조향 바퀴 한 쌍으로 특징지어짐. 병진(이동)과 회전이 서로 독립적. 하지만 병진과 회전이 연계돼 심각한 경로 계획 문제 발생. 4륜이 3륜·2륜보다 효율적. 앞 2륜 조향, 뒤 2륜 구동용. 4륜 로봇 균형 잡기는 문제 없음. 일상 자동차가 4륜인 게 존재·능력 증명.
자동차형 구동 단점: 조향 메커니즘 정밀 제어 필수. 미세 부정확도 큰 오도메트리 오차 유발. 시스템은 비홀로노믹(Non-Holonomic) → 경로 계획 극도로 어렵고 부정확. 직접적 방향 액추에이터 없음.
단순성과 편의성 위해 차동 구동 사용이 나음.
2단계: 모터 제어하기
모터 제어 위해 모터 드라이버라 불리는 것 필요.
모터 드라이버란?
모터 드라이버는 작은 전류 증폭기입니다. 저전류 제어 신호 받아 모터 구동 가능한 고전류 신호로 변환하는 기능.
많은 모터 드라이버 중 L293D 모터 드라이버 모듈 사용.
L293D는 양방향 회전 DC 모터 구동용 모터 드라이버 집적회로. 16핀 IC로 DC 모터 2개 동시 제어 가능. L293D 자체 전원 5V, 모터 구동용 외부 전원 필요(최대 36V, 600mA). L293D는 전형적 H-브리지 개념 작동—고전압 양방향 흐름 허용 회로. 단일 L293D IC에 H-브리지 2개로 DC 모터 2개 독립 제어.
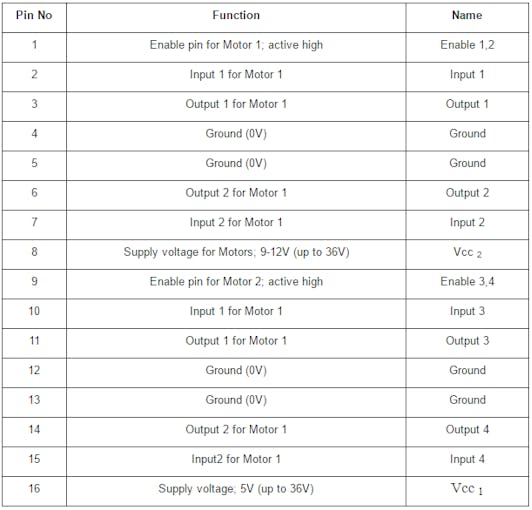
L293D 핀 설명
1 모터1 인에이블 핀; 액티브 하이 Enable 1,2
2 모터1 입력 1 Input 1
3 모터1 출력 1 Output 1
4 그라운드(0V) Ground
5 그라운드(0V) Ground
6 모터1 출력 2 Output 2
7 모터1 입력 2 Input 2
8 모터용 공급 전압; 9-12V (최대 36V) Vcc 2
9 모터2 인에이블 핀; 액티브 하이 Enable 3,4
10 모터1 입력 1 Input 3
11 모터1 출력 1 Output 3
12 그라운드(0V) Ground
13 그라운드(0V) Ground
14 모터1 출력 2 Output 4
15 모터1 입력 2 Input 4
16 공급 전압; 5V (최대 36V) Vcc 1
3단계: 앱에 대하여
제어용 앱 많지만 직접 하나 만들었습니다. 로직 매우 단순: 모든 버튼 누를 때 블루투스로 문자 전송, 아두이노가 처리.