겨울철 추위와 수동 삽질의 피로에서 사람들을 해방시키고자 제설 로봇을 만들기로 했습니다. 재미와 기술이 결합된 솔루션으로, 강력한 메커니즘과 제어 전자장치, 고출력 전기 모터를 갖춘 원격 제어 제설 로봇을 개발했습니다. 결과물은 실제 제설차의 축소판으로, 캐터필러 궤도, 승하각 조절 가능한 모터식 블레이드, 야간 작업용 라이트 프로젝터를 탑재했습니다. 플레이스테이션 리모컨으로 원격 조종합니다.
다음 영상에서 제설 로봇 작동 모습을 볼 수 있습니다. '눈을 밀려면 도약이 필요한 것 같다'는 의견이 있는데, 그렇지 않습니다. 눈 제거 과정을 보여주기 위해 영상을 만든 것입니다.
제작 방식
로봇은 모터식 블레이드(승하각 조절)와 구동 시스템(전기 모터, 바퀴, 캐터필러 트랙)을 지지하는 프레임으로 구성됩니다. 섹션 강철 봉을 용접해 섀시를 만들었으며, 크기는 블레이드 제외 600×375×240mm, 무게 약 30kg입니다.
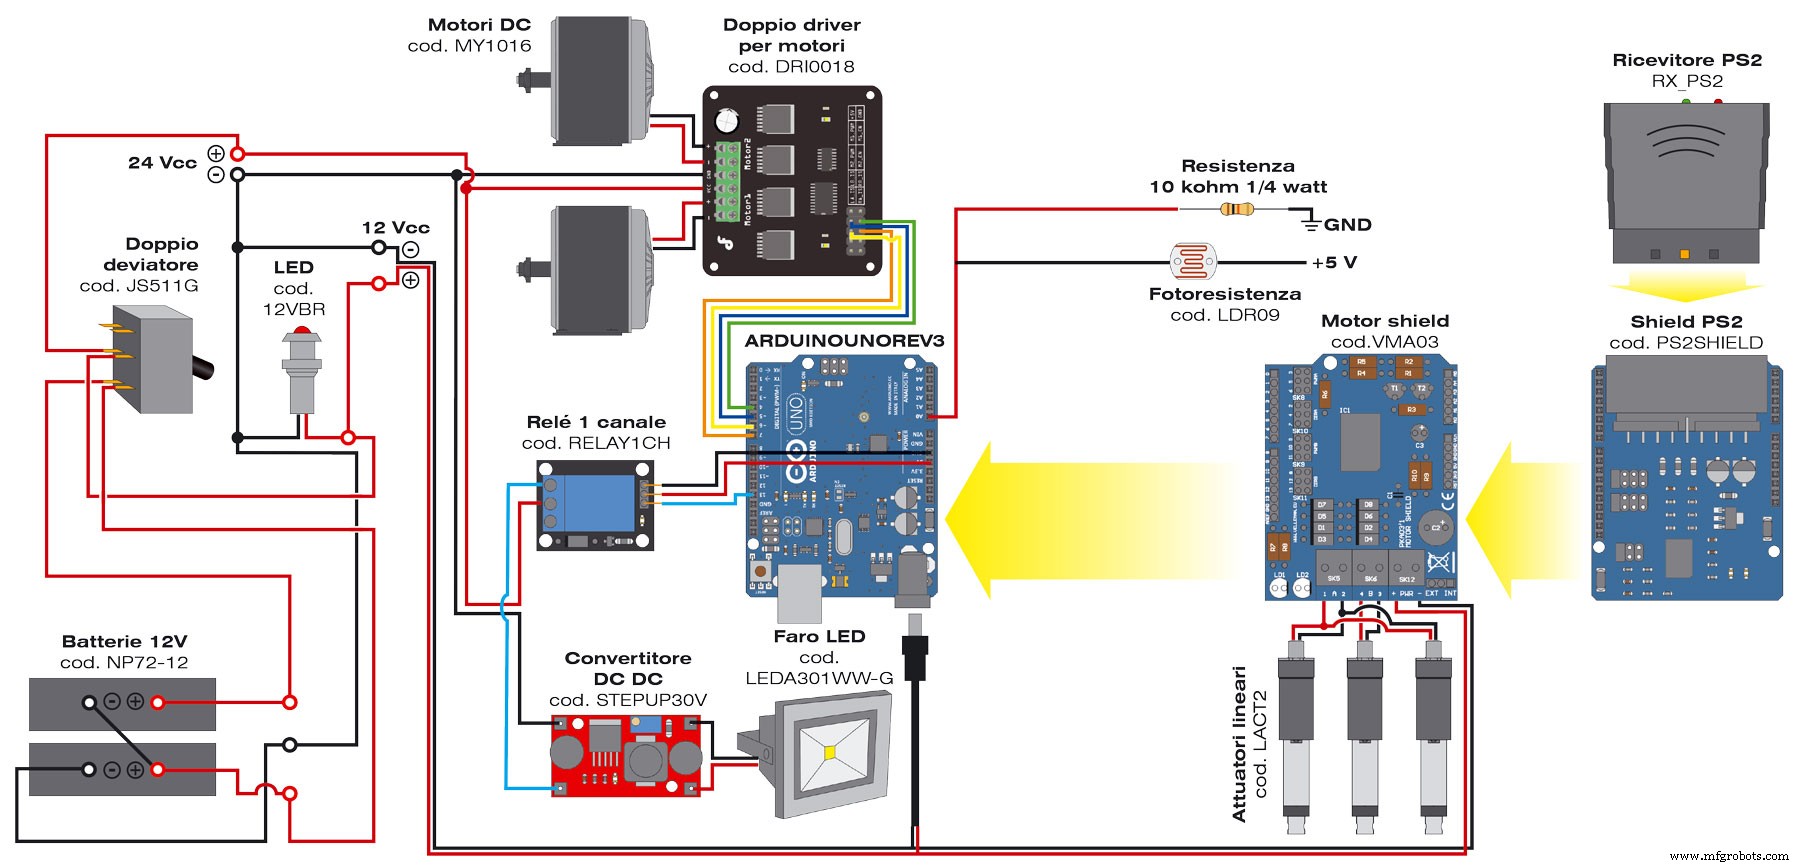
전기/전자 부분은 아두이노 우노를 중심으로 3개 실드를 장착하고 다음 장치들과 인터페이스합니다:
모터 드라이버
릴레이 보드 채널
DC-DC 컨버터 (승압)
아두이노에 장착된 실드:
모터 실드: 블레이드 움직임을 제어하는 리니어 액추에이터 3개 구동
PS2 실드: 플레이스테이션 2 (PS2) 리모컨과 통신용, 2.4GHz 무선 수신기(RX-PS2) 필요
배선도는 본 문서에 포함되어 있습니다. 전원은 7.2Ah 납젤 배터리 2개를 직렬 연결: 중간 탭에서 12V, 양끝에서 24V 공급. 스위치(125V, 2×15A)가 두 전원 라인을 제어. 12V로 아두이노 구동(실드도 핀스트립 통해 전원 공급), 내부 제한 저항 내장 LED로 아두이노 동작 표시.
배터리 스택에서 직접 12V를 모터 실드 파워 섹션에도 공급합니다. 리니어 액추에이터 3개(LACT2) 소비 전류가 커 아두이노 12V 핀에서 끌어오면 안 되므로 외부 전원 입력 단자(PWR 터미널)에 연결합니다. 외부 전원 사용을 위해 실드 점퍼를 중앙-EXT 사이로 이동.
각 리니어 액추에이터는 12V DC 기어드 모터가 웜 기어로 샤프트를 왕복 운동시킵니다(최대 스트로크 5cm). 동적 하중 50kg, 최대 속도 1.3cm/s, 정지 시 약 250kg 지지 가능, 무전력 상태에서도 토크로 위치 유지. 양단 리미트 스위치로 정지, 다이오드로 역방향 전환. 금속 재질에 방진/방수(IP63) 처리.
24V 라인은 구동부(트랙션)와 프로젝터(선택)에 공급됩니다. 구동부는 모터 드라이버로, 아두이노 디지털 4선과 연결. 모터 드라이버는 듀얼 브리지 파워 드라이버로 브러시드 모터 2개를 35VDC/15A(각 채널) 연속 구동 가능.
아두이노와 디지털 I/O 4개(2개 PWM)만으로 모터 회전 방향과 속도 제어 가능. 제어 핀 4개, 모터 회전 방향 표시 LED 4개, 보드 전원 핀 2개(5V), 후면 알루미늄 방열판 2개 장착. 제조사 제공 라이브러리로 아두이노 제어.
출력 단자블록으로 모터 2개 연결(배선도 참조, 극성 반전 시 역주행!). 케이블 최소 1.5sq.mm 사용. 제어 입력은 아두이노-컨트롤러 커넥터 2.54mm 피치 대응(제조사 라이브러리 및 펌웨어 기준, 변경 시 배선 수정 필요). DIR=모터 회전 방향 로직 레벨, PWM=파워 드라이버 제어 PWM 신호.
24V로 LED 프로젝터도 구동(선택 사항). 장착 시 배선도 준수, 양극 24V는 릴레이 카드(RELAY1CH)에서 가져옴. 릴레이 카드엔 릴레이와 드라이브 트랜지스터가 있으며 아두이노 디지털 I/O 13으로 제어. 아두이노 5V/GND로 카드 전원 공급.
릴레이로 프로젝터 온오프 제어. 프로젝터는 원래 220VAC용이나 로봇에 해당 전압이 없어 인버터 대신 프로젝터 분해 후 AC/DC 제거, 파워 LED 두 선을 DC-DC 컨버터(STEPUP30V) 출력에 직결. 출력 전압 조절로 LED에 약 10W 공급(보통 30V에서 340mA 전후). P=V×I이므로 30V×0.34A≈10W. LED 그룹은 과전류 보호 내장, STEPUP30V 출력 전류 제한 2A. 출력 전류 제한 기능 있는 DC-DC로 교체 권장.
포토레지스터로 주변 조도 감지해 릴레이 보드(RELAY1CH) 제어→프로젝터 자동 온오프. 10kΩ 저항(1/4W)으로 분압 회로 구성, 아두이노 아날로그 입력 A0으로 읽음. 5V는 아두이노 5V 핀에서. 밝을 때 포토레지스터 저항 낮아 ADC 전압 낮음→릴레이 미작동. 어두울 때 저항 커져 ADC 전압 5V 근접→프로젝터 켜짐.
빌드 지침
빠른 가이드: 상세 조립 설명은 생략되었으나 부품 리스트와 회로도, 코드로 제작 가능합니다.