MultiWii는 DIY 멀티콥터를 위한 인기 있는 비행 컨트롤러 소프트웨어로, 대규모 커뮤니티를 보유하고 있습니다. 블루투스를 통한 스마트폰 제어, OLED 디스플레이, 기압계, 자기계, GPS 위치 유지 및 자동 귀환, LED 스트립 등 다양한 고급 기능을 지원합니다. 이제 아두이노로 비행 컨트롤러를 만들어보겠습니다!
1단계: 비행 컨트롤러 설계
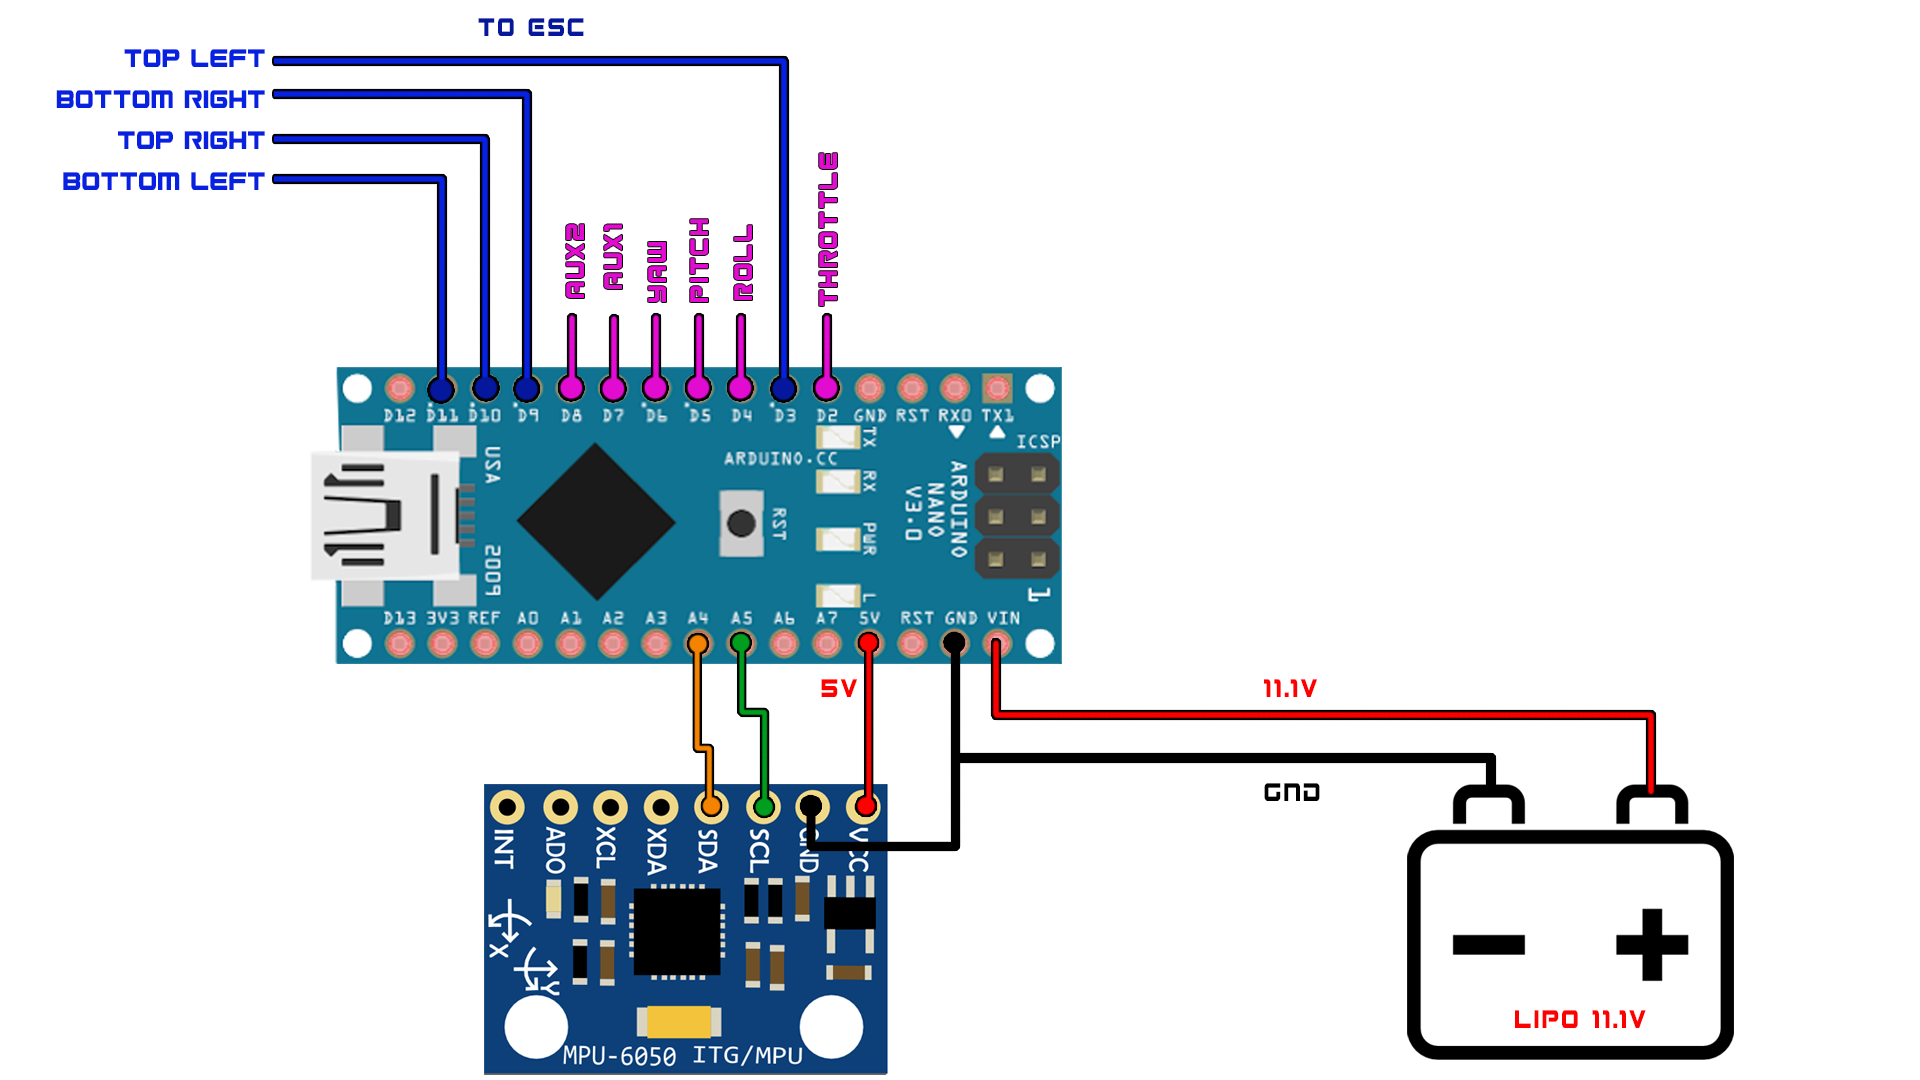
비행 컨트롤러 보드의 회로도입니다. 범용 PCB에 직접 제작하거나 제조업체에 PCB 주문을 할 수 있습니다.
ESC 연결
D3 ← ESC 1 신호 핀
D9 ← ESC 3 신호 핀
D10 ← ESC 2 신호 핀
D11 ← ESC 4 신호 핀
블루투스 모듈 연결
TX ← RX
RX ← TX
MPU-6050 연결
A4 ← SDA
A5 ← SCL
LED 표시등
D8 ← LED 애노드 다리
수신기 연결
D2 ← 스로틀
D4 ← 엘레론
D5 ← 에일러론
D6 ← 러더
D7 ← AUX 1
2단계: 프레임 제작
DJI 450 프레임을 구매하여 모터와 모든 부품을 장착했습니다. 영상을 통해 조립 과정을 확인할 수 있습니다.
3단계: 프레임에 비행 컨트롤러 장착
회로도에 따라 ESC와 수신기를 보드에 연결하면 모든 작업이 완료됩니다!
코드
MultiWii.ino C/C++
// MultiWii 비행 컨트롤러 메인 코드
// GPS, PID 제어, 내비게이션 로직 포함
// 전체 코드는 다운로드하여 확인하세요