티토(Tito): 3D 프린팅 아두이노 우노 이족 보행 로봇 - 서보 구동, 센서, BLE 제어
부품 및 소모품
| 부품 | 수량 | 비고 |
|---|
| 아두이노 우노 (또는 호환 보드) | 1 | DFRduino 우노 등 사용 가능 |
| 서보 모터 (Tower Pro MG996R 또는 Futaba S3003) | 4 | 다리 관절 4개 (좌우 엉덩이, 무릎) |
| 부저 | 1 | 소리 출력용 |
| 초음파 거리 센서 HC-SR04 | 1 | 장애물 감지용 |
| M3 너트 | 20 | 3D 프린트 부품 조립용 |
| M3 나사 | 20 | 동일 |
| 스파크펀 솔더러블 브레드보드 미니 | 1 | 회로 구성용 |
| 수/암 점퍼 와이어 | 16 | 배선용 |
| 브레드보드 (일반) | 1 | 프로토타이핑용 |
| LED | 3 | 상태 표시용 |
| DFRobot Romeo BLE (블루투스 4.0 내장 보드) | 1 | 아두이노 우노 + 브레드보드 대체 가능 (선택) |
| Otto DIY 메이커 키트 | 6 | 전체 키트 구매 시 개별 부품 불필요 |
필수 도구
- 3D 프린터 (서포트 없이 출력 가능, 20% 인필, 0.2mm 해상도 권장)
- 납땜 인두
- 알렌 렌치 (M3 나사용)
- 드라이버
소프트웨어 및 앱
- 아두이노 IDE
- 아두이노 웹 에디터
- 아두이노 IoT 클라우드
프로젝트 개요
티토(Tito)는 Zowi와 Bob 로봇에서 파생된 이족 보행 DIY 로봇으로, 표준 아두이노 우노 보드에 맞게 연결과 구조를 단순화한 첫 번째 Otto DIY 버전입니다. 걷기, 춤추기, 장애물 회피, 기울이기 등 다양한 동작이 프로그래밍되어 있습니다.
 완성된 티토 로봇
 측면 뷰
전체 키트 구매 옵션
개별 부품 구매가 어렵다면 www.ottodiy.com에서 완제품 키트를 구매할 수 있습니다.
3D 프린트 부품
다음 STL 파일을 3D 프린터로 출력하세요 (서포트 불필요, 20% 인필, 0.2mm 권장):
- 헤드 (Head) ×1
- 바디 (Base) ×1
- 다리 (Leg) ×2
- 오른쪽 발 (Foot R) ×1
- 왼쪽 발 (Foot L) ×1
설계 파일은 Thingiverse 및 GitHub에서 제공됩니다 (Autodesk 123D Design으로 제작).

사전 조립
서보를 본체에 장착하기 전에 서보 혼(혼)과 다리 부품을 먼저 조립하세요. 이후 서보를 바디와 발에 장착하면 정렬이 수월합니다.

회로도
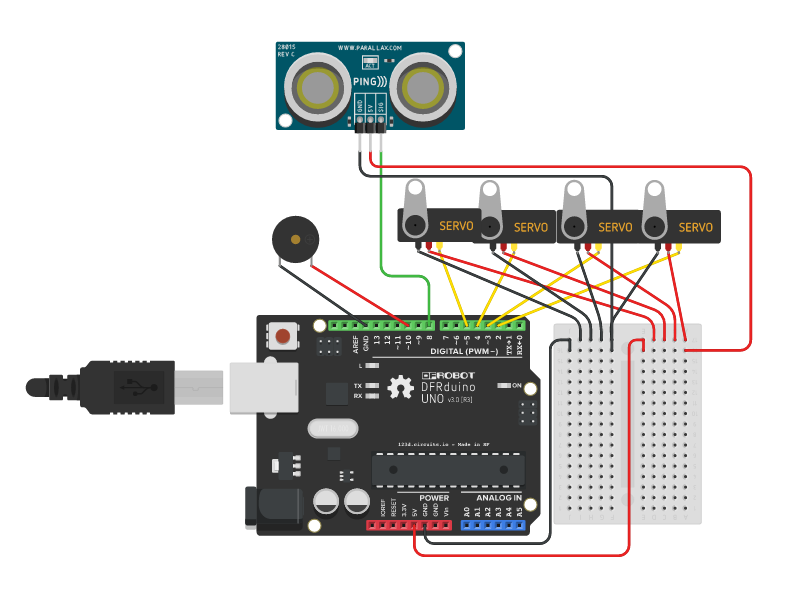
아래 연결도를 따르세요. HC-SR04 초음파 센서는 Trig → 핀 8, Echo → 핀 9에 연결합니다. 조립 과정에서 배선을 자주 탈착해야 하니 회로도를 항상 참고하세요.
서보 초기 위치 테스트
아두이노에 모든 서보를 90도(중립)로 이동시키는 코드를 업로드한 후, 크랭크 디스크가 직각이 되도록 다리와 발을 맞춥니다. 사진과 같은 자세가 되면 서보 고정 나사로 고정하세요.

아두이노 우노 보드 장착
헤드 부품에 아두이노 우노 호환 보드를 최대 4개 나사로 고정할 수 있도록 설계되어 있습니다.

최종 조립
모든 배선이 완료되면 헤드 커버를 닫고 측면 나사로 바디에 고정합니다.

아두이노 IDE 프로그래밍
모든 라이브러리와 스케치 코드는 GitHub 저장소에 있습니다. USB 케이블로 아두이노 우노에 연결 후 업로드하세요. 걷기(전후좌우), 초음파 장애물 회피, 일어서기, 기울이기, 춤추기 등 다양한 동작이 내장되어 있습니다.
수정 및 리믹스 버전은 Hackster 커뮤니티나 Thingiverse에 공유해 주세요.
코드
GitHub 저장소: https://github.com/OttoDIY/OttoDIY
3D 모델 파일 (CAD)
Thingiverse: CAD 파일 링크
회로도



