5축 프로그래밍 마스터: 툴 축 제어, 충돌 제어, 베스트 프랙티스
 열 명의 다른 5축 프로그래머에게 같은 단일 부품을 프로그래밍해달라고 하면, 열 가지 다른 머시닝 전략이 나올 겁니다. 경험, 머신 구성, CAM 소프트웨어, 툴링, 워크홀딩, 기타 수많은 기준에 따라 각자 가야 할 경로를 조금 다르게 보기 때문이죠. 하지만 모두 같은 곳으로 이끕니다. 성공적으로 완료된 부품. 이 글은 5축 프로그래밍에 대한 다부작 시리즈 1부입니다.
5축 NC 프로그래밍을 시작하면, 압도적인 양의 컨트롤 파라미터 설정들의 영향을 이해하는 게 첫 장애물임을 금방 깨닫게 됩니다. 이 파라미터들 중 어느 하나라도 잘못 설정하면 원하는 툴패스 생성 시 성공과 실패의 차이를 만들 수 있습니다. 각각이 툴 축과 충돌 제어를 위해 중요한 일을 수행하기 때문입니다.
툴 축 제어(Tool Axis Control) 파라미터
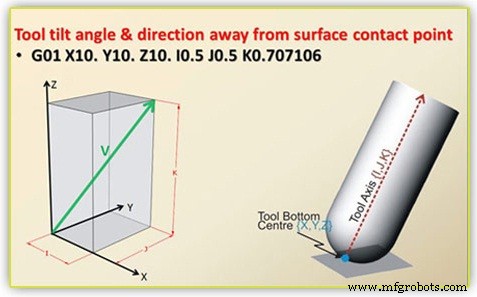
공구가 얼마나, 어느 방향으로 기울지, 그 틸트가 가공 공정 내내 어떻게 제어되고 구동될지 지시합니다. 선(Line), 면(Surface), 평면(Plane), 점(Point), 체인(Chain) 같은 공통 피처들이 공구 지정 틸트 각도 유지 방식을 제어하는 데 사용됩니다. 공구가 위에 언급된 공통 피처 중 하나와 링크되면, 공구는 그 피처와의 관계를 유지하며, 이로써 틸트 각도를 제어합니다. 예: 점이나 선이 지정되면 공구 팁은 프로그래밍된 툴패스를 따르지만, 공구 상단 가장자리는 항상 지정된 점을 향하거나, 지정된 선을 따라 적절한 틸트 양을 유지합니다. 마찬가지로 면이나 평면이 선택되면, 공구는 선택된 면이나 평면에 상대적인 지정 틸트 각도를 지속적으로 유지합니다.
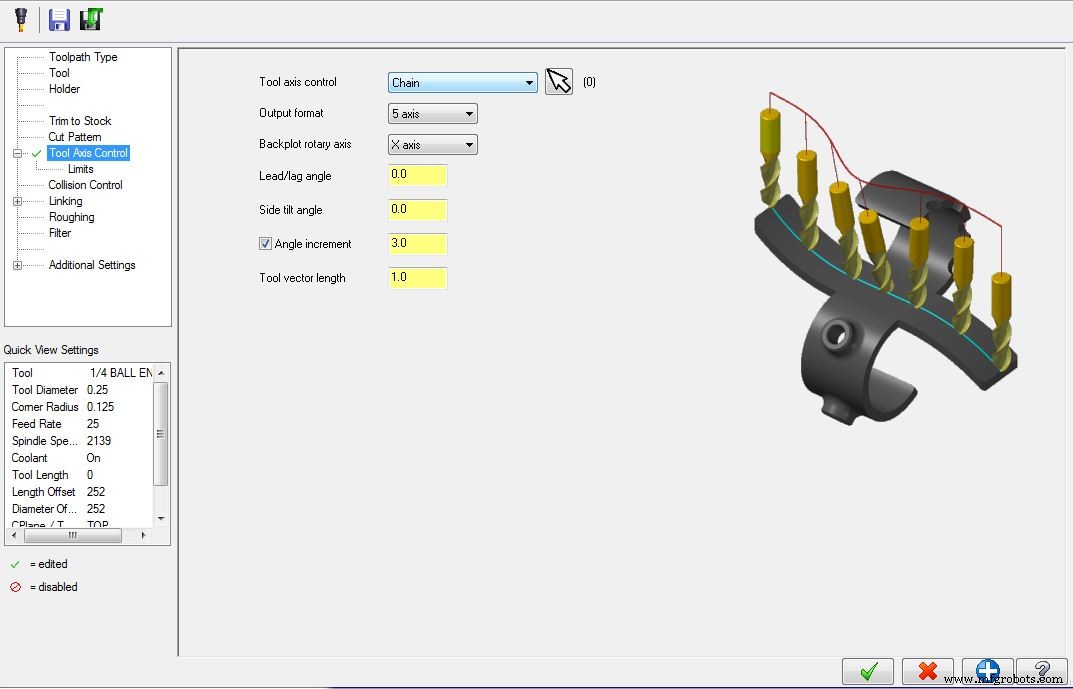
기하 피처 사용에 추가로, 또는 그와 결합해 리드(Lead), 래그(Lag), 사이드 틸트(Side Tilt) 각도도 공구 축 틸트 제어에 지정할 수 있습니다. 리드 또는 래그 각도 경우, 지정 틸트 각도는 이동 방향과의 관계입니다. 리드 각도는 이동 방향과 함께 틸트하며 마치 공구 앞에 리드하는 것처럼, 래그 각도는 이동 방향에서 멀어지며 마치 공구가 컷 뒤에서 래그하는 것처럼 틸트합니다. 사이드 틸트 각도는 양수/음수 도(度)로 지정되며, 공구가 이동 방향의 왼쪽 또는 오른쪽 옆으로 틸트하도록 지시합니다.
프로그래머는 또한 충돌 제어(Collision Control) 파라미터 사용법을 배워야 합니다. 이는 툴 축 제어 방식에 관계없이 공구가 얼마나, 어느 방향으로 틸트할 수 있는지 제한하는 한계들입니다. 공구가 한계 없이 맹목적으로 틸트하도록 허용하면 공구나 툴홀더가 공작물이나 머신 자체와 접촉해 충돌을 일으킬 수 있습니다. 툴 축 제어와 충돌 제어 파라미터를 효과적으로 사용하는 법을 배우는 건 좋은 5축 프로그래머와 훌륭한 5축 프로그래머를 가르는 것 중 하나입니다.
흔한 질문: 왜 처음에 공구를 틸트해야 하나요? 3축 가공처럼 공구를 가공 중인 표면에 수직으로 유지하면 안 되나요? 5축에서 공구를 틸트하는 이유는 할 수 있기 때문입니다! 공구 틸트는 코너 레디우스가 있는 툴링에 가장 흔하며, 플랫 엔드밀 같은 각진 코너 툴에는 아닙니다. 공구를 틸트할 수 있다는 건 공구 바닥 중심이 아닌 레디우스에서 절삭한다는 뜻입니다. 이는 칩 로드와 이송률 제어를 더 잘하게 해주고, 훨씬 더 나은 표면 조도와 더 긴 공구 수명을 제공합니다. 회전하는 공구 바닥 중심은 유효 속도가 없으므로, 수직 정렬된 공구 사용은 툴패스를 따라 끌리는(Dragged) 것처럼 수행됩니다.