


CNC 기계

산업 제조

사각형 구멍을 뚫을 수 있느냐는 오래된 질문에 대해 들어보신 적 있나요? 다들 킥킥대며 "당연히 사각 구멍 못 뚫지!"라고 말합니다. 하지만 정답은 "예"입니다. 사각 구멍을 뚫을 수 있습니다. 직사각형 구멍, 육각 구멍, 스플라인 구멍, 더블 키웨이... 목록은 끝도 없습니다!
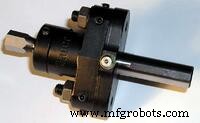
로터리 브로칭은 원형 공작물 끝에 내부 및 외부 형상을 매우 빠르게, 단순한 툴링으로, 다른 가공 작업과 같은 머신 셋업에서 생성할 수 있는 제조 방법입니다. 전용 브로칭 머신이나 추가 셋업이 필요 없습니다. 이는 빠르고 효율적일 뿐만 아니라, 구식 기술보다 공정을 더 정확하고 제어 가능하게 만듭니다.
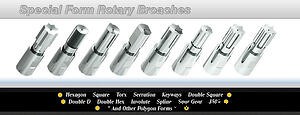
로터리 브로칭은 수십 년 전부터 있었지만, 이 신비한 가공 관행에 대해 잘 아는 사람은 매우 적습니다. 사각 구멍을 뚫는다는 전제 자체가 우리 많은 이들에게 너무 낯설어서, 자기 눈으로 보고도 여전히 믿기지 않을 정도입니다. 하지만 일단 그 단순한 과학을 이해하면, 이게 마법이 아니고 제조 분야의 경이로운 기적 중 하나임을 알 수 있습니다. ...하지만 이런 걸 볼 때마다 "대체 누가 이 생각을 했냐?!?!"라고 묻게 됩니다.
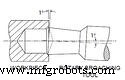
말했듯 과학은 꽤 단순합니다. 비결은 홀더에 내장된 1° 틸트 각도입니다. 커터는 베어링이 장착된 툴 바디에 마운트되어 공구가 자유롭게 회전할 수 있게 합니다. 공구 회전은 작업 유형에 따라 회전하는 공작물이나 머신 스핀들에 의해 구동됩니다. 선반 브로칭 작업의 경우 공구가 회전하는 공작물과 접촉하면 공작물에 의해 구동됩니다. 하지만 밀링 작업에서는 공구가 고정된 공작물과 접촉하면 회전이 멈추고, 회전은 머신 스핀들에 의해 구동되는 회전하는 툴 바디에만 존재합니다. 두 경우 모두 회전으로 인해 공구 팁에 '흔들림(Wobble)' 효과가 생깁니다. 커터의 1° 틸트 각도 때문입니다(휘어진 드릴 비트를 돌리는 모습 상상). 이 흔들림으로 압력이 회전 지속에 따라 커터의 한 코너에서 다음 코너로 전달됩니다. 또한 브로칭 툴의 측면과 끝은 클리어런스를 위해 테이퍼 각도로 릴리브(Relieved)되어 있어, 공구의 날카로운 절삭날만 공작물과 접촉하게 합니다. Z축 선형 힘이 가해지면, 절삭 공정이 절삭보다는 쉐이빙(Shaving) 공정에 더 가까워집니다. 마치 목공 끌이 나무를 깎아내는 것처럼.
로터리 브로칭은 진정한 시간 절약이 될 수 있으며, 많은 도면에서 빈번히 요구되는 내부/외부 스플라인, 육각, 렌치 플랫 같은 피처들을 라이브 툴링 선반이나 추가 2차 가공 공정 및 셋업 비용 없이 빠르고 쉽게 형성하는 비용 효율적인 방법을 숍에 제공합니다.
CNC 기계
절삭 공정에서 얇은 벽은 절삭력에 쉽게 변형되어 타원형 또는 중간 잘록 허리 형상 나타남. 또한 얇은 벽 부싱은 가공 중 열 방출 나빠 열변형 발생, 부품 가공 품질 보장 어려움. 아래 그림 부품은 장착·클램핑 불편할 뿐 아니라 가공 부품 처리도 어려워 전용 얇은 벽 부싱과 샤프트 가드 설계 필요. 공정 분석 도면 기술 요구사항 따라 공작물 심리스 강관으로 가공. 내경·외벽 표면 조도 Ra1.6μm 선삭 달성 가능. 하지만 내경 원통도 0.03mm 요구로 얇은 벽 부품 더 높은 정밀도 필요. 양산 시 공정 루트: 절단-열처리-단면
로봇 투자에서 가장 매력적인 이유 중 하나는 속도입니다. 로봇이 빠르면 애플리케이션이 더 빨리 완료되고 제품이 소비자에게 더 빠르게 도달합니다. 다양한 용도를 고속으로 처리할 로봇을 찾는다면 모토만 HP20F가 정답입니다. 다양한 용도에서 고속 반복 정밀도 구현 모토만 로보틱스에 따르면 HP20F는 핸들링, 머신 텐딩, 절단, 포장, 디스펜싱 등 여러 용도에서 우수한 성능을 내는 다용도 고속 로봇으로 설계되었습니다. 수행 가능한 모든 용도에서 고속 반복 정밀도를 달성해 다용도성을 실질적으로 뒷받침합니다. 제한된 공간에 최적화된 콤팩