


산업용 로봇

산업 제조
산업용 로봇 기술이 수년간 발전함에 따라 관련 시뮬레이션 소프트웨어도 함께 발전했습니다. 이제 로봇 시스템의 초기 프로그래밍 대다수가 물리적 로봇 구현 전 시뮬레이션 소프트웨어에서 먼저 완료됩니다.
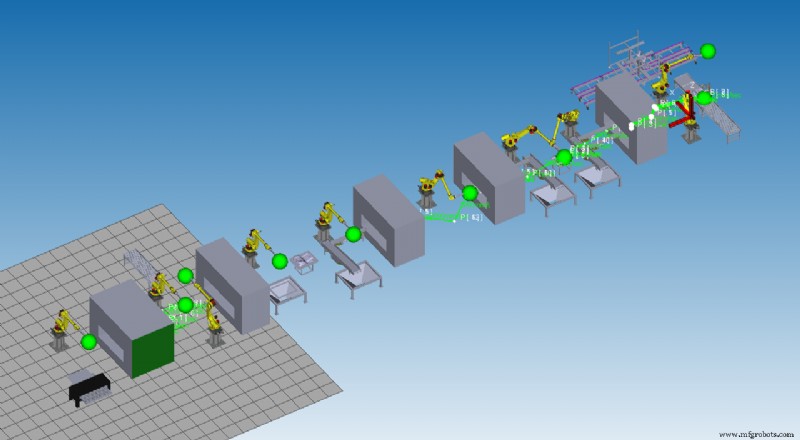
로봇 시뮬레이션에 사용되는 정교한 소프트웨어 프로그램은 실제 로봇 조건을 3D 가상 환경에서 복제합니다. 이 도구들은 상세한 맞춤 설정을 가능하게 해 로봇이 제작되고 통합되기 전에 어떻게 작동할지 신뢰할 수 있는 명확한 시각을 제공합니다. 이는 고객에게 투자가 운영을 어떻게 지원할지 안심시켜 줍니다.
로봇 시뮬레이션에서 사용자는 내장 로봇 모델을 활용해 맞춤 조건을 설정합니다. 이 모델들은 실제 로봇의 모든 동적 한계를 포함합니다:
 시뮬레이션 소프트웨어는 로봇의 세부 구성요소까지 확장되어 엔드 이펙터 3D 모델을 로봇과 페어링할 수 있습니다. 정확한 페이로드를 적용해 페이로드 세부사항과 관련 로봇 움직임을 조정하고 확인할 수 있습니다.
또한 시뮬레이션 도구로 컨베레이나 CNC 머신 같은 기존 또는 신규 장비의 3D 모델을 추가해 로봇이 어떻게 기동할지 볼 수 있습니다. 이는 로봇이 장비와 어떻게 상호작용할지 더 나은 감각을 줍니다.
환경 설정이 완료되면 사용자는 내장 소프트웨어 도구나 버추얼 티치 펜던트(물리적 티치 펜던트와 동일한 표현으로 로봇 모션을 제어하는 데 사용)를 활용해 시뮬레이션 프로그래밍을 시작할 수 있습니다. 이는 현장에 물리적으로 설치된 후 모습과 기능이 정확히 똑같습니다.
로봇 시뮬레이션은 수많은 이점을 제공하며, 그중 많은 것들이 두 주요 영역 — 개념 증명 및 설계, 통합 비용 절감 — 으로 분류됩니다.
개념 증명 및 설계
시뮬레이션 소프트웨어의 정교함 덕분에 제조사는 시스템 설계가 계획대로 작동하고 기대를 충족할 것임을 구현 전에 정확하게 증명할 수 있습니다.
시뮬레이션으로 사용자는:
통합 비용 절감
컴퓨터 시뮬레이션의 가상적 특성은 궁극적으로 더 높은 효율, 비상 계획, 고객 팀원의 더 빠르고 나은 이해를 가능하게 하는 이점을 포함합니다. 로봇 시뮬레이션으로: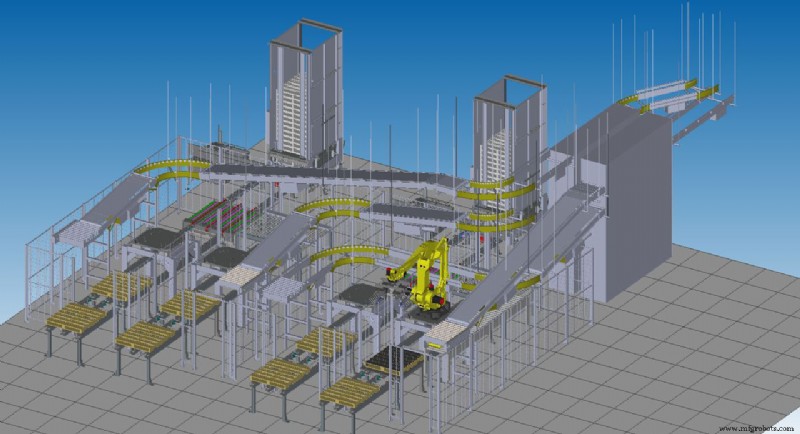
최적화 — 물리적 하드웨어에 자본을 지출하기 전 시스템을 완전히 최적화하고 자동화 관련 리스크를 줄입니다.
프로그래밍 — 물리적 설치 전 로봇 시스템을 프로그래밍해 구현 시간을 크게 단축합니다. 시스템이 완전히 설치되고 준비되기까지 수개월이 걸릴 수 있습니다.
원격 트러블슈팅 — 생산을 완전히 중단시키는 문제가 아니라면, 시뮬레이션 소프트웨어에서 문제를 해결하는 동안 시스템을 계속 유익하게 활용할 수 있습니다.
로봇 주문 풀필먼트 기술은 지난 몇 년간 급속히 발전했으며, 컴퓨터 시뮬레이션 도구 지원을 통해 구현 전에 더 큰 정확성과 확신을 위한 상세한 맞춤 설정이 가능해졌습니다. 바스티안 솔루션즈(Bastian Solutions)는 귀사의 산업과 애플리케이션 니즈에 맞는 올바른 솔루션 구현을 도와 투자 수익을 극대화할 수 있습니다.
산업용 로봇
자동화된 스핀들링은 자재 제거, 디버링, 밀링, 정밀 라우팅 같은 다양한 애플리케이션에서 수작업 대비 더 일관되고 정밀하며 전반적으로 고품질 제품을 생산할 수 있습니다. 스핀들링 로봇은 공작물을 제조 공정을 위해 깨끗하고 균일하게 만드는 데 탁월한 선택입니다. 스핀들링 공정은 자재 제거 과정에서 대량의 먼지와 입자를 발생시키므로 자동화된 로봇이 인간을 결과적인 위험한 작업 환경에서 자유롭고 안전하게 지킵니다. 작업과 애플리케이션의 특정 니즈에 따라 다양한 EOAT(콜롬보 공압 스핀들 등)와 로봇 모델(팬루크, ABB, 모토만, K
로봇웍스는 생산성 향상을 원하는 모든 기업을 위한 완전한 자동화 솔루션을 제공합니다. 빠른 설정과 통합을 위한 턴키 옵션을 이용할 수 있습니다. 턴키 시스템은 애플리케이션과 생산 라인의 정확한 요구사항에 맞춰 설정 및 프로그래밍되어 납품 후 즉시 양질의 제품을 생산할 수 있는 상태입니다. 턴키 시스템 구성 요소 턴키 시스템은 고객과 애플리케이션에 따라 다르지만, 생산 라인에서 작업을 완료하는 데 필요한 모든 것을 포함합니다. 여기에는 EOAT(엔드 이펙터), 안전 패키지, 워크셀, 전원, 로봇웍스 밸류 패키지가 포함됩니다. 전체