드론 엔지니어링에서 모터 속도와 방향의 정밀 제어는 최우선이다. 소형, 저비용, 견고한 성능으로 브러시리스 DC 모터가 시장을 지배한다. 전자 변속기(ESC)는 전력 공급, 전류 감지, 마이크로컨트롤러 로직, 비행 시스템 통신을 관리하는 허브로 현대 UAV에 필수적이다.
ESC 설계 핵심 고려사항
ESC 아키텍처 설계 시 엔지니어는 다음 핵심 파라미터를 저울질해야 한다:
드론 탑재 배터리 유형과 전압 정격
모터 사양과 파워 클래스
부품 및 제조 예산 제약
전자파 적합성(EMC) 및 간섭 내성
대부분 쿼드콥터는 브러시리스 DC(BLDC) 또는 영구자석 동기(PMSM/BLAC) 모터를 사용한다. 선택이 제어 알고리즘을 결정: 사다리꼴(trapezoidal) 또는 필드 지향 제어(FOC). 사다리꼴 제어는 6상 스위칭 시퀀스 사용, 센서리스 설정에서 역기전력으로 로터 각도 추정. FOC는 정현파 위상 전류 제공, 1°-5° 각도 정확도 달성, 급가속 시 토크 최대화.
필드 지향 제어 아키텍처
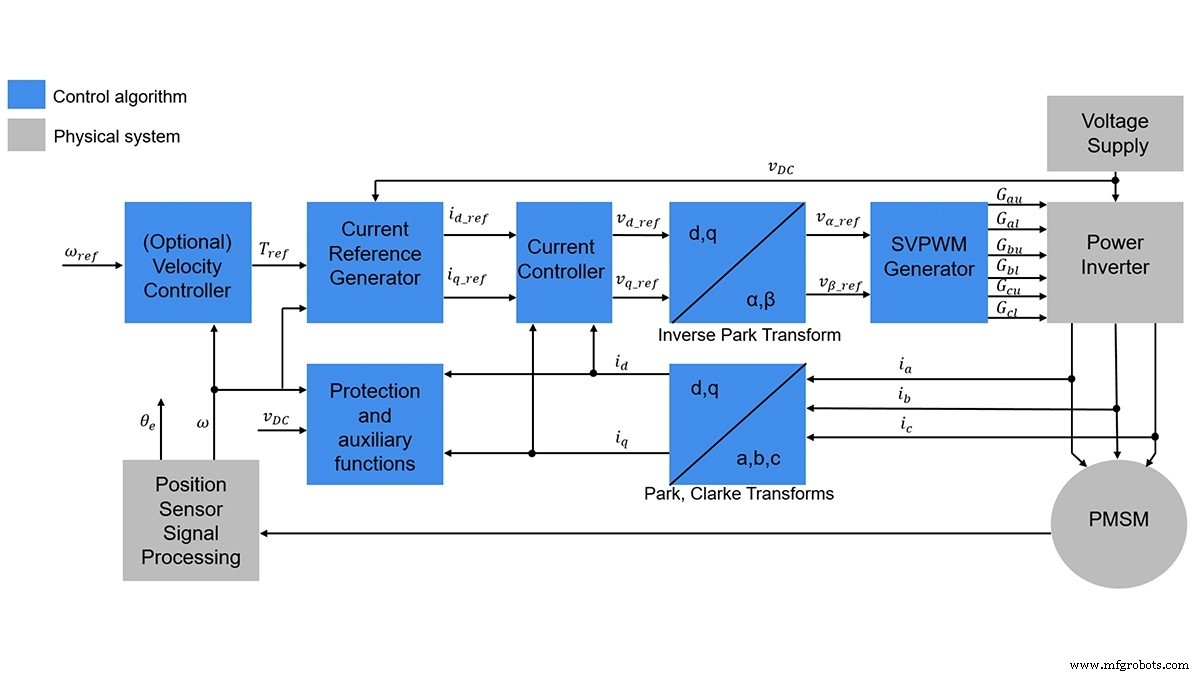
FOC는 드론 ESC 업계 표준으로 부드러운 토크 생성과 효율적 전력 사용 가능. 일반적인 FOC 블록 다이어그램 포함:
듀얼 PI 전류 컨트롤러
선택적 속도 루프 및 레퍼런스 전류 생성기
클라크(Clar크), 파크(Park), 역파크 변환으로 기준 프레임 변환
공간 벡터 변조기(SVM)로 PWM 파형 생성
시동/정지 로직 및 보호 회로
센서리스 로터 위치 추정용 옵저버(선택적)
Figure 1. 필드 지향 제어 블록 다이어그램 (출처: MathWorks)
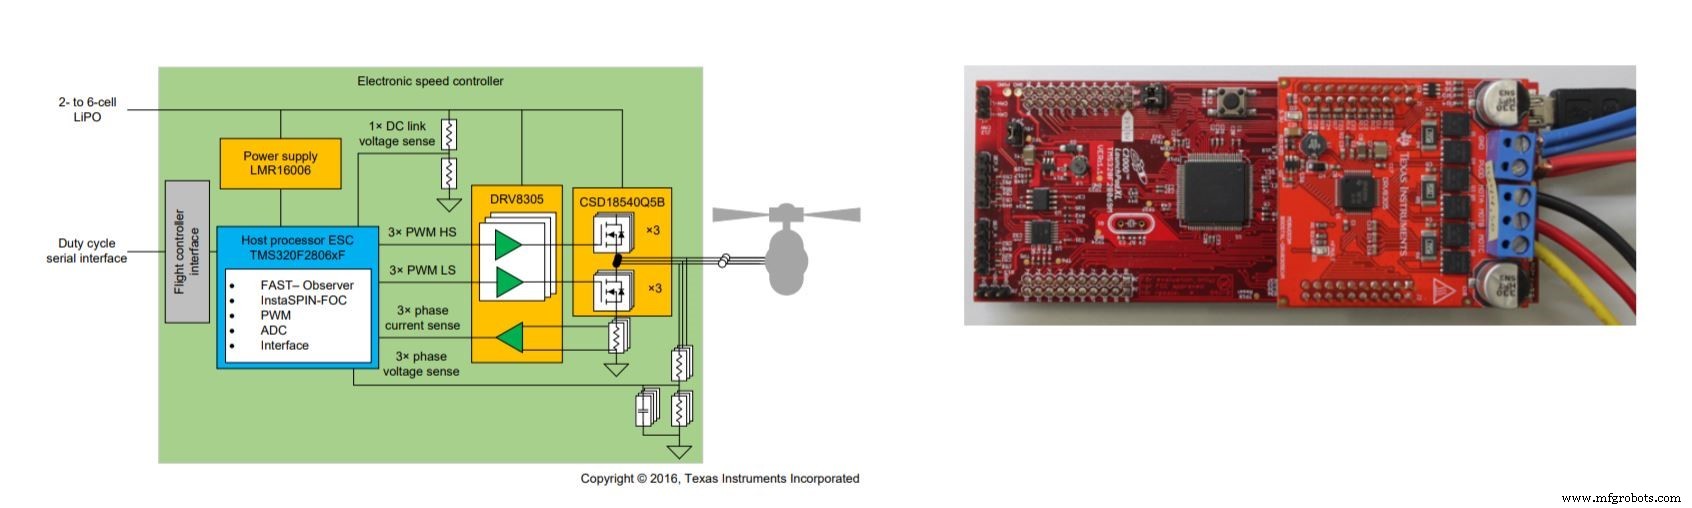
개루프와 폐루프(센서리스) 제어 선택은 애플리케이션 정밀도 요구에 달렸다. 폐루프 시스템은 전류와 전압을 지속 모니터링해 편차 보정, 부하 변화에도 일관된 성능 보장.
Figure 2. 센서리스 ESC 설계 (출처: 텍사스 인스트루먼트)
쿼드콥터 역학과 모터 조정
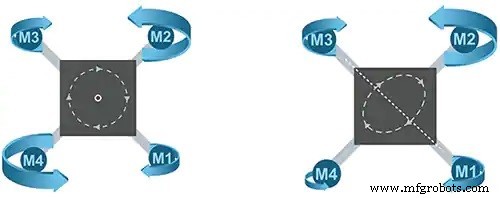
일반적 쿼드콥터에서 두 모터는 시계 방향, 반대 쌍은 반시계 방향 회전. 네 모터 동일 추력 시 수평 비행; 차등 추력으로 롤, 피치, 요, 고도 변화 생성. 비행 컨트롤러는 PID 루프로 실시간 모터 속도 조정해 복잡 기동 중 안정성 보장.
Figure 3. 드론 기동용 로터 속도 조합 (출처: ST마이크로일렉트로닉스)
레퍼런스 디자인과 상용 솔루션
주요 반도체 벤더가 턴키 ESC 솔루션 제공해 설계 주기 단축과 신뢰성 보장:
텍사스 인스트루먼트(TI) – InstaSPIN-FOC와 InstaSPIN-MOTION 제품군이 32비트 MCU 기반 센서리스 FOC 제어 제공, 12,000 RPM 이상 모터와 30A 이상 피크 전류 지원.
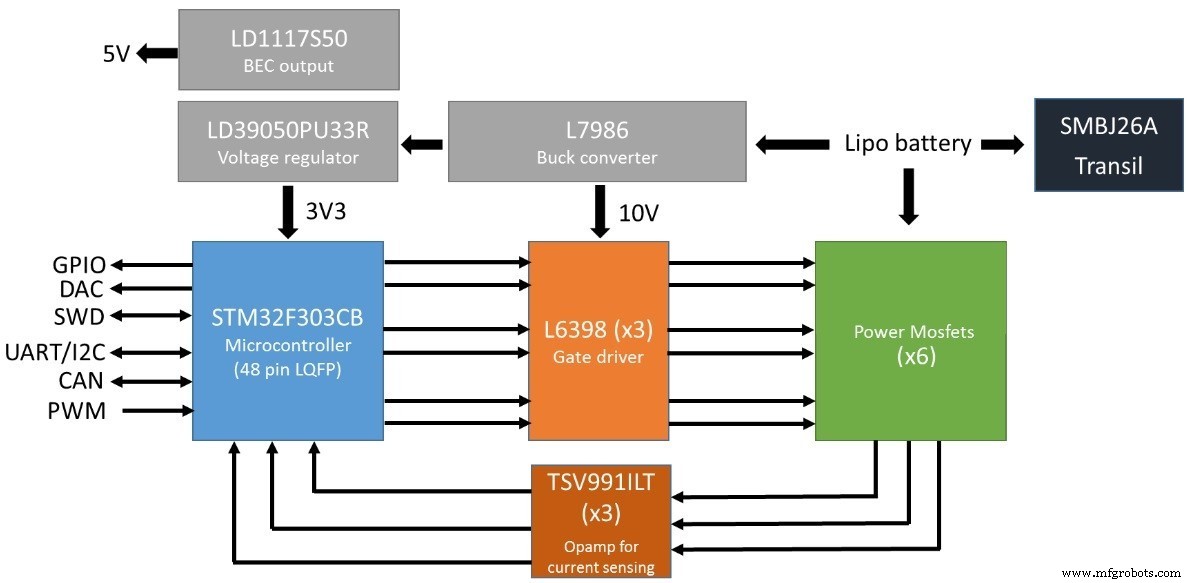
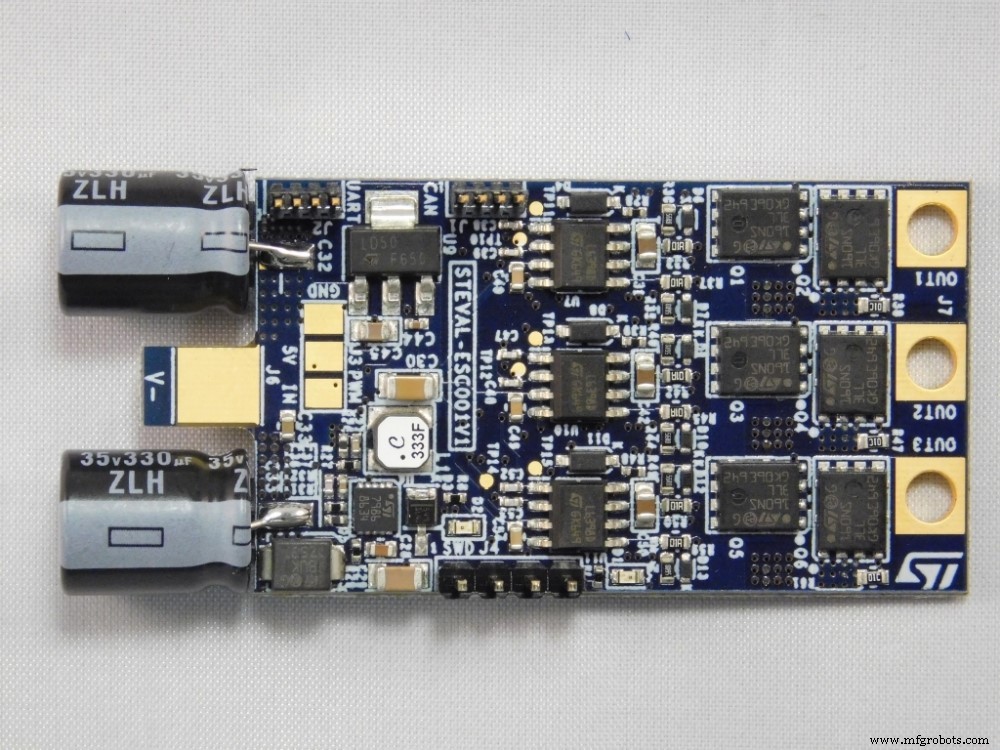
ST마이크로일렉트로닉스 – STEVAL-ESC001V1 레퍼런스 보드가 6S Li-Po 팩에서 30A 피크까지 모든 3상 BLDC/PMSM 모터 구동. 사전 구성 펌웨어(STSW-ESC001V1)와 STM32 FOC SDK로 개발 간소화.
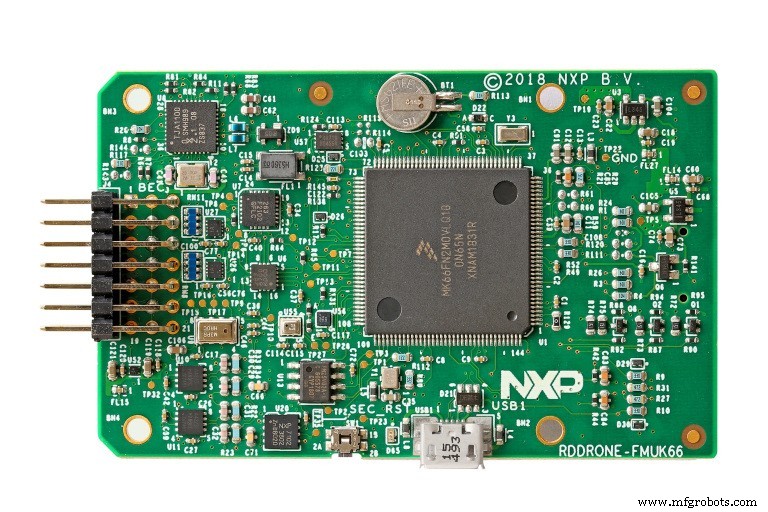
NXP – RDDRONE-FMUK66 비행 키트가 STM32 마이크로프로세서, 리눅스, OpenCV, GPS, 40A ESC 결합해 자율 드론·UAV용 오픈소스 플랫폼 제공.