게스트 블로그: Charles Guan, Markforged 3D 프린팅으로 3파운드 플라이휠 플리퍼 제작
이 게스트 포스트는 MIT 기계공학 동문이자 대학 기계 공작소 및 설계 프로그램 전 강사인 Charles Guan이 작성했습니다. 그는 올여름 ABC의 BattleBots에 출전할 로봇 Overhaul의 창작자입니다. 로봇공학 및 운송 엔지니어링 컨설턴트로 일하며 Markforged의 자랑스러운 후원을 받고 있습니다. 더 많은 통찰력은 그의 웹사이트와 Equals Zero Robotics를 방문하세요.
전투 로봇 배경
로봇 전투 아레나에서 특정 무기 컨셉은 반복됩니다—쐐기, 플리퍼, 해머, 회전 로터—그리고 소수는 너무 희귀하고 강력해 '성배'로 간주됩니다. 플라이휠 플리퍼가 그런 설계 중 하나입니다. 전통적인 고속 플리퍼는 공압 시스템을 사용합니다. 인상적인 파워를 제공하지만 에너지 밀도가 낮고, 최상위 플리퍼도 가스가 다 떨어지기 전 보통 12발 미만으로 지속됩니다. 전기 플라이휠 플리퍼는 배터리의 높은 에너지 밀도와 플라이휠 운동 에너지의 피크 파워를 결합하지만, 그 에너지를 빠른 방출, 제어 가능한 형태로 활용하는 것은 여전히 도전적입니다. 설계 과제에는 신뢰할 수 있는 인게이지먼트 메커니즘, 정밀한 타이밍, 점진적 가속, 타격 암에 대한 견고한 링키지가 포함됩니다. 단 한 번의 실수가 메커니즘을 운동 에너지 수류탄으로 바꿀 수 있습니다.
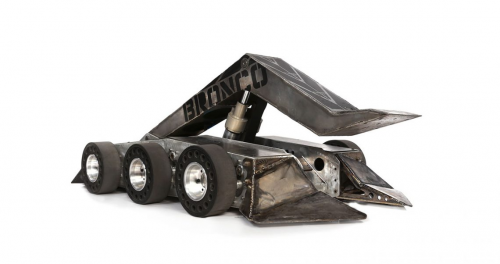
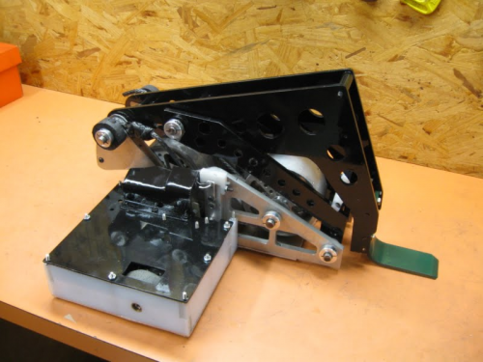
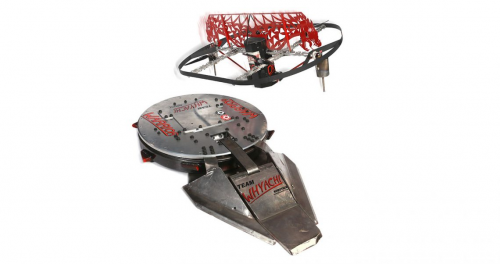
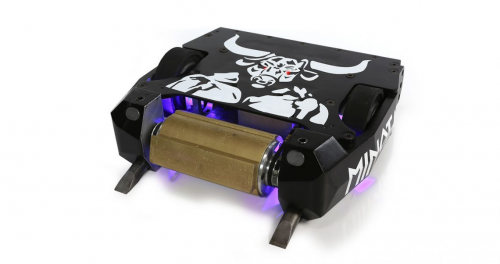
역사적으로 성공적인 플라이휠 플리퍼는 소수에 불과합니다. 3-30파운드 클래스에서 Zac O'Donnell(Magneato 로봇)과 Dale Heatherington이 이 컨셉을 실험했습니다. 헤비급 아레나에서는 Warrior가 벤치마크를 설정했습니다.
각 예시는 독특한 기계적 접근을 사용해 커뮤니티의 실험 폭을 보여줍니다. 빌더들이 지역 최적해에 수렴함에 따라, 여러 구성에 적응할 수 있는 진정한 다재다능한 무기 설계는 여전히 미개척 상태로 남아 있습니다.
컴팩트한 동축 플라이휠 플리퍼 설계
지난 몇 년간 '뾰족한' 플라이휠(이빨이 있는 회전 드럼 또는 디스크)과 인라인 마운트 가능하며 로봇 반대편 메커니즘과 커플링되는 컴팩트한 동축 플라이휠 솔루션을 찾아왔습니다. 이 이중 무기 아키텍처는 단일 암으로는 달성하기 힘든 전략적 가능성을 엽니다. 이 아이디어를 BattleBots 오프시즌 동안 3파운드 로봇으로 추구하기로 했습니다. 이 크기는 Mark Two에서 효율적으로 프린트 가능하면서 여전히 고성능 무기를 요구합니다.
3D 프린트 기어 메커니즘 개발
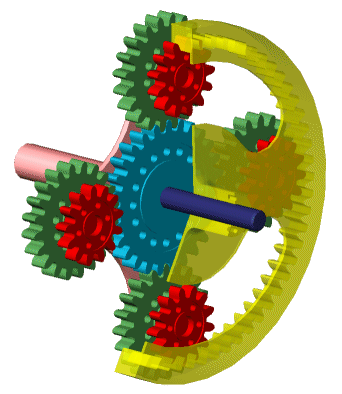
핵심 요구사항은 20:1 이상의 기어비를 동축 패키지에 넣고 필요할 때만 감속을 인게이지하는 것이었습니다. 'Mechanisms and Mechanical Devices Sourcebook' 같은 고전 텍스트와 수많은 기술 논문을 참조해 복합 외접(유성) 기어 트레인을 연구했습니다. 이 접근법은 두 링 기어의 약간 다른 크기를 활용해 표준 유성 기어박스와 비슷한 부피로 극도로 높은 비율을 단일 기어 세트로 전달하게 합니다.
초기에는 커스텀 슬라이딩 도그 클러치와 마찰 밴드로 실험해 사실상 나만의 자동 변속기를 만들었습니다. 전투 로봇에서 복잡성은 종종 실패로 이어지므로 방향을 전환했습니다. 돌파구는 기어 세트가 토크 분배 장치로 작용할 수 있음을 깨달았을 때 왔습니다. 토요타의 '하이브리드 시너지 드라이브'나 다른 가변 비율 변속기와 유사합니다. 한 링 기어를 고정하면 다른 하나는 정지한 상태에서 첫 번째가 계속 회전합니다. 이 '상대 속도' 원리로 링 간 토크 이동이 가능했습니다.
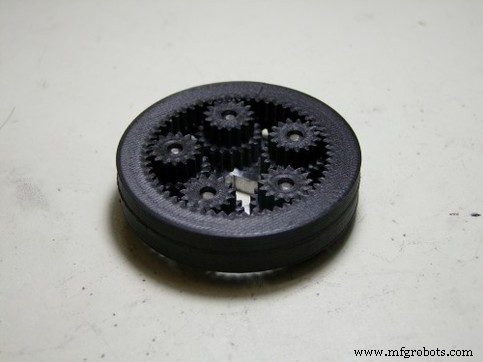
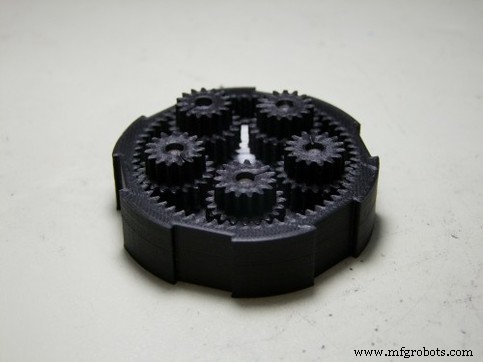
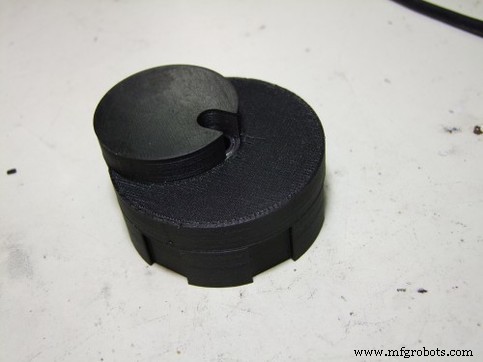
개념 검증을 위해 Mark Two에서 Onyx로 장난감 링 기어 어셈블리를 프린트했습니다. 로봇의 작은 크기로 인해 그렇지 않으면 지나치게 유연한 나일론 이빨이 필요했을 텐데, Onyx의 강성과 강도가 필수적이었습니다. 테스트 모델은 한 기어를 제동, 클램핑, 단순 기계적 정지로 멈추면 다른 기어가 회전해 플라이휠을 인게이지함을 확인했습니다.
프로토타입에서 배틀 레디 로봇으로
개념 검증 단계 후 전체 규모 설계로 이동했습니다. 이전 프로젝트 스케치를 바탕으로 1차 CAD 모델을 구축하고 특정 기계적 필요에 따라 반복했습니다. 결과 로봇은 삼각형 반전 가능 섀시, 소켓 헤드 볼트가 이빨 역할을 하는 8온스 알루미늄 로터(3파운드 클래스에서 흔한 전술)를 특징으로 합니다. 유성 기어 시스템은 검은 Onyx로 프린트되고, 서보 모터가 슬라이딩 이빨을 작동시켜 한 링 기어를 잠그고 다른 기어를 회전시킵니다. 회전하는 링은 오프셋 캠을 구동해 연결 막대를 통해 버터플라이 링키지를 작동시킵니다. 이 링키지는 캠이 회전할 때 두 금속 날개를 벌립니다. 한 날개는 상대를 위로 밀어올리고 다른 하나는 바닥에 남습니다.
컨셉은 견고하지만 미세 조정이 남았습니다. 잠재적 이슈로는 메커니즘을 영구적으로 잠글 수 있는 걸린 슬라이딩 이빨, 로봇을 위로 날려버릴 수 있는 드라이 파이어 등이 있습니다. 이러한 도전을 받아들이는 것이 로봇공학의 흥분 일부이며, 대회에서 설계가 어떻게 진화할지 기대됩니다.