


3D 프린팅

산업 제조
3D 프린팅 애호가들은 이 주제가 꽤 기술적이라 이해하기 어렵다고 느낍니다.
하지만 이 글은 VREF 계산법을 안내합니다. 먼저 3D 프린터에서 스테퍼 모터가 하는 일 이해 필요.
동등하게 스테퍼 모터 작동 원리, 전압 기준 속도, 이상적 설정값 이해하고 싶을 겁니다.
스테퍼 모터는 다양한 산업 분야 핵심 부품. 특히 3D 프린터, 스캐너, 플로피 디스크, 항공기 산업 등이 주요 응용 분야.
3D 프린팅에서 스테퍼 모터는 이동하는 3D 프린터 부품들에 요긴. 압출기 어셈블리가 스테퍼 모터 써서 플라스틱을 압출기로 당겨옵니다.
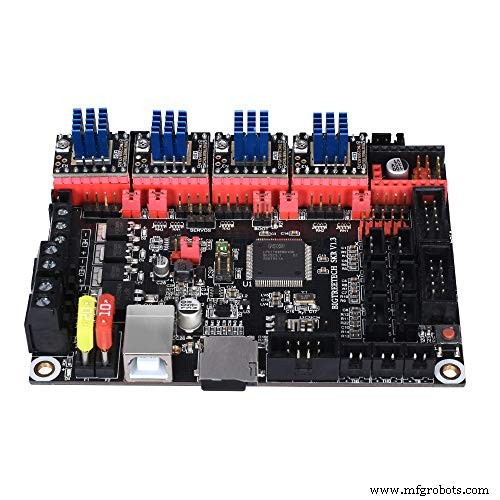
또한 압출기나 빌드 플레이트가 출력 중 X-Y, Z축 따라 움직여야 함. 이 이동을 가능케 하는 게 스테퍼 모터.
더 중요하게, 이 스테퍼 모터들은 작동 위해 전원 공급 필요. VREF는 전압 기준(Voltage Reference)을 의미.
결과적으로 VREF 계산 공식 익숙해져 본인 VREF 설정이 최적 3D 프린터 기능 위해 올바른지 확인해야 함.
조종사들은 VREF를 진술된 착륙 구성에서 항공기 속도, 특히 50피트 고도 하강해 착륙 거리 구할 때로 고려. 하지만 3D 프린팅에서 VREF는 스테퍼 드라이버 정상 작동 위해 필요한 전압 기준 속도 의미.
따라서 3D 프린팅에서 VREF는 스테퍼 모터 드라이버가 방출하는 에너지 양, 스테퍼 모터 속도 구동에 필요한 전압 또는 전류 의미.
VREF를 보는 또 다른 관점: 스테퍼 모터 드라이버들에 수행되는 캘리브레이션들.
3D 프린팅 산업에서 VREF는 스테퍼 드라이버용 기준 전압 얻는 것 의미.
항공에서 VREF는 항공기 최종 접근 성능 위한 계산된 기준 속도.
항공기 운용 매뉴얼은 선택된 착륙 구성에서 VREF 필요 속도를 1.3 x 실속 속도 정의.
CPL 비행 테스트 가이드 제공 VREF 계산 공식: 1.3 VSO KCA (최대 총중량) x 제곱근 (착륙 중량/총중량).
조종사가 올바른 VREF 값 계산하면 착륙 활주로 임계점 도달해 안전한 착륙.
스테퍼 드라이버 전류 조정은 간단한 작업. 멀티미터 DC 전압 설정 사용. 먼저 포텐쇼미터 위치 찾아야 함. 그런 다음 작은 일자 드라이버로 포텐쇼미터 돌려 VREF 조정.
중요: 포텐쇼미터 조심히 돌리세요. 드라이버로 단자 쇼트내면 쉽게 단자 손상. 일부 스테퍼 드라이버 고정 위치라 최대 270도만 회전. 다른 드라이버들은 제한 없이 회전, 100% 도달 후 제로로 되돌아감. 억지로 돌리지 마세요. 멈출 때 강제 금지.
포텐쇼미터 돌렸는데 안 움직이면 이유 확인. 과열 원인이면 소리 안 남. 반대로 전원 부족이면 들리는 갈리는 소리와 청킹(chunking) 소리 발생.
또한 모터 너무 빨리 가속해 스텝 건너뛰거나 압출기 잘못 설정하면 리트랙션 이동 중 '윙' 소리 들림.
VREF는 전압 단위로 측정되는 효율적 모터/드라이버 작동에 필수. 스테퍼 모터 드라이버에 도달하는 전력량 조절.
주목: 다양한 드라이버들이 견딜 수 있는 다른 최대 전력 등급 자랑. 따라서 정격 최대 전류 초과 → 과열 → 모터/드라이버 손상.
또한 올바른 VREF 설정이 최적 스테퍼 드라이버 캘리브레이션 이끈다는 점 이해 필요.
항공/항공기 산업에서 기준 속도는 필요 착륙 구성에서 실속 속도 1.3배. 진술된 항공기 중량에서도.
반면 Vapp는 착륙 중 항공기 필요 접근 속도/작동 속도. 주요 Vapp 속도 결정요소: 착륙 구성에서 항공기 플랩.
더 중요하게, Vapp는 풍향 요소 추가된 기준 속도. 또한 VREF는 임계점 위 속도이지 항공기 터치다운 필요 속도 아님. 터치다운 속도 더 낮음.
중요: 조종사 임계점 접근 중 VAPP를 VREF로 이동. 임계점에서만 VREF 도달.
트리나믹 모션 컨트롤(Trinamic Motion Control)사가 TMC2208과 TMC2209 VREF 계산기 둘 다 제조. 두 타입 계산기 모두 조용하고 1/256 마이크로스테핑 지원.
현대 드라이버로 VART 또는 스탠드얼론(Standalone) 작동 모드 사용.
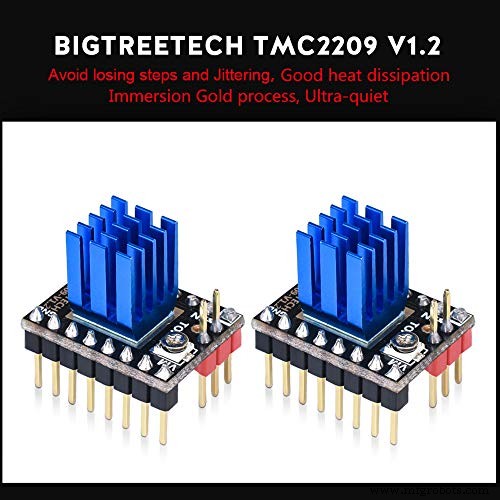
다양한 스테퍼 모터 드라이버들이 다르게 반응해 완벽한 전압 설정 위해 계산과 공식 필요.
또한 설정 가능한 최대 스테퍼 모터 드라이브 전류는 2.0A. 하지만 VREF 계산 관행: 0.8A 같은 낮은 값 사용.
예: TMC2208 최대 출력값 1.2A RMS.
공식 사용:
VREF = Amax × RMS
VREF = 0.8 × 1.2
VREF = 0.96V
스테퍼 모터 드라이브는 3D 프린터 필수 부품. 주로 3D 프린터 이동 부품들 제어, 품질 프린트 위해 잘 작동하길 바람.
주목: 스테퍼 드라이버 전력 부족 → 드라이버 스텝 건너뜀 → 3D 제품 품질 영향.
과전류 → 스테퍼 모터 드라이브 과열 → 장기적 손상. 따라서 공식 VREF = Amax × RMS 써서 올바른 VREF 설정 잡으세요.
3D 프린팅
새로운 물 펌프를 구매하려고 할 때, 얼마나 큰 펌프가 필요한지 파악하기 어려울 수 있습니다. 그리고 펌프 크기를 안다 해도 비용 계산이 까다로울 수 있습니다. 이 글에서는 물 펌프 비용을 계산하는 두 가지 방법을 살펴보고, 새 펌프를 최적의 조건으로 구매하는 팁을 제공합니다. 펌프란 무엇인가? 펌프는 유체를 이동시키는 장치입니다. 가장 일반적인 펌프 유형은 물 펌프로, 물이나 기타 액체를 이동시키는 데 사용됩니다. 펌프는 공기, 가스 또는 기타 기체를 이동시키는 데도 사용됩니다. 펌핑 스테이션은 물, 가스, 오일을 한 장소에서 다
SLS 3D 프린팅에서도 파츠당 출력 비용 산정은 필수입니다. 신테리트 리사(Lisa) 및 리사 프로(Lisa Pro) 기준 비용 계산법을 단계별로 설명합니다. 파우더 사이클 이해가 핵심 신테리트 SLS 프린터는 사용 파우더(미소결 분말) + 리프레시 파우더(신선 분말) 혼합물을 사용합니다. 출력 후 미소결 분말을 회수해 일정 비율의 리프레시 파우더를 배합해 재사용합니다. 사용 파우더: 출력 후 프린터 내 남은 미소결 분말 리프레시 파우더: 사용 파우더 보충용 신선 분말 출력 가능 파우더: 사용 + 리프레시 혼합물(재충전용) 배