제어 루프 마스터하기: 개루프 vs 폐루프 시스템 완벽 이해
피드백 제어 루프는 제어 공학 분야에서 가장 혁신적이고 신뢰받는 도구일 것입니다. 제어 루프 전반은 시스템 문제 진단, 공정 설정값 도달, 시스템 안정성 유지에 효율적인 도구입니다. 제어 루프 시스템에는 폐루프, 개루프, 개폐루프 결합의 세 가지 주요 유형이 있습니다. 폐루프는 피드백에 크게 의존하는 반면 개루프는 그렇지 않습니다. 결합형은 피드백과 피드포워드를 모두 사용해 공정을 안정화합니다.
다음 다이어그램은 전체 피드백 제어 루프를 보여줍니다.
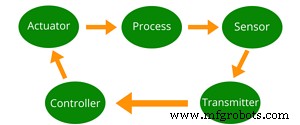
이를 분해하면 다음과 같습니다.
- 제어 대상 공정
- 공정의 물리적 파라미터를 측정하는 센서
- 감각 정보를 전자 신호로 변환하는 트랜스미터
- 신호와 설정값을 비교하는 컨트롤러
- 컨트롤러가 보낸 신호에 반응하여 교정 동작을 수행하는 액추에이터
폐루프 제어 시스템에서는 설정값이 달성될 때까지 이 순서가 반복됩니다. 일반적인 예로 보일러 온도용 온도조절기나 자동차 크루즈 컨트롤이 있습니다. 하지만 모든 자동 작업이 제대로 작동하기 위해 피드백을 필요로 하는 것은 아닙니다. 개루프 구성은 순서가 한 번만 필요하다고 가정하며, 피드백을 통한 지속적 확인 없이 여러 작업을 수행할 수 있습니다.
폐루프 제어의 유형
연속 폐루프 제어
모든 폐루프 공정이 동일하지는 않습니다. 연속 제어 공정에서 피드백 루프는 사용자가 설정한 제어 변수 값, 즉 설정값을 유지합니다. 컨트롤러는 최신 센서 측정값을 설정값에서 단순 뺄셈합니다. 결과 크기가 컨트롤러를 통해 액추에이터가 적용할 교정 노력의 크기를 결정합니다.
예를 들어 크루즈 컨트롤이 활성화된 자동차는 속도계를 센서로 속도를 측정합니다. 속도가 설정값보다 낮으면 컨트롤러가 연료를 더 공급해 가속합니다. 너무 빠르면 연료 공급을 비례적으로 줄입니다. 이 측정-결정-작동 과정이 자동차 속도가 설정값에 도달할 때까지 계속됩니다.
이산 폐루프 제어
연속 폐루프 제어에서는 관심 변수가 항상 측정되지만, 이산 제어 시스템에서는 트리거 이벤트가 발생하면 측정-결정-작동 순서가 실행됩니다. 예를 들어 인간은 운전 전 눈으로 외부 주변광 상태를 판단해 헤드라이트 점등 여부를 결정합니다. 짙은 구름 출현이나 다음 운행 시작 같은 트리거 이벤트 전까지 추가 조정이 필요 없습니다.
이산 피드백 루프는 연속 모니터링이나 급격한 오버슈트 같은 문제가 없어 연속 루프보다 훨씬 단순합니다. 헤드라이트 점등 시 즉각적 결과를 얻는 반면 크루즈 컨트롤은 점진적 결과를 얻습니다.
개루프 제어
앞서 언급했듯 개루프 컨트롤러는 설정값이 한 번에 달성된다고 가정하고 트리거 발생 시 단일 제어 노력을 적용합니다. 이 컨트롤러에는 결과 측정 옵션도 주어질 수 있습니다. 예를 들어 모터가 시작되거나 정지했는가? 이 측정은 주로 안전 고려사항이며 순서의 일부는 아닙니다.
가끔 센서 고장이나 운영자 수동 인수로 인해 폐루프 컨트롤러가 개루프처럼 작동하기도 합니다. 피드백 컨트롤러가 안정성을 유지할 수 없을 때 운영자가 개입해야 합니다. 예를 들어 강력한 압력 컨트롤러가 라인 압력 강하를 제대로 보상하지 못해 빈번한 오버슈트와 진동이 발생하면 운영자가 수동으로 제어해 시스템을 안정화해야 합니다.
안정적 제어가 구성하기 너무 어려운 공정도 여러 가지 있어 숙련된 운영자가 자주 인수해야 합니다. 운영자는 경험을 이용해 공정 입력을 조작해 원하는 설정값을 컨트롤러보다 훨씬 빨리 유지할 수 있습니다. 하지만 이는 제어 루프 사용의 이상적 상황은 아닙니다. 그렇다면 개루프와 폐루프 제어를 결합하면 어떻게 될까요?
개루프와 폐루프 제어의 결합
개루프 제어는 피드백 부분을 제거함으로써 제어 노력이 필요한 노력을 보장하지 못해 부정확성이라는 단점이 있습니다. 개루프와 폐루프 제어를 결합해 속도와 정확성이 동시에 필요할 때 피드포워드 전략을 형성할 수 있습니다.
피드포워드 컨트롤러는 공정의 수학적 모델 위에 구축되어 모든 제어 노력이 수동 모드의 숙련된 엔지니어 작동과 유사하게 만듭니다. 초기 개루프 노력의 결과를 측정하고 오차를 제거하고 설정값에 도달하기 위해 추가 보정을 적용합니다. 이 컨트롤러는 다양한 기준을 측정할 적절한 센서가 있을 때 유용합니다. 미래 효과를 예측할 수 있으면 컨트롤러가 선제적 조치를 취해 최소 시간 내 오차를 제거할 수 있습니다.
예를 들어 자동차에 레이더와 크루즈 컨트롤이 장착되어 있으면 다가오는 언덕을 보고 추가 등판 힘을 보상하기 위해 미리 가속할 수 있습니다. 사전 알림 없으면 크루즈 컨트롤은 가속 필요성을 알 수 없어 설정값에 다시 도달할 때까지 폐루프가 교정 노력을 적용합니다.
각 제어 루프 유형마다 용도가 있습니다. 개루프 제어는 설정값이 한 번에 달성되는 상황에 최적입니다. 폐루프 제어는 설정값 도달에 시행착오가 필요한 상황에 최적입니다. 결합 개폐루프 제어는 수학적 모델과 때로는 센서가 필요합니다. 다양한 옵션으로 운영자는 자신의 필요에 맞는 올바른 제어 루프를 선택할 수 있습니다.