작업장(Job Shop): 다품종 소량 생산을 위한 자동화 수용하기
자동화가 다품종 소량 환경에서 너무 어렵다고 생각하십니까? 다시 생각하세요
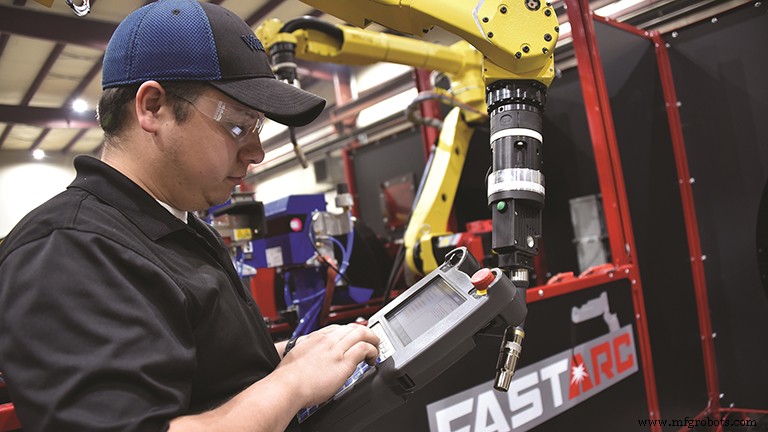
로봇과 작업장(Job Shop)은 일반적으로 함께 거론되지 않습니다. 결국 모두가 자동화는 대량 생산에만 적합하다는 것을 알고 있고, 전형적인 소규모 가족 운영 작업장은 그 어떤 것도 아닙니다. 일정이 다품종, 소량, 종종 고도로 복잡한 작업 주문으로 채워져 있습니다. 셋업이 일주일에 여러 번, 심지어 매일 수행되는 이 환경에서 누가 로봇이 필요할까요?
하지만 다음 기사로 넘어가기 전에 몇 가지를 고려해 보시기 바랍니다. 우선, 많은 전문가들은 소유자가 스스로에게 뭐라고 말하든 작업장이 업계에서 가장 낮은 기계 가동률을 겪고 있다고 제안합니다. 전체 설비 효율(OEE) 값이 50% 이하인 것은 드문 일이 아닙니다. 자동화는 이 수치를 개선하는 명확한 해결책입니다.
작업장에서는 기계 체인지오버가 더 빈번하기 때문에, 셋업 관련 활동을 수행하기 위해 더 많은 숙련된 머시니스트와 프로그래머가 필요합니다. 이들은 더 높은 연봉을 요구하고 구하기 어렵습니다. 이는 운영 비용을 증가시키고, 추가 작업 기회를 줄이며, 24시간 생산을 극도로 어렵게 만듭니다. 숙련 노동자 부족을 고려할 때, 자동화는 구현이 쉬운 길이 아닐지라도 모든 작업장의 성배(Holy Grail)가 되어야 합니다.
플러그 앤 플레이 가능성
문제는 어디서 시작하느냐입니다. 자크 스펜서(Zach Spencer)는 몇 가지 아이디어가 있습니다. 메서드 머신 툴즈(Methods Machine Tools Inc.), 매사추세츠주 서드버리의 맞춤형 제안 엔지니어인 그는 자동화가 새로운 공작 기계 구매의 일부로 포함될 때 특히 플러그 앤 플레이에 가까울 수 있다고 지적했습니다.
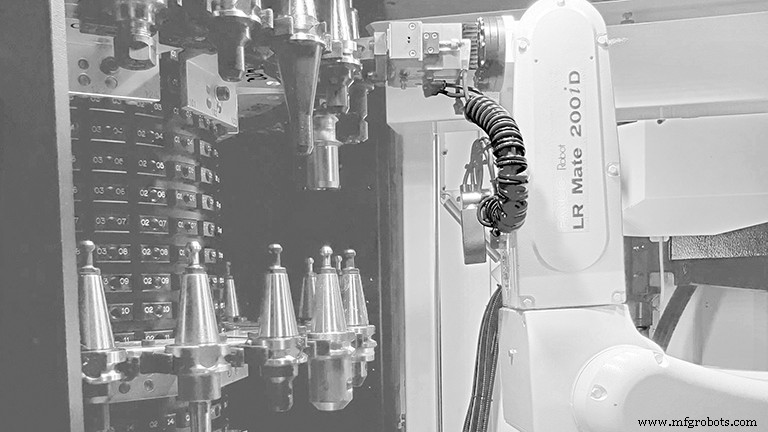
"우리는 거의 15년 전에 잡숍 셀(JobShop Cell)을 개발했고, 그것은 화낙 로보드릴(FANUC RoboDrill)을 위한 우리의 가장 인기 있는 자동화 솔루션 중 하나가 되었습니다"라고 그는 말했습니다. "매일 어느 정도 체인지오버가 있고, 바닥 공간이 제한되어 있으며, 한 부품에서 다른 부품으로 쉽게 전환할 유연성이 필요한 작업장을 위해 설계되었습니다."
잡숍 셀은 두 가지 구성으로 제공됩니다. 하나는 원자재를 로봇으로 가져오고 완제품을 가져가는 오버/언더 컨베이어 배치를 사용하고, 다른 하나는 공작물 및 자재 보관을 위한 일련의 서랍이 있는 캐비닛을 사용합니다. 둘 다 화낙 로봇을 사용하여 기계(메서드의 트윈 로보드릴 잡숍 셀의 경우 기계 쌍)를 로드 및 언로드하며, 공작물에 따라 몇 시간 또는 전체 교대 동안 CNC를 무인 상태로 둘 수 있는 방법을 제공합니다.
더 높은 볼륨을 위해 메서드는 중대량 작업용 멀티 팔레트 엘리베이터 스타일 자동화 시스템인 플러스-E(Plus-E)와, 기계 셋업과 운영을 모두 자동화하려는 작업장을 위한 플러스-K(Plus-K)를 제공합니다. 플러스-K는 공구 홀더, 미리 로드된 바이스, 고정구를 교체할 수 있는 기능이 있습니다. "이 5개 바이스는 A 부품, 다음 2개는 B 부품, 그 다음 1개는 C 부품, 그 다음 10개는 D 부품이라고 시스템에 알려줄 수 있습니다"라고 스펜서는 말했습니다. "그 후에는 재료만 넣고 퇴근하면 됩니다. 두 플러스 시리즈 기계 모두 로보드릴 옆에 놓이는 독립형 유닛으로, 자동화에 쉽게 진입하려는 작업장에 완벽합니다."
트롤리 방식 채택
메서드만 이런 접근 방식을 취하는 것은 아닙니다. 랭 테크노베이션(Lang Technovation Co.), 위스콘신주 하트랜드의 운영, 기술, 내부 영업 담당 에릭 네키치(Eric Nekich)는 자사의 로보트렉스(RoboTrex) 자동화 시스템이 화낙 로봇과 최대 4대의 이동식 트롤리를 사용하며, 각 트롤리에는 여러 개의 미리 로드된 바이스가 들어 있다고 말했습니다. 예를 들어 로보트렉스 52는 트롤리당 최대 42개 바이스(부품 크기와 트롤리 구성에 따라)를 보관할 수 있어 잠재적으로 168개 공작물의 무인 가공을 제공합니다.
잡숍 셀처럼 로보트렉스도 독립형이고 완전히 가드되어 있지만, 다양한 머시닝 센터 브랜드와 모델과도 통합될 수 있습니다. 유일한 걸림돌은 시스템에 필요한 랭의 마크로-그립 5축 바이스(Makro-Grip five-axis vises) 몇 개에 투자해야 한다는 것을 이해하는 것입니다(우연히도 랭의 독일 공장에서 로보트렉스 장착 공작 기계 50대에서 제작됩니다). "그러나 ROI가 매우 빠른 투자입니다. 로보트렉스 USA 시스템으로 스핀들 가동 시간이 급격히 증가하기 때문입니다"라고 네키치는 말했습니다.
위스콘신주 뉴 베를린 소재 가마체 시스템즈(Gamache Systems), 메이빌 메탈크래프트(Metalcraft of Mayville) 사업부이자 미국 내 로보트렉스 시스템 독점 통합업체의 비즈니스 개발 매니저 마이클 가마체(Michael Gamache)는 일부 고객이 새로운 워크홀딩 시스템 투자에 망설일 수 있음을 인지하지만, 그렇게 해야 할 훌륭한 이유들을 제시했습니다.
"사업주로서 바이스가 저렴하지 않다는 사실을 이해하지만, 자동화 관점에서 고품질 워크홀딩은 전투의 절반입니다"라고 그는 말했습니다. "원자재를 반복적이고 정확한 방식으로 로봇에 가져와야 하며, 마크로-그립 시스템은 이를 달성하는 가장 좋은 방법 중 하나입니다. 게다가 로봇이 다양한 원자재 크기가 아닌 바이스를 다루기 때문에 시스템 설정과 운영이 매우 쉽습니다. 이 때문에 하나의 프로그램이 모든 부품에 적용됩니다."
그립 확보하기
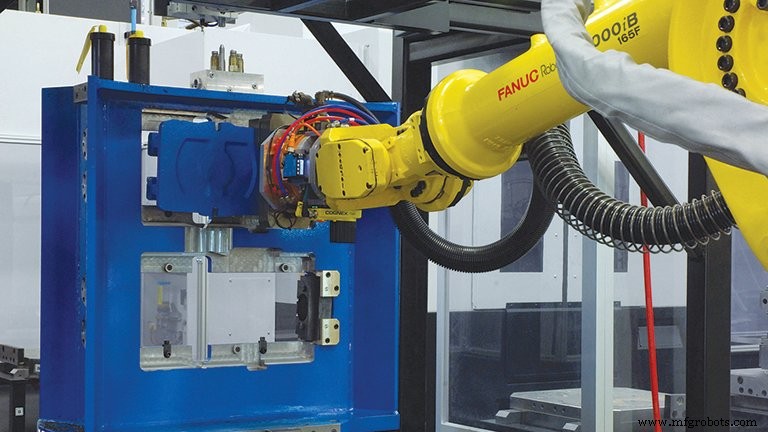
미네아폴리스 소재 커트 매뉴팩처링(Kurt Manufacturing) 산업 제품 부문 설계 엔지니어 타일러 마르다우스(Tyler Mardaus)도 고품질 워크홀딩의 필요성에 동의했습니다. 다만 그의 회사 접근 방식은 랭이 제안한 것과 상당히 다릅니다. "우리 맞춤형 엔지니어링 워크홀딩(CEW) 팀은 많은 솔레노이드 제어 복동 유압 시스템을 설계합니다"라고 그는 말했습니다. "유압은 수동 워크홀딩보다 더 높은 PSI와 따라서 더 큰 클램핑 힘을 제공하며, 솔레노이드는 로봇이나 기계 제어를 통해 바이스의 전자적 활성화를 지원하여 진정한 자동화 시스템을 만듭니다."
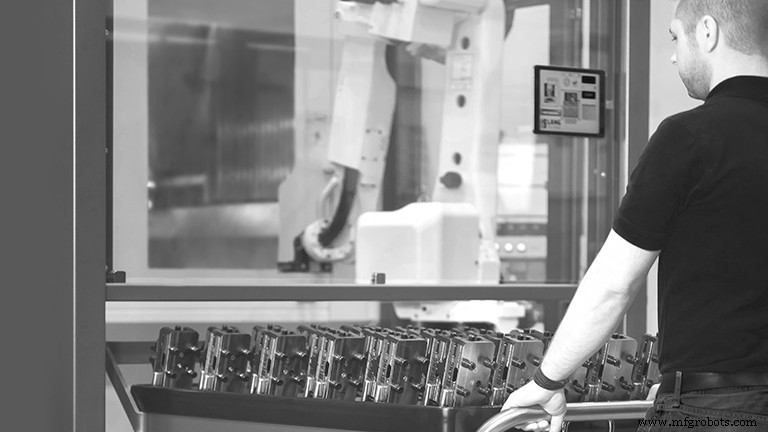
그는 작업장이 가장 높은 볼륨의 작업을 표적으로 삼아 자동화 여정을 시작해야 한다고 덧붙였습니다. 그리고 바이스로 사용할 수 있는 부품(또는 복수의 바이스)이 있고 가공 가능한 조(jaw)를 사용한다면, 이들은 체인지오버 중에 교체되어 셋업 시간을 줄일 수 있습니다. 투자 측면에서는 유압 펌프와 배관의 필요성을 피할 수 없지만, 작업장의 기존 수동 바이스를 유압 친화적인 너트-스크류 어셈블리로 개조할 수 있을 수도 있습니다.
"폐루프 제어 시스템을 만들기 위해 노력해야 합니다"라고 마르다우스는 말했습니다. "이는 일종의 부품 착석 확인 장치를 설치하는 것으로 시작하지만, 사이클이 시작되기 전에 바이스 올바른 힘으로 클램핑되었는지 확인하고, 로봇이 공작물을 제거하려고 시도하기 전에 바이스 언클램핑되었는지 확인해야 합니다. 이 모든 단계는 모든 자동화 가공 솔루션에 필수적입니다."
워크홀딩 교환 가속화
마르다우스의 셋업 시간 단축에 대한 의견은 정확합니다. 자동화를 통해 인건비를 줄이는데, 작업을 바꿀 때마다 비싼 다운타임이 몇 시간씩 발생한다면 무슨 소용이겠습니까? 그가 언급한 퀵 체인지 조(quick-change jaws)는 훌륭한 시작점이지만, 예산이 허용한다면 랭의 마크로-그립 같은 제로 포인트 포지셔닝 시스템(그리고 다른 것들)은 워크홀딩 교환을 1분 만에 끝내는 운동으로 만듭니다. 또한 시뮬레이션 소프트웨어와 함께 견고한 CAM 기능이 있어야 합니다. 이는 포스트 프로세스된 툴패스, 공구 홀더, 절삭 공구, 공작물, 워크홀딩, 공작 기계 자체를 평가합니다.
그리고 조러(Zoller Inc.), 미시간주 앤아버의 비즈니스 개발 이사 디트마르 몰(Dietmar Moll)이 설명했듯, 작업장은 오프라인 프세팅 시스템과 관련 소프트웨어부터 시작하여 공구 관리에 높은 우선순위를 두어야 합니다. "모든 자동화 전략의 가장 큰 이점 중 하나는 로봇이나 코봇이 기계 텐딩과 기타 부가가치 없는 작업을 맡아 자격을 갖춘 인력이 더 중요한 일을 할 수 있게 해준다는 것입니다"라고 몰은 말했습니다.
오프라인 공구 프세팅은 이러한 작업 중 하나이지만, 철저한 작업 계획, 공구 홀더 유지보수 및 정리, 절삭 공구 검사, 작업장 데이터 분석도 있습니다. 이를 위해 조러는 공구 세팅을 훨씬 넘어서는 다양한 솔루션을 제공합니다. 브론즈, 실버, 골드 레벨 공구 관리 솔루션(TMS)은 작업장이 필요에 따라 역량을 높일 수 있게 하며, 생산 공정과 공구 관련 자산에 훨씬 더 높은 가시성을 제공합니다. 그리고 이것들이 조러의 '코라(cora)' 협동 로봇과 통신할 수 있기 때문에, 몰은 이것들이 공구 청소 및 보관 같은 공구실 작업을 자동화함으로써 '루프를 닫는(close the loop)' 역할을 한다고 덧붙였습니다.
마찬가지로 회사의 통합 공구 보관 솔루션은 이러한 자산을 정리하여 다운타임과 비효율을 추가로 줄입니다. 그리고 작업이 완료되면, 이 같은 시스템을 사용하여 공구를 크립(crib)에 다시 체크인하고, 성능을 검토하며, 남은 공구 수명을 기록할 수 있습니다. "이는 어떤 절삭 공구가 잘 작동하고 어떤 것이 그렇지 않은지 작업장이 더 잘 이해하도록 돕고, 공정을 추가로 개선하고 공구 비용을 줄이는 능력을 제공합니다"라고 그는 말했습니다.
스케줄링 제안
견고한 공구 관리는 기계 공구와 로봇 활용 모두에 중요한 작업 스케줄링의 필수적인 부분이기도 합니다. 몰에게 이는 다음에 어떤 작업이 줄 서 있는지, 그것을 실행하는 데 어떤 공구가 필요한지 아는 것을 의미합니다. 다니엘 카란코(Daniel Carranco)에게는 그것이 더 많은 것을 의미합니다. 특히 자동화 맥락에서 말입니다. 글로벌 샵 솔루션즈(Global Shop Solutions Inc.), 텍사스주 더 우드랜즈의 지속적 개선 이사인 그는 모든 작업장(자동화 여부에 관계없이)이 좋은 ERP와 스케줄링 시스템을 갖추어야 한다고 지적했습니다. 이는 작업장을 모니터링하고 가공 공정에 대한 정보를 수집할 수도 있는 시스템입니다.
그 방정식의 모니터링과 데이터 수집 부분은 통합 친화적인 ERP 소프트웨어, 공작 기계, 로봇을 필요로 합니다. "고객이 자신의 장비를 우리 시스템과 통합하려 했지만, 그 장비가 사용하는 소프트웨어 플랫폼이 우리와 작업하기 거의 불가능하다는 것을 알게 된 상황을 겪었습니다"라고 그는 말했습니다. "따라서 통합 생산 환경을 추구하는 누구에게나 첫 번째 조언은 모든 것이 효과적으로 통신할 수 있는지, 그리고 어떤 종류와 양의 데이터가 교환될지 모두가 명확한지 확인하는 것입니다."
통신은 예전보다 더 많은 것을 의미하는 것 같습니다. ERP 시스템은 오랫동안 작업장의 인간들로부터 데이터를 수집하는 데 뛰어났지만, 이제는 로봇과 기계 컨트롤러로부터도 데이터를 수집해야 합니다. 게다가 이 데이터에는 사용자들이 기대하게 된 보편적인 작업 번호, 생산 시간, 완료(또는 스크랩) 수량뿐만 아니라 실시간 자재 소비, 검사 및 부품 품질 정보, 기계 및 로봇 상태 등이 표시될 수도 있습니다.
"예전보다 훨씬 더 많은 정보가 오늘날 이용 가능하며, 적절한 ERP 소프트웨어, 장비, 통합이 주어지면 모든 것이 원활하고 자동으로 수집될 수 있습니다"라고 그는 말했습니다. "그렇게 하면 지속적 개선을 위한 완전히 새로운 기회가 생기지만, 더 중요한 것은 직원들이 더 중요한 것에 집중할 수 있게 해줍니다. 더 이상 수동 데이터 수집에 시간을 낭비하지 않습니다. 그것은 종종 불완전하기 마련이고, 사람들은 공정 계획과 분석에 집중할 수 있습니다."
모범 사례 강화
카란코가 제안했듯, 이러한 기술은 작업장의 자동화 계획 여부와 관계없이 추구되어야 합니다. 모든 것이 운영을 더 효율적으로 만들고 OEE 수준을 훨씬 높여주기 때문입니다. 그리고 다음 단계(로봇이나 자재 취급 시스템 구현)가 취해질 때, 투자는 그만큼 더 빨리 회수될 것입니다. 이미 논의된 사전 구성 시스템 중 어떤 것도 원하지 않거나 사용할 수 없다고 가정하면, 질문은 "어떤 로봇을 사야 하고, 어떻게 구현해야 하는가?"가 됩니다.
딘 엘킨스(Dean Elkins)가 하나를 추천할 수 있습니다. 야스카와 아메리카(Yaskawa America Inc.) 모토만 로보틱스 사업부(Motoman Robotics Division) 자재 취급 부문 리더인 그는 작업장이 종종 머신 텐딩, 부품 디버링, 자동 조립, 로봇 용접 등 다양한 적합한 로봇 애플리케이션을 제시한다고 말했습니다. 다만 이러한 애플리케이션에 적합한 장비를 찾는 데는 상당한 평가와 지식이 풍부한 사람들과의 대화가 필요합니다.
"자동화 투자를 정당화하는 것은 여러 요인에 달려 있습니다"라고 엘킨스는 말했습니다. "분명히 생산 수량이 클수록 자동화하는 것이 더 타당합니다. 하지만 작업장이 셋업 시간을 최대한 줄이기 위한 필요한 조치를 취한다면, 더 낮은 볼륨의 반복 작업도 수익성이 있을 수 있습니다. 더 긴 런타임을 가진 부품도 좋은 후보이며, 단순한 취급 요구 사항을 가진 부품도 마찬가지입니다."
엘킨스는 대부분의 작업장이 소형에서 중형 플로어 마운트 로봇(페이로드 5-25kg 의미)이면 부품 배치를 디버링하거나, 브라켓 상자를 용접하거나, 모두가 밤에 집으로 간 후 CNC 선반을 텐딩하는 데 충분하다고 지적했습니다. 그러나 이에 따라 어느 정도의 안전 가드가 필요하며, 그리퍼, 공작 기계 인터페이스, 그리고 가능하면 프로그래밍 및 시뮬레이션 소프트웨어도 필요합니다.
내일을 오늘로
그리고 훈련을 잊지 마세요, 그는 경고했습니다. 자동화는 예전보다 훨씬 단순해졌지만, 영리한 작업장 주인은 여전히 훈련에 추가 투자를 하고, 작업장의 로봇을 관리할 전담 직원을 둘 것입니다. 그럼에도 불구하고 협동 및 힘 제한 로봇은 바닥 공간이 문제인 곳에서 꽤 인기를 얻고 있습니다. 로봇은 자가 교환 또는 퀵 체인지 그리퍼를 장착하여 유연성을 높일 수 있습니다. 비전 시스템은 종종 부품 이송 시스템을 제거하거나 적어도 단순화할 수 있으며, 로봇에게 작업을 가르치는 능력은 오프라인 프로그래밍 시스템의 필요성을 줄이는 데 도움이 됩니다. "고려할 것이 많습니다"라고 엘킨스는 말했습니다. "그래서 자동화에 관심 있는 누구든 숙제를 하고, 질문하고, 평판 좋은 통합업체와 파트너가 되길 권장합니다."
아시에타(Acieta LLC), 위스콘신주 워키샤는 그런 회사 중 하나입니다. 운영 부사장 스티브 알렉산더(Steve Alexander)는 모든 통합업체가 동등하게 만들어지지 않았다고 경고합니다. "당신의 작업 유형에 대한 경험과 당신의 로봇 자동화 프로젝트를 구현할 기술 수준을 가진 사람과 일하세요"라고 그는 말했습니다. "레퍼런스를 확인하고, 이전 설치를 방문하고, 그들의 작업 품질을 이해하세요. 산업용 로봇은 10년 이상 지속되도록 설계되었으므로, 셀의 다른 모든 것도 자동화 환경에 맞게 설계되고 로봇 자체만큼 신뢰할 수 있는지 확인하세요."
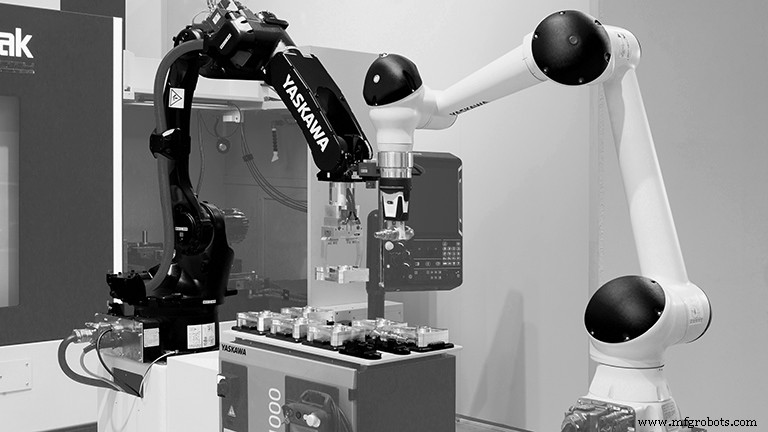
그렇게 하면 단 몇 달 만에 투자 수익(ROI)을 얻을 수 있습니다. 다만 1~2년이 더 현실적인 기대치일 수 있습니다. 물론 애플리케이션에 따라 크게 달라지지만, 로봇 유형도 역할을 합니다. 엘킨스가 지적했듯, 협동 로봇(코봇)은 지난 몇 년간 사용 편의성과 인간 근처에서의 더 안전한 작동으로 인해 모든 화제가 되었습니다. 그러나 겉모습은 속일 수 있습니다. 코봇은 소위 '산업용 로봇'보다 느리고 덜 정확할 수 있어 ROI를 늦출 수 있으며, 가장 친절한 코봇이라도 확립된 안전 절차를 따르지 않으면 인간을 해칠 수 있습니다.
이것이 엘킨스와 다른 사람들이 모든 로봇 설치에 위험 평가를 강력히 권장하는 이유입니다. 그는 또한 자동화 초보자에게 가장 좋은 접근 방식은 작고 쉽게 시작하는 것이라고 제안했습니다. "단일 고통 지점을 찾아 먼저 그것을 정복한 다음 추가 공정이나 복잡성을 고려하세요"라고 그는 말했습니다. "게이트에서 바로 성공하여 작업장 주인, 기계 작업자, 통합을 수행하는 사람들 모두가 더 크거나 더 복잡한 프로젝트로 나아가는 데 편안해지길 원합니다. 때로는 가장 큰 도전이 직원들의 동의를 얻는 것입니다. 로봇이 인간을 대체할 것이라는 두려움이 항상 있으므로, 그들을 구현의 일부로 만드는 것이 중요합니다. 교육시키고, 롤아웃에 참여시키고, 로봇이 실제로 그들의 일을 더 쉽고 흥미롭게 만든다는 것을 알게 되면, 그들은 결국 당신의 가장 큰 응원단이 될 것입니다."



