로봇의 진화: 제조 효율성 향상을 위한 첨단 기능 탑재
자동화는 제조업에서 여전히 핵심 과제입니다. 모든 명백한 이유로 로봇 벤더들은 인상적인 새 기능을 지속적으로 도입하고 있습니다. 많은 이들이 매사추세츠주 서드버리 소재 메소즈 머신 툴스(Methods Machine Tools Inc.) 로보틱스 자동화 매니저 재크 스펜서(Zach Spencer)의 말에 공감할 것입니다. "지금 가장 크고 흥미로운 건 협동 로봇입니다. 코봇은 새로운 가공 옵션을 열고 투자 수익을 높이는 혁신적 자동화 시스템입니다. 일부 고객은 3개월 만에 코봇 투자비를 회수했습니다."
스펜서는 코봇이 직관적인 프로그래밍 방식 덕분에 인기라고 덧붙였습니다. "티칭 펜던트를 거쳐 로봇을 특정 지점으로 이동하도록 프로그래밍하는 대신, 로봇을 손으로 직접 끌어 티칭 펜던트에 세트 포인트를 만들 수 있습니다. 그런 다음 로봇을 다음 위치로 끌어 세트 포인트 2를 지정합니다. 그게 협동 로봇의 더 나은 기술 중 하나입니다."
코봇 제조사들은 서드파티 액세서리와의 통합을 용이하게 함으로써 자동화에 혁명을 일으켰습니다. 특수 그리퍼, 비전 시스템, 용접 헤드, 운영 소프트웨어 등이 포함됩니다. 미시간주 앤아버 소재 유니버설 로봇(Universal Robots)은 이 분야 선두주자로 UR+ 프로그램에 300개 이상 제품, 수백 개 파이프라인 제품을 보유합니다. 애플리케이션 수석 매니저 조 캠벨(Joe Campbell)은 UR+를 유니버설 로봇의 "앱 스토어"라고 부릅니다. "개발자에게 우리 운영체제에 깊은 접근권을 줘 소프트웨어 개발을 가능케 합니다. 그리고 우리가 테스트하고 검증해 인증합니다."
첨단 빈 피킹
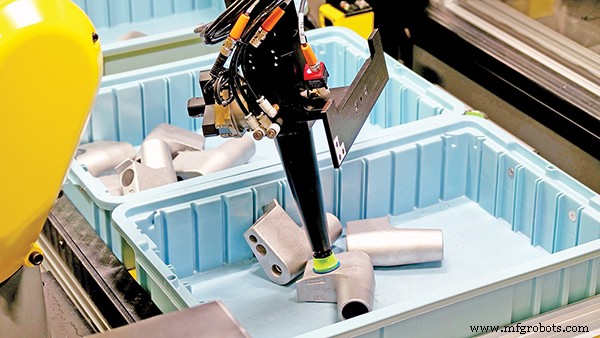
로봇이 무작위 방향으로 놓인 부품을 빈에서 집는 능력은 새로운 게 아닙니다. 하지만 유니버설 로봇 같은 벤더들이 그런 시스템을 더 쉽게 구현하게 만듭니다. 역사적으로 캠벨은 설명했습니다. 그런 상황에서 발생하는 모든 시나리오를 다루기 위해 몇 주간 코드를 작성해야 했습니다. 하지만 UR의 액티내브(ActiNav) 솔루션은 "장기간에 걸쳐 개발된 큰 덩어리 코드를 이미 포함해 픽업 위치에서 내려놓기 위치로 어떻게 갈지 정의하는 데 전통적으로 필요했던 모든 프로그래밍을 벗겨냅니다. ... 액티내브로 부품을 가르치고 ... 내려놓기 위치를 가르치고 ... 빈 정의(기본적으로 네 점 터치) ... 공간 내 기타 장애물 정의. 그러면 시스템이 식별된 픽업 지점에서 배치 지점까지 로봇 경로와 궤적을 완전히 스스로 계획합니다. 커스텀 프로그래밍 없이."
캠벨은 "액티내브에 부품을 가르치는 것"이 공작물 CAD 파일을 가져와 코봇이 잡아야 할 표면을 지정하는 것처럼 간단하다고 덧붙였습니다. 부품이 단순할 필요는 없고 "정확한 픽을 가능하게 하는 표면"만 있으면 됩니다. "아주 직관적입니다. 시스템이 한 번도 다뤄본 적 없는 새 부품을 가져와 약 2시간 만에 설정하는 걸 봤습니다." 게다가 캠벨은 말했습니다. 무작위 빈 피킹과 연관된 이커머스 솔루션과 달리 액티내브는 공작기계 자동 로딩에 충분히 정밀합니다.
예상했듯 액티내브는 코봇을 각 픽업에 맞게 방향을 정하기 위해 3D 비전 시스템이 필요합니다. 이 경우 UR+ 파트너 포토네오(Photoneo), 슬로바키아 브라티슬라바 센서입니다. 유닛은 빈 위에 장착돼 거의 즉시 상세 이미지를 생성한다고 캠벨은 말했습니다. (시스템은 스캔당 320만 3D 포인트 캡처.) 의사결정 및 로드 시간도 마찬가지로 빠르며, 캠벨은 약 30초 사이클 타임 작업이 제품에 이상적이라고 봅니다. 그건 오퍼레이터가 여러 머신을 텐딩하기엔 너무 빠르지만 액티내브 처리 시간 내입니다. 시간이 30초보다 훨씬 빠르면 액티내브가 머신 사이클을 늦출 수 있습니다. 물론 야간 근무 자동화처럼 그렇지 않으면 비생산적일 상황에서 더 느린 사이클 타임을 기꺼이 감수하는 다른 상황도 있습니다.
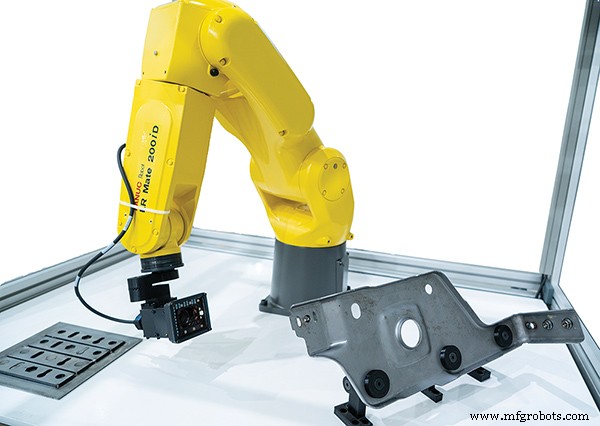
스마트 빈 피킹은 코봇에 국한되지 않습니다. 스펜서는 화낙 로봇이 단조 알루미늄 토치 바디를 빈에서 꺼내 화낙 로보드릴로 가공하는 실제 사례를 제공했습니다. 핵심은 화낙의 아이비전(iRVision) 시스템으로, 빈 안 물체의 3D 포인트 클라우드를 생성합니다. "그 정보가 로봇과 연관돼 어떤 각도로 부품에 접근해 정확하게 뽑을지 알 수 있게 합니다."
스펜서는 단조가 두 다이가 만나는 파팅 라인을 생성하며 그 라인이 항상 같은 위치에 있는 건 아니라고 지적했습니다. 부품의 복잡한 윤곽 특징이 또 다른 도전이었습니다. 하지만 액티내브처럼 "3D 모델을 소프트웨어에 업로드하고 이게 우리가 찾는 모양이라고 말하면 됩니다."라고 스펜서는 설명했습니다. "화낙 소프트웨어는 크기 변동을 고려하고, 그 변동에 제한을 두는 데 탁월합니다." 이 중서부 토치 바디 제조사는 거대 로터리 트랜스퍼 머신 수동 로딩에서 두 로봇이 서비스하는 4대 로보드릴 자동화 셀로 전환했습니다. 결과적으로 "트랜스퍼 머신보다 향상된 처리량, 더 높은 가동률, 훨씬 낮은 스크랩률로 부품을 생산합니다."
스펜서가 전한 더 최근 사례는 건설 장비용 대형 액슬을 나무 스키드에서 열처리로, 다시 공작기계로 자동 로딩하는 것입니다. 액슬은 길이, 직경, 무게(약 200~500파운드)가 다르고 로트 크기도 작습니다. 나무 스키드 높이도 다릅니다. 메소즈는 오퍼레이터가 단순히 4x4피트(1.22x1.22m) 다양한 액슬 팔레트(모두 수직, 플랜지 쪽 아래)를 지게차로 셀에 이동시키면 되는 시스템을 만들었습니다. 그러면 화낙 소프트웨어와 측면을 향한 2D 비전 카메라가 그리퍼가 각 부품을 잡기 위해 얼마나 아래로 위치해야 할지 결정하고, 오버헤드 카메라가 바닥 위 정확한 위치(X, Y)를 결정합니다. 스펜서는 수직 위치 결정이 "큰 기술 개선입니다. ... 실제로 로봇으로 사진을 찍고 그 사진에서 측정을 해내는 것[이 큰 개선입니다.]"라고 말했습니다.
기타 비전 시스템 개선
캠벨 관점에서 액티내브는 오늘날 로보틱스가 "믿기 힘들 정도로 복잡한" 기술을 사용자로부터 숨기는 예시입니다. 유사한 맥락에서 패스트ems(Fastems Oy AB) 핀란드 탐페레, 오하이오주 웨스트 체스터 솔루션 세일즈 디렉터 미카 라이티넨(Mika Laitinen)은 카메라로 X, Y 좌표를 캡처하는 작업이 겉보기엔 단순하지만 실제로는 고급 이미징 알고리즘을 요구할 수 있다고 말했습니다. 예를 들어 그는 미국 카메라 제조사 코그넥스(Cognex) 최신 스마트 카메라 릴리스가 "특정 이미징 알고리즘에 뉴럴 네트워크 계산을 사용합니다."라고 지적했습니다. 그런 시스템이 과거 어려운 작업이던 광학 문자 판독(OCR)을 일반적이고 견고한 기능으로 바꾼다고 덧붙였습니다. 이들 시스템의 컴퓨팅 용량이 향상돼 "인공지능이 로보틱스와 별도 주제가 아닙니다. ... 요즘 인공지능은 스마트 센서와 스마트 카메라 시스템에 점점 더 임베디드되고 있습니다."
화낙 아메리카(FANUC America Corp.) 로체스터 힐스 미시간 일반 산업 및 자동차 부문 엔지니어링 매니저 데이비드 브루스(David Bruce)는 자사 아이비전(iRVision) 시스템에 "추가 하드웨어 없이 내장된 인공지능(AI) 오류 방지" 기능이 있다고 말했습니다. 아이비전은 2D 또는 3D 머신 비전 기반 로봇 가이던스를 제공하며 "화낙의 고신뢰도 로봇 컨트롤러"가 로봇 모션과 "비전 처리, AI 오류 방지 기능 포함"을 모두 처리합니다.
"아이비전은 PC나 스마트 카메라를 사용하지 않아 워크셀 신뢰성에 부정적 영향을 주지 않습니다."라고 브루스는 계속했습니다. "좋은 부품과 나쁜 부품의 여러 예시를 제공하면 생산 런 중 AI 오류 방지 도구가 둘을 구별합니다. 설정 중 오퍼레이터가 여러 공작물 예시를 제시하고 좋음/나쁨 두 범주로 분류하면 됩니다. 오퍼레이터가 이미지를 분류하면 AI 오류 방지 기능이 생산 런 중 부품을 자동 분류합니다."
패스트ems 라이티넨은 라이다(LiDAR, 빛 감지 및 거리 측정) 기술이 결국 스테레오 비전 시스템(여러 카메라로 X, Y, Z 측정)을 대체할 것으로 추측했습니다. "2D 카메라는 작고 편리해 어디든 놓기 쉽습니다. 로봇 손목에 숨겨 모든 정보를 얻을 수 있습니다. 하지만 3D 비전을 원하면 장비가 훨씬 커지고 추가 레이저 프로파일 스캐너나 제3좌표 측정에 쓰이는 기술이 포함될 수 있습니다."
반면 그는 라이다 유닛이 2D 카메라와 다르게 보이지 않는데 3D 데이터를 캡처한다고 말했습니다. (라이티넨은 구체적으로 독일 발트키르히 소재 식(SICK AG)과 미네소타주 미니애폴리스 센서를 언급했습니다.) "단일 카메라로 X, Y, Z 좌표를 측정하는 라이다 기술 사용은 어떤 종류의 혁명이 될 것입니다."라고 라이티넨은 표현했습니다. 패스트ems는 아직 그런 시스템을 현장에 적용하지 않았지만 여러 고객과 타당성 연구를 수행했습니다.
새로운 로봇 계측 기능
로봇으로 CMM이나 측정 스테이션을 텐딩하는 건 놀랍지도 새롭지도 않지만, 로봇 그리퍼로 실제 측정을 수행하는 건 새롭습니다. 캠벨은 UR+ 벤더인 뉴욕주 빅터 소재 뉴 스케일 로보틱스(New Scale Robotics)가 픽앤플레이스 기능 외에 고정밀 캘리퍼 역할을 하는 그리퍼를 개발했다고 말했습니다. 정확도는 2.5µm 이내입니다.
캠벨은 사용자들이 "부품을 집어 측정값을 기록하거나, 부품을 획득하기 전 그리퍼로 여러 위치를 마이크로미터 측정할 수 있습니다. 제조 공정 한가운데 계측 공정을 임베딩한 훌륭한 예시입니다."라고 말했습니다.
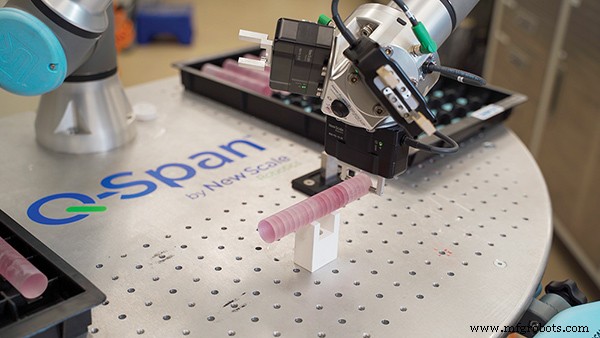
뉴 스케일 로보틱스(뉴 스케일 테크놀로지스 사업부)는 고정밀 그리퍼를 유니버설 로봇 UR3e 코봇과 결합해 Q-스팬 워크스테이션(Q-Span Workstation)을 만들었습니다. 한 고객 옵티프로 시스템즈(OptiPro Systems) 뉴욕주 온타리오는 옵티소닉 그라인딩 머신에서 나오는 광학 유리 실린더 100% 인공정 검사에 Q-스팬을 사용합니다. 검사 통과 부품은 최종 검증을 위해 CMM으로 갑니다. 이 회사가 이전에 수행하던 수동 검사가 필요 없을 뿐 아니라 Q-스팬은 수동 캘리퍼보다 4배 정확해 제조 공정 통제가 더 타이트해지고 스크랩이 줄어듭니다. 캠벨은 뉴 스케일 그리퍼가 인간이 6단계로 하는 걸 1사이클에 수행한다고 말했습니다. 또한 옵티프로는 같은 그리퍼 세트로 다양한 부품을 처리할 수 있습니다.
로봇에서 나오는 데이터
라이티넨은 로봇 모션과 건강에 대한 서보 데이터 수집이 두 가지 중요한 이점을 제공한다고 관찰했습니다. 첫째는 예측 정비를 위한 트렌드 연구 능력으로, 화낙의 ZDT(제로 다운타임) 프로그램이 대표적 예입니다. 둘째는 QC 관련으로, "애플리케이션별 공정 데이터를 수집해 상위 레벨 제어 소프트웨어에 배포합니다." 이는 로봇이 다른 머신을 텐딩하는 게 아니라 공작물에 작용하는 애플리케이션에 적용됩니다.
라이티넨은 항공우주 산업이 로봇을 이렇게 사용하는 좋은 예라고 말했습니다. 터빈 부품 마무리 및 라이닝(금속을 매끄럽게 하거나 평평하게 하는 마무리 기술) 등에서 로봇 서보 데이터를 사용해 공정을 제어합니다. "항공우주 업계 사람들은 부품을 만들고 사후 품질을 확인하는 것보다 공정을 제어하려 노력하는 게 낫다는 걸 이해합니다."라고 그는 말했습니다. 부품이 어떻게 제조되는지, 모든 핵심 성과 변수가 무엇인지, 제조 공정 중 그 값들이 어떻게 변하는지 이해하게 됩니다. 제대로 하면 이 데이터를 실시간 보정이나, 필요 시 나쁜 부품 생산 전 로봇을 자동으로 오프라인 시키고 다른 유닛으로 작업을 재라우팅하는 데 사용합니다.
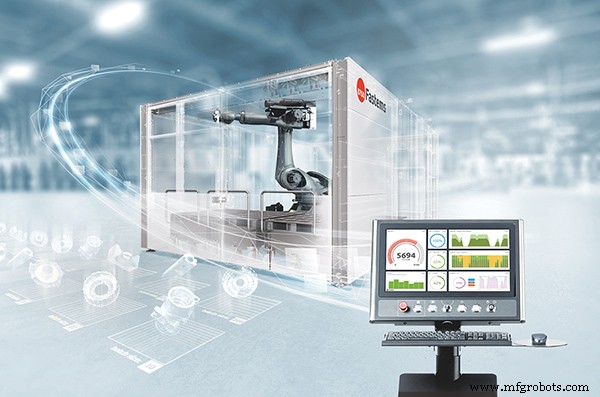
"그게 패스트ems가 항공우주 산업에서 성공한 비결입니다. 우리 제어 소프트웨어가 생산 라인 중단을 멈춤 없이 이런 종류의 변화에 적응할 수 있습니다." 그는 코로나19 팬데믹이 회사를 상업 항공 외 고객으로 밀어냈고, "공정을 측정하고 부품을 측정하지 않는다"는 이 철학을 새 고객들에게 가져가고 있다고 덧붙였습니다.
협력 로봇
한 로봇이 다른 로봇에 부품을 넘기는 자동화 라인이 오래전부터 있었습니다. 용접에서는 한 다축 로봇이 부품을 잡고 다른 로봇이 토치를 움직이는 경우가 있으며, 둘 다 단일 컨트롤러 명령 하에 있습니다. 하지만 여러 로봇이 같은 부품을 움직이는 건 비교적 드뭅니다. 패스트ems가 최근 미국에 바로 그런 시스템을 설치했습니다. 부품은 지름 최대 2.4m, 다양한 두께와 무게의 거대 링입니다. 라이티넨은 한 로봇으로 들려면 매우 크고 비싼 3점 그리퍼가 필요할 뿐 아니라 매우 큰 로봇이 필요하고 "접근성이 매우 어려웠을 것"이라고 설명했습니다.
"그래서 대신 동일한 긴 리니어 트랙[공작기계 라인, 세척 스테이션 등 생산 라인과 평행]에 두 로봇을 사용합니다. 로봇이 하나의 두 팔 로봇처럼 움직입니다."라고 그는 말했습니다. "단일 로봇 컨트롤러로 제어되고 두 로봇 모두 한 프로그램에서 지시됩니다." 모든 픽앤플레이스 작업은 양끝에서 부품을 잡아 동시에 들어 올리고 이동하는 심플한 투핑거 그리퍼로 수행됩니다.



