6축 로봇 팔이 산업 자동화를 지배하는 이유
산업용 로봇에는 제조사, 모델, 색상, 모양, 크기 등 부족함이 없습니다. 하지만 기계적 디자인을 보면 모든 브랜드에서 많은 유사점이 보입니다.
산업용 관절형 로봇 팔은 첨단 제조 시설을 상징하는 이미지로 자주 등장합니다. 일반적인 협동 로봇(코봇)조차 같은 기계적 구조를 따릅니다. 탑재 하중 이송, 적재, 분류, 팔레타이징, 조립 등 다양한 반복 작업을 수행합니다.
RobotWorx 제공 영상
모든 브랜드와 모델에서 한 가지 공통된 특징이 두드러집니다: 6축 운동. 일부 모델은 더 많고, 많은 모델은 더 적지만, 6축이 표준 목표인 듯 보입니다. 이 숫자가 왜 그렇게 흔할까요? 이는 두 가지 관련 질문으로 이어집니다: 6축 미만은 나쁜 투자일까요? 마찬가지로 6축이 좋다면 7축 이상이 더 나을까요?
이상적인 6축 운동 범위
간단히 말해, 로봇 팔이 움직일 수 있는 6개의 점을 가지면 그리퍼(엔드 이펙터 또는 EOAT)가 전체 작업 반경 내 어디든 도달할 수 있고, 어떤 지점이든 그리퍼를 어떤 방향으로든 향하게 할 수 있습니다.
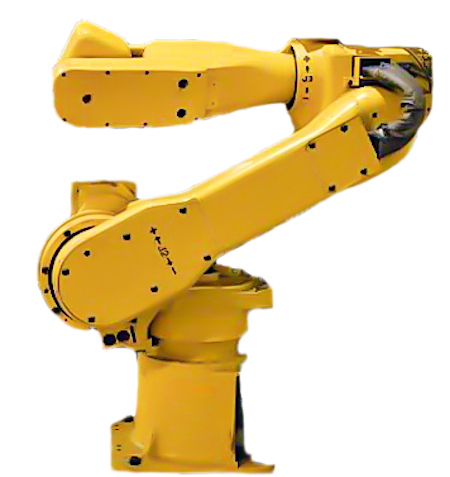
그림 1. FANUC의 S-6, 그들의 6축 로봇 중 하나. RobotWorx 제공 이미지
이 단순화된 답에는 몇 가지 제약이 있습니다. 첫째, 총 작업 영역(엔벨로프)은 그리퍼가 완전히 뻗었을 때만 도달할 수 있습니다. 마치 멀리 있는 물체에 닿기 위해 팔을 뻗는 것과 같습니다. 그리퍼 각도가 변하면 총 도달 거리도 당연히 제한됩니다. 또한 그리퍼가 로봇의 단단한 금속 베이스 안으로 들어갈 수는 없습니다. 하드/소프트 축 제한이 이런 충돌을 방지합니다.
일반적인 관절형 팔의 축은 회전 관절이므로, 모터나 드라이브 풀리 중심을 축으로 회전합니다. 반면 '델타'나 SCARA 타입 로봇 같은 일부 로봇은 직선 슬라이딩 축을 사용합니다. 하지만 관절형 팔은 회전식이므로 관절 위치는 선형 거리가 아닌 각도 측정값입니다.
따라서 이 '이상적' 6축 로봇은 작업 엔벨로프 내 모든 가능한 지점에 어떤 EOAT 방향으로든 도달할 수 있어, 공작물이 로봇 베이스와 평행하지 않은 각도에 있을 때 이상적인 선택이 됩니다.
축이 적은 로봇의 단점
4축이나 5축 모델이 더 저렴하게 구할 수 있는 시스템을 설계할 때 이런 질문이 생길 수 있습니다: 5축으로 내 애플리케이션에 충분할까? 이는 단순 예/아니오로 답하기 어렵지만, 한 가지 요인은 확실히 조사 대상이 됩니다.
로봇이 로봇이 앉은 지면과 평행하지 않은 위치에서 공작물을 다루거나 아이템을 픽/회수해야 한다면, 5축이 작동할지 신중히 고려해야 합니다.
수평 컨베이어가 로봇에 제품을 공급하고, 로봇이 바닥과 수평인 다른 컨베이어로 이송하는 시나리오를 상상해 보세요. 이 경우 4축 로봇도 충분할 수 있습니다. 엔드 그리퍼가 제품을 방향 전환하기 위해 회전해야 한다면 5축이 필요합니다.
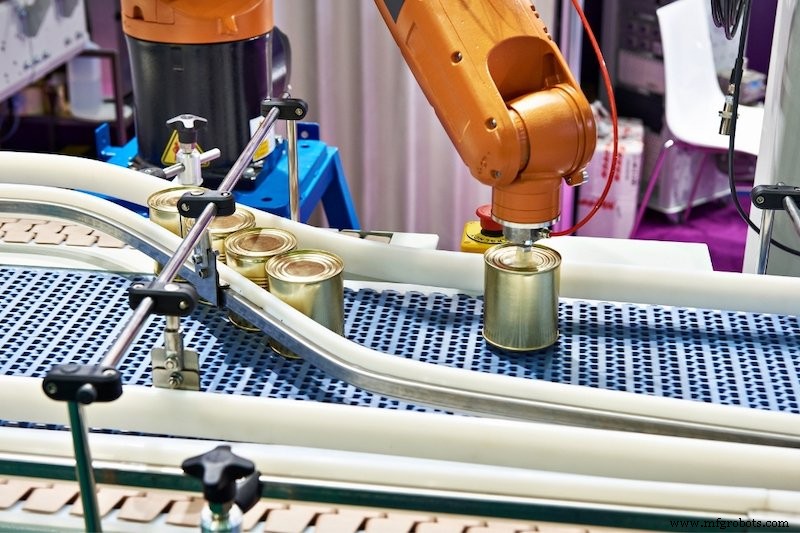
그림 2. 컨베이어 시스템에서 작업하는 로봇.
더 복잡한 시나리오로, 지면에서 45도 각도로 놓인 트레이가 로봇이 회수해야 할 제품을 공급합니다. 이는 트레이가 완벽하게 정렬되어 6축이 필요하지 않은 경우가 아니라면 6축 로봇으로만 가능할 수 있습니다.
상황이 모든 경우에 예/아니오로 쉽게 정의되지는 않습니다. 그럼에도 물체가 로봇 베이스와 평행하지 않은 방향으로 향해 있다면 주의가 필요함을 나타냅니다.
로봇이 용접, 접착제 도포, 기타 경로 추종 애플리케이션용이라면 거의 확실히 6축이어야 합니다.
축이 더 많은 로봇의 이점
추가 축은 보통 사례별로 설치됩니다. 7축의 일반적인 예는 로봇이 이동할 수 있는 슬라이딩 테이블로, 여러 CNC 기계를 동시에 텐딩하거나 긴 조립 라인 공정의 다른 단계를 수행할 수 있게 합니다. 프로그래밍에 약간의 복잡성이 추가되지만, 여러 대의 로봇을 구매하는 대안 대비 막대한 투자 절감이 가능합니다.
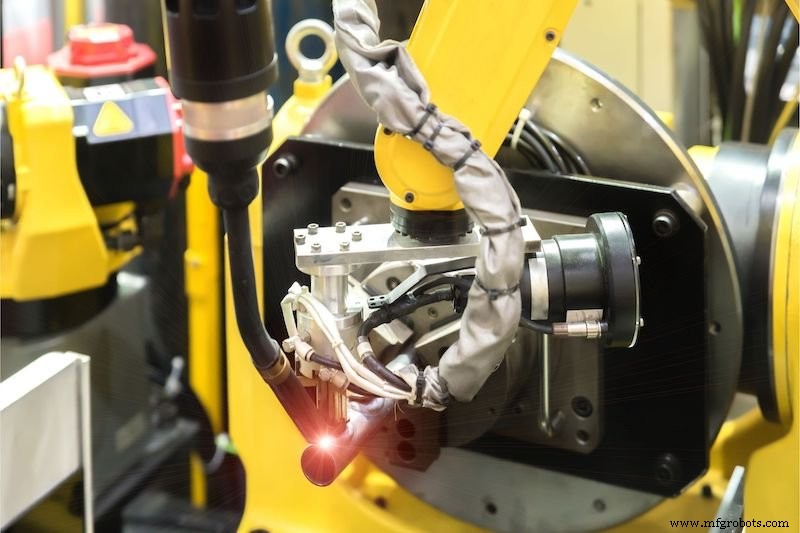
그림 3. 고정밀 CNC 레이저와 작업하는 6축 로봇 팔.
슬라이딩 축이 수평이 아닌 수직인 경우도 있어, 팔레타이징 로봇이 더 높이 적재하거나 저장/회수 시스템이 높은 위치의 빈에서 픽업할 수 있게 합니다. 로봇 자체가 이동 베이스에 장착되는 대신 공작물이 회전 테이블 위에 놓이는 경우도 있습니다. 이는 고정 로봇이 훨씬 더 넓은 범위에 도달할 수 있게 합니다.
또 다른 예로 두 개의 6축 팔을 받침대에 장착해 거의 인간 상체 같은 형태를 만드는 경우가 있습니다. 이 로봇들은 6축 팔로 구성되어 12축 이상을 자랑할 수 있습니다.
이 모든 로봇들은 독특한 장점이 있으며 가치 있는 투자가 될 수 있습니다. 하지만 추가 축이 필요하지 않다면 일부는 지나치게 복잡하고 고장 가능성이 더 높을 수 있습니다. 모든 경우에 전문가 조언을 구해 공정과 환경을 조사하고 각 애플리케이션에 가장 적합한 로봇을 결정하는 것이 좋습니다.



