


산업용 로봇

산업 제조
이 글을 읽어야 하는 이유: 협동로봇은 기존 산업용 로봇보다 저렴하고 유연하지만, 보통 속도와 정밀도는 떨어집니다. 이 글에서는 소위 '코봇'의 장단점을 제시하고 기존 6축 로봇과의 차이점을 강조합니다.
작은 크기 덕분에 조립, 분해, 이전, 공장 내 이동이 쉽고 생산 레이아웃 변경 불필요. 프로그래밍 측면에서는 키네스테틱 가이딩(핸드 가이딩)으로 엔지니어뿐 아니라 누구나 로봇 프로그래밍 가능. 티칭 펜던트(로봇 컨트롤러) 버튼을 누르면 핸드 가이딩으로 팔을 자유롭게 움직여 작업을 직접 시연. 시연된 경로가 기록되어 티칭 펜던트에서 추가 프로그래밍 가능(보통 직관적). 이 과정은 최대 1시간 정도 소요.
빠른 체인지오버 시간 덕분에 다품종 소량 생산하는 중소기업(SME)에 특히 매력적.
코봇의 큰 장점은 전용 작업 셀이 필요 없다는 점(애플리케이션에 따라 예외). 펜스나 라이트 커튼 불필요. 로봇 관절이 힘 제한(force limited)되어 있기 때문. 각 관절에 힘 센서가 있어 충돌 시 즉각 반응하여 정지. 또한 레이저 센서 등 외부 센서를 추가해 사람이 접근하면 로봇 감속 또는 정지 가능.
협동로봇은 산업용 로봇보다 저렴할 수 있음(주로 크기 차이). 하지만 로봇 가격뿐 아니라 투자 전체로 봐야 함. 앞서 언급한 작업 셀 불필요(하드웨어, 인력, 시간) 자체가 비용 절감. 직원 교육 불필요, 로봇 전문가 상주 불필요(선택 사항). 산업용 로봇은 필수. ROI(투자회수) 코봇은 1년 미만, 6축 로봇은 최대 18개월 소요.
일부 기업이 코봇에 추가한 기능으로 둘째 팔이 있음. 기존 산업용 로봇에는 없는 기능. 두 팔은 소형 부품 조립(전자 부품 등)이나 나사 조임 같은 섬세한 작업에 유용, 속도와 유연성 증가. 병렬 빈 피킹도 적용 가능. 빈 피킹(무작위 자세의 소형 부품을 빈에서 집기)은 두 로봇 팔로 더 빠르게 실행 가능. 양팔 코봇이 아직 대중화되지 않은 이유는 두 팔을 탠덤으로 조작하는 복잡성 때문.
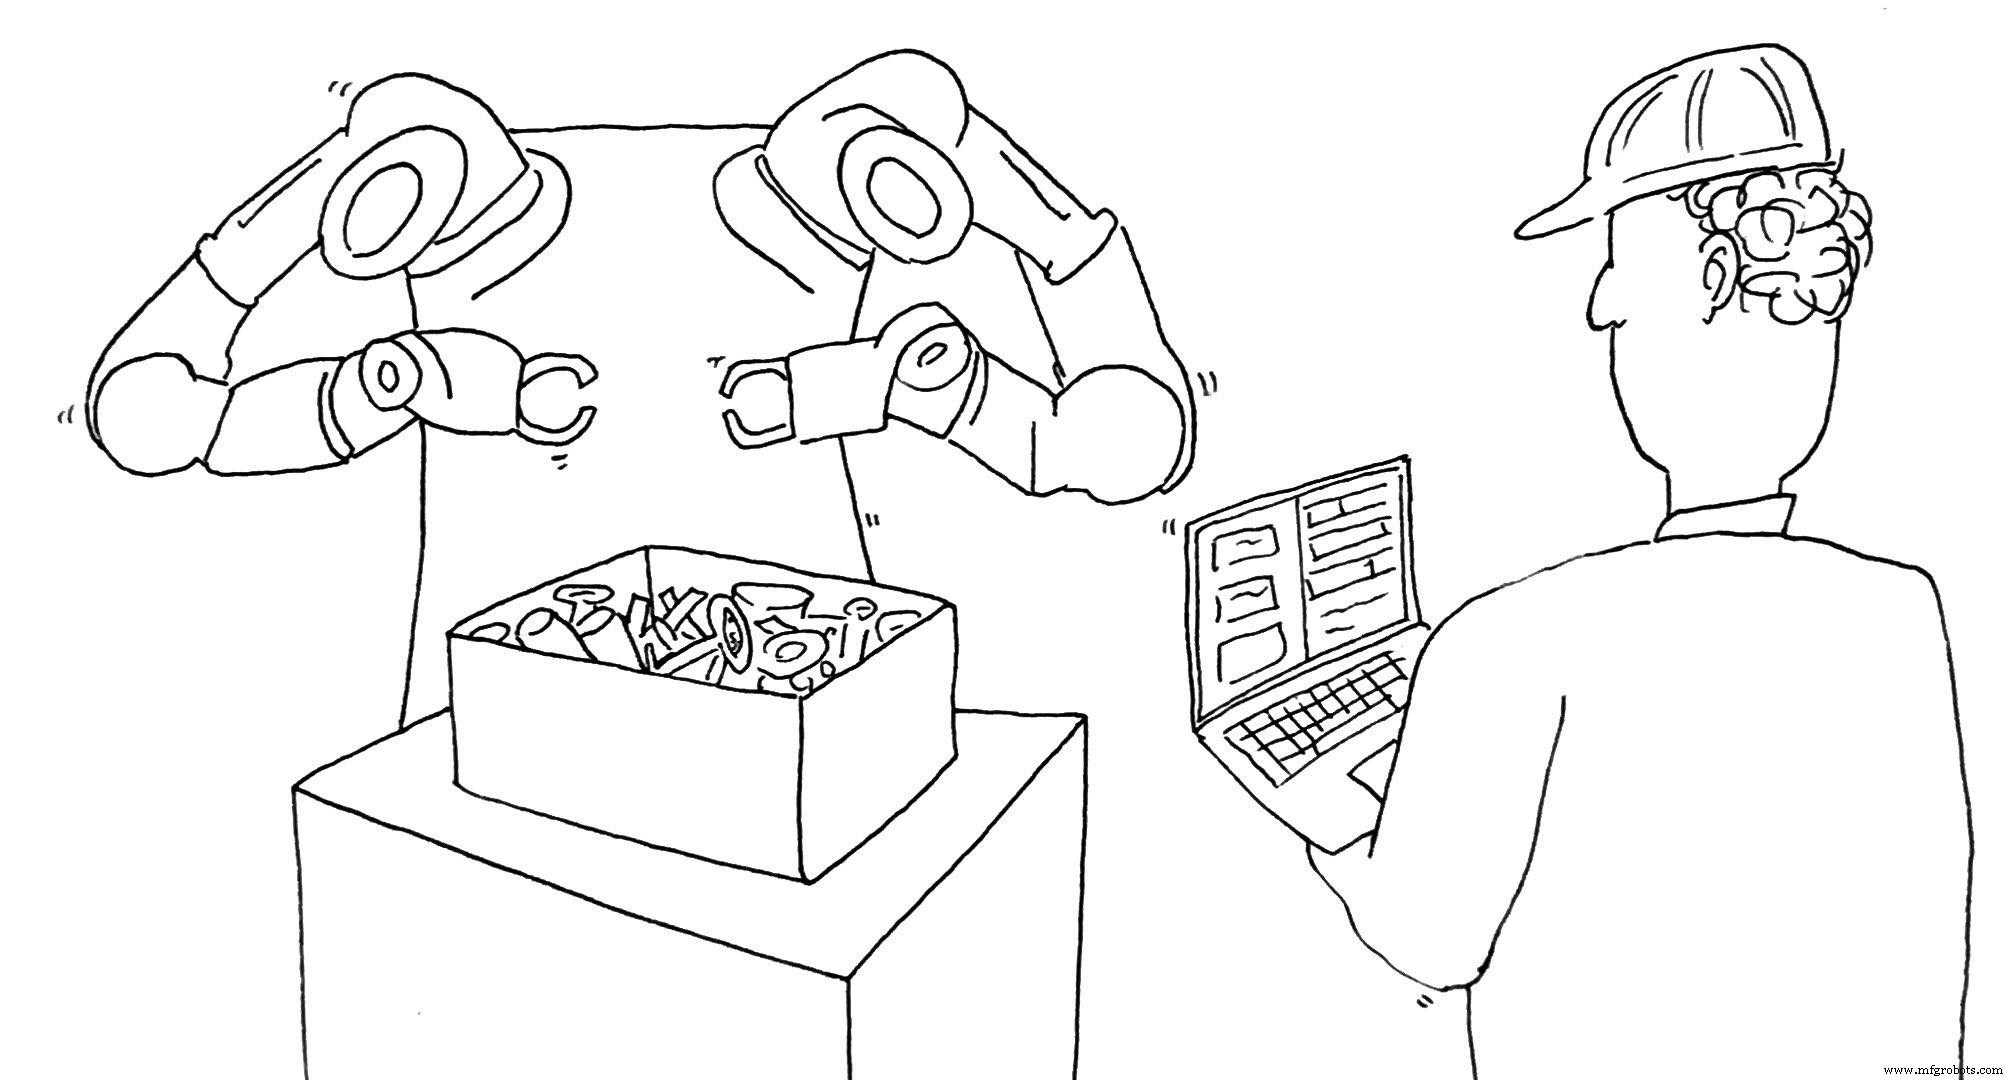
유연성에는 대가가 따릅니다. 코봇은 보통 3~10kg 페이로드 처리(일부 모델 35kg까지). 반면 일부 6축 로봇은 최대 2톤 처리 가능(애플리케이션 의존). 확실한 건: 코봇은 중장비 용도가 아님.
안전이 코봇의 주안점이므로 고속과 결합하기 어려움(위에서 언급한 추가 안전 조치 시). 일반적인 코봇 속도 250mm/s, 기존 산업용 로봇의 1/4. 사용자가 코봇과 상호작용 시 속도 더 낮아짐(안전 위해 사이클 타임 희생). 고속 요구 애플리케이션에는 코봇 비추천.
핸드 가이딩 프로그래밍이 편리하지만, 직원 시연 동작을 그대로 따르므로 경우에 따라 최적 경로가 아닐 수 있음. 매우 정밀하고 섬세한 움직임이 필요하면 사람이 코봇을 제대로 지시 못 할 수 있음. 반면 산업용 로봇은 내부 프로그래밍으로 궤적 생성, 더 빠르고 부드럽고 최적화된 경로 생성.
로봇-사람 시너지에도 단점 존재. 코봇은 원칙적으로 24/7 가동 가능하지만, 모두가 퇴근한 밤에도 사람 도움이나 감독 필요. 반면 산업용 로봇은 사람 없이도 풀 가동 가능.
코봇 안전 인증은 다양한 안전 규정뿐 아니라, 코봇 재배치나 작업/툴 변경 시 새 안전 인증 필요하다는 점에서 까다로움. 이는 CE 마킹 문서화로 공인기관에서 수행. 예: 뾰족한 가장자리의 새 그리퍼 장착 시 원 기능 변경으로 간주, 갱신된 안전 승인 필요(시간·비용 소요).
코봇을 직원이 두려워할 필요 없습니다. 직원을 대체하려 있는 게 아니라 함께 일하려 있습니다. 또한 저렴한 비용으로 많은 중소기업(중견 기업)에 완벽한 솔루션. 하지만 모든 신기술엔 한계가 있으니, 그런 투자 전 신중히 검토해야 합니다.
산업용 로봇
100년 역사의 KUKA 로보틱스, 피킹 자동화의 새 기준 제시 100년 이상의 역사를 자랑하는 KUKA 로보틱스는 조립, 용접, 가공 분야뿐만 아니라 피킹 로봇 분야에서도 고객의 다양한 니즈를 충족시키고 있습니다. 생산 라인 최적화의 핵심은 로봇의 유연성과 다재다능함에 달려 있습니다. 제품 손상 최소화 및 사이클 타임 단축 KUKA 피킹 로봇은 제품의 크기나 무게에 관계없이 부드럽게 제품을 다룹니다. 가변 압력과 섬세한 파지력으로 자재를 다루어 파손을 줄이는 동시에 사이클 타임을 단축합니다. 이는 결과적으로 생산 라인의 처리
6축 로봇 암은 오늘날 시장에서 가장 일반적으로 통합되는 산업용 로봇입니다. 산업 애플리케이션의 다양한 니즈와 솔루션 산업 애플리케이션은 매우 다양한 니즈와 더 다양한 솔루션을 제시합니다. 산업용 로봇 제조사들은 제조 애플리케이션을 자동화하기 위해 다양한 산업용 로봇 암을 설계·개발했습니다. 로봇 축 하나는 자유도 하나와 동일합니다. 각 축(자유도)은 로봇 암 전체를 프로그래밍된 지점으로 이동시키는 역할을 합니다. 6축은 로봇 암이 X, Y, Z 평면에서 움직이고 롤, 피치, 요(Yaw) 움직임으로 위치를 잡을 수 있게 합니다. 축