이제 누구나 코봇이 무엇인지 알지만, 많은 이들이 준비가 됐는지, 됐다면 어떻게 일상 생산 공정에 성공적으로 구현할지 모릅니다. 가장 피하고 싶은 것은 코봇을 구매해 도착했을 때 옆으로 치워두거나, 아무도 사용하지 않는 쇠덩어리라며 상사가 묻게 될 때까지 상자 속에 방치하는 것입니다.
익숙한 상황인가요? 바로 여기서 Absolute Machine Tools가 나섭니다. 우리 A+ 자동화 팀이 이 과정을 단계별로 안내해 성공을 보장합니다.
OB7 코봇에 대해 자세히 알아보려면 여기를 클릭하세요
코봇을 제대로 정당화하고 구현하는 방법에 대한 이 게시물 시리즈를 따라가 보세요. 지금 시작할 준비가 됐다면 연락주세요. 우리가 실현해 드리겠습니다!
1단계: 코봇은 애플리케이션의 한 부분일 뿐
작업 공간 최적화
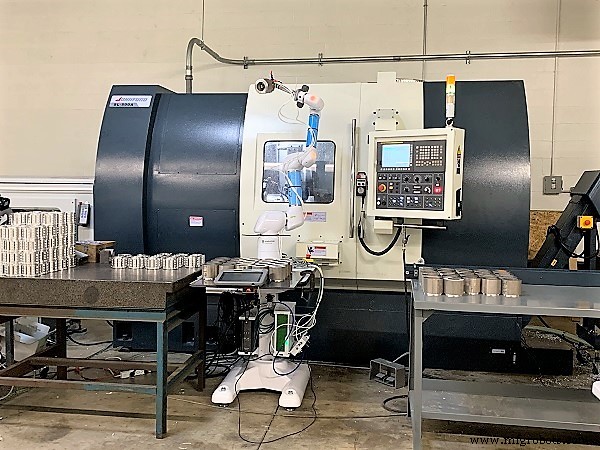
코봇은 전체 자동화 셀의 한 구성요소에 불과합니다. 물리적 설정 시 작업 영역 내 어디에 위치할지 고려하세요. 기존 직원이 서 있던 공간에 코봇을 밀어 넣을 수 있는가, 아니면 작업 영역을 먼저 재설계해야 하는가?
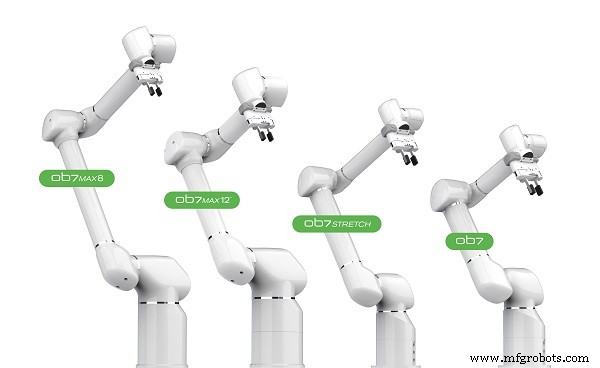
코봇을 배치한 후 직원이 해당 영역에 접근하는 것을 방해하는가? 이는 흔한 일입니다. 작업 영역은 높은 유연성과 민첩성을 가진 사람을 위해 설계되었기 때문입니다. 일반적인 코봇(및 산업용 로봇)은 6개 관절을 가져 인간 팔보다 훨씬 덜 기동적입니다. 일부 코봇은 이제 7축(관절)을 갖추어 인간 팔과 유사한 기동성을 제공합니다. 일반적으로 축이 많을수록 유연성과 다재다능함이 커집니다.
이 게시물에 나온 7축 코봇은 좁은 공간에 들어맞고, 장애물을 돌아 도달하며, 작업 영역 옆으로 배치할 수 있습니다. 코봇과 직원이 모두 들어맞도록 작업 공간 재설계가 필요 없는 모델을 찾으세요. 이것이 Absolute Machine Tools의 A+ 자동화가 도울 수 있는 부분입니다. 우리 A+ 자동화 팀이 작업 영역을 평가하게 하세요. 우리 자동화 엔지니어들은 평가된 영역, 코봇 위치, 자재 제시 및 하역 위치를 검토합니다. 함께 작업 공간 조정이 필요한지, 현재 구성으로 잘 작동할지 판단할 수 있습니다.
코봇 구현 시 소통이 핵심
코봇 구현 시 다음 고려사항은 코봇과 함께 작업할 장비와의 통신입니다. 코봇이 CNC나 다른 머신을 텐딩한다면, 그 머신과 어떻게 인터페이스할 것인가? 구형 머신은 인터페이스 기능이 없거나 더 복잡한 인터페이스가 필요할 수 있습니다.
다음 질문들을 고려하세요:
사내 엔지니어가 해당 인터페이스를 구성할 지식이나 전문성이 있는가?
직원처럼 코봇이 스타트 버튼을 누르는 것이 전기적 인터페이스보다 쉬운가?
그렇다면 코봇이 스타트 버튼에 도달할 수 있는가?
다시 한번 Absolute의 A+ 자동화 팀이 도울 수 있습니다. 몇 가지 질문으로 통합 범위와 CNC 공작기계와 성공적으로 통합 및 인터페이스하기 위해 M-코드나 특수 케이블 등 추가 구성요소가 필요한지 판단할 수 있습니다. 오늘 info@absolutemachine.com으로 이메일을 보내 시작하세요!