생산 중단 방지: 로봇 축 커플링(Axis Coupling) 숨은 리스크와 대응법
약 10~20% 로봇에 있는 잘 알려지지 않은 기능. 대비하지 않으면 프로그래밍에 악영향을 줍니다.
며칠 전 새로운 로보틱스 개념을 알게 됐습니다… 로봇 축 커플링(Axis Coupling).
RoboDK CEO 알버트 누비올라(Albert Nubiola) 왈: "로봇 축 커플링은 로봇 프로그래밍에 중요하지만 많은 사용자가 인지 못 해 혼란스러워합니다."
맞는 말씀! 축 커플링 관련 자료는 거의 없습니다. 게다가 거의 10년 로봇 전문가로 일했지만 이 약간 특이한 기능을 전혀 몰랐습니다.
로봇 축 커플링 처음 들어보셨다면 걱정 마세요. 혼자가 아닙니다.
축 커플링이 나쁜 기능은 아닙니다. 사실 장점도 있습니다. 하지만 대비 안 하면 프로그래밍에 영향 줍니다. 알버트 추산으로 산업용 로봇 10~20%가 축 커플링 영향권입니다.
축 커플링이란?
축 커플링은 로봇 관절 두 개 이상이 연결된 상태. 물리적 연결(평행 링크)거나 제어 소프트웨어상 연결일 수 있습니다.
실제 축 커플링 설명…
축 커플링 없음: 대부분 6자유도(DoF) 로봇
전형적 6자유도 산업용 로봇 예: Comau Smart NJ 16-3.1
대부분 현대 6자유도 로봇에 해당:
- 각 관절이 물리적으로 독립적.
- 각 관절이 다른 관절 영향 없이 독립 제어 가능.
- 각 관절 모터가 해당 관절에 위치.
대부분 6자유도 로봇은 축 커플링 없음. 제어 매우 단순—한 관절(예: 3번) 이동량만큼만 그 관절 움직임.
축 커플링 있음: 일부 로봇
축 커플링 있는 로봇 예: Comau Smart5 NJ-165-3.0
Comau 여러 로봇에 축 커플링 적용. 이 모델은 축 커플링 있는 6자유도 로봇. Comau 모든 팔레타이징 로봇도 이 기능 보유.
이 로봇 특징:
- 2번·3번 관절 모터가 로봇 베이스에 위치.
- 3번 관절이 평행 링크 메커니즘으로 2번과 물리적 연결.
- 2번 관절 움직이면 3번도 움직이고, 그 반대도 마찬가지.
이게 로봇 제어·프로그래밍에 약간 영향. 보통 6자유도 로봇은 6개 값(각 관절 목표 위치) 전송으로 프로그래밍. 축 커플링 있으면 두 관절이 종속돼 더 까다로워짐.
축 커플링의 큰 장점: 고페이로드(High Payload)
축 커플링이 문제라면 왜 쓸까요?
특정 상황에서 기존 6자유도 로봇 대비 축 커플링 로봇의 큰 장점 하나: 고페이로드.
Comau NJ-165(축 커플링) vs NJ-16(전통 6자유도) 비교:
| |
Smart NJ-16-3.1 |
Smart 5 NJ-165-3.0 |
유형 |
전통 6자유도
|
축 커플링 6자유도 |
리치(Reach) |
3.11 m |
3.00 m |
반복정밀도 |
0.1 mm |
0.1 mm |
페이로드(Payload) |
16 kg |
165 kg |
중량 |
680 kg |
1240 kg |
리치와 반복정밀도는 비슷한데 페이로드가 10배 이상 차이!
이해가 됩니다. 로봇 페이로드 대부분은 2·3번 관절 모터에서 나옵니다. 보통 2번 모터가 무거운 3번 모터 무게까지 감당해야 합니다. 3번 모터를 베이스에 두면 2번 모터에 과도한 파워 필요 없이 구조를 더 크고 강하게 만들 수 있습니다.
어떤 로봇이 축 커플링을 쓰는가?
축 커플링 쓰는 로봇 3대 유형:
- 팔레타이징 로봇 — 고페이로드 위해 축 커플링 흔함.
- 고페이로드 6자유도 로봇 — Comau, Fanuc, ABB 최고 페이로드 모델들 축 커플링으로 고하중 구현. 일부(예: KUKA IRB 8700-800/3.50, 800kg 페이로드)는 평행 링크에 카운터웨이트 달아 중량 밸런스.
- 슬림 로봇(Thin robots) — 일부 슬림 로봇이 얇은 구조 보완 위해 축 커플링 사용.
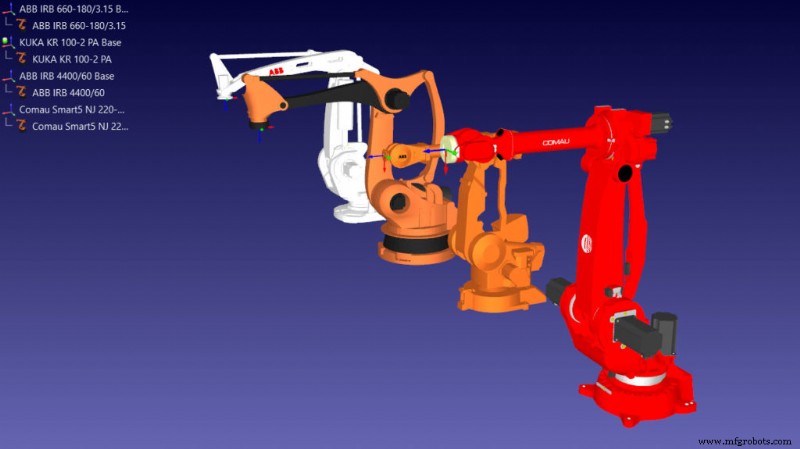
내 로봇에 축 커플링 있는지 확인법
축 커플링 여부 확인 어렵… RoboDK 안 쓰면.
우리가 아는 한, 축 커플링을 정확하게 고려하는 브랜드 불가지(brand-agnostic) 소프트웨어는 RoboDK뿐.
RoboDK에서 축 커플링 확인 2가지 방법:
- 로봇 패널에서 2번 또는 3번 관절 움직여 다른 관절도 같이 움직이는지 확인.
- 2번 또는 3번 관절 제한값 더블클릭해 축 커플링 매핑 창(2축 vs 3축 상호작용) 열기.
일부 로봇은 베이스에서 3번 관절까지 평행 링크가 눈에 보이고, 3번 관절에 모터 없어 베이스에 있는 걸로 쉽게 알 수 있습니다.
일부 로봇은 5·6번 관절 간 기어박스 커플링도 있습니다.
로봇 브랜드별 참고 사항
로봇 사용 경험상 3개 브랜드 포인트:
- FANUC: 물리적 링크 없는 모델에도 소프트웨어적으로 축 커플링 적용(전 모델).
- ABB: 축 커플링 있는 일부 로봇에 상세 매핑 제공.
- Comau: 모든 로봇 데이터시트에 축 커플링 상세 매핑 제공. 예: 로봇 여러 자세에서 2·3축 조인트 맵 한계치. 일부 로봇은 축 커플링으로 한 관절이 제한되는 '데드 존(dead zone)' 존재. 작업공간 기술로 2축 vs 3축 차트 정확 모델링·표시 가능.
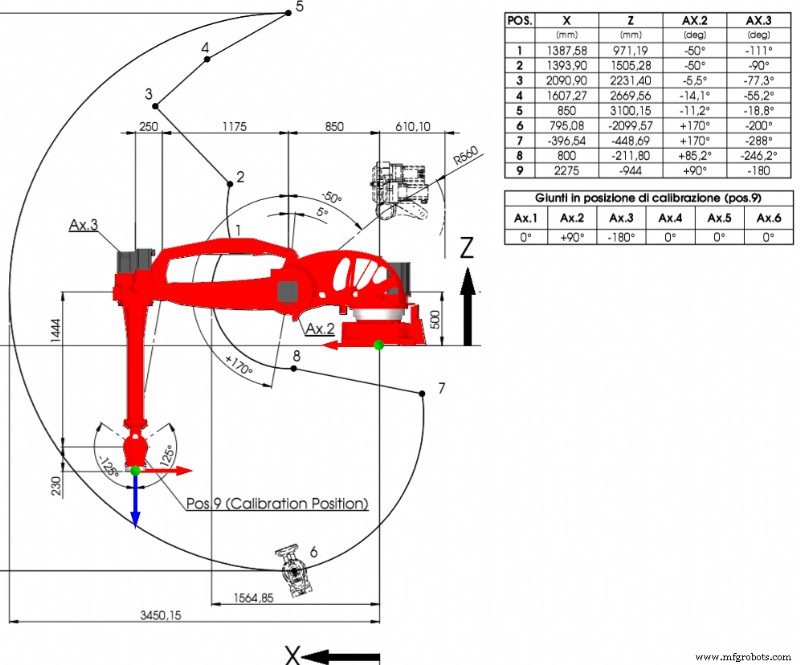
RoboDK에서 여러분 로봇 모델 열고 직접 축 커플링 여부 확인해 보세요.
있다면 RoboDK가 전부 처리해 주니 축 커플링이 프로그래밍 망칠 걱정 없습니다!



