


산업용 로봇

산업 제조
수작업 라벨링 공정은 느리고 비효율적이며 오류가 잦습니다.
라벨링 자동화가 공정 개선의 좋은 옵션일까요? 그렇다면 로봇이 좋은 접근법일까요?
로봇으로 라벨링 작업을 자동화하는 게 überhaupt 가능할까요?
라벨링은 많은 제조 및 포장 공정에서 필수적인 작업입니다. 완제품에 출하용 라벨을 붙이든, 제조 공정 중 추적 라벨을 붙이든, 당신의 회사는 아마 매일 많은 라벨을 붙이고 있을 겁니다.
문제는 수작업 라벨링이 매우 비효율적인 공정이라는 점입니다. 사람들이 근무 시간의 상당 부분을 그냥 제품과 공작물에 라벨을 붙이는 데 씁니다.
수작업 라벨링은 사람 시간의 나쁜 쓰임새일 뿐 아니라, 규정 준수 문제와 제품 추적 오류를 일으키는 에러를 유발합니다.
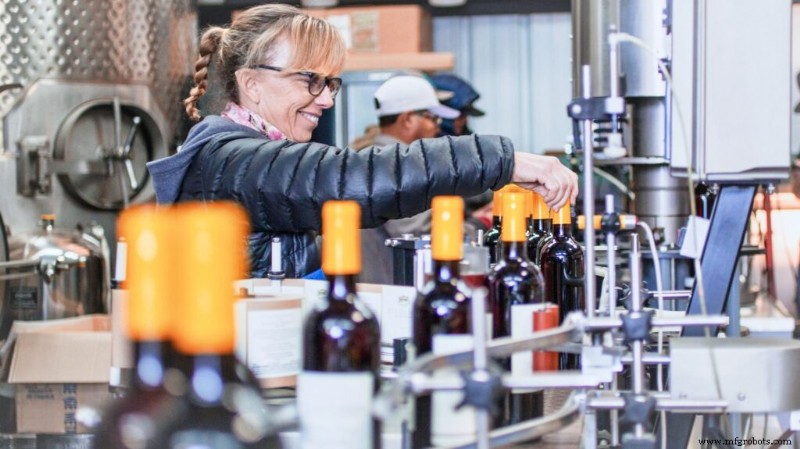
자동화는 라벨링 공정 개선의 검증된 솔루션입니다. 어떤 유형의 라벨링 자동화가 당신에게 맞을까요?
라벨링 자동화를 운영에 도입하기로 했다면 시장의 다양한 옵션을 비교 중일 겁니다.
라벨링 자동화 솔루션엔 두 가지 주요 카테고리가 있습니다.
이들은:
이 두 카테고리 내에도 많은 다양한 시스템이 시장에 있습니다. 어떤 시스템을 선택할지는 당신의 구체적 필요에 달렸습니다. 하지만 먼저 전통적 공정과 로봇 공정 중 무엇을 택할지 결정해야 합니다.
로봇 라벨링은 라벨링 자동화에 대한 꽤 새로운 접근법입니다.
로봇이 피킹&플레이싱이나 팔레타이징 같은 작업과 연관된 경우가 많은데, 왜 이 작업에 로봇을 쓸지 궁금할 수 있습니다.
자동 라벨링을 선택할 매우 좋은 이유들이 있습니다.
가장 설득력 있는 로봇 사용 이유는:
라벨링 로봇을 배치하기 전, 로봇을 어떻게 프로그래밍할지 생각하는 게 중요합니다.
전통적 로봇 프로그래밍은 어렵고 상당한 로봇 전문성을 요구합니다. 하지만 적절한 로봇 프로그래밍 소프트웨어를 쓰면 로봇공학 경험이 없어도 프로그래밍이 빠르고 쉽습니다.
가장 유연한 프로그래밍을 위해 좋은 오프라인 프로그래밍 소프트웨어를 선택하는 걸 추천합니다.
오프라인 프로그래밍 소프트웨어로 라벨링 로봇을 프로그래밍하는 2가지 옵션이 있습니다.
아마 이미 반자동 라벨링 기계를 라벨링에 쓰고 있을 수 있습니다. 작업자가 라벨링할 물체를 기계 옆에 놓고 버튼을 눌러 라벨을 붙이는 기계입니다.
이 경우 로봇으로 물체를 집어 반자동 라벨링 기계 근처에 대고 있을 수 있습니다. 한 회사가 이 방식으로 플라스틱 컵에 맞춤 스티커를 붙이는 데모를 시연했습니다.
이 경우 로봇이 피킹&플레이싱 동작을 수행하고 I/O 신호로 라벨링 기계를 작동시키도록 프로그래밍하면 됩니다. 사람이 버튼을 누르는 대신 말이죠.
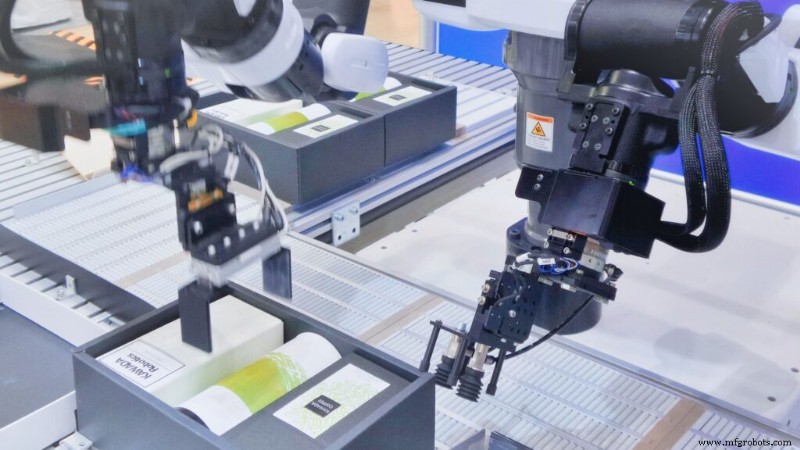
두 번째 접근법은 라벨링 툴을 로봇 팔 끝단에 직접 부착하는 것입니다. 이는 사람이 휴대용 라벨링 툴을 조작하는 것과 비슷합니다.
이 경우 라벨링 툴을 오프라인 프로그래밍 소프트웨어에서 툴로 추가합니다. RoboDK를 쓰면 새 툴을 매우 빠르게 추가할 수 있습니다. 그런 다음 로봇이 각 물체 위치로 이동해 라벨링 툴을 작동시키도록 프로그래밍합니다.
물리적 로봇 셀 구매 전 로봇 자동화로 라벨링 작업을 테스트해보고 싶으신가요?
RoboDK에서 매우 쉽게 할 수 있습니다. 아직 안 쓰고 있다면 무료 체험판을 다운로드하고 라벨링 로봇을 시뮬레이터에 추가하세요.
이렇게 하면 물리적 로봇 셀 구매 전 시뮬레이션에서 애플리케이션을 테스트할 수 있습니다.
라벨링 자동화가 당신의 공정에 어떻게 도움이 될까요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram, RoboDK 포럼에서 토론에 참여해 보세요.
산업용 로봇
로봇은 휴식이나 우리가 꿈꾸는 여분의 한 시간 잠 없이 1년 365일, 주 7일, 하루 24시간 작동할 수 있습니다. 우리가 준비됐든 아니든 서머타임이 시작되어 우리가 가장 소중히 여기는 상품 중 하나인 시간의 가치를 상기시킵니다. 다행히 로봇은 서머타임의 영향을 받지 않으며, 여분의 한 시간 잠을 꿈꾸는 우리 인간보다 훨씬 더 효과적으로 계속 기능합니다. 그들은 생산 라인에서 시간 절약이라는 가장 귀중한 상품을 포함해 수많은 이점을 계속 제공합니다. 생산 라인에서 시간은 직접적으로 돈으로 직결됩니다. 조지아주 애틀랜타의 팩토리
협동 로봇(코봇)은 2008년 시장에 등장했으며 폭발적 성장률로 계속 성장할 것으로 예상됩니다. 운영 조건 중 운영자와 직접 접근 및 상호작용 제공. 생산 라인에서 인간과 기계의 결합은 각자의 고유하고 독특한 능력을 보완하면서 유연성과 생산성 증가도 제공. 코봇은 울타리, 스캐너, 라이트 커튼 같은 안전 장벽 제거로 작업 영역 개방, 인간과 로봇이 더 가깝게 협업 가능. 애플리케이션 기능성 향상과 로봇 유닛 필요 공간 축소 도움. 또한 협동 로봇은 능력과 통합 용이성이 발전하면서 동시에 저렴해지고 있습니다. 자동화 생산 라인