


산업용 로봇

산업 제조
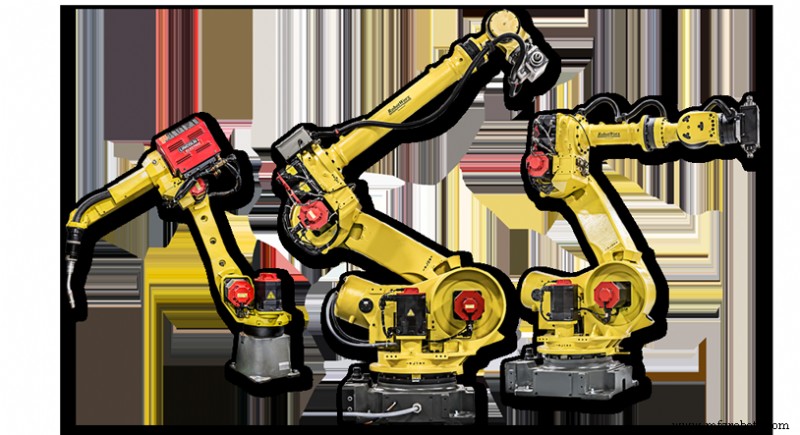
소비자 및 산업 제품 기술이 발전함에 따라 이러한 제품을 만드는 로봇 기술과 공정도 발전합니다. 산업용 로봇은 오늘날 우리가 보는 크고 작은 많은 제품의 생산과 품질에 큰 역할을 합니다.
로봇 기술 발전으로 기본 개념과 설계가 화낙, 모토만 등 주요 로봇 제조업체에 의해 마스터되었습니다. 6축 산업용 로봇 암이 많은 산업 응용 분야의 표준이 되었습니다. 일부 응용 분야와 제조 계획에서는 원하는 결과에 따라 더 많거나 적은 축이 유리할 수 있습니다. 예를 들어 중량 팔레타이징 응용 분야를 수행하는 많은 산업은 반복 정밀도를 희생하지만 더 무거운 페이로드를 처리하는 4축 로봇(예: 화낙 M-410)을 사용합니다. 극한의 유연성과 정밀도가 필요한 산업은 7축을 사용하는 모토만 VA1400 같은 로봇 암을 사용합니다. 오늘날 설계 초점은 더 높은 정밀도, 더 빠른 축 속도, 더 쉬운 프로그래밍, 더 작은 설치 면적에 맞춰져 있습니다.
오늘날 로봇에는 컴퓨터 칩과 마이크로프로세서 제조 및 용접이 설계에 포함됩니다.
점점 더 많은 소비자 및 산업 제품이 컴퓨터 칩과 마이크로프로세서를 활용합니다. 어린이 장난감, 비디오 게임부터 자동차, 산업용 CNC 기계까지 컴퓨터 칩은 더 작아지고 더 많은 정보를 담도록 개발되고 있습니다. 산업용 로봇은 이러한 장치를 정확하게 이동, 핸들링, 조립할 정밀도를 갖습니다. 많은 산업용 로봇 암이 밀봉 설계되어 마이크로프로세서가 종종 다뤄지는 '클린룸' 환경에서 작동합니다.
아크 용접과 스팟 용접은 산업용 로봇이 수행하는 많은 응용 분야를 차지합니다. 설계자들은 이 응용 분야를 수행하는 로봇 암의 반복 정밀도, 축 속도, 유연성 개선을 끊임없이 시도합니다. 일부 로봇은 ±0.02mm 정밀도와 초당 수 미터 속도를 달성합니다. 로봇 기술 발전으로 제조 분야에 더 많은 개선 여지가 생겼습니다.
산업용 로봇
로봇은 조지 찰스 데볼(George Charles Devol)이 발명한 최초의 산업용 로봇 유니메이트(Unimate) 이후 먼 길을 왔습니다. 그 이후 국제표준화기구(ISO)는 산업용 로봇을 자동 제어, 재프로그래밍 가능, 다목적 조작기로 3축 이상에서 프로그래밍 가능하다고 정의했습니다. 이 글은 현재 또는 미래 로봇 사용자에게 도움이 되는 로봇 핵심 사실들을 다룹니다. 로봇 유형 로봇 유형: 주요 3가지 로봇 유형이 있습니다: 다관절 로봇 - 회전 조인트를 가짐 스카라(SCARA) - 선택적 순응 조립 로봇 팔로 평행 축 조
6축 로봇 암은 오늘날 시장에서 가장 일반적으로 통합되는 산업용 로봇입니다. 산업 애플리케이션의 다양한 니즈와 솔루션 산업 애플리케이션은 매우 다양한 니즈와 더 다양한 솔루션을 제시합니다. 산업용 로봇 제조사들은 제조 애플리케이션을 자동화하기 위해 다양한 산업용 로봇 암을 설계·개발했습니다. 로봇 축 하나는 자유도 하나와 동일합니다. 각 축(자유도)은 로봇 암 전체를 프로그래밍된 지점으로 이동시키는 역할을 합니다. 6축은 로봇 암이 X, Y, Z 평면에서 움직이고 롤, 피치, 요(Yaw) 움직임으로 위치를 잡을 수 있게 합니다. 축