FANUC 로봇 프로그래밍 마스터하기: 검증된 5가지 전문가 기술
선택한 애플리케이션에 FANUC 로봇이 최적이라고 결정했습니다.
하지만 FANUC을 프로그래밍하는 가장 좋은 방법은 무엇일까요?
제조사가 제공하는 기본 옵션을 사용해야 할까요, 아니면 실제 선택권이 있을까요?
독특한 밝은 노란색 로봇으로 유명한 일본 로봇 제조사 FANUC은 비즈니스에 로봇 자동화를 추가하려는 사람들에게 인기 있는 선택지입니다.
선택한 로봇에서 최대한의 효과를 얻고 싶다면 최고의 프로그래밍 방법을 선택하는 것이 중요합니다.
기본 FANUC 프로그래밍 방식이 제한적인 이유
FANUC이 제공하는 기본 프로그래밍 방법을 사용해야 한다고 생각할 수 있습니다. 이는 일반적인 가정이며, 실제로 많은 사람들이 기본 방법으로 FANUC 로봇을 프로그래밍합니다.
FANUC 로봇에는 2가지 기본 프로그래밍 방법이 있습니다.
이들은 다음과 같습니다:
- TP — FANUC 티치 펜던트에서 사용하는 언어입니다. 티치 펜던트에서 편집 가능하며 바이너리 파일로 저장됩니다.
- Karel — 많은 산업용 로봇 언어와 마찬가지로 Pascal에서 파생된 프로그래밍 언어입니다. 텍스트 에디터를 사용해 로봇을 프로그래밍할 수 있습니다.
당신이나 팀원 중 Karel 프로그래밍 경험이 있거나 FANUC 티치 펜던트 사용 경험이 있다면, 이러한 프로그래밍 방법이 실행 가능한 옵션이 될 수 있습니다.
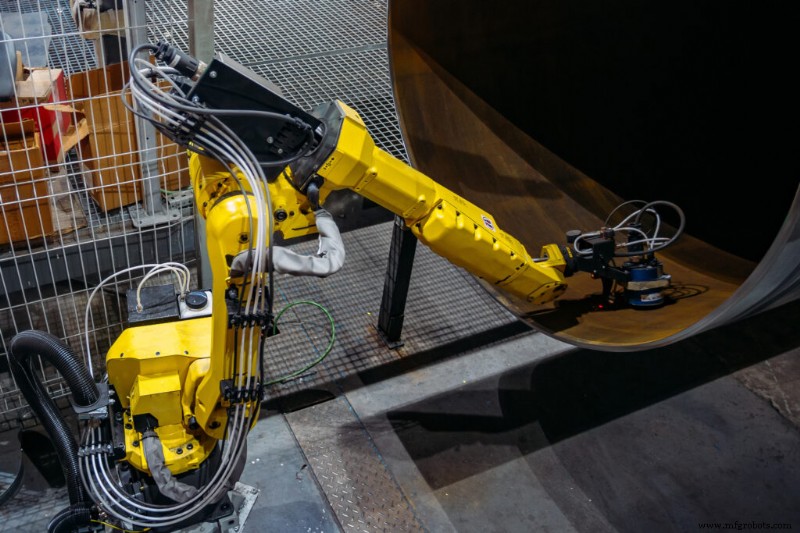
그러나 로봇의 기본 프로그래밍 방법은 종종 있어야 할 것보다 훨씬 사용하기 어렵습니다. 또한 다른 프로그래밍 방법과 함께 제공되는 강력한 기능도 놓치고 있습니다.
단순히 기본 옵션을 선택하는 것만으로 더 직관적이고 강력한 프로그래밍을 놓칠 수 있습니다.
FANUC 로봇 프로그래밍 5가지 전문가 방법
로봇을 프로그래밍하는 가장 좋은 방법은 기존 기술을 최대한 활용하면서 로봇에서 필요한 모든 기능에 접근할 수 있는 방법입니다.
여러분의 기술과 로봇의 능력을 최대한 활용해 FANUC 로봇을 프로그래밍할 수 있는 5가지 훌륭한 방법은 다음과 같습니다:
1. 티치 펜던트 사용
물론 로봇 프로그래밍의 기본 방식은 FANUC 프로그래밍 전문가들에 의해 광범위하게 사용됩니다. 로봇과 함께 제공되는 티치 펜던트를 사용하면 로봇의 핵심 기능 중 많은 부분에 접근할 수 있습니다.
티치 펜던트 프로그래밍은 많은 버튼 누르기, 메뉴 탐색, 원하는 위치로 로봇을 눈대중으로 밀어서 이동시키는 작업(일명 '조깅(jogging)')이 많이 필요합니다. 상당한 크기와 복잡성을 가진 프로그램을 만드는 것은 긴 과정입니다. 나중에 프로그램을 변경하는 것도 마찬가지로 꼼꼼한 과정입니다.
티치 펜던트 프로그래밍은 숙련된 손에선 강력할 수 있습니다. 그러나 주요 문제는 온라인 프로그래밍 방식이라 시간이 오래 걸린다는 것입니다. 이는 로봇을 재프로그래밍하기 위해 생산에서 빼내야 함을 의미하며, 이는 생산성을 저하시킵니다.
2. 텍스트 기반 오프라인 프로그래밍
FANUC 로봇에 오프라인 프로그래밍을 사용해 온라인 프로그래밍의 부정적 영향을 줄일 수 있습니다. 이는 컴퓨터에서 프로그램을 생성하고 완료되면 로봇 컨트롤러에 다운로드하는 것을 의미합니다.
가장 기초적인 오프라인 프로그래밍 형태는 텍스트 에디터에서 FANUC의 Karel 프로그래밍 언어를 사용해 코딩하는 것입니다. 그러나 이는 FANUC 로봇 프로그래밍에 대한 많은 경험을 요구합니다. 진행하면서 프로그램을 디버깅할 방법이 없습니다. 결과적으로 실제 로봇에서의 디버깅 단계가 더 길어지고 온라인 프로그래밍과 유사한 지연이 발생합니다.
3. 그래픽 오프라인 프로그래밍
FANUC 로봇을 오프라인으로 프로그래밍하는 더 좋은 방법은 전용 오프라인 프로그래밍 소프트웨어를 사용하는 것입니다. 이를 통해 로봇 프로그램을 생성하고 디버깅할 수 있습니다. 실제 로봇을 생산에서 빼내기 전에 그래픽 시뮬레이터를 사용해 이를 수행할 수 있습니다.
물론 일부 오프라인 프로그래밍 도구는 다른 것보다 사용하기 쉽습니다. 예를 들어 RoboDK는 로봇 경험이 없는 사람도 사용할 수 있는 오프라인 프로그래밍 및 시뮬레이션 소프트웨어입니다.
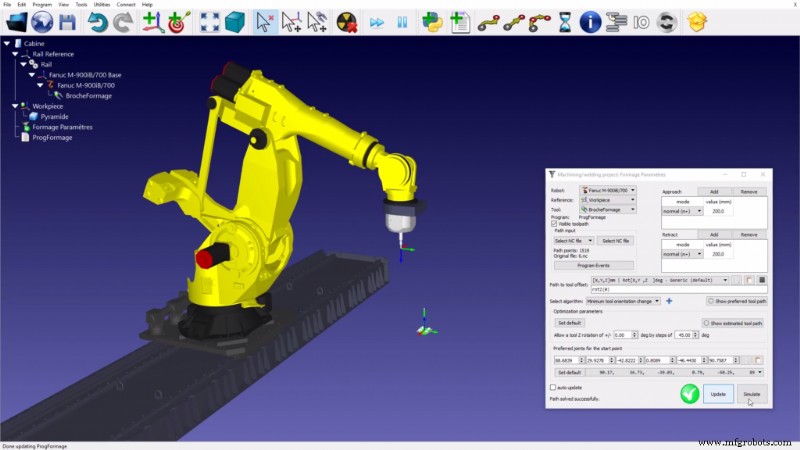
RoboDK는 직관적인 그래픽 인터페이스를 제공하며 기존 방법에서는 사용할 수 없는 추가 기능을 로봇 프로그래밍에 제공합니다. 예를 들어 전용 머시닝 위자드, 3D 프린팅 기능 등이 있습니다.
4. 좋아하는 프로그래밍 언어 사용
숙련된 프로그래머지만 FANUC이나 로보틱스에 대한 구체적인 경험이 많지 않다면, 좋아하는 언어로 로봇을 프로그래밍할 수 있는지 궁금할 수 있습니다.
과거에는 래퍼 라이브러리와 네트워크 통신 라이브러리를 만들어 로봇 컨트롤러와 인터페이스해야 했기 때문에 어려웠습니다. 하지만 이제는 가능하고 쉽습니다.
RoboDK를 사용하면 여러 고급 프로그래밍 언어 중 하나로 FANUC을 프로그래밍할 수 있습니다. 로봇에 다운로드하기 전에 시뮬레이터에서 오프라인으로 프로그램을 테스트할 수 있습니다.
5. 휴대용 프로브 사용
앞서 언급한 네 가지 방법 모두 최소한 기하학과 로봇 프로그래밍에 대한 이해가 필요합니다. 그래픽 오프라인 소프트웨어에서도 시뮬레이션 환경에서 로봇을 드래그할 수 있지만, 시뮬레이션 환경이 실제 환경과 어떻게 관련되는지 생각해야 합니다.
이 모든 것을 고려했을 때, 앞서 언급한 모든 방법보다 훨씬 더 쉽게 사용할 수 있는 FANUC 로봇 프로그래밍의 전문가 방식이 하나 더 있습니다.
RoboDK TwinTrack을 사용하면 휴대용 프로브로 로봇의 원하는 움직임을 따라 그려 프로그램을 만들 수 있습니다. 로봇은 그 정확한 움직임을 재현합니다. TwinTrack은 오프라인 프로그래밍과도 호환되어 로봇 생산에 영향을 주지 않습니다.
당신의 FANUC 로봇을 위한 최고의 프로그래밍 방법은?
그렇다면 이 프로그래밍 방법 중 어느 것이 당신에게 가장 적합할까요?
언급했듯이 최고의 프로그래밍 방법은 프로그래머로서 당신의 기존 기술을 최대한 활용하고 로봇의 가장 많은 기능에 접근할 수 있게 해주는 방법입니다.
물론 FANUC 로봇과 함께 제공되는 기본 방법이 이러한 기준을 충족할 수도 있습니다.
하지만 이 기사에 나열된 다른 옵션들을 사용하면 더 강력한 기능에 더 쉽게 접근할 수 있습니다. 로봇의 티치 펜던트에서 끝없이 버튼을 누르거나 Karel 프로그래밍 언어와 씨름할 필요가 없습니다.
RoboDK로 FANUC을 프로그래밍해 보고 싶다면 RoboDK 다운로드 페이지에서 무료 체험판을 받을 수 있습니다.
RoboDK로 FANUC 로봇을 프로그래밍하는 방법에 대한 자세한 지침은 전용 문서 페이지를 확인하세요.
FANUC 로봇 프로그래밍에서 어떤 어려움을 겪고 계신가요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram 또는 RoboDK 포럼에서 토론에 참여해 주세요.



