로봇 용접 결함 진단 및 해결 실무 가이드
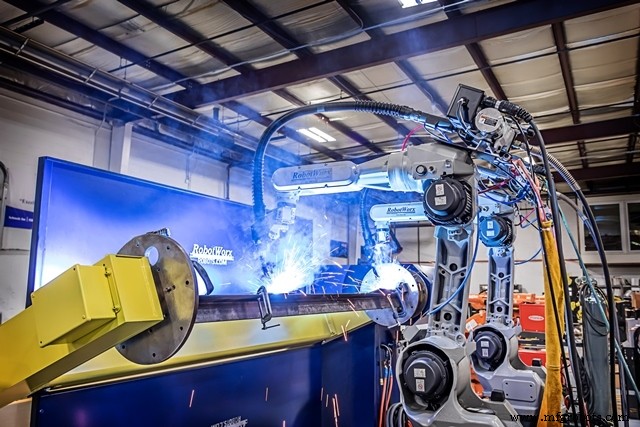
용접 결함은 제조업체가 어떤 대가를 치르더라도 피하고 싶은 것입니다. 로봇 용접기가 용접 공정 중 결함을 생성하면 용접의 무결성을 떨어뜨려 제품 품질을 저하시킬 수 있습니다. 그렇기 때문에 로봇 용접 시스템에서 용접 결함이 발견되면 트러블슈팅하는 방법을 이해하는 것이 중요합니다.
기공(Porosity)은 가장 흔한 용접 결함 중 하나입니다. 차폐 가스 누출이나 용접 건 노즐 막힘으로 인해 발생할 수 있습니다. 이는 용접이 언더컷이나 콜드 롤 소재로 만들어지게 하여 용접 결함을 초래할 수 있습니다. 로봇 용접 시스템에서 기공 문제와 기타 용접 결함을 확인하기 위해 실행할 수 있는 다양한 단계가 있습니다:
체크리스트
차폐 가스 누출 및 유량 확인 - 차폐 가스 누출 확인 시 비눗방울을 사용하고 모든 피팅이 단단한지 확인하세요. 차폐 가스 유량은 건에서 나오는 것처럼 느껴져야 하지만 난류나 방해를 일으킬 정도는 아니어야 합니다.
스패터 확인 - 용접 노즐은 시간이 지나면 스패터로 막힐 수 있습니다. 로봇 시스템에서 용접 노즐을 제거하고 검사하여 교체하기 전에 용접 스패터를 청소하세요.
용접 팁과 라이너 정기 교체 - 용접 접촉 팁은 매 사이클마다 와이어 피드가 부드럽고 일관되도록 매일 교체해야 합니다. 3교대 운영 공장에서는 용접 라이너를 주간 단위로 교체해야 합니다.
용접 와이어 확인 - 용접 와이어는 용접 건에서 나올 때 강하게 느껴져야 합니다. '버드 네스트(bird nests)', 즉 와이어 공급을 멈추게 하는 와이어 엉킴을 방지하려면 드라이브 롤을 뒤집고 와이어를 건에서 다시 빼내세요. 그런 다음 엉킨 와이어를 다듬고 피더를 통해 다시 건으로 재장착하세요.
스틱아웃 높이와 푸시/풀 각도 확인 - 용접 로봇의 일반적인 스틱아웃 높이(용접 건 노즐과 팁 끝에서 용접 조인트까지 거리)는 5/8인치에서 3/4인치입니다. 측정이 올바른지 확인하고 시스템의 모든 푸시/풀 각도를 확인하세요. 강철은 보통 15도 드래그 앵글이 필요하고, 알루미늄은 아크로 산화물을 태우기 위해 15도 리드 앵글이 필요합니다.
이 모든 단계를 완료하면 기공 같은 용접 결함을 수정하고 고품질이고 일관된 강하고 내구성 있는 용접 애플리케이션으로 돌아갈 수 있어야 합니다.



