PASSARO 프로젝트: 클린 스카이 2 위한 원샷, 오토클레이브 외 공정 복합재 콕핏 선도
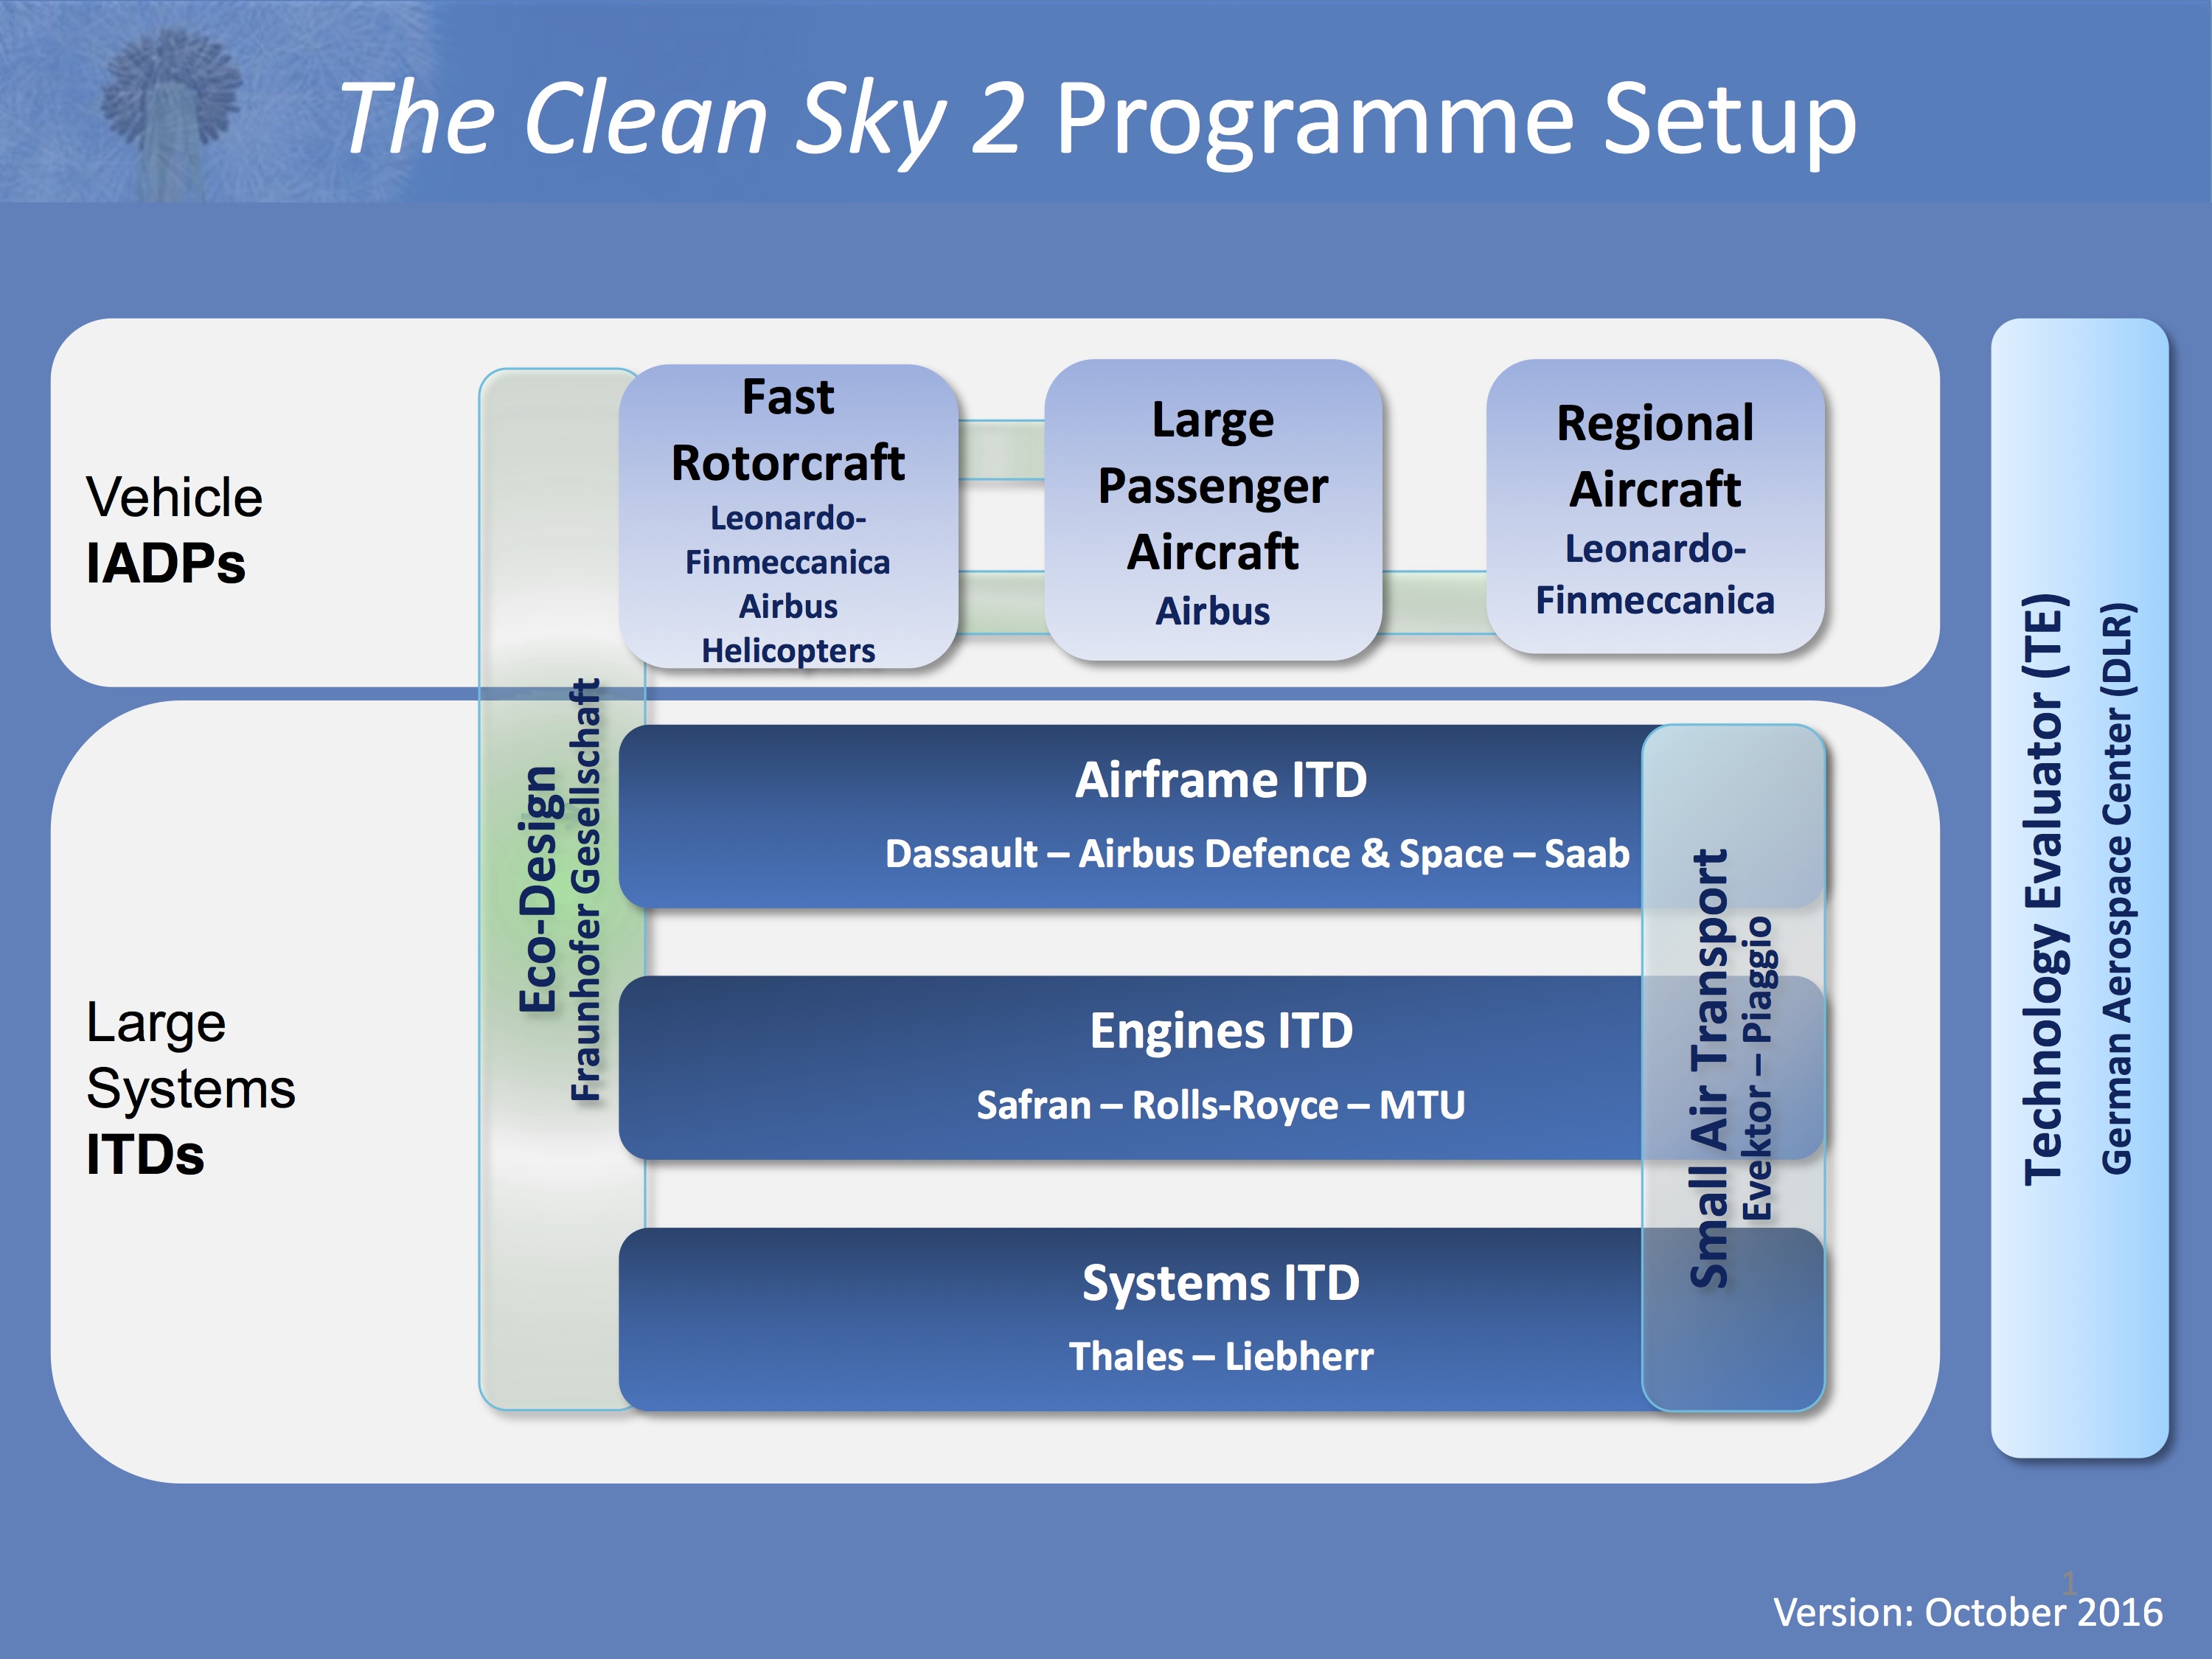
PASSARO(caPAbilities for innovative Structural and functional testing of AeROstructures) 프로젝트는 소음 차단과 고에너지 충격 저항을 통합한 새로운 다기능 소재와, 열가소성 복합재 인시츄 통합(In-situ consolidation) 및 액체 레진 주입 같은 오토클레이브 외(OOA) 기술로 보완된 원샷(one-shot) 제조 복합재 콕핏을 위한 검사 솔루션 개발을 목표로 합니다. 이 복합재 콕핏은 클린 스카이 1(Clean Sky 1) 기간 동안 에어버스 디펜스 앤 스페이스(Airbus Defence and Space, 스페인 마드리드)가 C295 항공기를 기반으로 개발했습니다. 이 프로젝트는 제조 공정의 자동화와 인더스트리 4.0 개념 기반의 새로운 테스트 접근법, 조종사 편의와 향상된 인간-기계 인터페이스를 촉진하는 인체공학적 첨단 개념 개발도 목표로 합니다.
클린 스카이 2의 기체 플랫폼(Airframe platform) 일부인 PASSARO 프로젝트는 2016년 7월 시작되어 총 48개월간 진행됩니다. 포르투갈과 스페인의 11개 파트너가 에어버스 디펜스 앤 스페이스와 긴밀히 협력하고 있습니다.
출처: Clean Sky 2
포르투갈 지역 MOSHO 프로젝트와의 시너지
많은 클린 스카이 2(CS2) 프로젝트들은 EU 회원국의 지역 이니셔티브(프랑스의 CORAC 등)와 시너지를 공유합니다. PASSARO 프로젝트는 일부 파트너가 참여하는 포르투갈 국가 R&D 이니셔티브와 보완적 활동을 촉진했습니다. MOSHO 프로젝트(충격 소재를 위한 첨단 솔루션, 복합재 항공구조물 수리 및 모니터링)는 클린 스카이 2 기체 ITD 코디네이터인 ADS(에어버스 디펜스 앤 스페이스)의 지원을 받으며 PASSARO 활동과 보완됩니다. 이 프로젝트는 복합재 항공구조물 수리를 위한 첨단 솔루션을 개발하고 통합할 예정입니다.
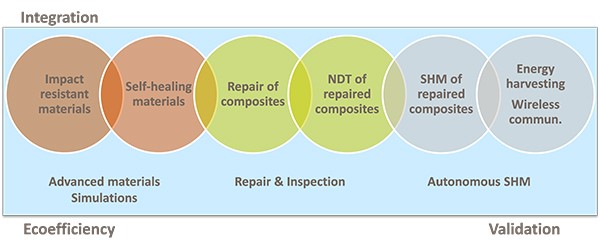
그림 3: MOSHO 프로젝트 기술 범위 출처: https://www.cleansky.eu/commissioner-moedas-meets-passaro-at-isq
PASSARO 협동 로봇, 핸드 레이업 사이클 타임 최대 70% 단축
PASSARO 프로젝트의 협동 로봇을 복합재 제조에 활용하는 방법 연구 개발 목표의 일환으로, OPTIMAL 프로젝트는 자격을 갖춘 소재를 사용하여 기존 핸드 레이업을 대체할 실용적이고 비용 효율적인 자동화 솔루션을 개발했습니다.
전통적으로 프리프레그를 사용한 복합재 부품 제조는 본질적으로 수작업 활동이지만, 자동화를 향한 조치들이 취해지고 있습니다. 지난 10년간 비교적 단순한 형상 부품에 대한 여러 자동 레이업 솔루션이 등장했습니다. 이러한 솔루션들은 종종 꽤 비싸고, 일반적으로 설치를 위해 공장을 처음부터 설계하도록 요구합니다. 보통 전용 안전 시스템을 갖춘 격리된 셀 같은 특수 환경을 필요로 합니다. 대안으로 협동 로봇(코봇)을 기존 제조 워크플로에 통합하여 일부 작업을 자동화하고 주변 환경을 크게 변경하지 않으면서 생산성을 향상시킬 수 있습니다.
산업용 로봇은 빠르고 강력하며 뛰어난 정확도와 반복성을 가지지만, 최종 결과 최적화만을 목표로 개발됩니다. 반면 코봇은 더 느리고 덜 정확하며 더 작은 하중을 처리하지만, 인간과 함께 단순한 작업을 자동화하는 데 필요한 것을 훨씬 낮은 비용으로 갖추고 있습니다. 코봇은 최소한의 충격을 감지하고 안전하게 정지하는 하중 센서를 장착하고 있습니다.
OPTIMAL의 코봇 기술 개발 목표는 자사와 다른 기업들이 더 반복 가능하고 높은 품질의 제품을 대량으로 더 낮은 가격에 제공할 수 있는 역량을 개선하는 것입니다.
PASSARO 프로젝트의 워크 패키지 10 내에서 협동 로봇을 사용하여 세 가지 주요 단계가 개발되었습니다:
- 자동 프리프레그 커터에서 직접 플라이 픽업 및 분류;
- 전용 셀을 사용한 플라이 필링(보호 필름 제거);
- 툴에 플라이 위치 지정 및 적층.
이러한 활동을 구현하기 위해, 프리프레그 커터에서 플라이를 받아 자동으로 필링하고 몰드에 적층하는 셀이 개발되었습니다.
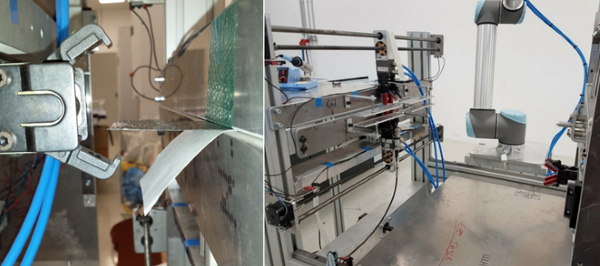
PASSARO 프로젝트에서 복합재 제조용으로 사용된 협동 로봇. 출처: ISQ Group
위치 지정 및 적층 작업은 프리프레그 핸들링용 특수 흡착 컵을 사용하여 로봇 팔로 완료됩니다. 필러는 더 복잡한 기계로, 압축 공기를 사용하여 프리프레그를 필링하는데, 일반적으로 플라스틱 하나와 종이 하나, 또는 단순히 두 개의 플라스틱인 두 개의 코팅으로 보호됩니다. 필링 개념은 동일한 자극이 가해질 때 서로 다른 소재가 다른 주파수로 진동하는 경향이 있다는 사실에 기반합니다. 서로 다른 진동 주파수는 프리프레그와 커버 층 사이에 공기 주머니를 생성합니다. 플레이트 공진기는 다른 소재에 맞춰 진동 진폭을 조정합니다. 이 프로토타입은 특정 소재에 대해 거의 100%에 가까운 필링 성공률과 몰드 평면 내 두 자유도에서 ±0.5mm, 회전에서 ±0.1°의 적층 정확도를 달성할 수 있었습니다.
이 시스템에 채택된 모듈식 접근법은 플라이 치수와 무관하게 만듭니다. 폭은 더 많은 병렬 필링 모듈 추가로, 길이는 필러 개방 범위 조정으로 커버됩니다. 이 기술은 인간 작업자와 비교하여 공정 정확도, 반복성, 특히 사이클 타임에서 명확한 개선을 제공하며, 최대 70%까지 단축됩니다.
저자: 안토니오 헤이스(António Reis), 니콜 크루즈(Nicole Cruz), 마르코 네베스(Marco Neves, OPTIMAL) 및 루벤 부엘가 산체스(Rubén Buelga Sanchez, ADS). 자세한 정보 문의:
INEGI
Campus da FEUP
Rua Dr. Roberto Frias, 400
4200-465, Porto, Portugal
Tel: (+351) 229 578 710
Email: passaro@inegi.up.pt



