Arduino Yun IoT 기반 5자유도 로봇 팔, Blynk 제어
부품 및 소모품
Arduino Yun 1개 서보 모터 (Tower Pro MG996R) 5개
앱 및 온라인 서비스
프로젝트 소개
다음 특징을 가진 첫 로봇 팔 프로젝트입니다:
5자유도(그리퍼 제외 시 4자유도)
두뇌: IoT 기능 내장 Arduino Yun
제어 인터페이스: Blynk 앱
순운동학: MATLAB Robotics Toolbox로 구현
부드러운 모션 생성을 위한 직접 작성한 라이브러리 적용
결과가 만족스러워 제작 경험을 공유합니다.
구성품 및 재료
Arduino Yun (또는 다른 아두이노 보드) 1개
서보 모터 5개
5V 충전기, 최소 2.5A
LED 2개
저항 100Ω(적색 LED), 150Ω(청색 LED)
나무 젓가락 2개
금속 와이어
플라스틱 시트(샤워젤 병 재활용)
고무줄
작은 스펀지 2개
플라스틱 M3 나사 9개, M2.5 나사 6개
나무 합판 3mm (30×50cm)
목공용 접착제
코딩 시간
로봇 제작
서보 크기와 토크를 측정해 암 길이와 로봇 크기를 결정합니다. 저는 140°까지 움직이는 고토크 마이크로 서보 2종을 사용했지만, 180° 서보를 권장합니다. 그리퍼용은 저가 마이크로 서보로 충분합니다.
사진 1처럼 암을 자르고 조립합니다. 디자인은 자유롭게 변경 가능합니다.
그리퍼는 젓가락 절반과 플라스틱 시트(스프링 역할)로 만듭니다. 와이어로 개폐 동작 전달.
베이스와 아두이노 보드 장착 플레이트를 만들고 모두 조립하면 사진 2처럼 됩니다.
원하면 샌딩 후 도색하세요(사진 3: 은색+빨간 줄). 최종 모습은 사진 4.
소프트웨어
Blynk 인터페이스 제작(초보자도 쉽게 가능). 인터넷 연결 보드가 없다면 Arduino Uno로 USB 연결해 Blynk 사용 가능(참조 ).
Arduino IDE에서 다음 라이브러리 설치:
Blynk 라이브러리 (Sketch → Include Library → Manage Libraries)
SimpleTimer 라이브러리 (Arduino\libraries\SimpleTimer 폴더에 압축 해제)
직접 작성한 MotionGenerator 라이브러리 (Arduino\libraries\MotionGenerator 폴더에 압축 해제) – 해석적 해법으로 속도/가속도 제한 하에 부드러운 전환 제공
첨부된 RobotArm_instructables.ino 컴파일/업로드 (Blynk 토큰 갱신 필수 )
선택 사항 (순운동학) : MATLAB과 Robotics Toolbox가 필요합니다. 로봇이 Blynk에 연결되고 USB로 PC에 연결된 상태에서 MainScrip.m의 COM 포트만 맞춰 실행하면 됩니다. 로봇 치수는 내 로봇 기준이니 본인 로봇에 맞게 robotKinematicsFcn.m에서 수정하세요.
코드
소스 코드 압축 파일 첨부 (다운로드만 가능)
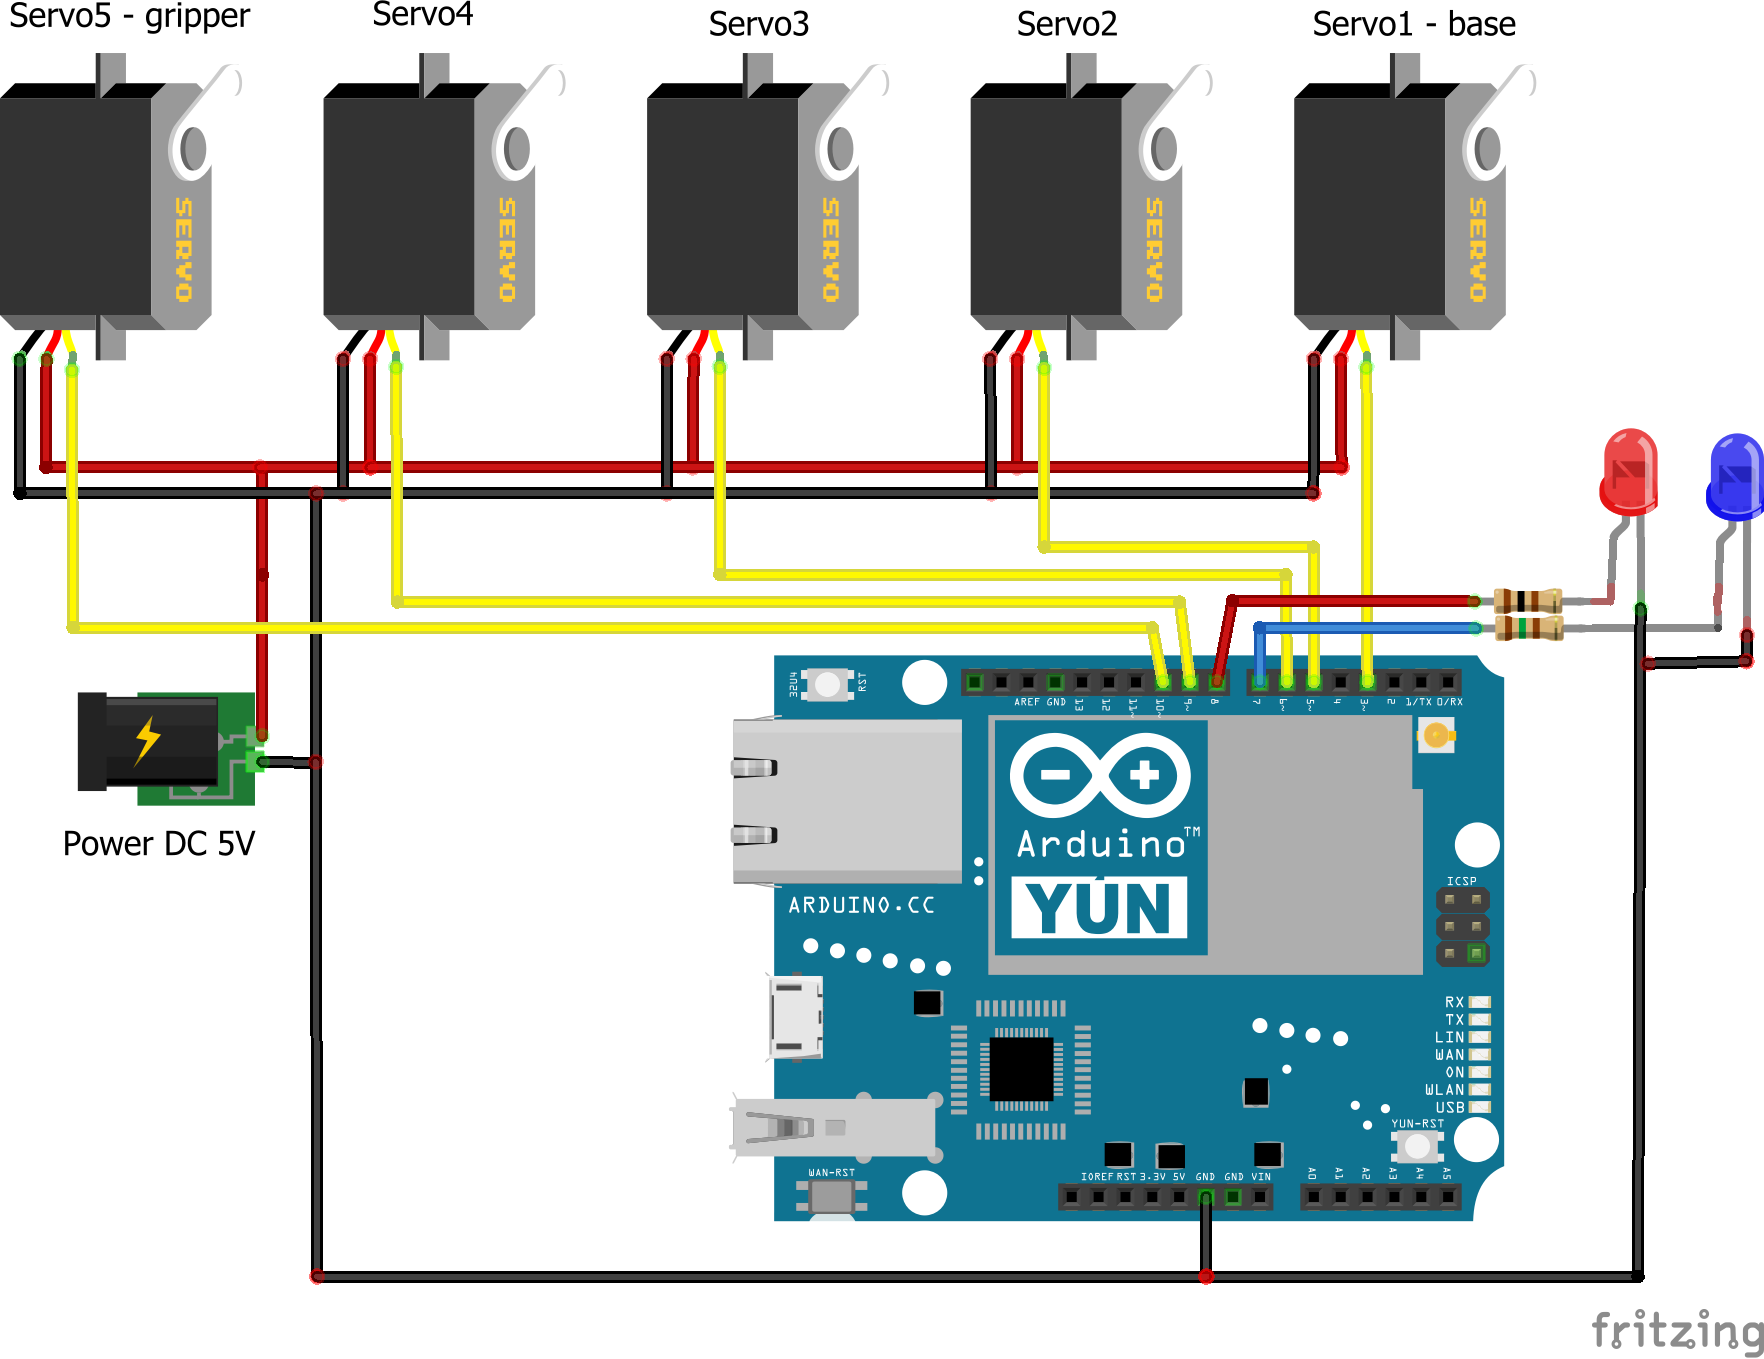
회로도