위험 작업장 안전 혁신: 협동 로보틱스·자율 로봇으로 무인화하다
기술 발전은 생산 공정 최적화뿐 아니라 작업 현장 안전성도 비약적으로 높였습니다. 오늘날 로보틱스의 최대 과제 중 하나는 작업 환경 개선과 안전 확보입니다. 산업 자동화는 일반적으로 작업자 안전 확보, 근로 조건 개선, 유해 환경 격리에 기여합니다.
이 글에서는 협동 로보틱스가 위험 작업을 자동화해 공정 속도·안전성을 동시에 높이고 작업자 리스크를 대폭 낮춘 사례를 다룹니다.
협동 로봇(코봇)이란?
작업자와 동일 공간에서 협업하도록 개발된 로봇으로, 양측 장점을 결합합니다.
다양한 공장에 보급되어 여러 작업 수행. 디지털화·인더스트리 4.0 핵심 요소. 비부가가치 반복 작업 자동화로 작업자 '어시스턴트' 역할.
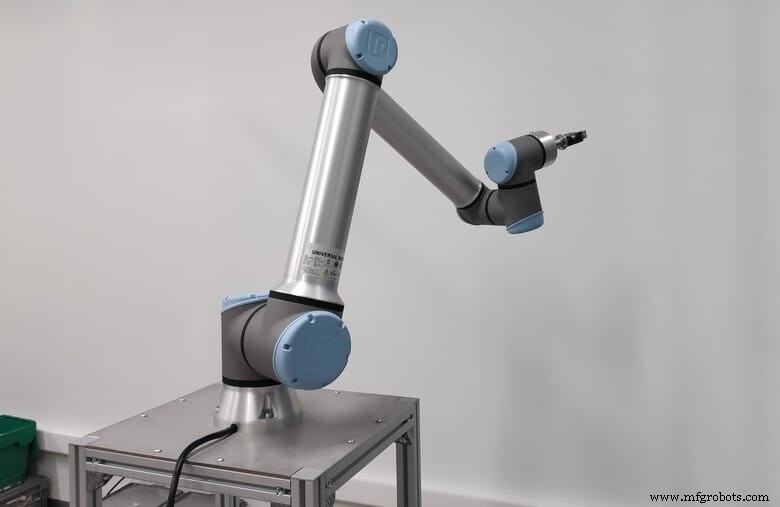
전통 로봇 작업 외에 카메라, 온도/힘 센서 등 복합 센서 탑재로 기존에 자동화 불가능하던 복잡 작업 수행 가능. 즉, 로봇이 지능화됨.
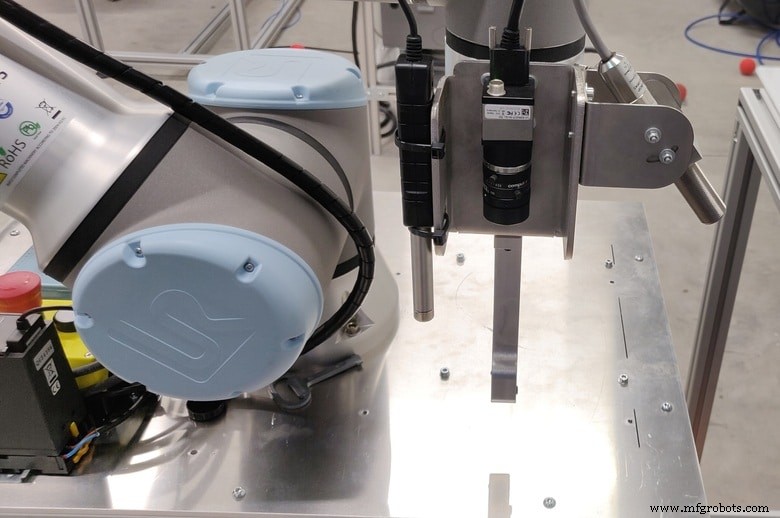
협동 로봇의 강점
- 복잡한 전기 공사 불필요, 일반 콘센트 연결 가능. 조립 직관적.
- 높은 유연성: 생산 일정 변경 없이 작업 전환·재배치 가능. 프로그램 재사용, 동일 라인 다중 작업 자동화.
- 직관적 프로그래밍으로 구현 용이.
- 모든 산업·환경 적용 가능. 다양한 엔드 이펙터(End Effector) 지원으로 작업별 최적화.
- 본질적 안전성: 부상 유발 고중량·반복 작업, 비부가가치 공정 자동화.
이러한 장점으로 위험·단조 작업 자동화에 최적화되어 있습니다.
협동 로봇과 위험 작업 자동화
협동 로봇은 작업자 위험을 수반하는 작업을 대신 수행합니다.
- 위험 부품 핸들링
- 열악 환경(고온, 유해 가스 등) 작업
- 불량 인체공학(Ergonomics)로 인한 근골격계 손상 예방
로보틱스는
안전성 제고에 큰 잠재력. 인간 수행 불가·고위험 반복 작업, 협소 공간, 극한 환경 작업 대체.
여전히 많은 위험 환경 과제가 자동화·자율화 수요를 만듭니다. 완전 자율·원격 조종 로봇 시스템 개발이 활발한 이유입니다.
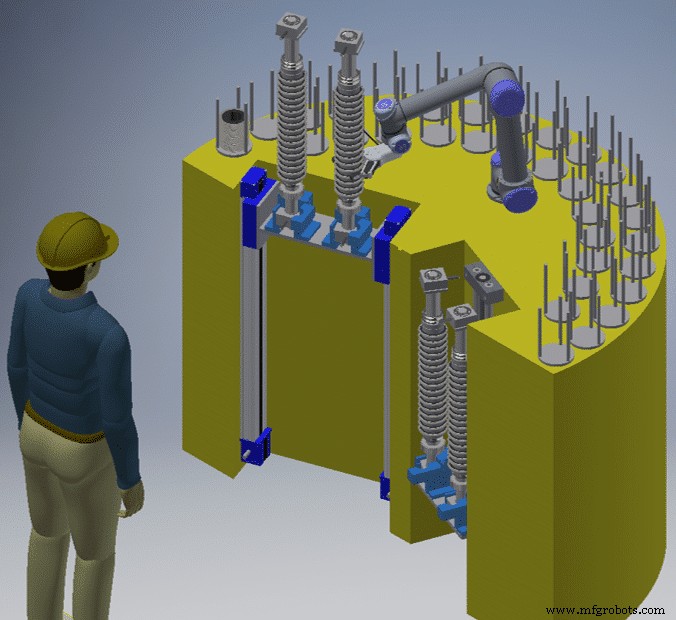
최근 로봇 발전은 지능형 센서, AI, 모듈러 메커니즘 삼각편대 기반. 외부 자극 반응, 장애물 회피, 궤적 보정 등 완전 자율 로봇 시스템이 고온 구역, 위험 물질 핸들링 등 실전 투입 중. 예: 칼날 핸들링 고위험 공정 자동화 프로젝트.
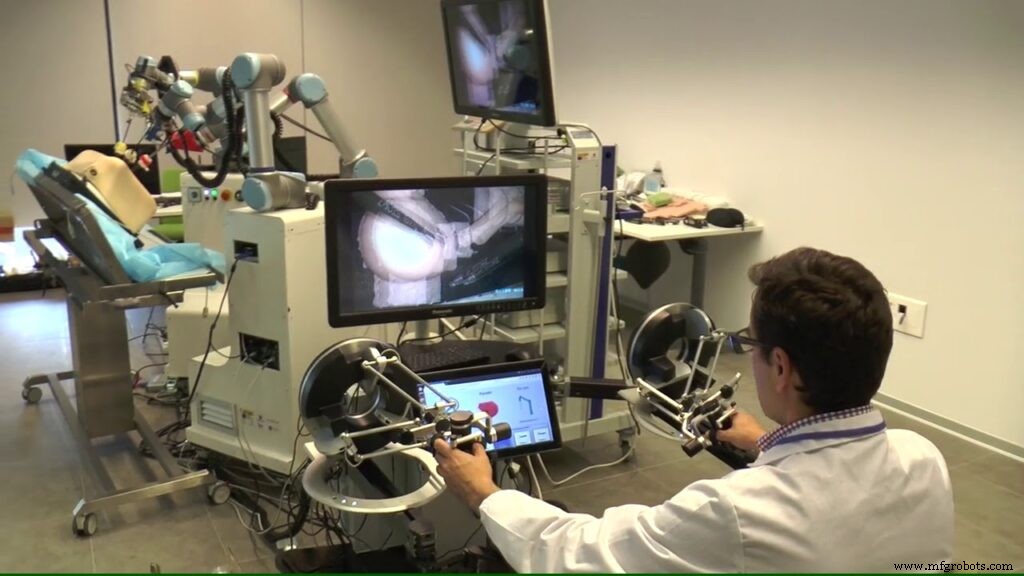
원격 조종(Tele-operated) 시스템도 중요. 마스터(햅틱 입력 장치)로 슬레이브 로봇 제어. 시뮬레이션·VR로 전용 메카트로닉 툴·로봇 개입 사전 검증, 복구 시나리오·고장 모드 분석, 조종사 훈련 가능. 의료 수술 로봇, 드론 등이 대표 사례.
위험 환경용 완전 자율 로봇
협동 로봇 외에 완전 자율 로봇도 주목. 에너지 분야(원전, 해양 플랜트) 등 위험 환경에서 수리·유지보수 필수이나 작업자 투입 위험. 접근 불가 구역 작업도 필요. 다양한 구성의 자율 로봇이 위험 환경에서 정밀·유연하게 작업 수행.
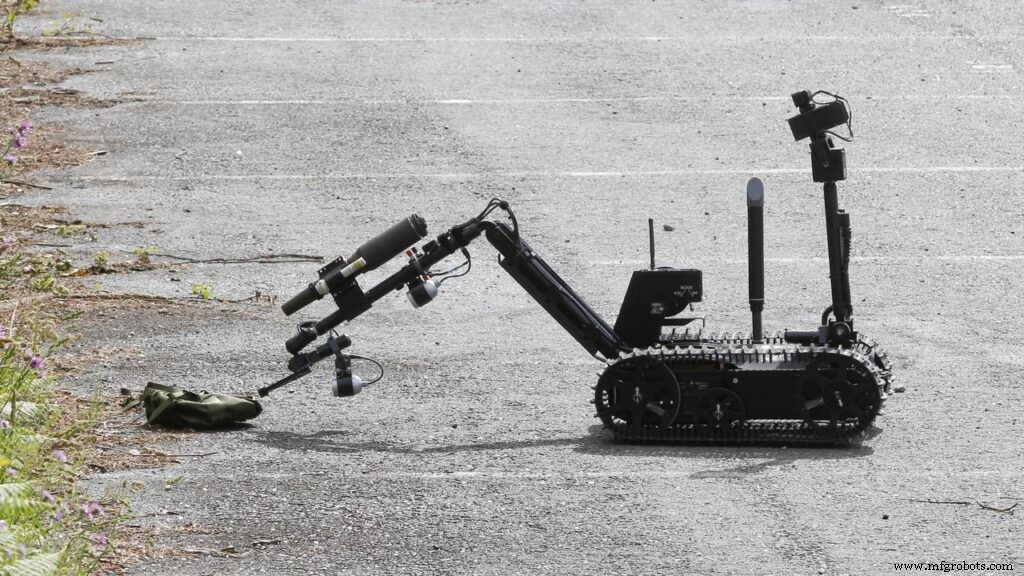
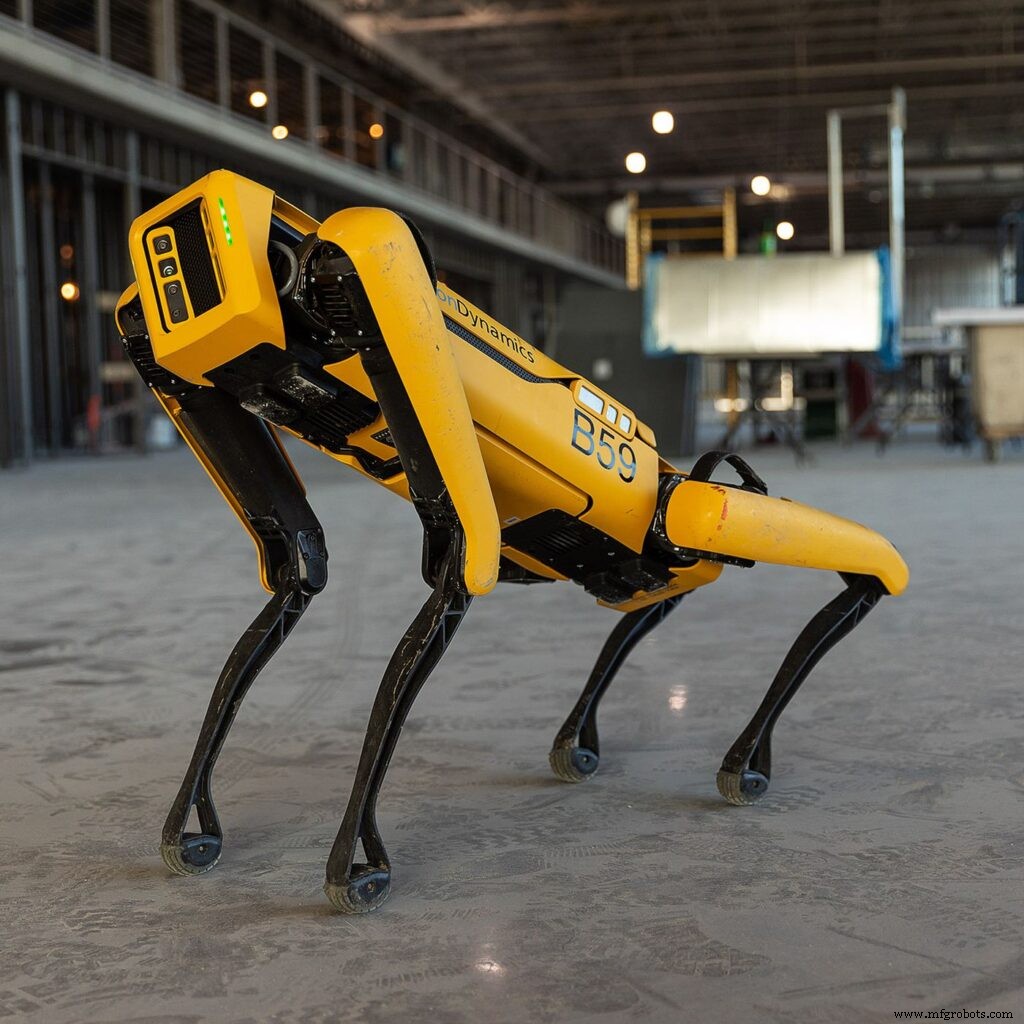
대표 사례: 보스턴 다이내믹스 '스팟(Spot)' 로봇개. 펌프 경보 지점 점검, 화학 가스 누출 탐지 등 실전 투입.
로보틱스 발전으로 인간 위험 작업을 자동화하고 위험 환경 작업이 가능해졌습니다. 향후 더 정교하고 접근성 높아질 전망.
귀사 프로젝트에 위험 환경 로보틱스 적용을 원하시나요? 문의하기!



