


산업용 로봇

산업 제조
로봇 증분 성형은 소량 배치 판금 성형에 경제적입니다. RoboDK로 품질을 달성한 연구팀의 실증 사례를 소개합니다.
프랑스 산업 연구소 Institut Maupertuis의 마리오 기요(Mario Guillo) 연구팀은 기존 판금 성형 방식의 문제점을 파악하고 해결에 나섰습니다.
판금 성형은 수량 게임입니다. 대량 동일 부품이면 금형 비용이 분산되지만, 1~2개만 만들면 경제성이 급격히 떨어집니다.
딥 드로잉(Deep Drawing)은 대표적 판금 성형법입니다. 금형을 설계·제작한 뒤 시트를 금형 위로 서서히 '늘려' 성형합니다. 소량 생산 시 금형 비용이 성형 비용을 압도합니다.
기존에는 이를 감수하거나, 품질이 덜 중요하면 수작업 성형으로 대체했습니다. 마리오 팀은 '이대로일 필요 없다'고 판단했습니다. 소량 배치에 경제적이면서 품질 좋은 제품이 가능한 방법: 증분 성형(Incremental Forming)이 대안입니다.
이 사례 연구에서는 마리오 팀이 RoboDK로 로봇 증분 성형을 활용해 경제적으로 고품질 제품을 만든 과정을 보여줍니다.
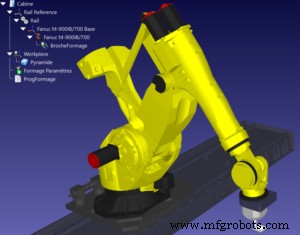
증분 성형(증분 시트 성형)은 딥 드로잉의 대안으로, 시트 재료를 층층이 조금씩 변형시키는 방식입니다. 3D 프린팅이나 CNC 가공처럼 층별로 접근하지만, 재료를 쌓거나 깎는 대신 시트를 각 층에서 미세하게 굽힙니다.
1990년대부터 개조된 CNC 머신으로 증분 성형이 이루어졌습니다. CNC 툴 대신 단일 구형 팁이 각 층마다 원하는 형상을 시트에 그리듯 가공하며, 마찰 저감을 위해 윤활유를 사용합니다.
개조 CNC 머신은 좋은 대안이지만 대형 부품엔 비용이 많이 들어 프로토타이핑 등 일반적인 용도에 한계가 있습니다.
로봇 증분 성형은 산업용 로봇이 툴을 잡아 이 문제를 해결합니다. 로봇 가공(이전 글 참고)과 유사하지만, CNC 머신과 달리 로봇은 부품 크기 제약이 없습니다. 마리오 팀은 로봇 증분 성형이 두개골 임플란트, 보철물, 자동차 패널 등 대형 시트 성형이 필요한 폭넓은 분야에 적용 가능하다고 봅니다.
로봇 증분 성형은 올바른 단계만 따르면 의외로 간단합니다. 연구팀이 논문에서 기술한 다음 5단계로 품질 제품을 달성했습니다.
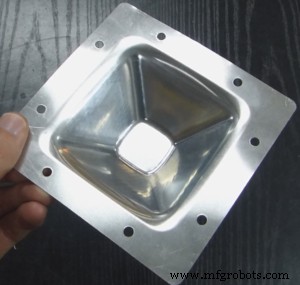
거의 모든 제품은 CAD로 설계되므로 이 단계는 간단합니다. 만들고자 하는 형상을 정의하고 3D 모델을 생성합니다.
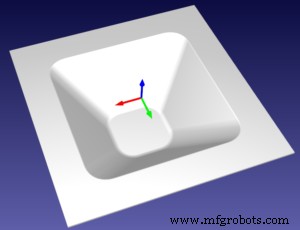
CAM(Computer Aided Manufacturing) 소프트웨어로 CNC 궤적을 생성합니다. CAD/CAM 통합 소프트웨어면 한 번에 가능하지만, 없다면 CamBam, MeshCAM, FreeMILL 같은 저가 CAM 프로그램을 활용해도 됩니다.
연구팀은 비용 효율적인 CamBam CNC 소프트웨어를 사용했습니다. 이 단계에서 층 깊이와 적층 전략을 결정합니다. 단순한 부품에 흔히 쓰이는 두 가지 전략:
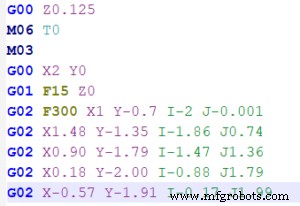
궤적이 정해지면 CNC 머신이 이해할 수 있는 명령어로 변환합니다. 가장 일반적인 G-코드 외에 APT-CLS, NCI도 사용 가능합니다.
기존 CNC 기반 증분 성형이면 여기서 생산 단계로 넘어가지만, 로봇을 쓰므로 매우 중요한 한 단계가 더 필요합니다.
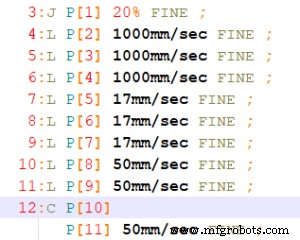
로봇으로 증분 성형하려면 G-코드를 로봇이 이해할 명령어로 변환해야 합니다. 로봇 제조사마다 고유 프로그래밍 언어가 다르고, 일부는 전용 CNC 애드온을 제공하지만 고가이고 자사 로봇만 지원합니다.
마리오 팀은 RoboDK를 선택했습니다. 표준 기능으로 로봇 가공 툴(Robot Machining Tool)을 포함해 사용이 쉽고 비용 효율적입니다. G-코드 파일을 불러오면 로봇 경로를 자동 생성하며 로봇 에러도 방지합니다.
마지막 단계는 프로그램을 로봇에 전송해 증분 성형을 시작하는 것. 이전 단계가 순조로웠다면 어렵지 않습니다. 단, 두 가지 유의점:
초기 실행 시 로봇 툴에 과도한 힘이 가해져 발생하는 편향이 있는지 주의 깊게 관찰하세요.
연구팀 프로젝트 영상:
이 작업은 Halcyon Performance와 협력한 Institut Maupertuis에서 수행했습니다.
산업용 로봇
수동 드릴링은 위험하고 지치는 작업입니다. 로봇 드릴링은 드릴링 작업에 인력을 사용하는 것에 대한 비용 효율적이고 안전한 대안을 제공합니다. 드릴링이 자동화되면 비용과 폐기물이 줄어들고 사이클 타임이 증가합니다. 맞춤형 엔드 이펙터 툴링 엔드 이펙터 툴링은 항공우주, 자동차 또는 기타 산업에 관계없이 소비자의 니즈에 맞게 맞춤화할 수 있습니다. 로봇 드릴링은 위치 반복 정밀도에 의존합니다. 로봇은 올바른 공구를 올바른 방향으로 전달하고, 힘이 가해져도 강성을 유지해야 합니다. 다양한 산업에서의 활용 로봇 드릴링은 다양한 산업에서 사
로봇 시스템은 생산 속도 향상, 제품 품질 개선, 전반적인 효율 증대 등 제조사에 많은 이점을 제공합니다. 그러나 초기 투자가 8만~12만 달러로 규모가 커서 어떤 규모의 회사든 이 비용을 정당화하기 어려울 수 있습니다. 이 정도의 투자는 모든 회사에 큰 비용이므로, 투자자, 이사회, 경영진에게 비용을 정당화할 때 고려해야 할 사항들을 정리했습니다. 인건비 절감 일반적인 로봇 시스템 한 대는 작업자 4명分の 작업을 쉽게 수행할 수 있습니다. 로봇 시스템 한 대를 하루 3교대로 가동하면 작업자 12명分の 작업을 완료합니다. 급여 절감