


산업용 로봇

산업 제조
소프트웨어 워크플로 개선으로 3D 프린팅 공정에서 결정적 시간 단축. 연구자들이 RoboDK로 적층 제조 워크플로를 개선한 방법.
로봇으로 3D 프린팅 시 소프트웨어 워크플로 생산성에 중요 영향. 워크플로에서 단 몇 분만 줄여도 장기적으론 상당한 추가 생산성으로 이어집니다.
서로 다른 소프트웨어 패키지 간 전환 시간은 보통 짧지만, 워크플로 매끄러움을 해쳐 적층 제조 효율 저하 요인.
포르투갈·노르웨이 연구자들이 RoboDK API로 RoboDK 적층 제조 워크플로를 더 간소화하는 애플리케이션 개발.
이 엔지니어링 애플리케이션은 포르투갈 코임브라 대학 Filipe Monteiro Ribeiro, J. Norberto Pires 연구원과 노르웨이 제조 연구 선도 센터 SINTEF의 Amin S. Azar 연구원이 연구용으로 개발.
연구 '적층 제조 애플리케이션을 위한 로봇 제어 아키텍처 구현(Implementation of a robot control architecture for additive manufacturing applications)'이 올해 Industrial Robot 저널에 게재.
RoboDK는 로보틱스를 적층 제조에 추가하는 훌륭한 방법. 이미 3D 프린팅 콘크리트 구조물, 3D 프린팅 아트, 3D 프린팅 푸드 등 다양한 객체 출력에 활용됨.
RoboDK 3D 프린팅 워크플로 이미 꽤 좋음—슬라이서 소프트웨어(보통 오픈소스 Slic3r)로 G코드 생성 후 결과 경로 RoboDK로 로드.
하지만 연구팀은 RoboDK만으론 가장 간소화된 워크플로 불가능하다고 판단. 연구에서 Slic3r과 RoboDK 기능을 직접 결합해 G코드 파일을 수동 이동 없이 연동하는 프로그램 개발.
이를 위해 Python과 RoboDK API로 그래픽 프로그램 개발.
연구 목표:
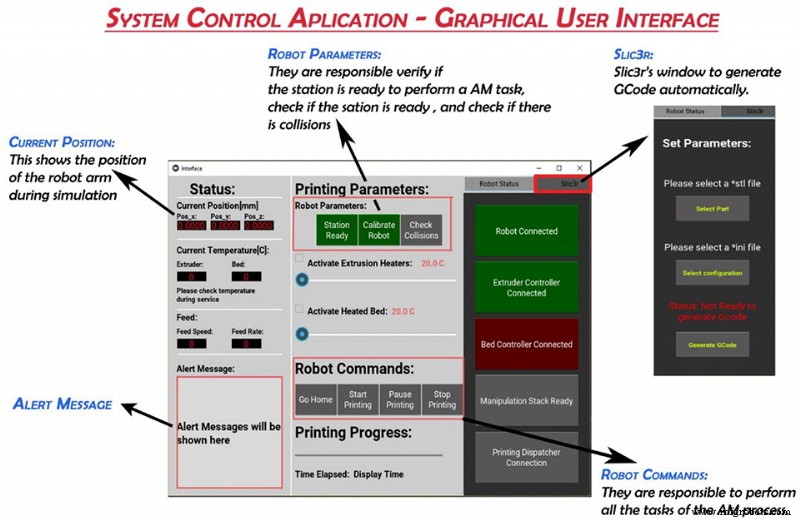
결과 프로그램이 Slic3r과 RoboDK 사이에 앉아 적층 제조 공정 조율.
팀 애플리케이션이 RoboDK 역량 훌륭히 활용. 특히 API로 자체 워크플로 부분 결합이 얼마나 효과적인지 입증.
RoboDK API는 강력하지만 우리 사용자 다수가 활용 안 함. 안타까운 일—로봇 프로그래밍 워크플로 매끄러움 크게 개선 가능. 여러 언어 지원하지만 연구팀 사용한 Python 라이브러리 특히 쉬움(물론 Python 좋아하신다면! 가장 쉬운 언어 중 하나니까요).
연구 핵심 측면 중 하나: 비동기 연산. 팀 프로그램 어떤 부분도 다른 부분 작동 멈추지 않게 하는 게 중요.
RoboDK 자체 이미 비동기적—여러 Python 스크립트 동시 실행해도 서로 간섭 안 함—하지만 팀 자체 프로그램에도 이 비동기 능력 필요.
예: Slic3r G코드 생성 완료 기다리며 프로그램 '멈춤(hang)' 원치 않음. 프로그램 다른 일 하는 동안 로봇 제어 가능해야. Python asyncio 라이브러리(동시성 프로그래밍 인기 옵션)로 달성.
로봇 연구자들이 수행했지만, RoboDK API 프로그래밍이 복잡하다고 생각하지 마세요. 프로그래밍 위저드 아니어도 API 쉽게 직접 활용 가능.
자체 프로그램 개발로 워크플로 부스트 원하시면 다음 단계 따르세요:
물론 워크플로 개선에 꼭 직접 코드 쓸 필요 없습니다. SolidWorks 등 프로그램용 RoboDK 플러그인 써도 타 프로그램과 RoboDK 연동 시 워크플로 간소화.
하지만 연구팀이 보인 대로 API는 플러그인 없는 소프트웨어와 워크플로 이음새 매끄럽게 하는 데 매우 효과적.
기억하세요: 프로그래밍 과정에서 단 몇 분 단축만으로도 장기적 추가 생산성 확보 가능.
여러분 프로세스에서 API로 뭐 달성 가능할까요? 아래 댓글이나 LinkedIn, Twitter, Facebook, Instagram, RoboDK 포럼에서 의견을 나눠보세요.
산업용 로봇
이미 린(Lean) 생산을 실현한 환경에서 어떻게 처리량과 생산성을 더 높일 수 있을까요? 30년간 카이젠(지속적 개선)과 카이카쿠(혁신적 변화)라는 K2 철학에 집중해온 HIROTEC AMERICA가 던진 질문이었습니다. 내부 공정을 심층 분석하여 비효율을 초래하는 특정 작업을 파악한 이들은, 고정관념을 깨고 자율주행 차량과 매니퓰레이터 등 첨단 기술을 도입하여 생산성과 효율성을 획기적으로 개선하고 무인 제조(lights-out manufacturing) 목표에 다가섰습니다. 자동화: 무인 제조로 가는 로드맵 HIROTEC AME
전통적으로 적층 제조는 자동차, 교육, 건축 등 분야에서 사용되어 왔습니다. 그러나 이 프로젝트는 지질학 분야에서 개발되었습니다. 체코 과학원 지질학 연구소의 연구 엔지니어 Tomas Feřtek은 3D 프린팅을 사용해 기계식 센서 마운트, 센서 본체, 고압 챔버용 모터를 제작했습니다. 새 센서를 테스트하고, 설계를 최적화 및 수정할 필요가 적층 제조로 이어졌습니다. 3D 프린팅은 제조 속도를 높여 외부 업체 의존 없이 독립적으로 수행할 수 있게 하며, CNC 밀링 머신으로 제작한 부품보다 생산 비용을 절감합니다.필요한 부품 중 하