TwinTool: 산업용 로봇을 위한 자동화된 비용 효율적 캘리브레이션
캐나다 로보틱스 소프트웨어 제공업체 RoboDK가 산업용 로봇을 위한 완전 자동화된 로봇 툴 캘리브레이션을 제공하는 애플리케이션 TwinTool을 출시했습니다. TwinTool은 다양한 제조 애플리케이션에서 툴 정확도를 개선하는 비용 효율적이고 빠르고 쉬운 솔루션입니다. 현재 시장에서 이용 가능한 고비용 복잡한 로봇 캘리브레이션 서비스에 대한 경쟁력 있는 대안입니다.
산업용 로봇은 조립, 납땜, 머시닝 같은 고정밀 제조 작업에 점점 더 많이 사용되고 있습니다. 그러나 신규 사용자는 때때로 로봇의 명백한 낮은 정확도에 실망합니다. 정확도 개선을 위해 비싼 로봇 캘리브레이션 시스템에 투자합니다.
RoboDK CEO Albert Nubiola는 이것이 항상 필요한 것은 아니라고 설명합니다:
반복성은 높지만 정확성은 낮음: 산업용 로봇의 문제
산업용 로봇은 높은 반복성(repeatability)을 가지지만 낮은 정확성(accuracy)을 가집니다. 이는 매번 정확히 같은 위치로 이동할 수 있지만(반복성), 그 위치가 세계 좌표계와 정확히 일치하지는 않음(정확성)을 의미합니다.
로봇 정확도 개선을 위한 두 가지 주요 캘리브레이션 절차 유형이 있습니다. 로봇 캘리브레이션은 로봇 메커니즘 자체를 캘리브레이션하기 위해 정밀 레이저 시스템을 필요로 합니다. 툴 센터 포인트(TCP) 캘리브레이션은 프로그래밍 시스템이 로봇 툴의 정확한 모델을 가지도록 보장하는 더 간단한 절차입니다.
RoboDK 소프트웨어 개발자 Samuel Bertrand는 다음과 같이 설명합니다:
로봇 툴 센터 포인트(TCP)를 캘리브레이션하는 일반적인 방법은 4점법으로, 서로 다른 방향으로 툴을 같은 지점으로 이동시킬 때 최소 4개의 조인트 판독값을 취하는 것으로 구성됩니다. 이 과정은 시간이 많이 걸리고 사용자가 로봇을 다른 위치로 수동 이동해야 하므로 정확도가 낮습니다.
TwinTool 캘리브레이션 기능은 RoboDK 앱으로 배포되며, RoboDK의 인기 높은 로봇 프로그래밍 소프트웨어 기능을 확장하는 플러그인입니다.
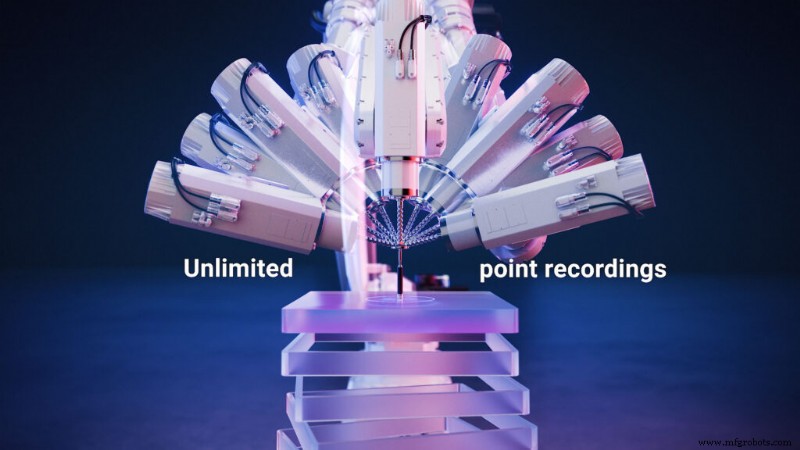
RoboDK TwinTool은 시판 선형 게이지 센서(또는 LVDT)를 필요로 하며, 이를 통해 어떤 로봇과도 직접 통신하고 사람의 개입 없이 로봇 툴 센터 포인트(TCP)를 계산합니다. TwinTool은 무제한 포인트를 자동 기록하며, 선형 게이지 센서는 툴 정의에 높은 정확도를 제공합니다.
이 앱은 Mitutoyo, KEYENCE, Sylvac 등 주요 브랜드의 다양한 센서와 호환되어 어떤 하드웨어와도 다용도로 사용할 수 있습니다. 다른 센서 브랜드도 요청 시 통합 가능합니다.
RoboDK TwinTool은 50개 로봇 제조사의 600개 이상 로봇 팔을 지원하며 많은 산업 환경에 적합합니다.
이는 하드웨어에 대해 브랜드 중립을 유지하려는 RoboDK의 잘 확립된 철학을 따릅니다.
사용 편의성과 안전을 핵심으로
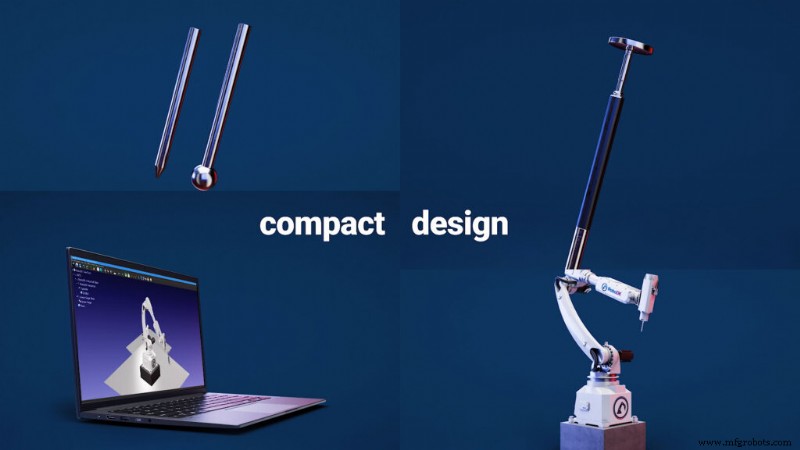
마찬가지로 중요하게 RoboDK는 제품의 사용 편의성과 안전에 큰 중점을 둡니다. TwinTool은 RoboDK에서 직접 실행돼 로봇 컨트롤러와 센서 간 다리를 놓습니다. 프로그래밍 기술이 필요 없습니다. 사용자는 RoboDK 시뮬레이션 소프트웨어, 로봇, 툴(구형 또는 원뿔형), 센서만 있으면 됩니다. 특이점과 충돌은 피하고 궤적은 자동 계산됩니다.
로봇 툴을 캘리브레이션하려면 사용자는 RoboDK 소프트웨어에서 이 3단계 절차를 따르기만 하면 됩니다:
- RoboDK의 방대한 로봇 라이브러리에서 로봇 모델 선택
- RoboDK를 로봇과 센서에 연결
- 로봇을 센서 위로 이동하고 캘리브레이션 시작
Albert Nubiola는 다음과 같이 말합니다:
0.250mm 정확도
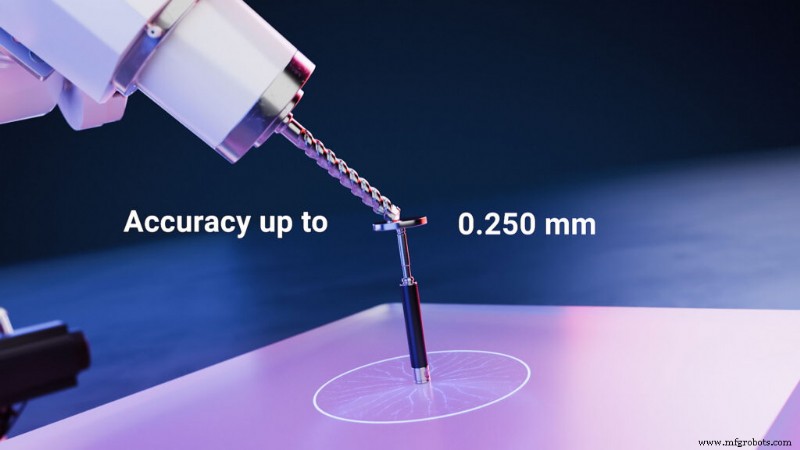
TwinTool로 사용자는 일부 로봇 설정에서 툴 정확도를 최대 0.250mm까지 빠르고 자동으로 개선할 수 있습니다. 이는 로봇과 툴에 따라 2배에서 10배의 정확도 개선을 제공합니다.
이 정확도 개선은 정밀도가 필요한 애플리케이션을 포함해 대부분의 로봇 애플리케이션에 충분합니다. 이는 사용자가 불필요한 로봇 캘리브레이션 서비스에 많은 비용을 절약할 수 있게 합니다.
향후 계획
사용자는 이제 TwinTool을 RoboDK 소프트웨어 복사본에 선택적 RoboDK 앱으로 추가 요청할 수 있습니다. Bertrand는 TwinTool 기능 지속 개선을 설명합니다.
RoboDK는 기업들이 소프트웨어용 자체 앱을 개발하고 게시할 수 있도록 RoboDK 앱 마켓플레이스를 만들어 앱 인터페이스를 확장할 계획도 있습니다.
기능 요청이 있으신가요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram 또는 RoboDK 포럼에서 토론에 참여해 주세요. 또한 방대한 비디오 컬렉션을 확인하고 RoboDK 유튜브 채널 구독도 해보세요.



