고성능 로봇 워크셀 설계: 단계별 완벽 가이드
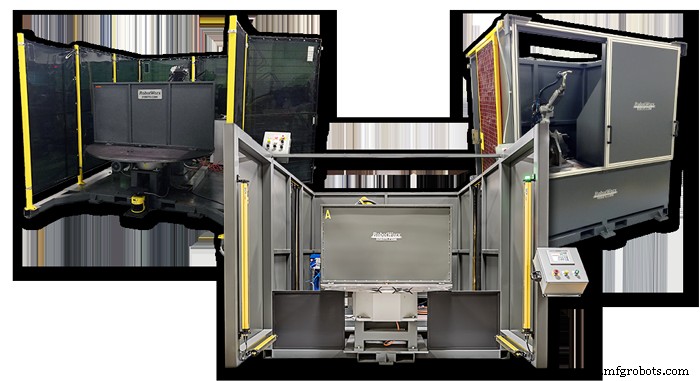
자동차 부품, 기계 부품, 각종 소비재를 제작하는 놀라운 로봇 워크셀을 보며, 여러분의 생산 라인에도 그런 혁신과 개선을 도입하고 싶다고 생각하셨을 겁니다. 하지만 어디서부터 시작해야 할지 막막하셨을 것입니다.
로봇 워크셀 구축을 시작하기 전에 결정해야 할 몇 가지 핵심 요소가 있습니다. 먼저 워크셀이 수행할 애플리케이션과 사용할 소재를 정해야 합니다. 그 다음에는 장비(로봇, 포지셔너, 안전 패키지, 엔드 이펙터)를 신품으로 할지 재생품으로 할지, 어떤 사양으로 할지 결정해야 합니다.
자, 이제 시작해 보겠습니다!
1단계: 애플리케이션 결정
로봇 워크셀이 수행할 애플리케이션이 무엇인지 정하는 것이 첫 번째입니다. 용접, 자재 핸들링, 자재 제거 등 어떤 애플리케이션이냐에 따라 필요한 로봇의 종류가 달라집니다.
2단계: 제품 소재 고려
애플리케이션이 정해졌다면, 제품 소재를 고려해야 합니다. 평판 유리 같은 소재를 핸들링해야 하나요? 다른 공작물을 용접하기 위한 용접 패키지가 필요한가요? 이 모든 것이 워크셀 설계에 영향을 미칩니다.
3단계: 장비 선정 - 로봇
예산에 맞춰 신품 또는 재생품 시스템을 결정한 후, 로봇을 선택합니다. 현재 시장에 로봇 모델을 보유한 여러 로보틱스 기업이 있습니다. 업계 3대 기업은 화낙(Fanuc), 모토맨(Motoman), 쿠카(KUKA)입니다. 이 기업들은 용접, 자재 핸들링, 자재 제거 등 다양한 니즈에 대응하는 여러 모델을 제공합니다.
4단계: 포지셔너 선택
로봇 다음으로 중요한 시스템 구성 요소는 포지셔너입니다. 포지셔너는 공작물을 로봇 작업 구역 안팎으로 회전시키는 턴테이블이 될 수도 있고, 다른 동작으로 물체를 이동시키는 페리스 휠 포지셔너가 될 수도 있습니다. 자재 핸들링 애플리케이션에서는 또 다른 로봇이 포지셔너 역할을 하기도 합니다.
5단계: 안전 옵션 고려
안전 옵션도 고려해야 합니다. 라이트 커튼이 필요한가요? 경보, 비상 정지 장치는요? 이러한 센서들은 로봇이 작동 중일 때 작업자들이 워크셀 작업 구역에 접근하지 못하게 하여 안전을 지키는 데 필수적입니다.
전문가의 도움으로 간편하게
복잡해 보이시나요? 다행히 화낙, 모토맨, ABB, 유니버설 로봇, 쿠카 로보틱스 인증 통합업체인 로봇웍스가 워크셀의 레이아웃, 설계, 구축 전 과정을 지원합니다.
로봇웍스의 재능 있는 엔지니어, 기술자, 영업팀과 협력하여 귀사의 애플리케이션 니즈에 완벽하게 부합하는 로봇 워크셀을 설계하고 구축하세요.



