


산업용 로봇

산업 제조
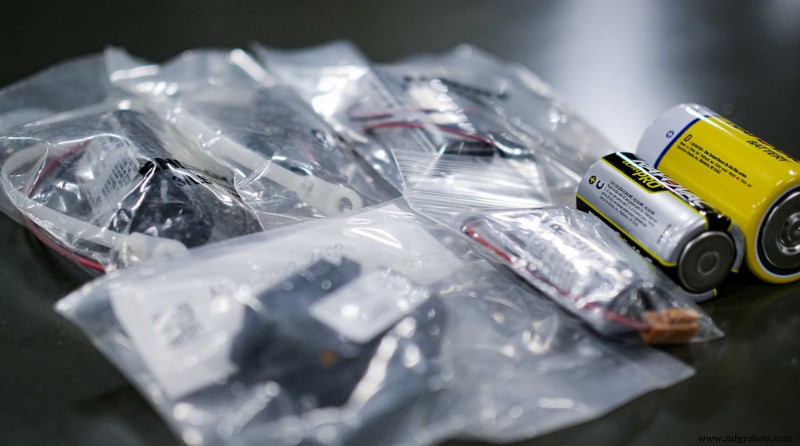
고객으로부터 가장 많이 받는 질문 중 하나는 "로봇과 컨트롤러의 배터리는 무엇에 사용되며 얼마나 자주 교체해야 하나요?"이며, 이는 보통 "어떻게 교체하나요?"로 이어집니다. 로봇과 컨트롤러의 배터리는 모두 로봇과 컨트롤러의 전원이 차단되었을 때 저장된 데이터를 유지하는 데 사용됩니다. 그러나 로봇 암과 컨트롤러 사이의 저장된 데이터는 다르지만 동등하게 중요합니다. 유지보수 매뉴얼을 참조하여 적절한 교체 방법을 확인하세요.
로봇 암에 저장된 데이터는 로봇의 각 축 인코더 펄스 값을 유지하는 데 중요합니다. 이는 로봇의 위치 데이터를 제어합니다. 로봇 암의 배터리가 고장 나면 주 전원이 손실되었을 때 로봇을 다시 마스터링해야 합니다. 예방 정비로 연 1회 교체하면 배터리가 충전되어 필요에 따라 작동하도록 보장할 수 있습니다.
로봇 컨트롤러에 사용되는 배터리는 장비에 전원이 공급되지 않을 때 내부 메모리를 유지합니다. 여기에는 프로그램, 설치된 소프트웨어, 시스템 변수, I/O 구성 등이 포함됩니다. 이 배터리가 고장 나면 이 데이터가 손실되고 복구하는 데 몇 시간의 다운타임이 발생합니다. 컨트롤러의 정기 백업과 연 1회 배터리 교체를 예방 정비로 수행하면 이를 방지할 수 있습니다.
로봇을 장기간 보관할 때는 나중에 필요할 수 있는 데이터에 대한 컨트롤러 백업을 갖추는 것이 중요합니다. 주 전원을 제거하기 전에 새 배터리를 설치할 수 있습니다. 그러나 죽은 배터리 상황에서 필요한 단계 중 일부가 로봇 재배치에 필요하므로 항상 필요한 것은 아닙니다.
로봇 시스템에 사용되는 배터리 유형은 작업 중인 제조업체와 모델에 따라 다릅니다. 배터리는 표준 D 셀처럼 단순할 수도 있고 브랜드별 커넥터가 있는 특수 리튬 배터리일 수도 있습니다. 로봇의 유지보수 매뉴얼을 참조하여 배터리 교체를 시도하기 전에 올바른 배터리를 준비했는지 확인하는 것이 필수적입니다. 배터리 위치와 교체 방법을 아는 것도 중요합니다. 이 과정은 로봇의 유지보수 매뉴얼에서 찾을 수 있습니다.
로봇 제조업체가 규정하는 엄격한 배터리 교체 일정을 지키는 것은 주요 다운타임 없이 작업을 계속 운영하는 데 필수적입니다. 추가 지원이 필요하거나 로봇 또는 컨트롤러용 배터리를 구매해야 하는 경우 Fanuc, Motoman, ABB, KUKA의 공식 통합 업체인 RobotWorx에 문의하세요.
산업용 로봇
로봇 기구학은 움직임을 유발하는 힘을 고려하지 않고 물체의 운동에 집중하는 역학의 한 분야입니다. 로봇 기구학은 로봇 시스템 구조를 형성하는 기구학적 체인의 다양한 자유도에 기하학을 적용하는 것입니다. 로봇 기구학은 로봇의 운동 계획과 제어, 액추에이터 힘과 토크 계산에 핵심적입니다. 비선형 방정식을 사용하여 관절 파라미터를 배치하여 로봇 시스템을 구성합니다. 기구학 방정식은 로봇 기구학에서 가장 중요합니다. 로봇 역기구학은 로봇의 원하는 엔드 이펙터 위치를 달성하기 위해 관절 파라미터를 계산하는 과정입니다. 즉, 엔드 이펙터
리퍼비시 로봇이라는 말에 겁먹지 마세요! 품질 저하 없이 더 많은 비용을 절약하는 방법을 확인하세요. 제조 라인의 공정을 자동화하고 싶지만 새 로봇의 초기 비용이 부담스러우신가요? 좋은 해결책이 있습니다: 리퍼비시 로봇! 새 로봇을 구매할 때의 가격 충격은 무섭지만, 지갑 부담이 적은 또 다른 옵션이 있다는 것을 알면 자동화에 대한 두려움이 줄어듭니다. 리퍼비시 로봇이 정확히 무엇인가요? 리퍼비시 로봇은 중고차처럼 과거가 있는 기계입니다. 다른 회사에서 이전에 사용했으며, 로봇 통합 업체에 오면 약간의 손질이 필요합니다. 하지만