


산업용 로봇

산업 제조
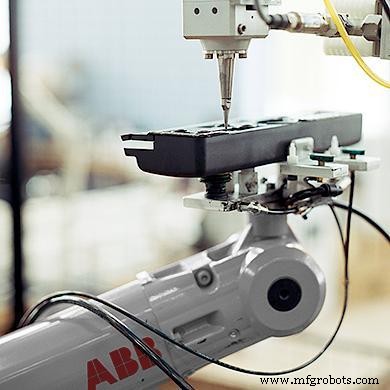
로봇 기구학은 움직임을 유발하는 힘을 고려하지 않고 물체의 운동에 집중하는 역학의 한 분야입니다. 로봇 기구학은 로봇 시스템 구조를 형성하는 기구학적 체인의 다양한 자유도에 기하학을 적용하는 것입니다. 로봇 기구학은 로봇의 운동 계획과 제어, 액추에이터 힘과 토크 계산에 핵심적입니다. 비선형 방정식을 사용하여 관절 파라미터를 배치하여 로봇 시스템을 구성합니다. 기구학 방정식은 로봇 기구학에서 가장 중요합니다.
로봇 역기구학은 로봇의 원하는 엔드 이펙터 위치를 달성하기 위해 관절 파라미터를 계산하는 과정입니다. 즉, 엔드 이펙터가 수행하길 원하는 작업을 알지만, 이를 달성하기 위해 필요한 관절 각도를 계산해야 합니다. 예를 들어, 역기구학 로봇이 상자를 잡게 하려면, 로봇이 작업을 완료하도록 각 관절의 각도를 계산합니다. 로봇 역기구학은 매우 유용하고 효과적이지만, 해가 없거나 여러 개일 수 있어 매우 복잡할 수 있습니다.
산업용 로봇
리퍼비시 로봇이라는 말에 겁먹지 마세요! 품질 저하 없이 더 많은 비용을 절약하는 방법을 확인하세요. 제조 라인의 공정을 자동화하고 싶지만 새 로봇의 초기 비용이 부담스러우신가요? 좋은 해결책이 있습니다: 리퍼비시 로봇! 새 로봇을 구매할 때의 가격 충격은 무섭지만, 지갑 부담이 적은 또 다른 옵션이 있다는 것을 알면 자동화에 대한 두려움이 줄어듭니다. 리퍼비시 로봇이 정확히 무엇인가요? 리퍼비시 로봇은 중고차처럼 과거가 있는 기계입니다. 다른 회사에서 이전에 사용했으며, 로봇 통합 업체에 오면 약간의 손질이 필요합니다. 하지만
고객으로부터 가장 많이 받는 질문 중 하나는 로봇과 컨트롤러의 배터리는 무엇에 사용되며 얼마나 자주 교체해야 하나요?이며, 이는 보통 어떻게 교체하나요?로 이어집니다. 로봇과 컨트롤러의 배터리는 모두 로봇과 컨트롤러의 전원이 차단되었을 때 저장된 데이터를 유지하는 데 사용됩니다. 그러나 로봇 암과 컨트롤러 사이의 저장된 데이터는 다르지만 동등하게 중요합니다. 유지보수 매뉴얼을 참조하여 적절한 교체 방법을 확인하세요. 로봇 암에 저장된 데이터는 로봇의 각 축 인코더 펄스 값을 유지하는 데 중요합니다. 이는 로봇의 위치 데이터를 제어